G0.5 × двуручное фортепиано: перестановка инструмента, повторная постановка рук и продолжение игры
Робот играет музыкальную фразу, после чего фортепиано аккуратно отодвигают: робот поднимает руки, обновляет наблюдение, с помощью G0.5 и контроллера обратной кинематики (IK) заново находит позицию для игры и продолжает исполнение.
В этом разделе открыт код демонстрации: исполнение, вызовы модели, продолжение игры после перемещения инструмента и проверка результата. Робот — Galaxea R1 Pro с двумя кистями Shadow Hand, работает в симуляции MuJoCo / RoboPianist. Сначала запустите прилагаемое упражнение, а затем переходите к нотам, которые вы имеете право использовать.
Видео исполнения
| Версия из музыкальной комнаты: «Я люблю тебя, Китай» | Продолжение игры после сдвига фортепиано |
|---|---|
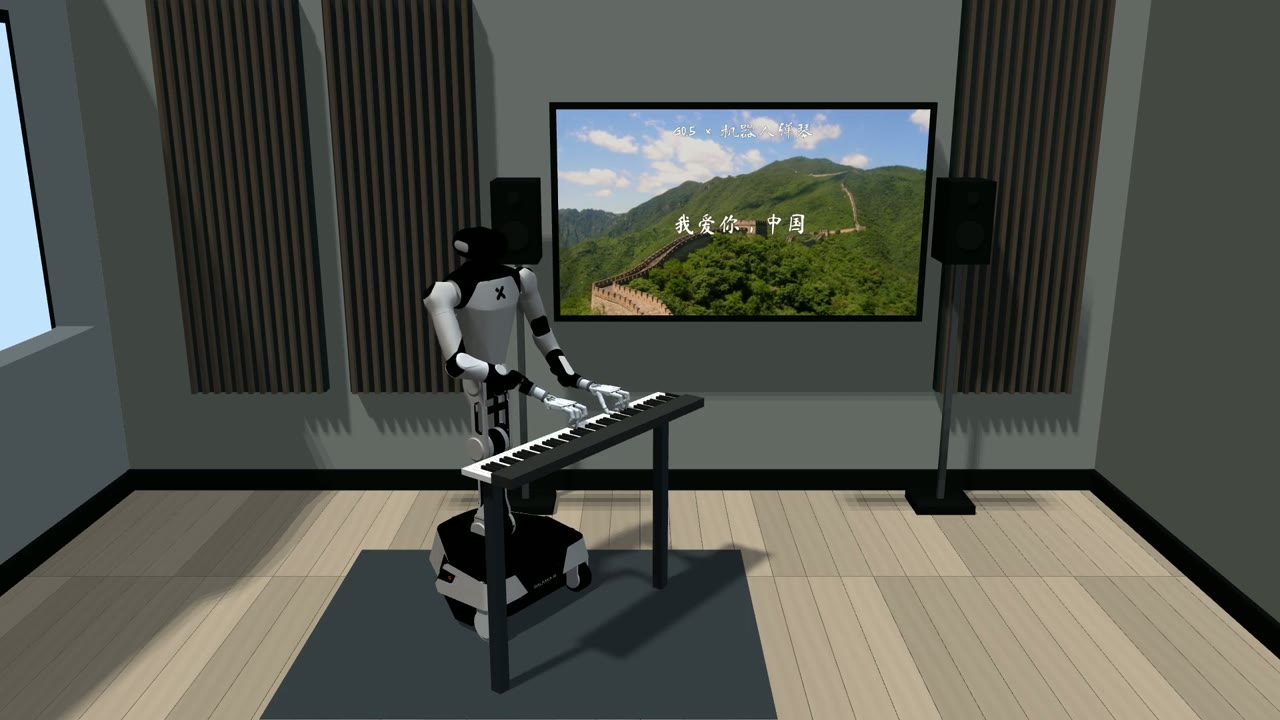 | 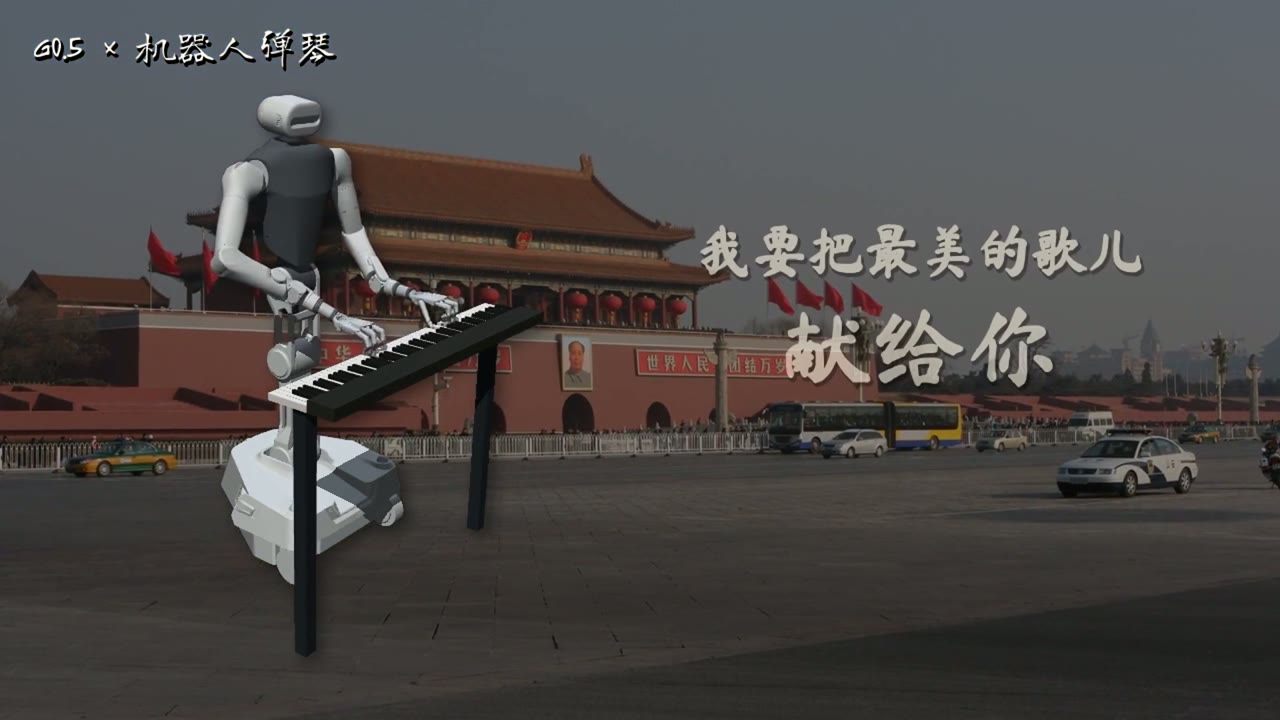 |
| Версия для соцсети, 34,6 секунды, 1080p | Ускоренная версия перемещения, 36 секунд, 1080p |
Нажмите на обложку, чтобы посмотреть видео со звуком. Указание авторства материалов и записи сжатия
Смотреть открытое упражнение: продолжение после перемещения · Смотреть постановку на 6 сантиметров · Инструкция по подключению G0.5 · Журнал запусков · Ресурсы и лицензии
Что здесь даёт G0.5
Подключение мультимодальной модели действий к навыку ловкой манипуляции с ясной целью. G0.5 получает изображения с камеры головы и двух запястий, текущие углы суставов и текстовую инструкцию, а выдаёт предложение действий для двух рук. Контроллер фортепиано переводит это предложение в новую позицию игры и выполняет аппликатуру и ритм.
- Перестройка действий после изменения сцены: после перемещения фортепиано в модель подаётся текущее наблюдение, а не продолжается траектория рук, рассчитанная до сдвига.
- Единый вход для языка, зрения и состояния тела: один и тот же интерфейс модели подходит для подготовки к игре и для восстановления после перемещения, поэтому его легко расширять на другие инструкции.
- Разделение труда между общей моделью и специализированным навыком: модель формирует предложение для двух рук, IK обеспечивает геометрическое совпадение, а контроллер пальцев сохраняет аккорды и тайминг нажатий.
- Повторное использование предобученной модели: в этом процессе используется уже готовая контрольная точка G0.5, отдельная стратегия игры на фортепиано не обучалась.
В записанном непрерывном эксперименте фортепиано сдвигается по мировой оси Y на 4 сантиметра. G0.5 делает 4 новых вывода по наблюдению на этапе восстановления, а вместе с IK заново совмещает запястья с позицией игры, после чего исполнение продолжается. Здесь показан процесс адаптации всей комбинированной системы; целевое положение клавиатуры задаётся геометрией симуляции.
Общая схема процесса
нотная запись / план аппликатуры ──→ контроллер двуручной игры ──→ фактическое касание клавиш ──→ звук фортепиано
                         ↑
игра → поднять руки → сдвиг фортепиано → новое наблюдение → предложение G0.5 для двух рук + совмещение IK → опустить руки → продолжение
| Компонент | Роль | Точка входа в код |
|---|---|---|
| G0.5 | По новому наблюдению формирует предложение действий для двух рук | g05_piano_worker.py |
| Постановка и передача | Ограничивает диапазон движения, совмещает запястья, переключает фазы игры | g05_recovery.py / g05_relocation_session.py |
| Двуручная игра | Аппликатура, нажатие и отпускание, аккорды, обратная связь от контакта | polyphonic_piano.py |
| Звук и проверка | Формирует события по фактическому состоянию клавиш, синтезирует тембр | audit_polyphonic_contacts.py |
| Astra (необязательно) | Организует контекст задачи, создаёт и проверяет структурированный план | piano_context.py |
1. Windows: сначала посмотреть воспроизведение всего робота
Нужны только Python 3.10 и MuJoCo; окружение модели устанавливать не обязательно. Откройте PowerShell в папке этой главы:
py -3.10 -m venv .venv-replay
.\.venv-replay\Scripts\python.exe -m pip install mujoco==3.1.6 numpy==1.26.4
Expand-Archive -LiteralPath .\assets\galaxea-replay.zip -DestinationPath .\runs\galaxea-replay
.\.venv-replay\Scripts\python.exe replay_windows.py --run .\runs\galaxea-replay --viewer
Это прилагаемое воспроизведение траектории исполнителя для вводного примера «Twinkle Twinkle Little Star»; окно без звука. Программа заново выполняет последовательность управления через физическую симуляцию и создаёт native_replay_report.json. Для вывода модели по новому наблюдению переходите к следующему разделу.
2. Ubuntu: подготовка окружения симуляции
Рекомендуется запускать симуляцию и G0.5 на рабочей станции Linux, а результаты смотреть в Windows. Окружения Python устанавливайте отдельно, чтобы зависимости модели не перезаписали версии симулятора.
git clone https://github.com/datawhalechina/every-embodied.git
cd "every-embodied/06-manipulation-and-vla/large-model-control-vla-vlm/20-gpt6-astra-robot-playing-music-and-context-engineering"
export PIANO_ROOT="$PWD"

sudo apt-get update
sudo apt-get install -y ffmpeg libfluidsynth3 libegl1 libgl1
python3.10 -m venv "$HOME/.venvs/piano-sim"
export SIM_PY="$HOME/.venvs/piano-sim/bin/python"
"$SIM_PY" -m pip install -r requirements-sim.txt

export MUJOCO_GL=egl
export PYOPENGL_PLATFORM=egl
export OMP_NUM_THREADS=2
export OPENBLAS_NUM_THREADS=2
Тембры и ресурсы RoboPianist получаются по инструкции его установки. Если появляются ошибки libEGL или драйвера NVIDIA, сначала настройте рендеринг EGL на рабочей станции; на машине с рабочим столом можно использовать GLFW.
Получение модели робота
git clone https://github.com/OpenGalaxea/GalaxeaManipSim.git "$HOME/GalaxeaManipSim"
git -C "$HOME/GalaxeaManipSim" checkout abe7f5161eeaa150e6eaffdf443af5df7f23f356
"$SIM_PY" prepare_galaxea.py --repo "$HOME/GalaxeaManipSim" --out runs/r1pro-model
Программа конвертации сохраняет лицензии ресурсов робота и создаёт runs/r1pro-model/r1_pro.xml. В симуляции в этой главе установлены две кисти Shadow Hand, основание зафиксировано, а компенсация гравитации идеальна.
Генерация двуручного упражнения
Прилагаемый файл relocation-exercise.json содержит две музыкальные фразы, трёхзвучный аккорд левой руки, мелодию правой руки и паузу между фразами, которая используется для перемещения инструмента. Это распространяемое учебное упражнение и не зависит от MIDI какой-либо песни.
"$SIM_PY" polyphonic_piano.py \
  --model runs/r1pro-model --plan relocation-exercise.json \
  --out runs/public-physical --song-mode --fixed-torso --contact-surface \
  --little-abduction-limit 0.34 --hover-z 0.950 --pressed-z 0.912 \
  --song-staged-motion --song-active-priority --ik-max-step 0.08 \
  --max-hand-span 0.18 --video --video-fps 25
Результаты появляются в runs/public-physical/: demo.mp4, measured.wav, trajectory.npz, source.plan.json, report.json. Звук создаётся по фактически нажатым клавишам.
Программа включает строгую проверку нот: если выводится Polyphonic performance failed, сначала посмотрите report.json. В этом публичном упражнении полный прогон действительно выполнен, но есть пропущенная нота и отклонения в начале звуков, поэтому строгая музыкальная проверка не пройдена. Полученная полная траектория всё равно пригодна для проверки следующего шага — перемещения инструмента. Если окружение не загрузилось или выполнение остановилось раньше, и траектории нет, сначала исправьте соответствующую ошибку. Подробные результаты
3. Подключение G0.5: продолжение игры после изменения положения инструмента
Подготовьте окружение модели по G05.md и четыре переменные пути, затем запустите:
"$SIM_PY" g05_relocation_session.py \
  --reference runs/public-physical --out runs/public-relocation \
  --boundary 4.5 --piano-shift 0 -0.02 0 --model-weight 0.1 \
  --g05-python "$G05_PY" --g05-repo "$G05_REPO" \
  --g05-models "$G05_MODELS" --g05-checkpoint "$G05_CHECKPOINT" \
  --g05-config-mode checkpoint
Команда вставляет в паузу фразы последовательность «поднять руки → сдвинуть фортепиано на 2 сантиметра → заново наблюдать и корректировать → опустить руки → продолжить игру». Перемещение инструмента задаёт контроллер сцены, а предложение действий G0.5 получается новым выводом. Цикл управления не переписывает состояния суставов покадрово.
В публичном упражнении полный запуск занял 13,51 секунды, на этапе восстановления выполнено 4 новых вывода модели, максимальная ошибка положения запястья составила около 0,062 миллиметра; время опускания рук автоматически увеличилось до 1,19 секунды. Отчёт этого запуска
Для повторного запуска используйте новый выходной каталог — тогда старые эксперименты не перезаписываются. Сначала проверьте demo.mp4, затем поля отчёта: model_calls_during_session, recovery_final_error, playback_completed и результат проверки нот.
4. Использование собственного произведения
- Подготовьте MIDI или структурированные ноты, на которые у вас есть право, с правильной мелодией и метром.
- Назначьте аппликатуру для обеих рук: сначала сохраняйте главную мелодию и ключевые аккорды, аккомпанемент подстраивайте под досягаемость.
- Сначала сгенерируйте полное исполнение при фиксированном положении инструмента, затем задайте
--boundaryв паузе, где нет удерживаемых нот. - Подключите продолжение после перемещения и проверьте, как восстанавливается контакт с клавишами и непрерывность музыки.
Для обработки используйте midi_score.py, bimanual_fingering.py, melody_review.py; точки входа можно посмотреть через --help. Репозиторий содержит процесс и учебные упражнения, но не включает ноты или записи песен, которые использовались в рекламном видео.
Дополнительное чтение
- Установка G0.5, вызовы модели и объединение с управлением
- Контекст Astra и генерация плана
- Записи эксперимента и поля результатов
- Источники ресурсов, лицензии и описание каталога
Точки входа pianomime_runner.py и pianomime_galaxea.py для PianoMime сохранены как будущие адаптеры стратегии и используют отдельный файл requirements-pianomime.txt; основной процесс аппликатуры и перемещения инструмента от их весов не зависит.