EVA-Client: от весов VLA до развёртывания на реальном роботе и воспроизводимой оценки
Назначение раздела: дополнительный материал по инженерному развёртыванию VLA. EVA-Client не обучает политики и не является новой архитектурой VLA. Он закрывает этап после обучения: сбор данных, подключение сервера политики, устойчивое исполнение блоков действий и сохранение воспроизводимых записей оценки.
1. Обзор проекта
| Пункт | Информация |
|---|---|
| Страница проекта | EVA-Client Project Page |
| Репозиторий | Noietch/EVA-CLIENT |
| Технический отчёт | EVA-Client Technical Report / arXiv:2607.02646 |
| Лицензия | Apache-2.0 |
| Версия, на которой проверен раздел | Коммит официального репозитория ff36587, 19 августа 2026 года |
| Версия Python | >=3.10,<3.12, рекомендуется Python 3.10 |
EVA-Client отвечает не на вопрос «как заново обучить модель», а на четыре частых практических вопроса:
- Как камеры, состояния суставов и текст задачи поступают к стороне политики в едином формате?
- Политика возвращает блок действий (action chunk). Как робот выполняет его непрерывно, без частых остановок?
- Что можно переиспользовать при смене робота, способа связи или серверной части политики?
- Как считать успешность на реальном роботе, пересматривать неудачные попытки и использовать журналы для дальнейшего обучения?
Проект делит эти задачи на уровни: транспорт, описание робота, клиент политики, стратегия планирования действий, консоль и регистратор. Поэтому «инференс модели» и «исполнение на роботе» не нужно писать в одном скрипте.
2. Официальная схема: как оценка замыкает цикл данных
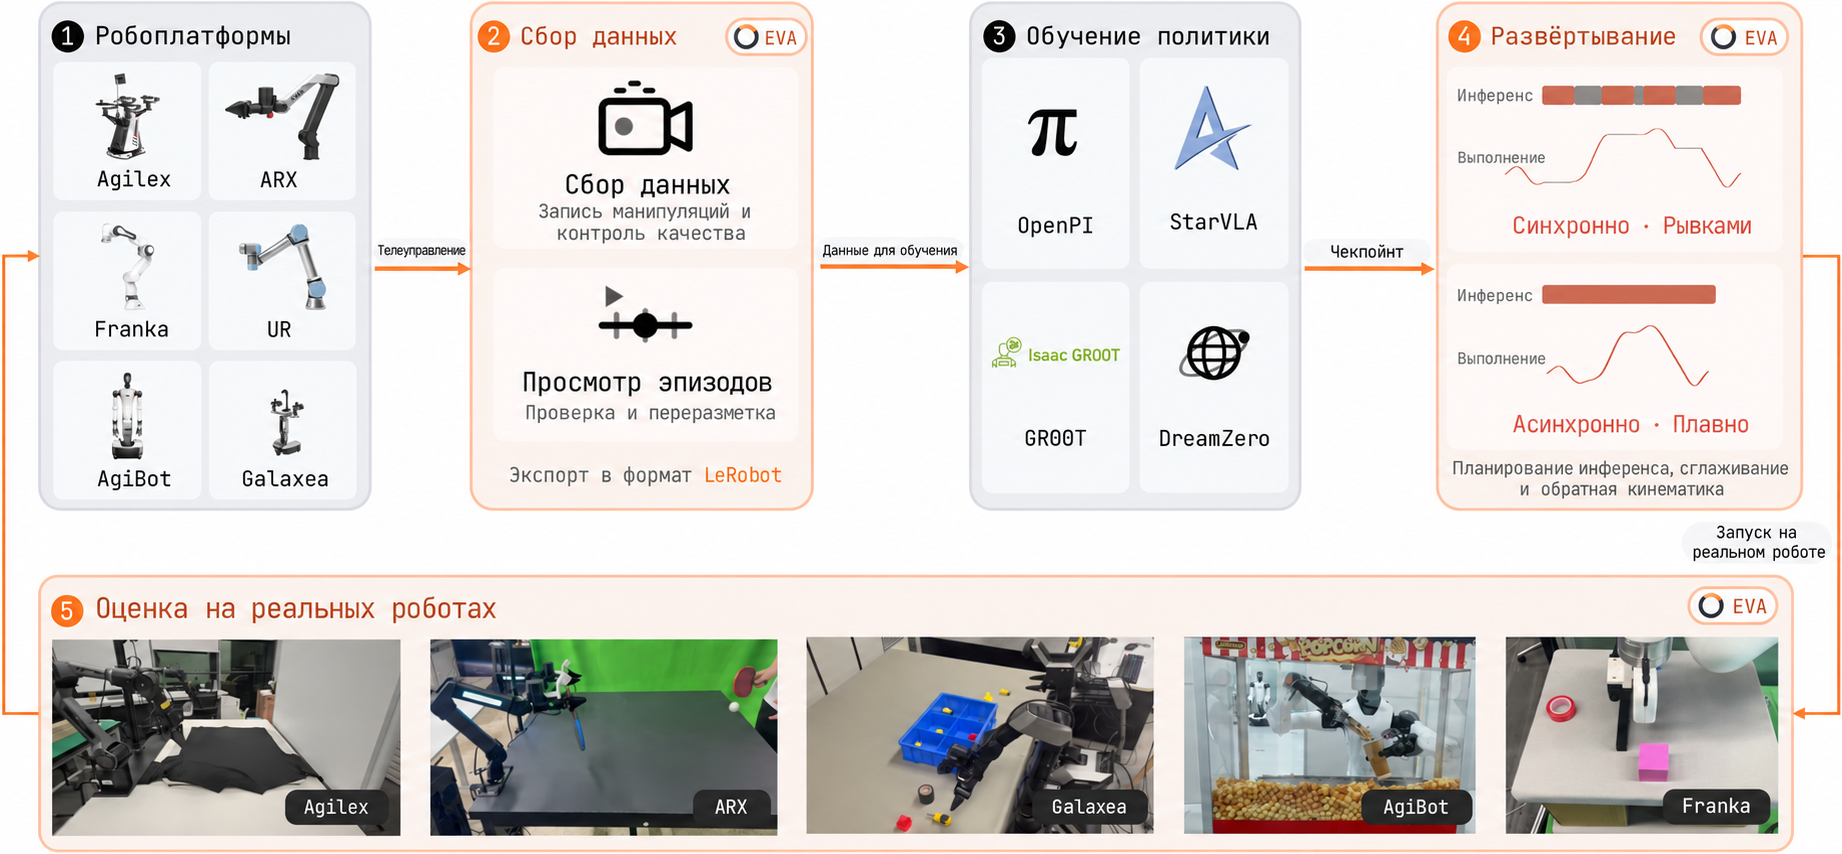
Рисунок 1. Официальный рабочий процесс EVA-Client. Источник: официальный репозиторий EVA-Client.

Схему следует читать слева направо, в пять этапов.
2.1 Embodiment: сначала свести различия тел роботов к единому описанию
Слева показаны разные роботы. Они различаются числом суставов, группировкой рук, захватами, камерами, начальными позами и протоколами связи. EVA-Client не пытается использовать один драйвер для всех. Он записывает структуру тела, группы суставов, камеры и пространство действий в описание робота, а транспортный уровень подключает реальный драйвер.
Поэтому при смене робота в основном добавляются определение робота (robot definition), узел аппаратного обеспечения (hardware node) и конфигурация (config). Сбор данных, запросы к политике, планирование действий и интерфейс оценки переписывать не нужно.
2.2 Data Collection: запись, воспроизведение и экспорт в LeRobot
Второй этап записывает наблюдения и действия при телеуправлении в виде эпизодов, даёт воспроизведение и проверку качества. Данные экспортируются в структуру каталогов LeRobot v2.1, поэтому их можно передать в обучение SmolVLA и обработку данных LeRobot, которые уже есть в этом учебнике.
Важно не столько «уметь записывать видео», сколько правильно согласовать изображения, состояние робота, действия, временные метки, текст задачи и метаданные эпизода. Для реальной VLA ошибочные временные метки, потеря кадров, изменение имён камер или несовпадение размерности действий часто ломают обучение и развёртывание раньше, чем архитектура модели.
2.3 Policy Training: обучение выполняется внешними фреймворками
Центральный блок — OpenPI, StarVLA, GR00T и DreamZero. Они обозначают совместимую экосистему политик или обучения, но не означают, что EVA-Client включает эти алгоритмы обучения. В текущем коде напрямую видны такие клиенты политик:
openpi— подключение к серверу инференса OpenPI;openpi_rtc— работа с Real-Time Chunking;starvla— подключение к серверу инференса StarVLA;gr00t— подключение к серверу инференса GR00T;mock— проверка связи и интерфейса без настоящей модели;replay— тест с воспроизведением уже записанных действий.
После обучения контрольную точку запускает как сервис политики соответствующий фреймворк. EVA-Client организует наблюдения, запрашивает действия и исполняет возвращённые блоки действий.
2.4 Deployment: планирование блоков действий определяет, работает ли система или работает стабильно
На схеме синхронное исполнение создаёт паузы, пока ждём следующего вывода. Асинхронное исполнение перекрывает вывод и управление роботом и сшивает старый и новый блоки действий. Дёрганье на реальном роботе, скачки действий и накопление задержки обычно возникают именно на этом уровне.
2.5 Evaluation: оценка одновременно оставляет данные для повторного обучения
Справа показаны не только проценты успеха, но и видео, состояние робота, кривые действий и журналы эпизодов. Одна оценка может одновременно стать:
- измерением успешности контрольной точки;
- визуальной диагностикой неудачных случаев;
- записью вмешательств человека или восстанавливающих действий;
- входом для следующего цикла очистки данных, имитационного обучения или онлайн-адаптации.
3. Архитектура: развязка политики, планирования и железа
flowchart LR
    U[Инструкция задачи / консоль] --> APP[Прикладной уровень EVA]
    R[Робот и камеры] --> T[Транспортный уровень]
    T --> O[Единые наблюдения]
    O --> PC[Клиент политики]
    PC <--> PS[Внешний сервер политики]
    PC --> C[Блок действий]
    C --> S[Стратегия инференса]
    S --> X[Преобразование пространства действий / IK]
    X --> T
    O --> LOG[Регистратор / оценщик]
    C --> LOG
    S --> LOG
3.1 Transport: отвечает только за приём и отправку
Транспортный уровень получает от исполнительного узла камеры и состояние робота и отправляет команды управления. Сейчас проект предоставляет точки входа ROS1, ROS2, ZMQ и офлайн-воспроизведение наборов данных LeRobot.
Разделение транспорта и политики даёт два прямых выигрыша: одну и ту же политику можно подключить к ROS или ZMQ; один и тот же робот можно переключать между настоящим железом, офлайн-данными и mock-окружением для послойной отладки.
3.2 Robot Definition: описание контракта тела робота
Описание робота должно как минимум явно задавать:
- имена, порядок, размерность суставов и группировку левой и правой руки;
- имена камер, размер изображений и ракурсы;
- начальную позу, пределы и частоту управления;
- использует ли политика
JointStateилиEEFPose; - URDF и конфигурацию IK, если нужно преобразовать позу концевого эффектора в углы суставов.
Представление позы концевого эффектора в EVA-Client организуется на руку как xyz(3) + кватернион(4) + захват(1), то есть 8 измерений. Если низкоуровневый контроллер робота принимает положения суставов, а политика выдаёт позу концевого эффектора, преобразование в обратной кинематике выполняется через PyRoki.
3.3 Policy Client: адаптация к протоколу сервиса инференса
Клиент политики решает три задачи: переводит единые наблюдения во входы модели; отправляет запрос удалённому или локальному сервису инференса; восстанавливает ответ в единый блок действий. Токенизатор, загрузка контрольной точки и вывод на GPU могут остаться в исходном фреймворке обучения.
Поэтому EVA-Client подходит как лёгкий клиент на реальном роботе: управляющий компьютер не обязан одновременно содержать среду обучения большой модели. Сервис политики можно запустить на другом GPU-сервере и подключить через проброс портов или локальную сеть.
3.4 Inference Strategy: управление временной шкалой, а не изменение модели
| Стратегия | Как работает | Где подходит | Основной риск |
|---|---|---|---|
sync | Блокирует выполнение до получения следующего блока действий | Самый понятный вариант для первого соединения | Робот останавливается во время вывода |
async | В фоне предсказывает следующий блок и линейно перекрывает старые и новые действия | Режим по умолчанию для непрерывного исполнения на реальном роботе | Нужно правильно задать длину перекрытия и буфер |
naive | Асинхронный запрос; когда приходит новый блок, он сразу заменяет старый буфер | Быстрая проверка пропускной способности | Скачки действий на границах блоков |
act | Взвешивает по времени несколько перекрывающихся предсказаний | Политики типа ACT | Нужно хранить несколько блоков и их временные позиции |
rtc | Выравнивает новые предсказания по уже зафиксированным к исполнению действиям | Низколатентные цепочки типа OpenPI RTC | Протокол сервера и клиента должен совпадать |
Если длина блока действий равна , частота управления , а задержка одного вывода , то синхронное исполнение легко останавливается, когда близко к оставшемуся буферу или превышает его. Суть асинхронной стратегии: пока робот расходует текущий блок, следующий вывод уже завершается, и два блока согласуются по времени.
3.5 Recorder и Evaluator: превращаем «успешность» в цепочку доказательств
Регистратор одновременно сохраняет наблюдения, предсказания модели, фактически выполненные команды и метаданные оценки. Фактически выполненное действие не обязательно совпадает с исходным предсказанием: оно может быть обрезано, пересчитано через IK, сглажено, изменено вмешательством человека или фильтром безопасности. Если хранить эти величины раздельно, можно ответить, в чём причина провала: в модели, связи, планировании или контроллере.
4. Семь вкладок консоли и их назначение
Консоль EVA-Client разделяет типичный рабочий процесс на семь вкладок:
| Вкладка | Назначение |
|---|---|
MANUAL | Ручная проверка суставов, камер, инструкции и базового управления |
COLLECT | Запись эпизодов телеуправления или ручного показа |
REPLAY | Воспроизведение данных для проверки синхронизации, ракурсов и качества действий |
DEBUG | Пошаговое исполнение действий модели для поиска проблем политики или интерфейса |
RL | Вмешательство человека во время rollout и наблюдение за сигналами критика / ценности |
EVAL | Организация оценки на реальном роботе по задачам, контрольным точкам и числу попыток |
RESULT | Сводка успешности, этапов, видео и журналов |
Рекомендуемый порядок входа в замкнутый цикл на реальном роботе: MANUAL -> COLLECT/REPLAY -> DEBUG -> EVAL. Не запускайте политику подряд, пока не проверены камеры, порядок суставов и аварийная остановка.
5. Данные и журналы: почему они подходят для LeRobot
Один сбор данных или rollout создаёт структуру, близкую к LeRobot v2.1:
<log_dir>/<task>/
├── data/chunk-000/episode_000000.parquet
├── videos/chunk-000/<camera>/episode_000000.mp4
└── meta/
    ├── info.json
    ├── episodes.jsonl
    ├── episodes_stats.jsonl
    ├── tasks.jsonl
    └── stats.json
Помимо стандартных полей, которые нужны для обучения, оценка должна сохранять таблицу или боковой файл для аудита: с помощью absolute_step выравниваются исходное состояние, блок действий модели, фактически выполненные действия, задержка вывода, вмешательства человека и отметки неудач. Проверки качества в проекте обращают внимание на слишком короткие эпизоды, немонотонные временные метки и отсутствующие камеры.
Этот путь образует цикл:
обучение на реальном роботе -> данные LeRobot -> внешнее обучение VLA -> развёртывание и оценка в EVA
        ^                                                   |
        |------------- неудачные фрагменты / вмешательства -|
6. Текущий список поддержки
На версии, которую проверяли для этого раздела, в официальном Robot Zoo перечислены такие роботы:
| Робот | Конфигурация |
|---|---|
| AgileX Piper | Две 6-DoF руки + захват |
| ARX R5 | Две 6-DoF руки + захват |
| Dual Franka Panda | Две 7-DoF руки + захват |
| Galaxea R1 Lite | Две руки + корпус |
| UR5e | Одна 6-DoF рука + захват |
| AgiBot G2 | Двурукий гуманоид, тело с 24 DoF |
В репозитории есть также роботы, которые помечены как находящиеся в разработке или ожидающие добавления. Список поддержки меняется вместе с проектом, поэтому перед развёртыванием проверьте одновременно три источника в официальном репозитории: README.md, configs/ и examples/hardware/. Одного рекламного изображения проекта недостаточно.
Можно ли сейчас напрямую использовать SO-101?
Нельзя писать, что SO-101 «поддерживается». В Issue #94 автор 9 июля 2026 года сообщил, что поддержку добавят позже; однако в официальном коммите ff36587 описания робота, аппаратного узла и рабочей конфигурации для SO-101 не найдено.
Если сообщество захочет добавить SO-101, минимальный объём работы таков:
- Добавить описание робота SO-101: зафиксировать имена, порядок, диапазоны и начальные позы суставов Feetech, а также имена камер;
- Реализовать аппаратный исполнительный узел через интерфейс LeRobot / Feetech и выставить наблюдения и действия через существующий ZMQ или подходящий транспорт;
- Явно определить, выдаёт ли политика положения суставов, приращения или другое представление действий, и проверить размерности и единицы;
- Добавить конфигурации сбора, развёртывания и оценки;
- Настроить пределы суставов, ограничения скорости, аварийную остановку и отладку на одном блоке действий;
- Сначала провести интеграционные тесты с фиктивной политикой и записанными данными, и только потом подключать настоящий сервис VLA.
Это рабочий путь адаптации, но не готовая официальная функция.
7. Минимальный опыт без реального робота
Проект содержит конфигурацию open-loop на примере данных из репозитория. Она подходит для проверки установки, страниц интерфейса, чтения данных и визуализации; ROS, настоящий робот и контрольная точка VLA не нужны.
git clone https://github.com/Noietch/EVA-CLIENT.git
cd EVA-CLIENT

curl -LsSf https://astral.sh/uv/install.sh | sh
uv venv --python 3.10 .venv
source .venv/bin/activate
uv pip install -e ".[dev]"

eva --config configs/00_openloop/dual_agilex_piper_openloop.py
После запуска откройте консоль по подсказке в терминале; по умолчанию обычно http://127.0.0.1:8080. На этом этапе проверьте:
- видит ли страница эпизоды;
- совпадают ли имена камер с конфигурацией;
- меняются ли кривые суставов и 3D-сцена во времени;
- работают ли воспроизведение, пауза и переключение эпизодов.
Этот шаг доказывает только исправность клиента и цепочки работы с примерами данных. Он не доказывает, что какая-либо контрольная точка может управлять настоящим роботом.
8. Двухпроцессный режим реального развёртывания
Реальное развёртывание обычно состоит минимум из двух независимых процессов:
Процесс A: узел аппаратного обеспечения
  читает камеры и суставы -> публикует единые наблюдения
  принимает команды действий -> после ограничений пределов приводит робота в движение

Процесс B: EVA-Client
  читает config -> подключает transport -> обращается к сервису политики
  планирует блоки действий -> записывает и оценивает
В официальном репозитории есть примеры запуска аппаратной части для разных роботов, например:
# Ниже показан только вид команд; перед запуском нужно установить SDK или ROS-окружение производителя
bash examples/hardware/agilex_piper/run_agilex_ros.sh
bash examples/hardware/arx/run_hardware.sh
bash examples/hardware/franka/run_hardware.sh
bash examples/hardware/ur5e/run_hardware.sh

# В другом терминале запускается конфигурация EVA
eva --config configs/01_deploy/dual_agilex_piper/openpi_qpos.py
Сервер политики может работать на том же компьютере или на удалённом GPU-сервере. При удалённом подключении явно проверяйте адрес, порт, таймауты, частоту действий и сетевые колебания; не выставляйте канал управления в открытый интернет.
9. Какие поля конфигурации проверять
Новую конфигурацию нельзя считать готовой, если поменяли только IP-адрес. Проверяйте в таком порядке:
| Блок конфигурации | Что обязательно проверить |
|---|---|
| Robot | Тип робота, группы суставов, камеры, начальная поза, URDF |
| Transport | ROS1 / ROS2 / ZMQ / набор данных, адрес, топик или канал |
| Policy | Бэкенд, адрес сервиса, текст задачи, ключи входных изображений |
| Action | JointState / EEFPose, размерность, единицы, соглашение о захвате |
| Strategy | sync / async / act / rtc, длина блока, перекрытие и частота управления |
| Safety | Ограничения суставов, скорости и рабочей зоны, таймауты, аварийная остановка |
| Logging | Каталог вывода, видео с камер, поля состояния и оценки |
Если «интерфейс показывает изображение, но робот не двигается», сначала проверьте пространство действий, порядок суставов и узел исполнения. Если «робот каждые несколько секунд останавливается», проверьте задержку вывода, скорость расходования блока и стратегию планирования. Если «действие внезапно скачет», сравните исходное предсказание модели, стык старого и нового блоков и реально отправленное действие.
10. Рекомендуемый путь воспроизведения
Учебник пока не даёт пошаговой инструкции «нажми кнопку на реальном роботе», но рекомендует идти от низкого риска к высокому:
- Запустить open-loop пример из репозитория на данных.
- Проверить клиент политики и форму блока действий через
mockилиreplay. - Запустить аппаратный узел и только читать состояние и изображения, не подавая команд движения.
- В
DEBUGвыполнить один короткий блок действий и проверить направление, единицы и пределы. - Сначала использовать
syncкак объяснимую базовую линию, затем сравнитьasync,actиrtc. - Провести несколько реальных эпизодов и построчно сверить видео, состояние, предсказания и фактические действия.
- И только потом переходить к официальной оценке с несколькими контрольными точками, задачами и повторами.
В официальном отчёте об успешности обязательно укажите: робота, текст задачи, инициализацию сцены, число попыток на задачу, критерий успеха, контрольную точку, стратегию планирования действий и правила вмешательства человека. Иначе цифры разных стратегий нельзя сравнивать напрямую.
11. Связь с существующим материалом учебника
EVA-Client лучше всего ставить в конце учебной цепочки:
- Сначала изучите RDK-X5 и телеуправление манипулятором LeRobot или главы о сборе данных в этом учебнике, чтобы понять эпизоды и выравнивание мультимодального времени.
- Затем выполните обучение и вывод SmolVLA, OpenVLA или OpenPI / π0.
- Подключите EVA-Client к настоящему роботу, разберитесь с сервисом политики, планированием блоков действий, журналами и оценкой.
- Верните неудачные rollout и вмешательства человека в LeRobot и цикл обучения, чтобы замкнуть контур данных.
Этот раздел дополняет модельные главы инфраструктурой развёртывания, но не заменяет их.
12. Границы применимости и безопасность
- EVA-Client унифицирует интерфейсы, но не гарантирует безопасность действий политики. Реальному роботу всё равно нужны аппаратная аварийная остановка, программные пределы и присутствие оператора.
- Управляющий канал ZMQ может запускать движения реального робота. По умолчанию его следует ограничивать доверенной локальной сетью или localhost, а внешний доступ организовывать через аутентифицированный туннель, а не открывать в интернет.
- Консоль и журналы повышают прослеживаемость, но критерий успеха должен задаваться на уровне задачи; нельзя полагаться только на модель или интерфейс, который сам выносит вердикт.
- «Поддерживается стратегия» обычно означает, что есть клиентский протокол. Это не значит, что репозиторий содержит веса политики, лицензию на них или полную среду обучения.
- «Поддерживается робот» подтверждается только тогда, когда есть описание робота, пример аппаратного узла и конфигурация, которые можно проверить.