Учебное руководство: обучение ACT, Pi0 и SmolVLA в MuJoCo
Этот репозиторий содержит минимальный работающий пример: сбор демонстрационных данных и обучение (или дообучение) модели «визуально-языково-действие» (VLA) на собственном наборе данных.
Содержание
- Установка
- План обновлений
- 1. Сбор демонстраций
- 2. Воспроизведение данных
- 3. Обучение Action-Chunking-Transformer (ACT)
- 4. Развёртывание политики ACT
- 5-6. Сбор и визуализация в среде с языковыми условиями
- Модели и наборы данных
- 7. Обучение и развёртывание pi_0
- 8. Обучение и развёртывание SmolVLA
- 10. Дообучение OMY с помощью π0.5
- Благодарности
Установка
Мы проверяли работу на Python 3.10.
Не рекомендуется напрямую использовать pip install lerobot: это может привести к ошибкам.
Установка зависимостей MuJoCo и lerobot:
conda create -n py310 python=3.10
pip install -r requirements.txt
conda install jupyterlab
pip install ipywidgets ipykernel
python -m ipykernel install --user --name py310 --display-name "py310"
jupyter lab .
# Запускаем в текущем каталоге


# Если с CUDA для torch возникли проблемы:
pip uninstall -y torch torchvision torchaudio
pip install --no-cache-dir --force-reinstall --index-url https://download.pytorch.org/whl/cu124 torch==2.6.0 torchvision==0.21.0 torchaudio==2.6.0
python -c "import torch; print(torch.__version__, torch.version.cuda, torch.cuda.is_available())"
Убедитесь, что версия MuJoCo — 3.1.6.
Распакуйте файлы ресурсов:
cd asset/objaverse
unzip plate_11.zip
План обновлений
- Обновлён просмотрщик (Viewer)
- Добавлено несколько видов кружек и тарелок с разными языковыми инструкциями
- Добавлено обучение и инференс pi_0
- Добавлен SmolVLA
1. Сбор демонстраций
Запустите 1.collect_data.ipynb.
По умолчанию используется симуляционная модель шестиосевого манипулятора ROBOTIS OMY с захватом в MuJoCo; сцена задаётся файлом asset/example_scene_y.xml, реальный манипулятор не нужен. После запуска блока сбора дайте окну MuJoCo фокус клавиатуры, прежде чем управлять. Формат LeRobotDataset в версии, зафиксированной в этой главе, — LeRobot v2.1.
Соберите демонстрации в заданной среде. Задача — взять кружку и поставить её на тарелку. Среда засчитывает успех, когда кружка стоит на тарелке, захват открыт, а концевой эффектор находится над кружкой.
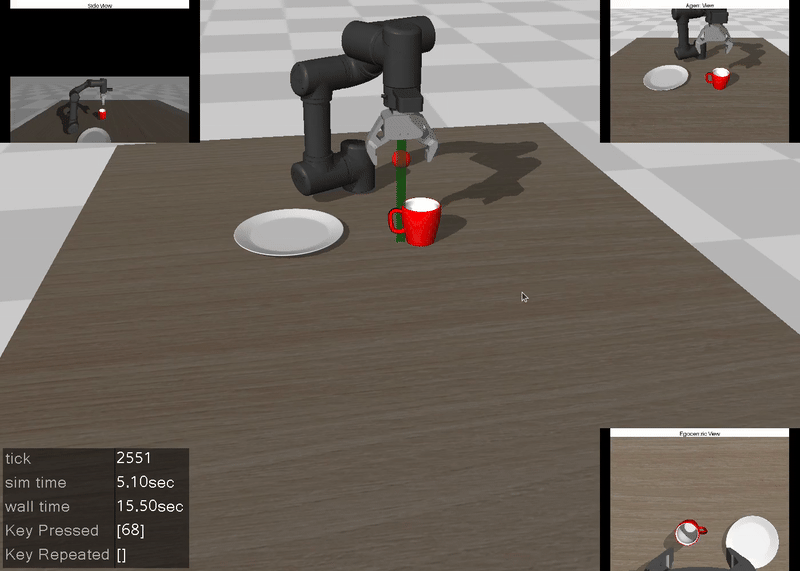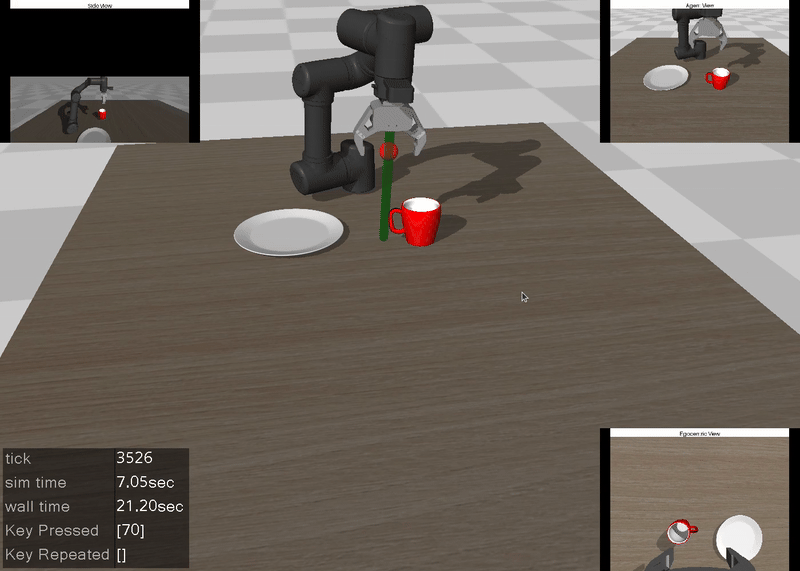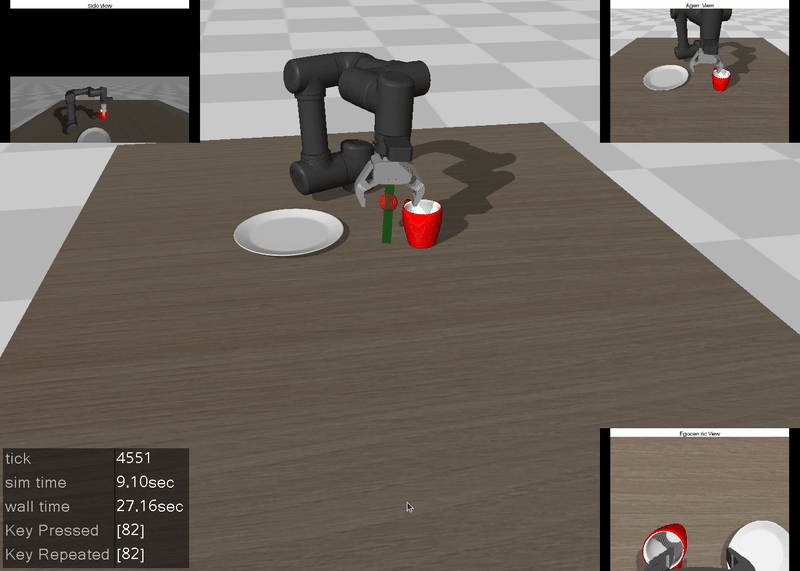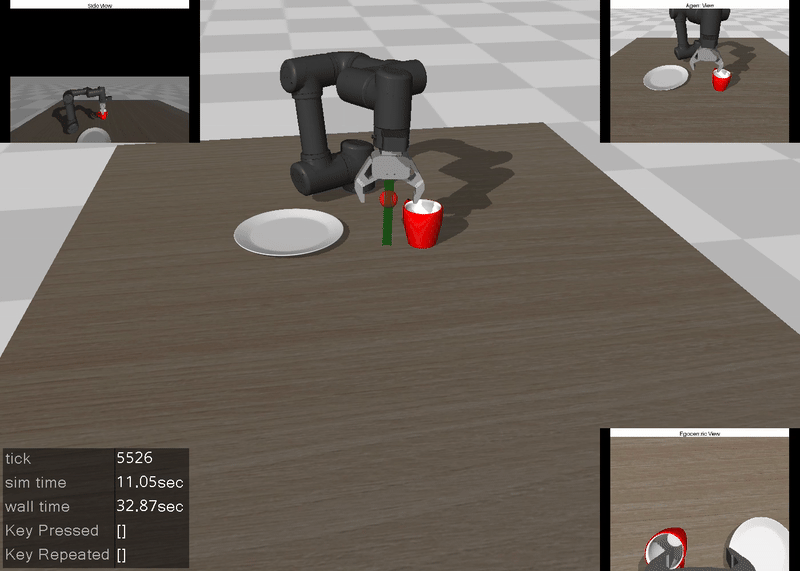
Назначение клавиш:
WASD: перемещение в плоскости x-yR/F: перемещение по оси zQ/E: наклонСтрелки: остальные поворотыПробел: переключить состояние захватаZ: сбросить среду и отбросить буфер текущего эпизода
Пояснения к наложенным изображениям:
- справа вверху: вид агента
- справа внизу: вид с запястья (от первого лица)
- слева вверху: боковой вид
- слева внизу: вид сверху
Структура набора данных:
fps = 20,
features={
    "observation.image": {
        "dtype": "image",
        "shape": (256, 256, 3),
        "names": ["height", "width", "channels"],
    },
    "observation.wrist_image": {
        "dtype": "image",
        "shape": (256, 256, 3),
        "names": ["height", "width", "channel"],
    },
    "observation.state": {
        "dtype": "float32",
        "shape": (6,),
        "names": ["state"], # x, y, z, roll, pitch, yaw
    },
    "action": {
        "dtype": "float32",
        "shape": (7,),
        "names": ["action"], # 6 углов суставов + 1 захват
    },
    "obj_init": {
        "dtype": "float32",
        "shape": (6,),
        "names": ["obj_init"], # только начальная позиция объекта, при обучении не используется
    },
},
Данные по умолчанию сохраняются в каталог ./demo_data. Исторический пример из репозитория demo_data_example/ можно использовать, чтобы посмотреть структуру каталога и воспроизвести данные; для обучения лучше использовать данные, собранные заново после исправления.
После начала работы код накапливает изображения, состояние и действия с частотой 20 Гц; когда выполнено условие успеха, сохраняется один эпизод. Клавиша Z отбрасывает текущий несохранённый эпизод; после сохранения или сброса нужно снова начать действовать, чтобы записался новый эпизод. По умолчанию NUM_DEMO=1, то есть собирается одна демонстрация; для обучения её нужно увеличить и охватить разные положения объекта.
Различие между действием и наблюдением: в четырёх клавиатурных сценариях сбора observation.state — это положение конца манипулятора до отправки команды на текущем кадре, а action — абсолютные целевые углы суставов, найденные обратной кинематикой, плюс нормализованная команда захвата (0 — открыт, 1 — закрыт). Для OMY, Nova5 и xArm6 вектор действия 7-мерный, для xArm7 — 8-мерный. После того как PnPEnv.step(action) подготовит управляющую команду, метку действия читают через PnPEnv.get_commanded_joint_action(); возвращаемое значение step() по-прежнему является наблюдением и не может использоваться как целевое действие. Если у захвата есть сглаживание или ограничения при контакте, метка записывает команду, которая реально отправлена после этих ограничений.
Обработка старых данных (2026-10-02): в старых версиях 1.collect_data.ipynb, 1.collect_data_nova5.ipynb, 1.collect_data_xarm6.ipynb и 1.collect_data_xarm7.ipynb в метки действий по ошибке записывалось текущее состояние суставов. Рекомендуется заново собрать данные с исправленным кодом и обучать на них; одного обновления кода недостаточно, чтобы исправить метки в уже собранных данных. Сохраните резервную копию старых данных, используйте новый каталог ROOT и одновременно поменяйте путь к данным для обучения, чтобы старые данные не попали в обучение. После обновления кода перезапустите ядро ноутбука и выполните его заново с начала.
Точки входа для сбора с языковыми условиями (раздел 5) используют тот же интерфейс целевых действий, но observation.state там остаётся текущими шестью углами суставов манипулятора, а не положением конца; при обучении и развёртывании используйте определение состояния, соответствующее каждому варианту.
После установки зависимостей главы можно из каталога главы запустить python -m unittest -v test_collection_actions, чтобы проверить метки действий, команды захвата, границы эпизодов и пять точек входа сбора. Эта проверка не требует открытия графического окна и обучения на GPU.
2. Воспроизведение данных
Выберите точку входа, соответствующую роботу, на котором собраны данные: путь к данным и модель робота должны совпадать:
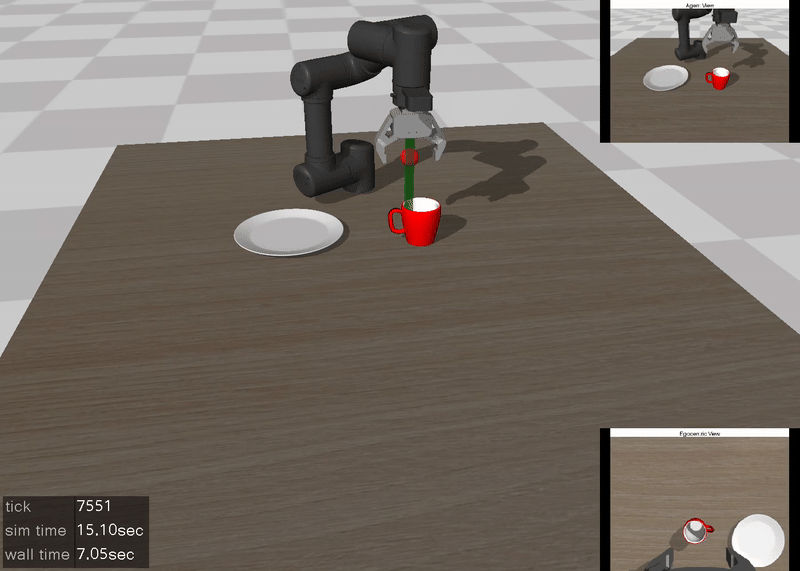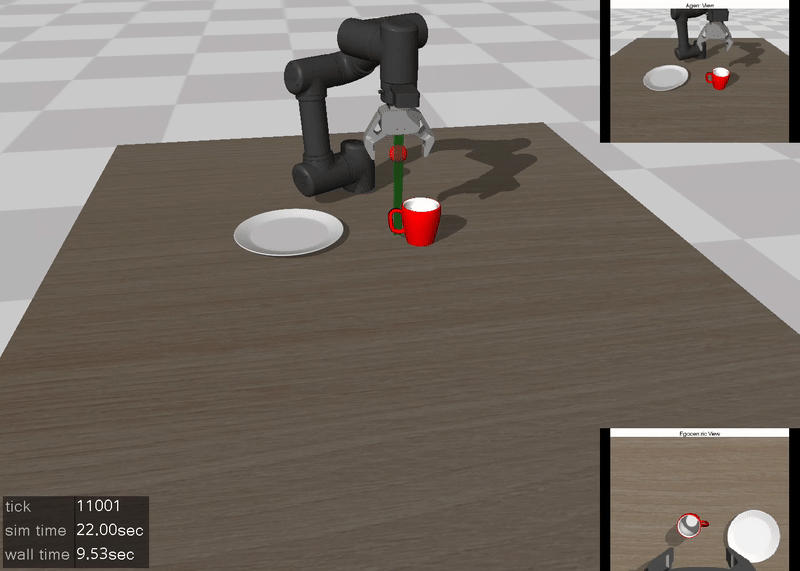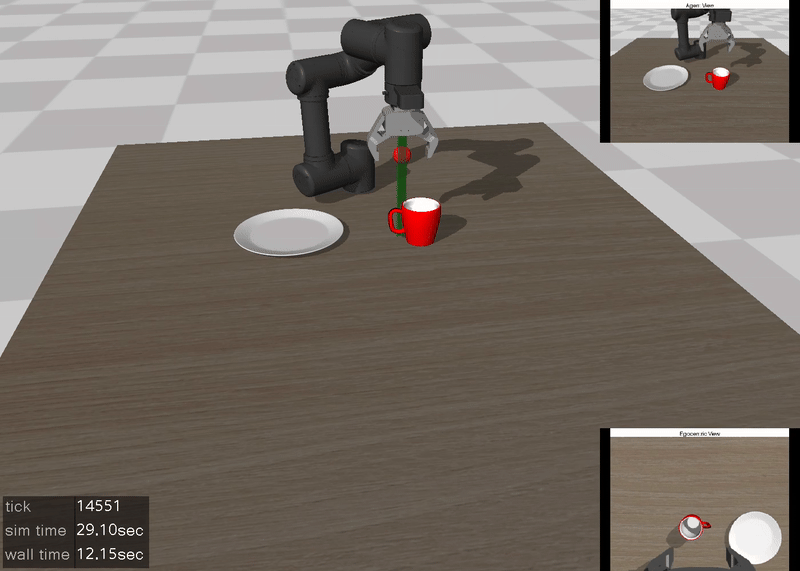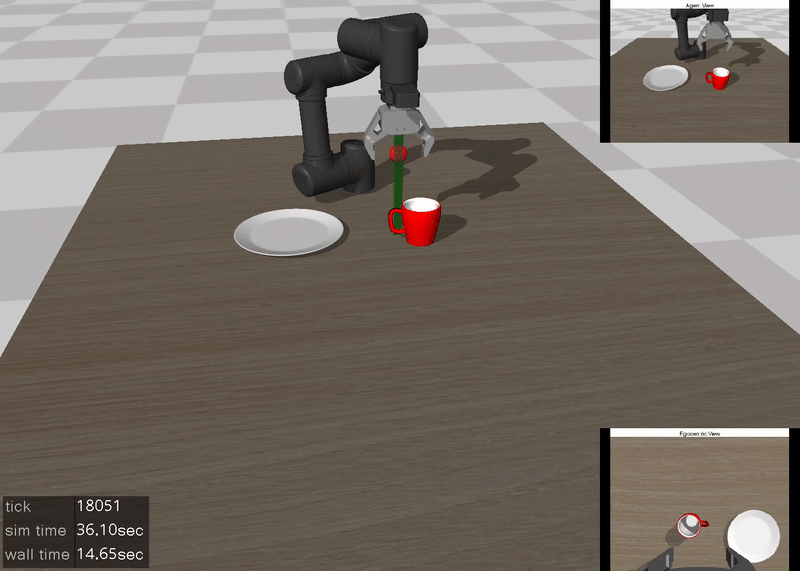
Ваши действия визуализируются в восстановленной симуляционной сцене. Основное окно проигрывает действия; наложенные справа вверху и справа внизу изображения берутся из набора данных.
3. Обучение Action-Chunking-Transformer (ACT)
Запустите 3.train.ipynb.
Занимает примерно 30–60 минут.
Обучение ACT на собственном наборе данных. В примере chunk_size=10.
Обученная контрольная точка сохраняется в ./ckpt/act_y.
Ошибку политики можно оценить, сравнив её с истинными действиями из набора данных.

PicklingError: Can't pickle <function <lambda>...>
Если возникает ошибка pickling, задайте `num_workers` равным `0`, например:dataloader = torch.utils.data.DataLoader(
dataset,
num_workers=0, # 4
batch_size=64,
shuffle=True,
pin_memory=device.type != "cpu",
drop_last=True,
)
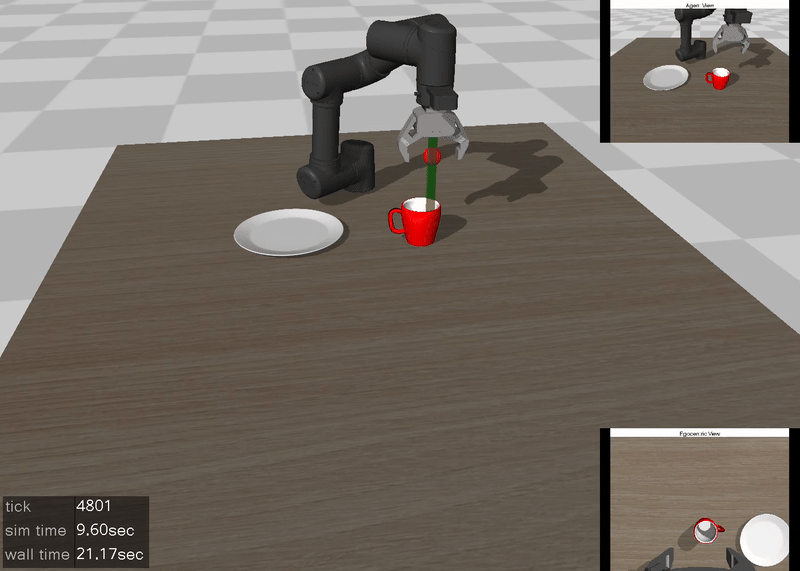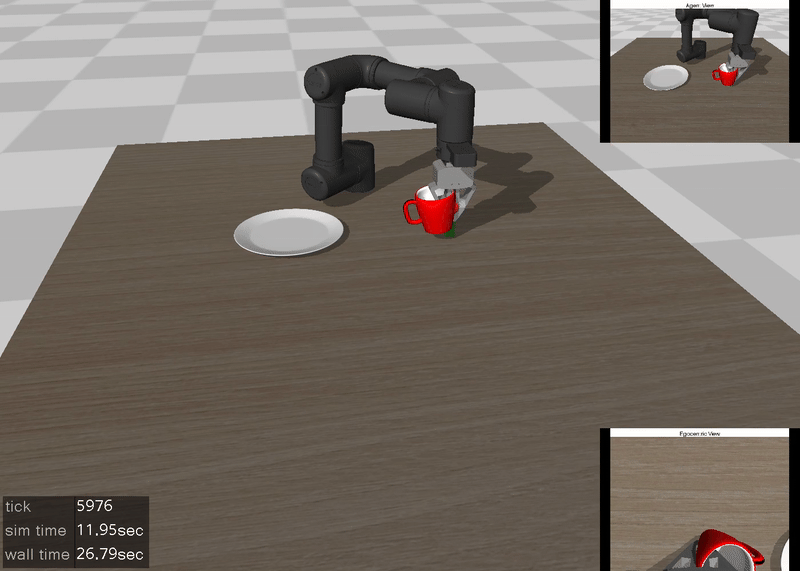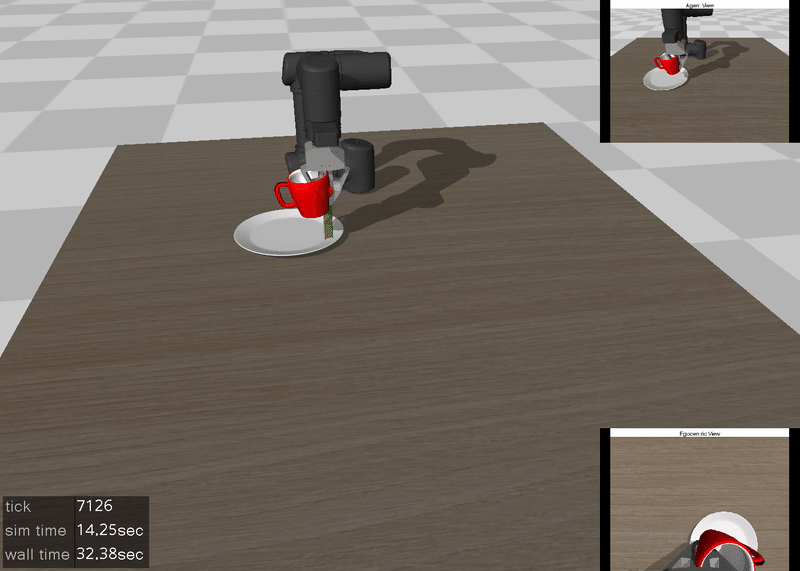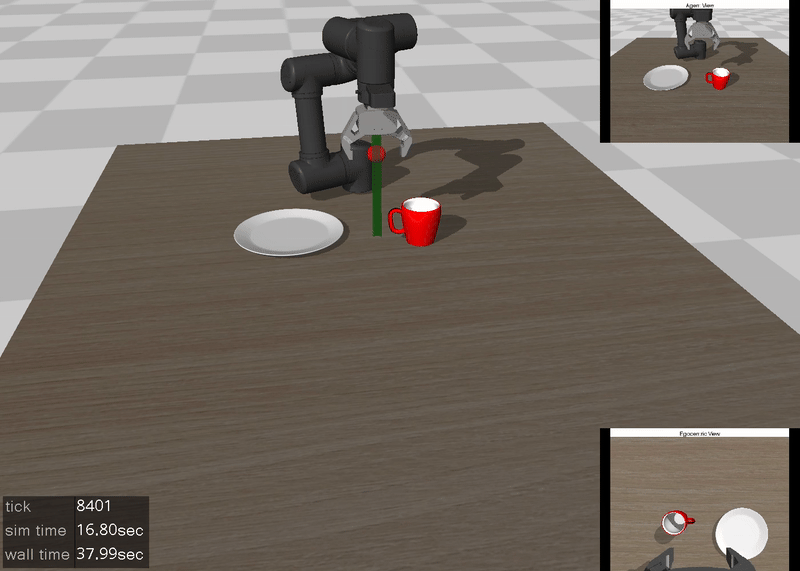
4. Развёртывание политики ACT
Запустите 4.deploy.ipynb.
Если нет GPU, пригодной для обучения, контрольную точку можно скачать с Google Drive:
- https://drive.google.com/drive/folders/1UqxqUgGPKU04DkpQqSWNgfYMhlvaiZsp?usp=sharing
5-6. Сбор и визуализация в среде с языковыми условиями
- 5.language_env.ipynb: сбор данных с клавиатурным телеуправлением (клавиши те же, что и в первой среде)
- В разделе 1 собирается одна демонстрация, в разделе 5 — 20 демонстраций для двух задач: с красной кружкой и с синей кружкой.
- 6.visualize_data.ipynb: визуализация собранных данных
Пример данных
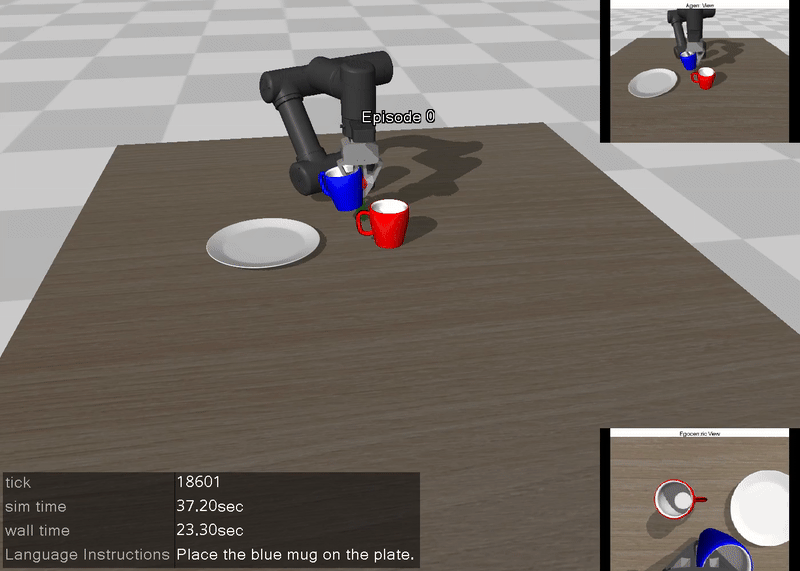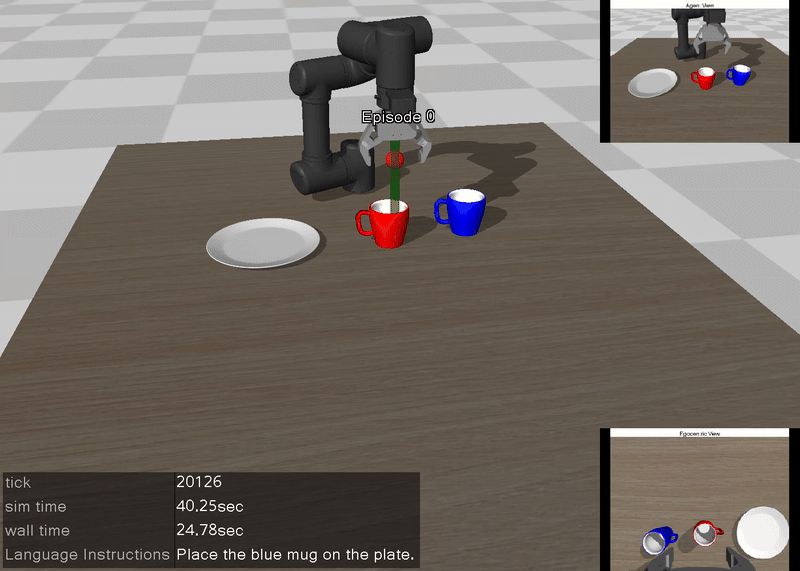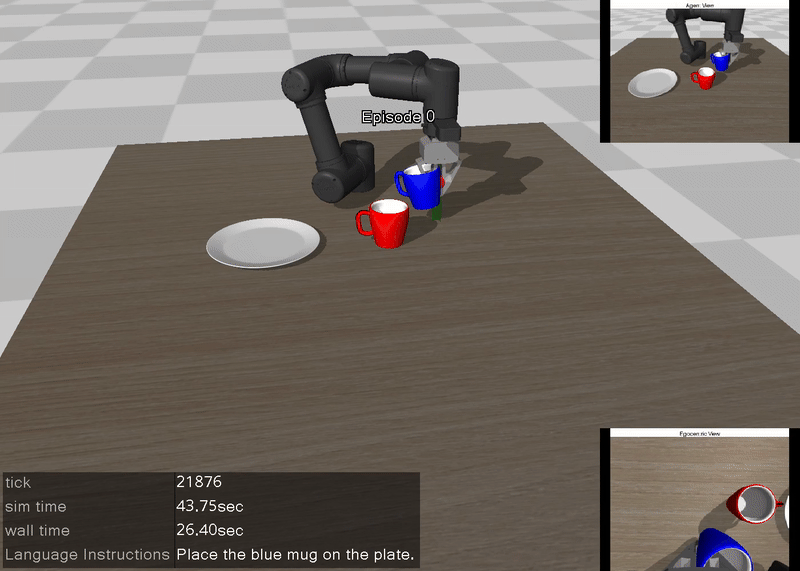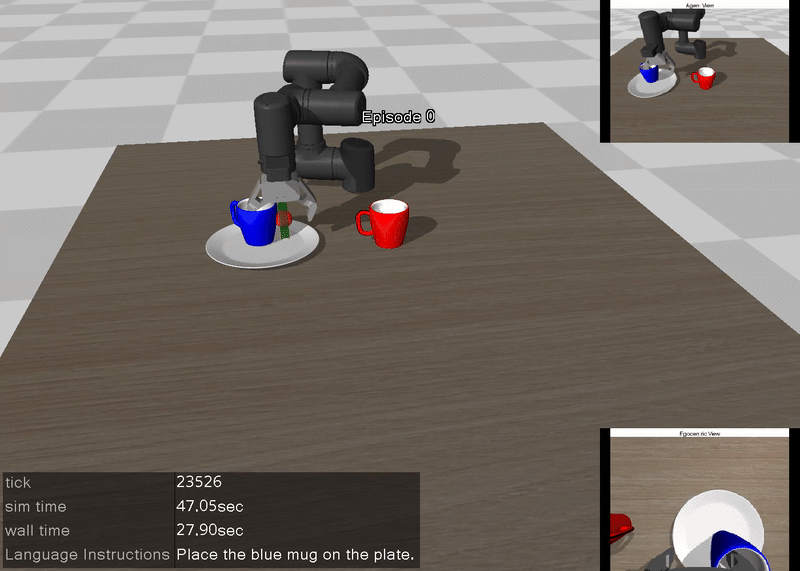
Модели и наборы данных
Получение набора данных с языковыми условиями
Pi0 и SmolVLA используют одни и те же данные с языковыми условиями; достаточно выбрать один из двух способов. Все команды выполняются в каталоге главы, данные хранятся в ./demo_data_language.
Способ первый: загрузить публичный образец
Публичный образец Datawhale — это набор данных LeRobot v2.1 для сцены OMY; в нём 20 эпизодов, 2621 кадр и две задачи: с красной и с синей кружкой.
Сначала установите Git LFS, затем выполните:
git lfs install
git clone https://huggingface.co/datasets/Datawhale/datawhale_eai_pnp_language demo_data_language
git -C demo_data_language lfs pull
Если каталог с таким именем уже существует, не выполняйте повторный clone и не удаляйте исходные данные. Если каталог — это Git-репозиторий данного набора, для загрузки файлов LFS достаточно последней команды. Наличие только указателей LFS не означает, что данные полностью скачаны.
Способ второй: собрать самостоятельно
Запустите 5.language_env.ipynb, оставьте REPO_NAME = 'datawhale_eai_pnp_language' и ROOT = "./demo_data_language", соберите и сохраните демонстрации с красной и синей кружками, а затем проверьте траектории в 6.visualize_data.ipynb. В этом ноутбуке при уже существующем каталоге есть шаг подтверждения удаления старых данных; если данные уже скачаны или собраны, сначала сделайте резервную копию или укажите другой каталог.
В обоих случаях можно использовать файлы главы pi0_datawhale_eai.yaml и smolvla_datawhale_eai.yaml без изменения конфигурации:
dataset:
  repo_id: datawhale_eai_pnp_language
  root: ./demo_data_language
root — локальный путь к данным относительно каталога запуска; если полный набор уже находится в этом каталоге, зафиксированная версия LeRobot использует локальные файлы. repo_id — идентификатор набора данных; значение без имени организации соответствует названию, которое задано в ноутбуке сбора, и не является полным адресом Hugging Face, по которому можно искать. Для автоматической загрузки из Hub нужно использовать полный идентификатор Datawhale/datawhale_eai_pnp_language. Если меняется локальный каталог, надо синхронно поменять путь в YAML и в ноутбуке развёртывания.
Модели для справки
| Модель 🤗 | Набор данных 🤗 |
|---|---|
| pi_0 дообученная | набор данных |
| smolvla дообученная | то же |
7. Обучение и развёртывание pi_0
Все команды ниже выполняются в каталоге главы и используют версию LeRobot 10b7b3532543b4adfb65760f02a49b4c537afde7, зафиксированную в requirements.txt.
Сначала выполните python check_training_configs.py, чтобы проверить две конфигурации (без обучения и без загрузки весов).
В команде YAML между --config_path и именем файла нужен пробел; в этой версии запись со знаком равенства идёт по ветке загрузки контрольной точки в JSON.
- train_model.py: скрипт обучения
- pi0_datawhale_eai.yaml: конфигурация обучения
- 7.pi0.ipynb: пример развёртывания
Команда обучения:
python train_model.py --config_path pi0_datawhale_eai.yaml
Результат развёртывания:
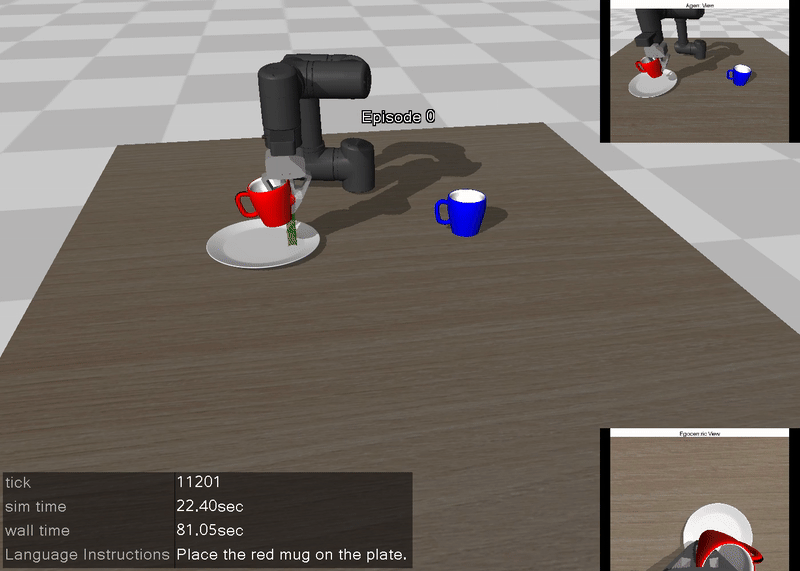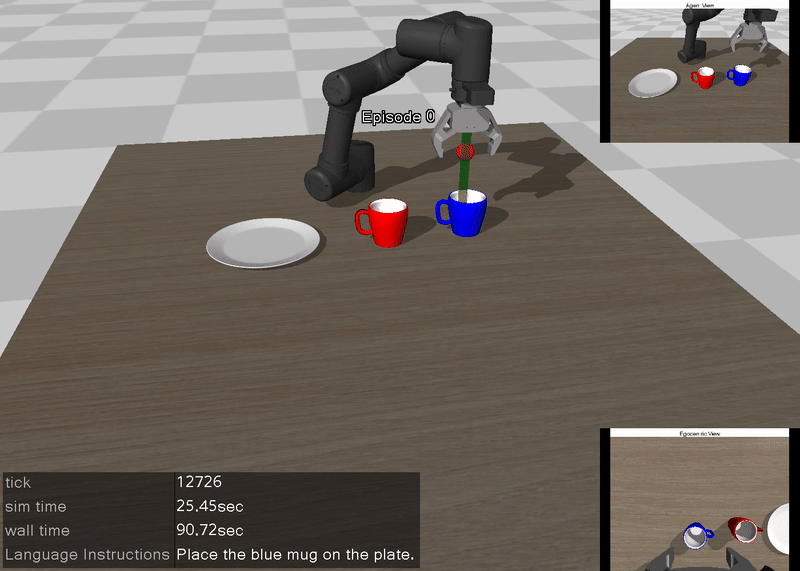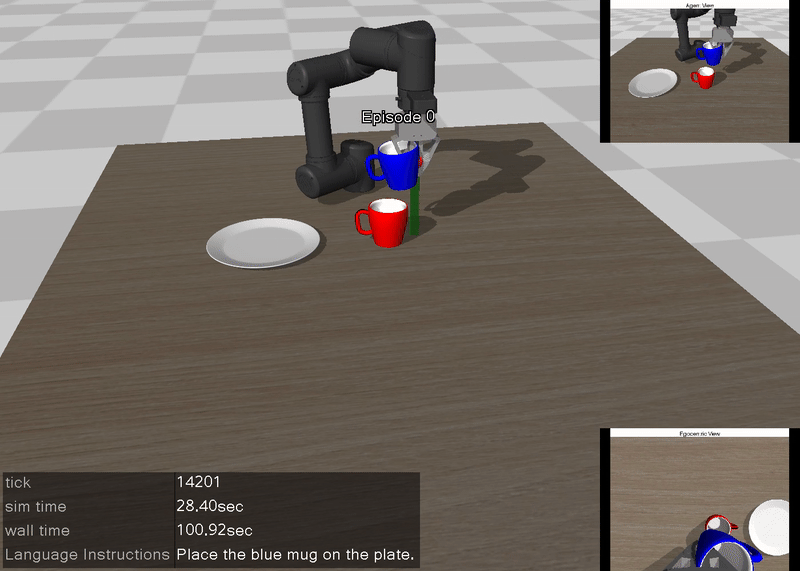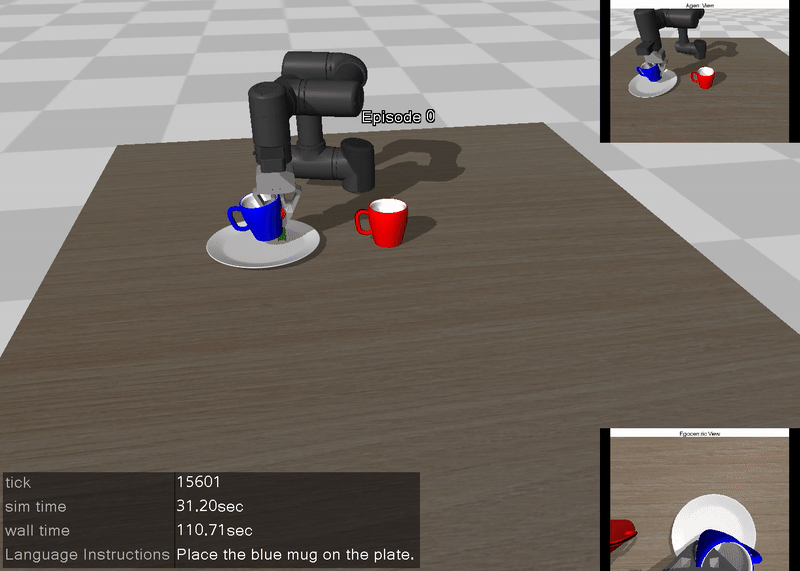
Журнал обучения:

Конфигурация соответствует YAML по ссылке в этом разделе. По умолчанию читается ./demo_data_language из раздела 5, dataset.repo_id равен datawhale_eai_pnp_language; при использовании других данных нужно поменять оба значения. По умолчанию W&B выключен; чтобы включить, укажите свой проект и учётную запись. Для обучения нужны полный набор данных, веса модели и окружение CUDA; успешный разбор конфигурации не означает, что полное обучение проверено.
8. Обучение и развёртывание SmolVLA
- train_model.py: скрипт обучения
- smolvla_datawhale_eai.yaml: конфигурация обучения
- 8.smolvla.ipynb: пример развёртывания
Команда обучения:
python train_model.py --config_path smolvla_datawhale_eai.yaml
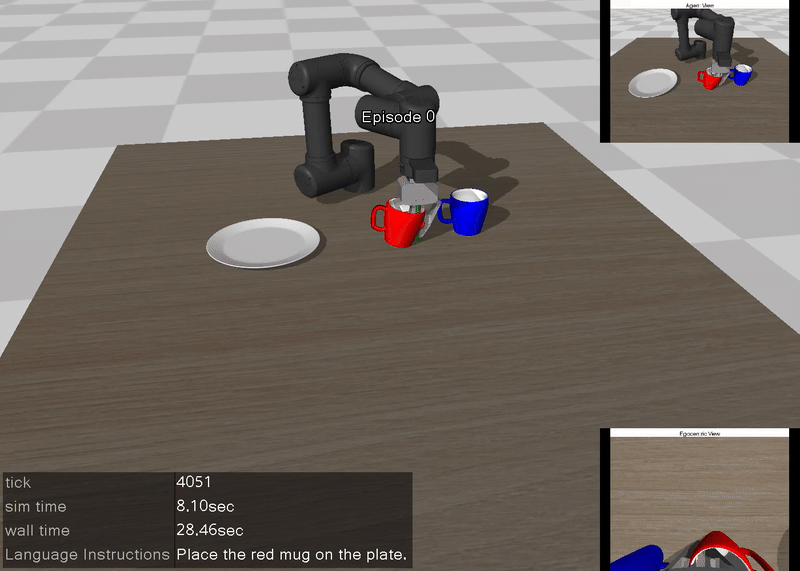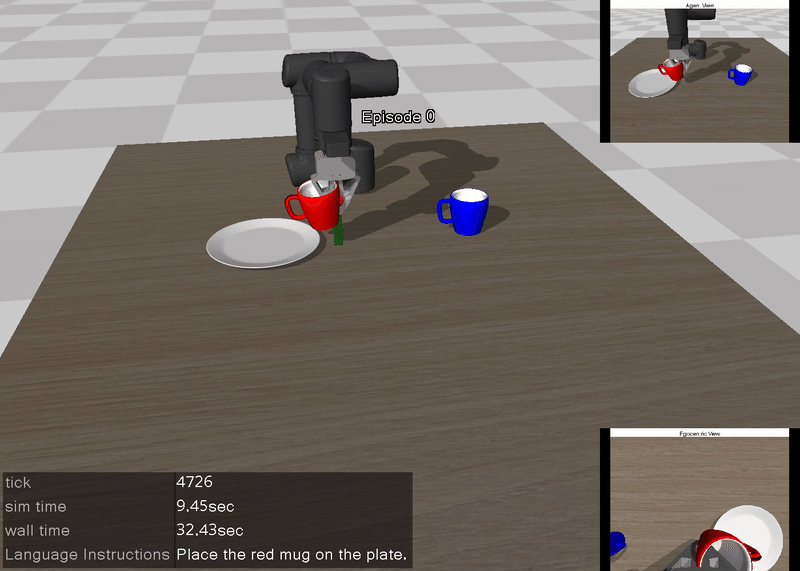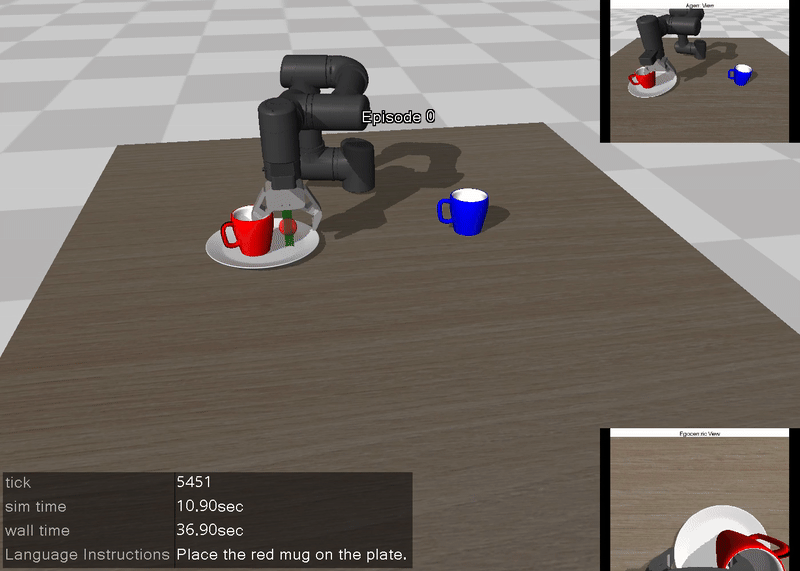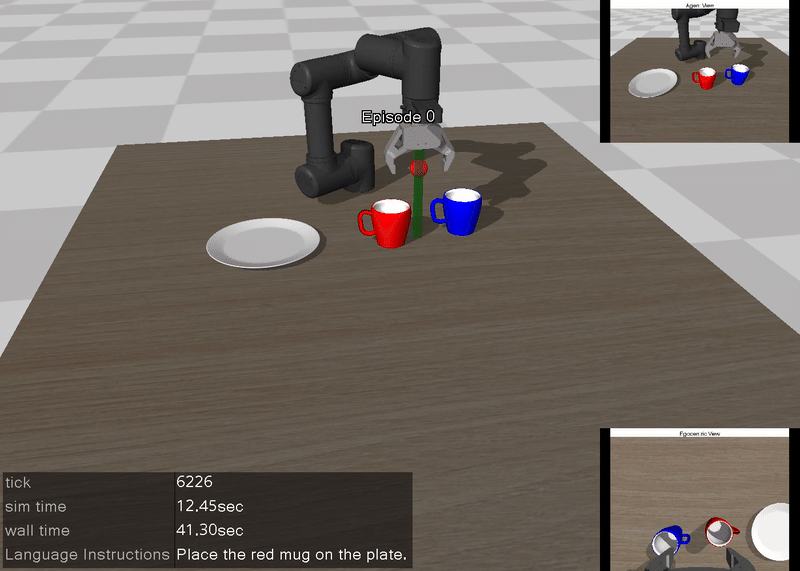
Результат развёртывания:
Журнал обучения:

Конфигурация соответствует YAML по ссылке в этом разделе. По умолчанию читается ./demo_data_language из раздела 5, dataset.repo_id равен datawhale_eai_pnp_language; при использовании других данных нужно поменять оба значения. По умолчанию W&B выключен; чтобы включить, укажите свой проект и учётную запись. Для обучения нужны полный набор данных, веса модели и окружение CUDA; успешный разбор конфигурации не означает, что полное обучение проверено.
10. Дообучение OMY с помощью π0.5
Запустите 10.pi05_omy.ipynb. Процесс продолжает работу с данными OMY по одной кружке из раздела 1: проверка демонстраций и меток действий, конвертация LeRobot v2.1 в отдельный набор v3, расчёт квантилей по обучающим эпизодам, проверка обучения из пяти шагов, полноценное дообучение, сравнение действий на отложенных данных и оценка в симуляции MuJoCo.
Используйте отдельное окружение Python 3.12 / LeRobot 0.6.1 и файл requirements_pi05.txt; не обновляйте старое окружение разделов 1–9. Конкретные команды установки, параметры редактируемой установки и запуск описаны в ноутбуке; вспомогательный интерфейс находится в pi05_omy_utils.py. По умолчанию дообучение идёт от lerobot/pi05_base, но можно указать совместимый локальный каталог предобученной модели через OMY_PI05_PRETRAINED. Размер батча равен 1, обучается только экспертный блок действий, сначала выполняется проверка на пяти шагах; полные результаты обучения и оценки получаются при фактическом запуске.
pi05_omy_train.py вызывает официальный вход обучения и требует, чтобы все предобученные параметры загрузились успешно: если веса не прочитались, обучение останавливается. Загрузка для инференса выполняет ту же проверку, чтобы откат к случайной инициализации в фиксированной версии загрузчика не был ошибочно принят за успешное дообучение. Настройки короткой проверки на удалённой машине, её источники и результаты — в pi05_omy_short_check.md.
Вход модели — два изображения, шестимерная поза конца манипулятора и языковая инструкция; выход — шесть абсолютных целевых углов суставов и нормализованная команда захвата. Частота сбора поддерживается 20 Гц, относительное преобразование действий отключено. Состояние из раздела 5 — это углы суставов, а интерфейс сцены там другой, поэтому поток раздела 10 напрямую с ним не работает. Ошибочные метки действий из старых данных нельзя восстановить переформатированием: используйте заново собранные данные после исправления раздела 1 и проверьте их воспроизведением.
Конвертация сохраняет исходные данные, целевой каталог должен быть пустым. Если эпизодов больше двух, около 20% эпизодов целиком откладываются для оценки; нормализационная статистика считается только по обучающим эпизодам. Один-два примера подходят для проверки интерфейса, но не для оценки обобщающей способности. Обучению нужна подходящая рабочая станция с CUDA; прохождение короткого обучения и снижение функции потерь не означают, что захват и укладка уже успешно воспроизведены.
После установки отдельного окружения выполните в каталоге главы python -m unittest -v test_pi05_omy: тест проверяет новый интерфейс данных, точность изображений и действий, границы эпизодов и тайминг управления. Тест не загружает веса моделей и не запускает полное обучение.
В дальнейшем мы также добавим примеры обучения ACT и диффузионной модели для захвата на нескольких демонстрациях. Следите за обновлениями.
Благодарности
- Ресурсы манипулятора Robotis-OMY взяты из robotis_mujoco_menagerie
- MuJoco Parser Class основан на yet-another-mujoco-tutorial-v3
- Руководство опирается на примеры lerobot
- Ресурсы plate и mug взяты с Objaverse