Как работает управление сервоприводом
Сервопривод использует сигналы ШИМ (широтно-импульсной модуляции), чтобы управлять своим положением. Ширина каждого импульса сообщает сервоприводу, на какой угол повернуться, а постоянное повторение этого импульса удерживает его в этом положении.
Основной принцип
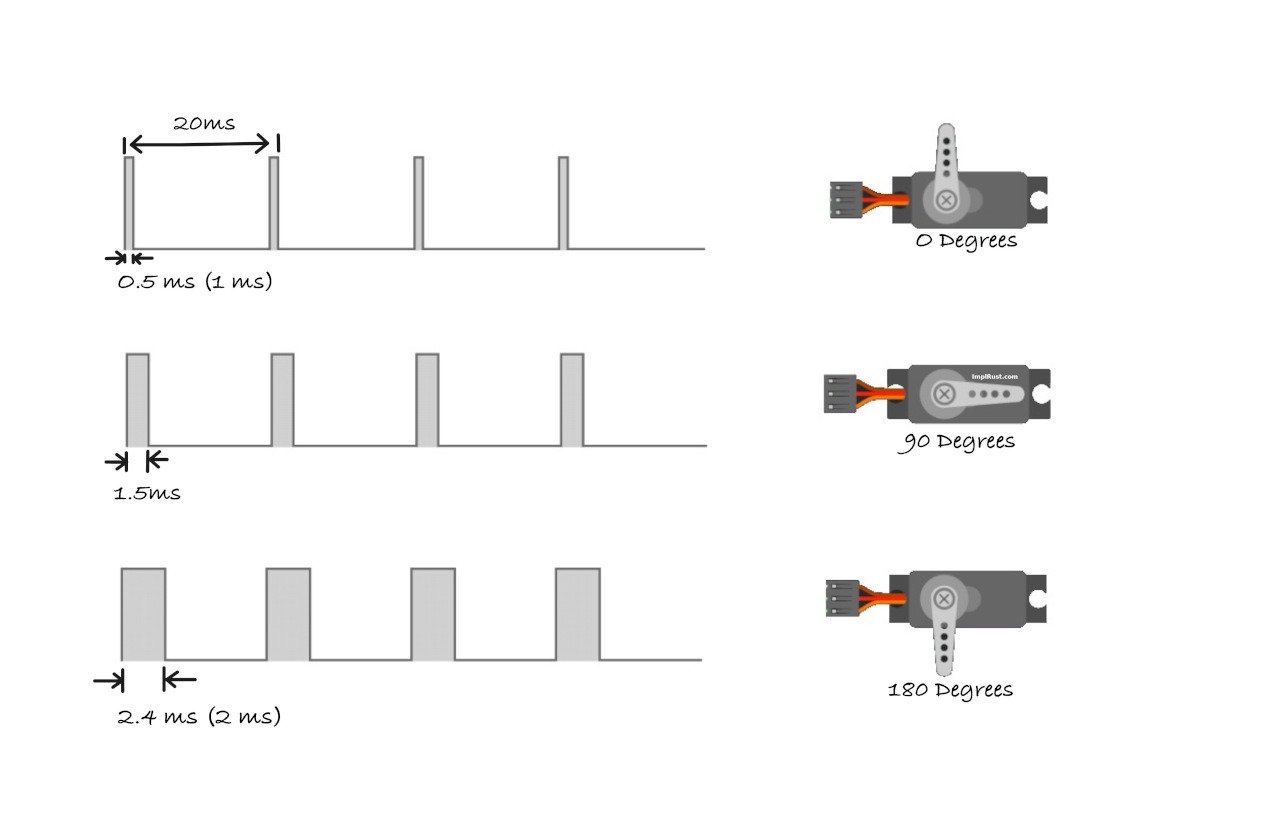
Сервоприводы работают на частоте 50 Гц, то есть ожидают управляющий импульс каждые 20 миллисекунд. Внутри каждого цикла длительностью 20 мс положение сервопривода определяется тем, сколько времени сигнал остаётся в высоком состоянии.
Представьте это так: каждые 20 мс вы посылаете сервоприводу короткую команду. Длина этой команды говорит ему, куда повернуться.
Ширина импульса
Положение сервопривода задаётся тем, как долго импульс сигнала остаётся в высоком состоянии. Короткий импульс переводит его в минимальное положение (обычно 0°), средний импульс — в центральное положение (обычно 90°), а длинный импульс — в максимальное положение (обычно 180°).
Стандарт и реальность
Часто встречаются «стандартные» значения: импульс 1,0 мс для 0°, 1,5 мс для 90° и 2,0 мс для 180°. Однако дешёвые сервоприводы редко точно следуют этим цифрам. Производственные отклонения означают, что у каждого сервопривода свои характеристики.
Например, мой сервопривод требовал 0,5 мс для минимального положения, 1,5 мс для центра и 2,4 мс для максимального положения. Это совершенно нормально и ожидаемо.
Опубликованные значения ширины импульсов нужно считать отправной точкой, а не абсолютными величинами. Всегда тестируйте и калибруйте конкретный сервопривод. Логический анализатор или осциллограф помогут, но подойдёт и простой метод проб и ошибок. Примеры в этом руководстве используют значения, которые подошли для моего сервопривода, поэтому для вашего их, возможно, придётся подправить.
Расчёт скважности
Скважность — это процент времени, в течение которого сигнал остаётся в высоком состоянии в каждом 20-миллисекундном цикле. Понимание этого помогает правильно настроить ШИМ в коде.
Примеры расчётов
Для импульса 0,5 мс (положение 0°) скважность вычисляется так:
Импульс 0,5 мс означает, что сигнал находится в «высоком» состоянии 0,5 миллисекунды в каждом 20-миллисекундном цикле. Сервопривод воспринимает это как команду перейти в положение 0 градусов.
\[ \text{Duty Cycle (%)} = \frac{0.5 \text{ms}}{20 \text{ms}} \times 100 = 2.5\% \]
Это значит, что только в течение 2,5 % каждого 20-миллисекундного цикла сигнал остаётся «высоким», заставляя сервопривод повернуться в положение 0 градусов.
Для импульса 1,5 мс (положение 90°) получаем:
Импульс 1,5 мс означает, что сигнал находится в «высоком» состоянии 1,5 миллисекунды в 20-миллисекундном цикле. Сервопривод переходит в нейтральное положение, примерно 90 градусов (среднее положение).
\[ \text{Duty Cycle (%)} = \frac{1.5 \text{ms}}{20 \text{ms}} \times 100 = 7.5\% \]
Здесь сигнал остаётся «высоким» 7,5 % цикла, что устанавливает сервопривод в положение 90 градусов (нейтральное).
Для импульса 2,4 мс (положение 180°) получаем:
Импульс 2,4 мс означает, что сигнал находится в «высоком» состоянии 2,4 миллисекунды в 20-миллисекундном цикле. Сервопривод перейдёт в максимальное положение, обычно 180 градусов (полный поворот в одну сторону).
\[ \text{Duty Cycle (%)} = \frac{2.4 \text{ms}}{20 \text{ms}} \times 100 = 12\% \]
В этом случае сигнал «высокий» 12 % цикла, что заставляет сервопривод повернуться на 180 градусов.
Ссылка
- Управление сервоприводом с помощью ШИМ — в стиле Wokwi (на английском языке)