Тема AMD ROCm: воспроизведение стратегий (policy)
Эта тема предназначена для читателей, которые хотят на GPU AMD обучить воплощённые стратегии, провести замкнутую оценку и перенести их в симуляцию. Материал начинается с проверки устройства ROCm, сбора данных в MuJoCo и обучения стратегий в LeRobot, а затем расширяется до RoboCasa365, DexJoCo, DISCOVERSE, RoboWits и Unitree G1. Каждый эксперимент сопровождается входными данными, командами запуска, каталогами результатов и правилами оценки.
Входы в тему
Выберите один маршрут в зависимости от цели; не обязательно читать файлы подряд по номерам.
| Маршрут | Для кого | Рекомендуемый порядок | Итоговый результат |
|---|---|---|---|
| Обучение стратегии захвата | Первое обучение робототехнической стратегии на AMD | 00 → 01 → 07 → 08/09/10 → 11 → 02 | Датасет, модель, результаты по эпизодам и видео |
| Диагностика стратегии | Есть готовая модель, нужно найти причину сбоев в замкнутом цикле | 02 → 03/04/05 → 06 | Статистика по фазам, графики действий и журнал исправлений |
| Перенос на несколько бенчмарков | Воспроизведение бытовых задач, ловкой руки и безопасного управления | 09 → 10 → 11/12/13/14/15 → 16 | Результаты при фиксированном протоколе, многовидовое видео и архив каталога |
Если локального устройства AMD нет, начните с облачной платформы AUP Learning Cloud и AMD Developer Cloud. Подробности работы в веб-интерфейсе платформы, JupyterHub и Code Server вынесены в приложение об AUP, Jupyter и Code Server; основные главы содержат только окружение, хранилище и шаги запуска.
Длинные примеры
| Двуручная Ханойская башня в DexJoCo | Длинная уборка по RoboCasa365 |
|---|---|
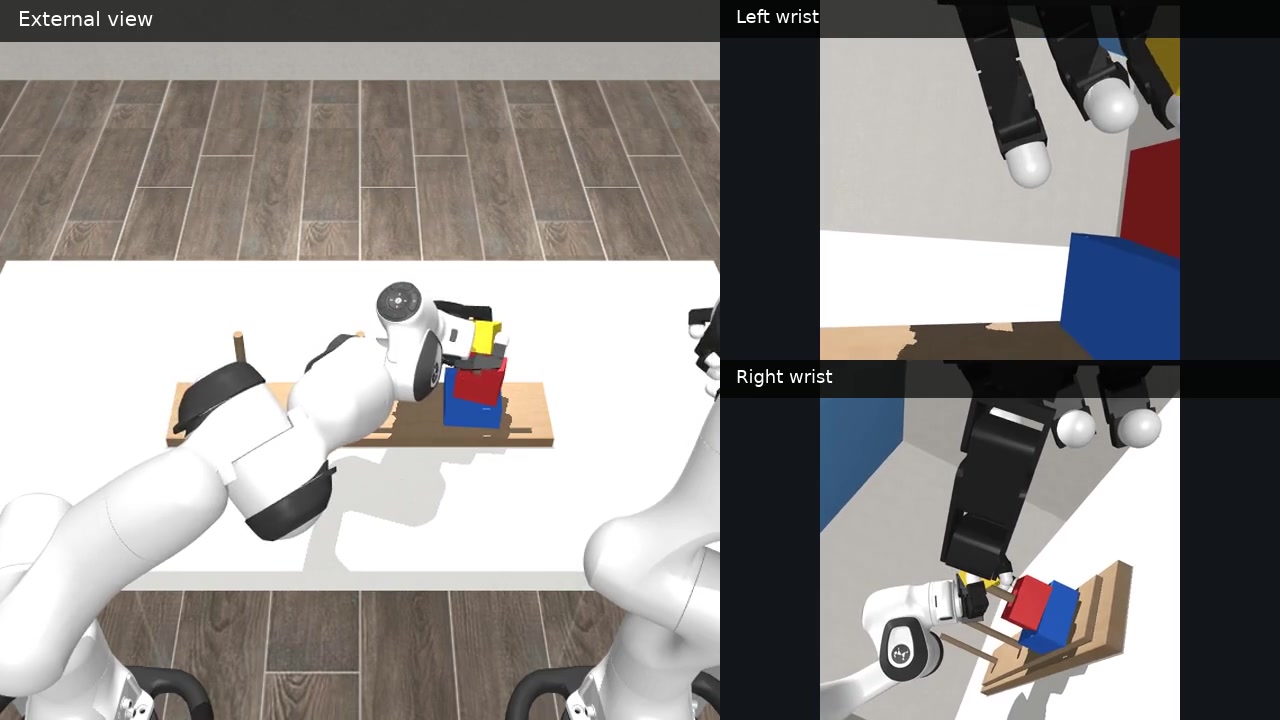 | 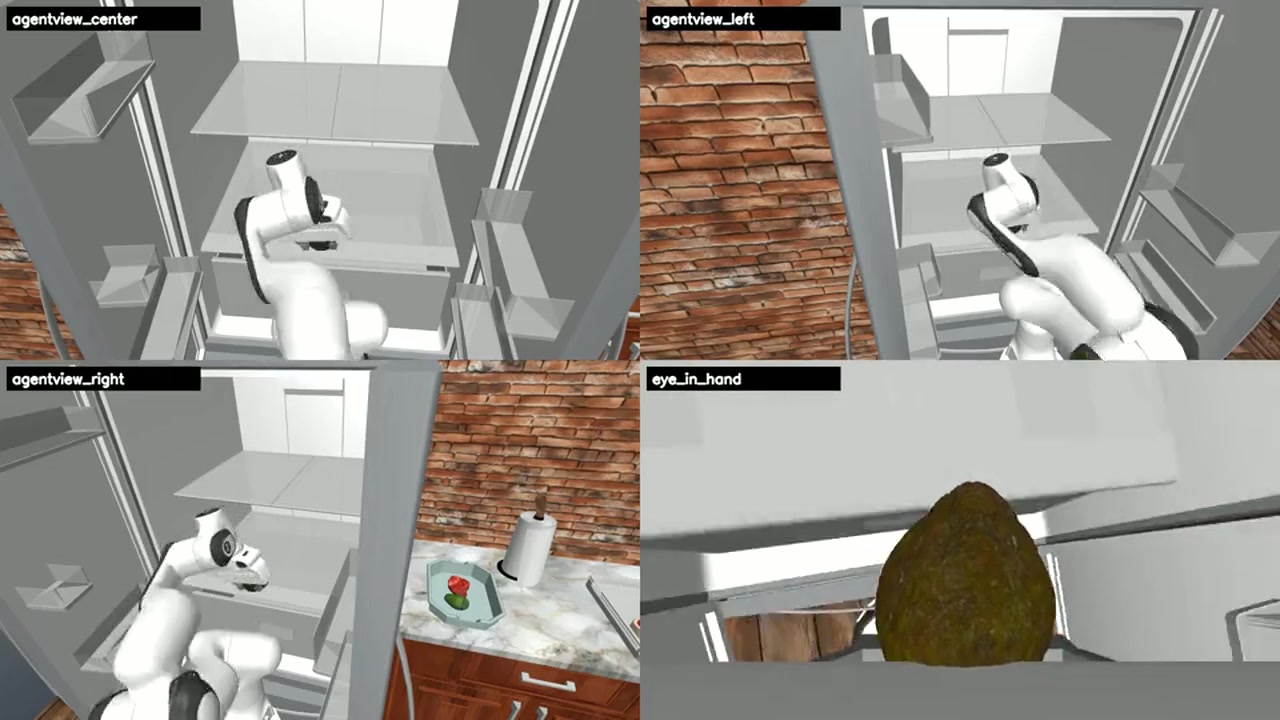 |
| Pi0.5, двуручная координация, три вида, 47,6 с | GR00T N1.5, длительные бытовые операции, четыре вида, 195 с |
Больше задач, моделей и протоколов см. в AMD Physical AI: бенчмарки симуляции и длинные видео.
Первый запуск
- По проверке устройства и окружения убедитесь, что ROCm, PyTorch и постоянный каталог настроены.
- Откройте предобученные веса и опыт без обучения: скачайте модель или посмотрите четырёхвидовой повтор из репозитория.
- По главе сбор данных и обучение выполните запись демонстраций, аудит данных и короткое обучение.
- Запустите пакетный замкнутый скрипт с фиксированными random seed и сохраните
results.jsonlи видео. - По единой оценке и архивации соберите процент успеха и конфигурацию запуска.
5000 steps — это конфигурация короткого учебного обучения. Пригодность модели подтверждается не только ею: оценка проводится на случайных seed, не участвовавших в обучении, с проверкой физического успеха и воспроизведением видео.
Оглавление глав
Основы и стратегии захвата
Перенос на несколько бенчмарков
| Номер | Глава | Основной результат |
|---|---|---|
| 09 | Бенчмарки симуляции и длинные видео | Карта проектов и репрезентативные видео |
| 10 | Единый каталог, загрузка и авторизация | Переменные каталогов и проверка окружения |
| 11 | RoboCasa365 | Обучение бытовым задачам, оценка 16 задач, видео с четырёх видов |
| 12 | DexJoCo | 11 задач ловкой руки, ROCm JAX, Pi0.5 |
| 13 | DISCOVERSE | Экспертные траектории, конвертация в LeRobot, ACT/DP/3DGS |
| 14 | RoboWits | Ограниченные данные, обучение и оценка творческих задач |
| 15 | Unitree G1 с предсказательным CBF | Входы восприятия, награда безопасности и повтор позы всего тела |
| 16 | Единая оценка, видео и архив | eval_info.json, видео и сводные таблицы |
Notebook и скрипты
- Описание Notebook: разделяет готовые к чтению Notebook с результатами, шаблоны запуска и сквозные рабочие процессы, зависящие от вышестоящих проектов.
- Рабочие процессы моделей: обычное обучение и защищённое обучение используют отдельные каталоги, а оценка читает модель, полученную в этом же запуске.
- Скрипты Python: пакетная замкнутая оценка, воспроизведение данных, демонстрационные видео и конвертация данных DISCOVERSE.
- Структура вышестоящих проектов: исходный код, данные, модели и результаты запуска выносятся за пределы каталога темы.
Notebook удобен для пошагового просмотра изображений, состояний и действий. Долгое обучение, пакетную оценку и массовую запись видео лучше запускать через скрипты: их легче возобновлять и сравнивать на удалённом устройстве.
Единые артефакты
После каждого официального эксперимента сохраняйте как минимум следующие файлы:
| Файл | Содержимое |
|---|---|
run_config.json | Версия вышестоящего проекта, модель, задача, наблюдения, действия, камеры и random seed |
metrics.jsonl | Шаги обучения, функция потерь, learning rate, время и метрики устройства |
checkpoints/ | Загружаемые модели и конфигурации |
eval/<task>/eval_info.json | Результаты по эпизодам и критерии успеха задачи |
eval/<task>/videos/ | Видео успешных и неуспешных попыток |
summary.json | Процент успеха и статистика по фазам, агрегированные из результатов эпизодов |
Большие наборы данных, модели, кэши и пакетные видео храните на постоянном диске или в публичном репозитории моделей. Git-репозиторий должен содержать исходный код, небольшие конфигурации, короткие демонстрационные медиафайлы и документацию.
Приложения
Приложения содержат ход экспериментов и углублённую диагностику. При первом изучении сначала пройдите основные главы, а затем переходите к приложению, относящемуся к вашей проблеме.