AMD Physical AI: бенчмарки симуляции и воспроизведение длинных видео
Эта глава объединяет симуляцию, оценку стратегий и мультивидовое видео из проекта AMD AI DevMaster Physical AI в единый путь обучения, который можно повторить. Здесь рассмотрены Every Embodied, RoboCasa365, DexJoCo, DISCOVERSE, RoboWits и управление Unitree G1 с безопасностью; описаны общий протокол задач, путь выполнения на AMD ROCm, правила подсчёта результатов и способы экспорта видео.
Этот раздел отвечает за обзор и выбор маршрута. Загрузка, окружение, перенос, обучение, оценка и команды видео для каждого бенчмарка вынесены в отдельные главы:
| Этап | Подробная глава |
|---|---|
| Общая подготовка | Загрузка бенчмарков, авторизация, докачка и единый каталог |
| Бытовые операции | RoboCasa365: ресурсы, обучение GR00T/Pi0.5 и оценка 16 задач |
| Ловкие манипуляции | DexJoCo: Pi0.5, нативный ROCm JAX и оценка 11 задач |
| Синтетические данные | DISCOVERSE: экспертные данные, ACT/Diffusion Policy и мультивидовое видео |
| Творческое решение задач | RoboWits: ограниченные данные, ACT/Pi0/Pi0.5 и оценка с мутациями условий |
| Безопасное управление | Unitree G1: предсказательный CBF (control barrier function) и повтор позы всего тела |
| Публикация результатов | Единая оценка, кодирование видео и архивация результатов |
1. Начнём с двух длинных успешных примеров
Оба видео записаны на AMD Ryzen AI MAX+ 395 в процессе замкнутого вывода и записи симуляции. Нажмите на обложку, чтобы посмотреть полный MP4 с сохранённым темпом действий.
| Двуручная Ханойская башня в DexJoCo | Длинная уборка в RoboCasa365 |
|---|---|
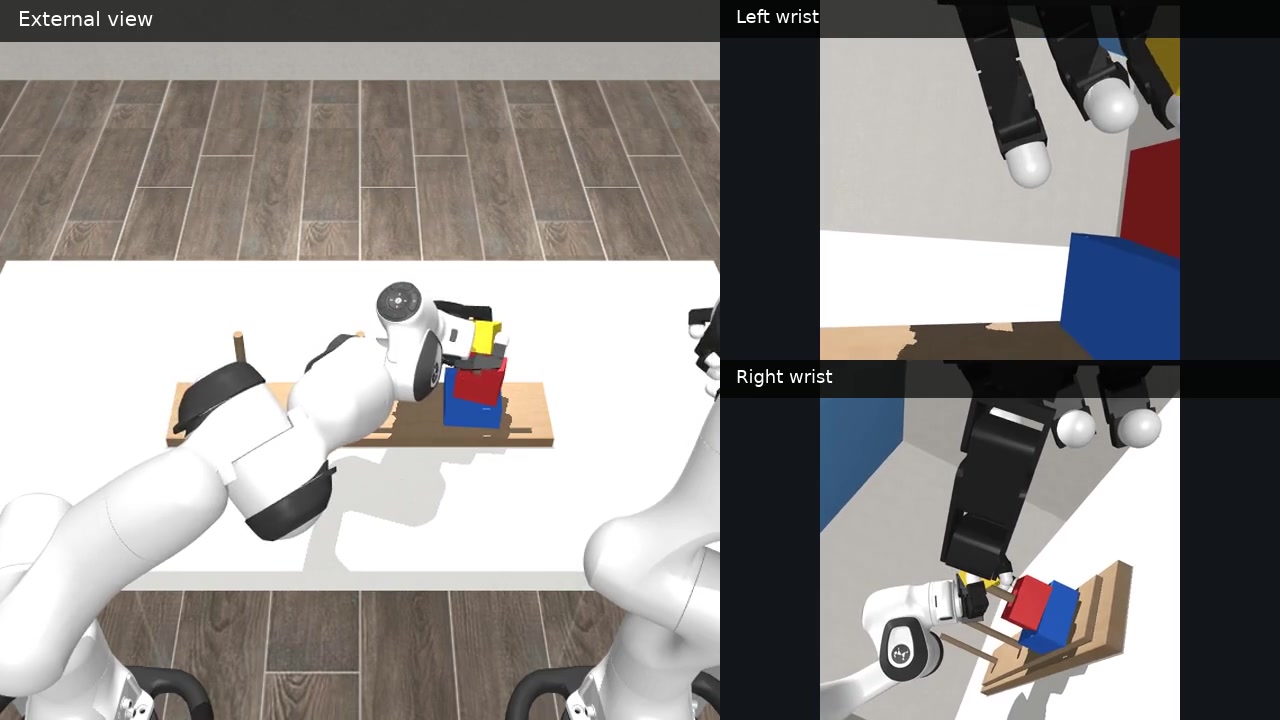 | 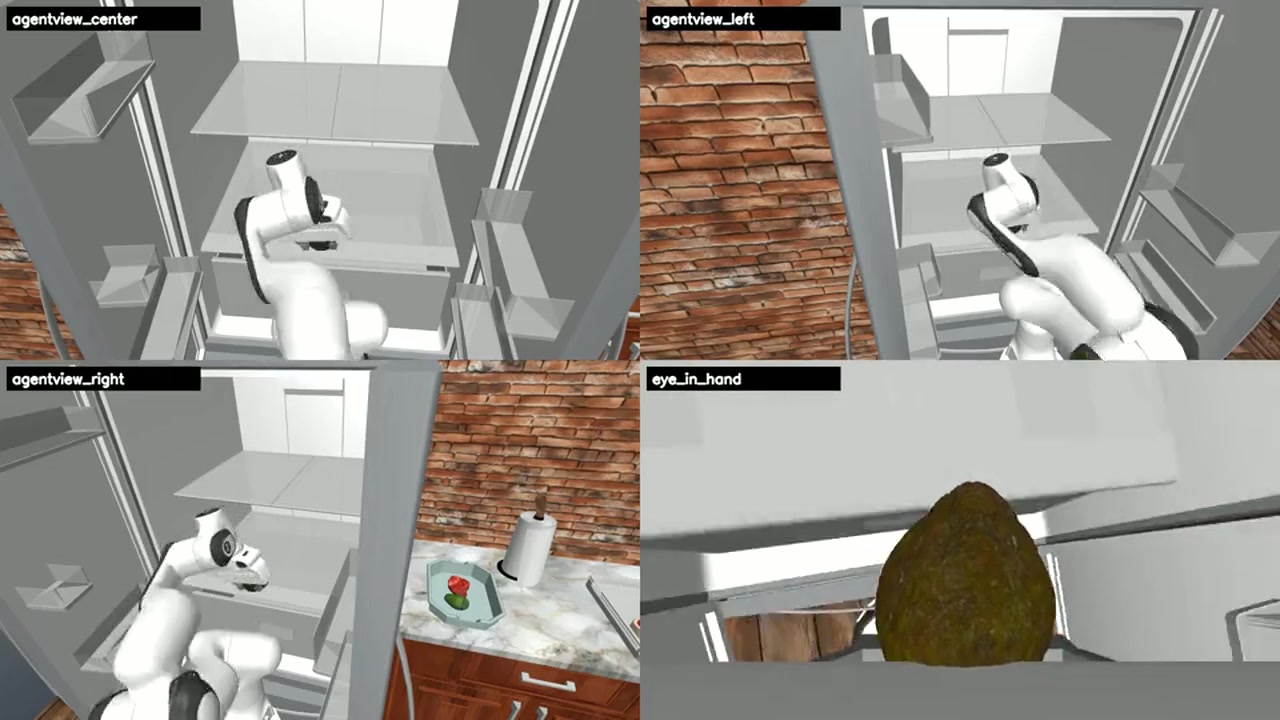 |
| Контрольная точка Pi0.5 для нескольких задач: двуручная координация, перенос и укладка; внешняя камера и обе камеры запястий записаны синхронно, 47,6 с. | Контрольная точка GR00T N1.5 для нескольких задач: PandaOmron непрерывно работает на кухне; четыре вида записаны синхронно, 195 с. |
Эти два примера показывают два взаимодополняющих навыка. DexJoCo относится к двуручным и ловким манипуляциям, RoboCasa365 — к длинным последовательностям задач в бытовой обстановке. У них общий инженерный принцип: вывод стратегии должен реально продвигать симулятор, условие успеха задачи должен определять окружение, а видео должно соответствовать результатам конкретного эпизода.
2. Матрица симуляций и стратегий
| Система | Робот и задача | Стратегия или контроллер | Что выполняется на AMD | Архивированные результаты |
|---|---|---|---|---|
| Every Embodied | MuJoCo: захват кружки и устойчивая укладка | SmolVLA, Pi0, ACT | Сбор данных, обучение, замкнутая оценка, видео с четырёх видов | SmolVLA, строгий физический успех 57/60: красная 27/30, синяя 30/30 |
| RoboCasa365 | PandaOmron, кухонные операции, 16 фиксированных задач | GR00T N1.5, Pi0.5 | Вывод PyTorch, одинаковый протокол 16×50, видео с четырёх видов | GR00T 230/800; Pi0.5 142/800 |
| DexJoCo | 11 двуручных и ловких задач | Многозадачная модель Pi0.5 | Нативный вывод JAX на ROCm, замкнутая оценка, видео с трёх видов | Официальный фиксированный seed [random seed] даёт 5/11; в архиве фиксированных seed у 10 из 11 задач есть воспроизводимые успешные примеры |
| DISCOVERSE | AIRBOT, MMK2, экспертные траектории и синтетические данные | Экспертная конечная машина, ACT и др. | Проверка запуска, выполнение задач, генерация данных, три 1080p-видео, рендеринг 3DGS (3D Gaussian Splatting) | Проверки запуска 18/18; AIRBOT 12/12; MMK2 8/8; задачи высокой чёткости 4/4 |
| RoboWits | Задачи в неожиданных условиях | ACT | Обучение на W7900, сохранение checkpoint, вывод и оценка по видео | Полная цепочка обучения и оценки для анализа аномальных условий |
| Unitree G1 | Всё тело, уклонение от брошенного мяча | Предсказательный CBF (control barrier function) | Предсказатель PyTorch, повтор фиксированных эпизодов, метрики безопасности | Фиксированный seed 8/8, минимальный зазор 0.422 м |
Эту матрицу можно изучать по трём маршрутам:
- Маршрут обучения стратегий: по управляемой задаче захвата кружки в Every Embodied поймите данные, обучение и строгую оценку успеха.
- Маршрут многозадачной оценки: на RoboCasa365 и DexJoCo изучите загрузку многозадачных checkpoint, интерфейс действий, пакетную замкнутую оценку и индексацию видео.
- Маршрут инженерии симуляций: на DISCOVERSE, 3DGS и Unitree G1 поймите проверки запуска нескольких роботов, синтетические данные, рендеринг и безопасное управление.
3. Единый порядок воспроизведения
Команды для разных симуляторов различаются, но порядок воспроизведения можно описать одинаково в шесть этапов:
Зафиксировать версию вышестоящего проекта и конфигурацию задачи
        ↓
Проверить AMD GPU, ROCm и бэкенд фреймворка
        ↓
Загрузить ресурсы, роботов, камеры и условия успеха задачи
        ↓
Загрузить checkpoint, статистику нормализации и интерфейс действий
        ↓
Запустить замкнутую оценку с фиксированным seed и сохранить результаты по эпизодам
        ↓
Экспортировать видео с нескольких видов, свести процент успеха и метрики этапов
Для каждого эксперимента рекомендуется сохранять минимальную структуру:
runs/{system}/{model}/{task}/
├── run_config.json
├── episodes/
│   ├── seed_000.json
│   └── seed_000.mp4
├── stats.json
└── videos/
В run_config.json записываются задача, модель, камеры, частота управления и seed [random seed]. Результаты по эпизодам в JSON [структурированные данные] фиксируют условия успеха и состояния этапов, а stats.json агрегируется из этих файлов, чтобы процент успеха нельзя было вписать вручную.
4. RoboCasa365: оценка бытовых задач по одинаковому протоколу
Официальное сравнение RoboCasa365 использует 16 задач, по 50 эпизодов на каждую. GR00T N1.5 и Pi0.5 работают с одним каталогом задач, одинаковым числом эпизодов и одинаковыми условиями успеха, поэтому их результаты можно сравнивать напрямую:
| Модель | Задач | Эпизодов | Успешных | Успешность |
|---|---|---|---|---|
| GR00T N1.5 | 16 | 800 | 230 | 28,75% |
| Pi0.5 | 16 | 800 | 142 | 17,75% |
Видео RoboCasa365 записывается с четырёх камер: центральной и боковых камер третьего лица (левой и правой) и камеры «глаз в руке». Четыре кадра склеиваются в один момент симуляции, поэтому можно одновременно видеть общий путь, позу руки, перекрытия и контакт концевого эффектора.
Обложка на главной странице главы — PackIdenticalLunches с успешным эпизодом GR00T N1.5. Она последовательно показывает распознавание цели, подход, захват, перенос и укладку, поэтому лучше подходит как пример длинной последовательности, чем переключение одной двери.
5. DexJoCo: многозадачный вывод на нативном ROCm JAX
Все 11 задач DexJoCo используют один официальный многозадачный checkpoint Pi0.5. Среда AMD работает на Python 3.12, ROCm 7.14.0 и JAX/JAXlib 0.10.0; выполняются предварительная проверка матрицы GPU, загрузка модели, генерация действий и замкнутый цикл в симуляторе.
Официальная оценка использует фиксированный seed 0 и по одному эпизоду на задачу; результат — 5/11. Затем только для неуспешных задач последовательно проверяются seed 1–10, и проверка прекращается на первом успешном эпизоде. Этот зафиксированный архив даёт воспроизводимые успешные видео для 10 из 11 задач. Оба набора данных служат разным целям: первый нужен для сравнения моделей, второй — для изучения хода выполнения задач и отладки интерфейса действий.
Видео двуручной Ханойской башни использует три синхронных вида:
- внешний вид: координация двух рук, положение кубиков и итоговая укладка;
- вид с левого запястья: приближение и захват левой рукой;
- вид с правого запястья: перенос и укладка правой рукой.
6. DISCOVERSE: запуск, экспертные данные и рендеринг высокой чёткости
Перенос DISCOVERSE связывает в одну цепочку проверки запуска, задачи роботов, экспертные данные и экспорт видео:
- все 18 проверок запуска пройдены;
- 12 задач AIRBOT и 8 задач MMK2 прошли проверку выполнения;
- экспертные траектории можно преобразовать в обучающие данные;
- задачи высокой чёткости одновременно экспортируют три камеры 1920×1080;
- 3DGS (3D Gaussian Splatting) используется для рендеринга сцен и динамического повтора.
Ключевой интерфейс здесь — не одна функция вывода, а согласованность состояния симулятора, камер, действий, условий успеха и записи данных. Рекомендуемый порядок: сначала экспертная конечная машина создаёт полную траекторию, затем наблюдения и действия переводятся в формат данных LeRobot, и только после этого подключаются стратегии ACT, SmolVLA или семейство Pi0.
7. Every Embodied: от обучения до строгого физического успеха
Задача захвата кружки в Every Embodied хорошо подходит как точка входа: она короткая, условия успеха понятны, а стоимость обучения контролируема. Итоговый результат SmolVLA получен на 30 фиксированных seed для красной и 30 для синей кружки; строгий физический успех требует поднять кружку, перенести её, положить и удерживать в устойчивом положении. Итог — 57/60.
Полные этапы обучения и оценки вынесены в эту тему:
- Сбор данных, обучение и развёртывание
- Предобученные веса и опыт без обучения
- Оценка физического успеха и проверка видео
8. Экспорт мультивидового видео
Мультивидовое видео нужно записывать в одном и том же цикле симуляции: все камеры используют один индекс кадра. Общая структура выглядит так:
frames = {name: [] for name in camera_names}

for step in range(max_steps):
    action = policy.select_action(observation)
    observation, reward, terminated, truncated, info = env.step(action)

    for camera_name in camera_names:
        frames[camera_name].append(env.render(camera_name=camera_name))

    if terminated or truncated:
        break
При экспорте сохраняйте:
- исходное видео одной камеры для покадровой диагностики по каждому виду;
- сводное многовидовое видео для быстрой проверки;
- кадр-постер успешного эпизода для README [описание проекта] и главной страницы курса;
- JSON по каждому эпизоду, чтобы связать видео с результатом задачи.
9. Результаты обучения
После этой главы составьте собственный пакет воспроизведения AMD для симуляций:
| Результат | Содержание |
|---|---|
| Запись окружения | Устройство AMD, версии ROCm, PyTorch или JAX |
| Конфигурация задачи | Робот, задача, камеры, частота управления, число эпизодов и seed |
| Запись модели | Источник checkpoint, статистика нормализации и интерфейс действий |
| Результаты | Число успехов по каждой задаче, общий знаменатель и метрики этапов |
| Видео | Минимум один полный успешный эпизод и соответствующий JSON по эпизоду |
| Разбор | Самые важные места адаптации: интерфейс среды, интерфейс модели и критерий физического успеха |
10. Дополнительные материалы
- Главная страница темы AMD ROCm
- Публичный сайт результатов AMD Physical AI
- RoboCasa
- DexJoCo
- DISCOVERSE
- RoboWits
- PAC-MAN: безопасное управление Unitree G1
Полные материалы конкурсного проекта доступны по следующим открытым ссылкам: