Как работает ультразвуковой датчик?
Ультразвуковые датчики работают, испуская звуковые волны на частоте (40 кГц), которая слишком высока для человеческого уха. Эти звуковые волны распространяются в воздухе и отражаются, когда натыкаются на предмет. Датчик вычисляет расстояние, измеряя, сколько времени звуковым волнам нужно, чтобы вернуться.
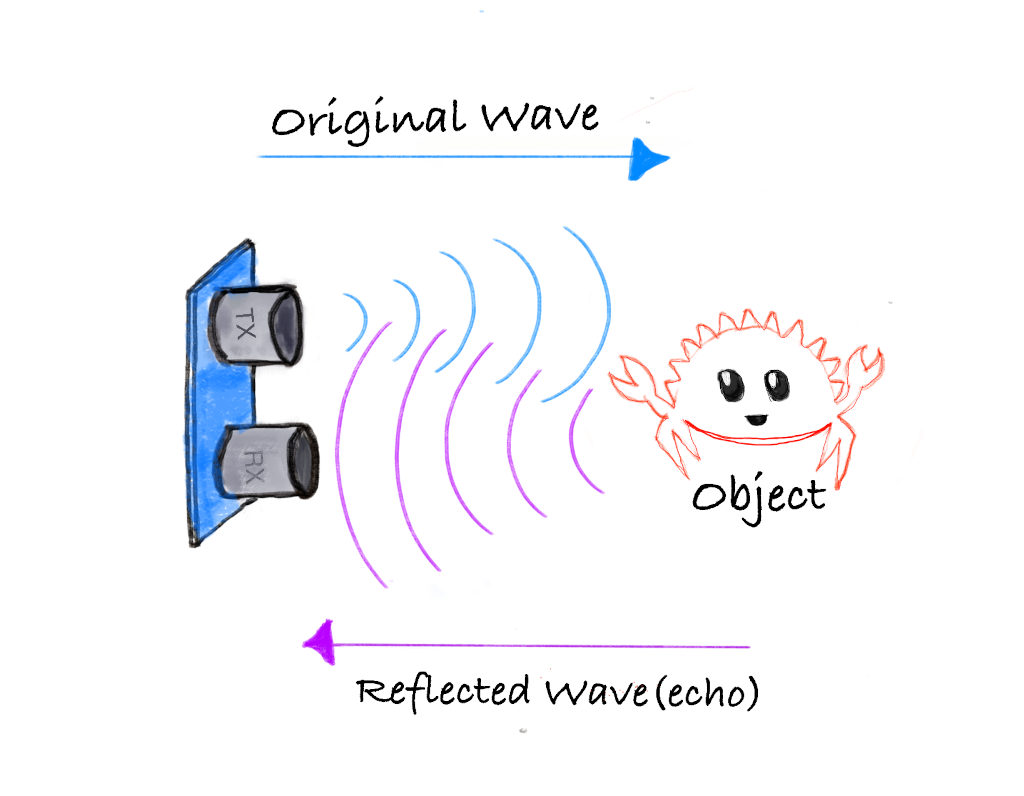
- Передатчик: испускает ультразвуковые звуковые волны.
- Приёмник: обнаруживает звуковые волны, отражённые от предмета.
Формула для вычисления расстояния:
Distance = (Time x Speed of Sound) / 2
Скорость звука при нормальном атмосферном давлении и температуре 20 °C составляет примерно 0,0343 см/мкс (или 343 м/с).
Пример расчёта
Допустим, ультразвуковой датчик фиксирует, что звуковой волне понадобилось 2000 мкс, чтобы вернуться после удара о предмет.
Шаг 1: вычисляем общее расстояние, которое прошла звуковая волна:
Total distance = Time x Speed of Sound
Total distance = 2000 µs x 0.0343 cm/µs = 68.6 cm
Шаг 2: поскольку звуковая волна прошла до предмета и обратно, расстояние до предмета — половина общего пути:
Distance to object = 68.6 cm / 2 = 34.3 cm
Итак, предмет находится на расстоянии 34,3 см от датчика.
Распиновка HC-SR04
У модуля четыре вывода: VCC, Trig, Echo и GND.
| Вывод | Функция |
|---|---|
| VCC | Питание |
| Trig | Сигнал запуска (Trigger) |
| Echo | Сигнал эха (Echo) |
| GND | Земля |
Измерение расстояния с помощью модуля HC-SR04
В модуле HC-SR04 есть передатчик и приёмник, которые отвечают за отправку ультразвуковых волн и обнаружение отражённых. Мы будем использовать вывод Trig, чтобы посылать звуковые волны, и считывать сигнал с вывода Echo, чтобы измерять расстояние.
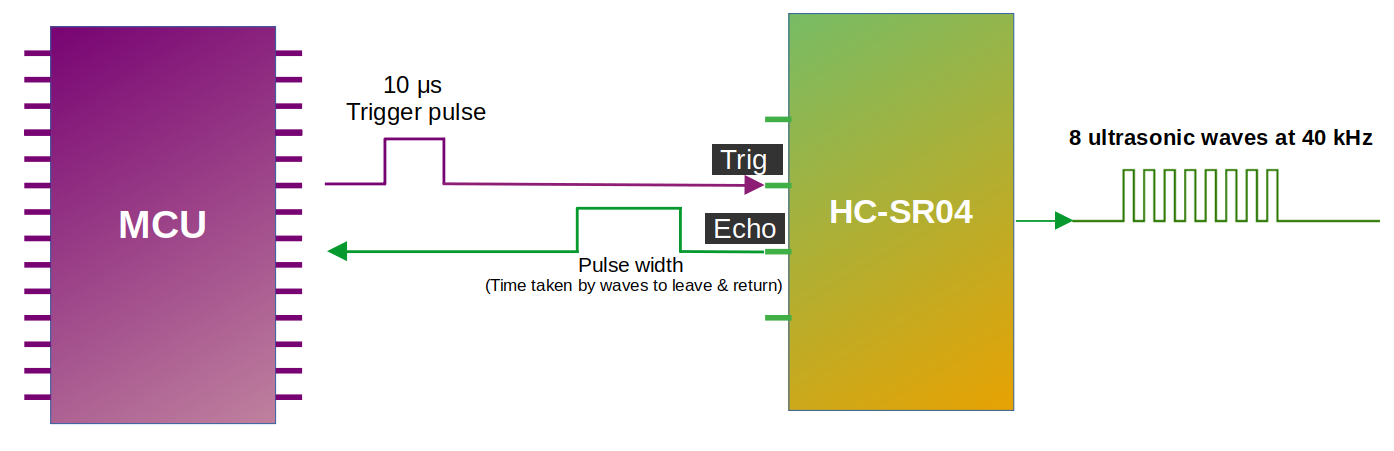
Как видно на схеме, мы подключаем выводы Trig и Echo к выводам GPIO микроконтроллера (также подключаем VCC и GND, но на схеме их опустили, чтобы не усложнять рисунок). Чтобы отправить ультразвуковые волны, мы переводим вывод Trig в HIGH на 10 микросекунд, а затем возвращаем его в LOW. Это заставляет модуль отправить 8 последовательных ультразвуковых волн на частоте 40 кГц. Рекомендуется делать паузу не менее 50 мс между запусками.
Когда волны датчика натыкаются на предмет, они отражаются обратно к модулю. Как видно на схеме, вывод Echo меняет сигнал, который передаётся микроконтроллеру: длительность, в течение которой сигнал остаётся в HIGH (ширина импульса), соответствует расстоянию. В микроконтроллере мы измеряем, сколько времени вывод Echo остаётся в HIGH. Затем эту длительность можно использовать для вычисления расстояния до предмета.
Ширина импульса и расстояние:
Ширина импульса (время, в течение которого сигнал остаётся в высоком состоянии), которую выдаёт вывод Echo, находится примерно в диапазоне от 150 мкс до 25 000 мкс (25 мс). Это только если сигнал отразился от предмета. Если предмета нет, ширина импульса составит около 38 мс.