Регистры, отображённые в память
Встраиваемые системы не могут обойтись только выполнением обычного кода на Rust и перемещением данных в ОЗУ. Если мы хотим передавать информацию в систему или из неё (будь то мигание светодиодом, обнаружение нажатия кнопки или обмен данными с внешней периферией по какой-либо шине), нам придётся заглянуть в мир периферии и её «регистров, отображённых в память».
Скорее всего, код для доступа к периферии вашего микроконтроллера уже написан и существует на одном из следующих уровней:
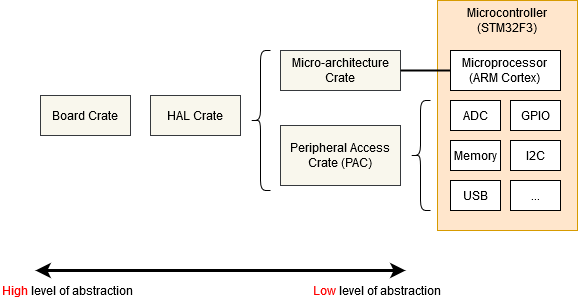
- Крейт микроархитектуры — такой крейт содержит полезные подпрограммы, общие для ядра процессора, которое использует ваш микроконтроллер, а также для периферии, одинаковой для всех микроконтроллеров с таким типом ядра. Например, крейт cortex-m предоставляет функции для разрешения и запрета прерываний — они одинаковы для всех микроконтроллеров на базе Cortex-M. Он также даёт доступ к периферии «SysTick», которая есть во всех микроконтроллерах на базе Cortex-M.
- Peripheral Access Crate (PAC) — такой крейт представляет собой тонкую обёртку над регистрами, определёнными для конкретного номера модели микроконтроллера, который вы используете. Например, tm4c123x для серии Texas Instruments Tiva-C TM4C123 или stm32f30x для серии STM32F30x от ST Microelectronics. Здесь вы будете работать с регистрами напрямую, следуя инструкциям по работе каждой периферии, приведённым в техническом справочном руководстве вашего микроконтроллера.
- HAL-крейт — эти крейты предлагают более удобный API для вашего процессора, часто за счёт реализации общих трейтов, определённых в embedded-hal. Например, такой крейт может предлагать структуру
Serialс конструктором, который принимает подходящий набор выводов GPIO и скорость передачи (baud rate), и функцию вродеwrite_byteдля отправки данных. Подробнее о embedded-hal см. главу Переносимость. - Крейт платы — эти крейты идут на один шаг дальше HAL-крейтов: они заранее настраивают различную периферию и выводы GPIO под конкретный отладочный комплект или плату, которую вы используете, например stm32f3-discovery для платы STM32F3DISCOVERY.
Крейт платы
Крейт платы — идеальная отправная точка, если вы только начинаете работать со встраиваемым Rust. Он хорошо скрывает аппаратные детали, которые могут быть сложными при изучении этой темы, и делает типовые задачи простыми, например включение и выключение светодиода. Функциональность, которую он предоставляет, сильно различается для разных плат. Поскольку эта книга стремится оставаться независимой от конкретного оборудования, крейты плат в ней рассматриваться не будут.
Если вы хотите поэкспериментировать с платой STM32F3DISCOVERY, настоятельно рекомендуем посмотреть крейт платы stm32f3-discovery, который предоставляет функции для мигания светодиодами платы, доступа к её компасу, Bluetooth и многому другому. Книга Discovery — отличное введение в использование крейта платы.
Но если вы работаете с системой, для которой ещё нет специального крейта платы, или вам нужна функциональность, которой нет в существующих крейтах, читайте дальше: мы начнём «снизу», с крейтов микроархитектуры.
Крейт микроархитектуры
Посмотрим на периферию SysTick, которая есть во всех микроконтроллерах на базе Cortex-M. Низкоуровневый API для неё находится в крейте cortex-m, и использовать его можно так:
#![no_std]
#![no_main]
use cortex_m::peripheral::{syst, Peripherals};
use cortex_m_rt::entry;
use panic_halt as _;

#[entry]
fn main() -> ! {
    let peripherals = Peripherals::take().unwrap();
    let mut systick = peripherals.SYST;
    systick.set_clock_source(syst::SystClkSource::Core);
    systick.set_reload(1_000);
    systick.clear_current();
    systick.enable_counter();
    while !systick.has_wrapped() {
        // Цикл ожидания
    }

    loop {}
}
Функции структуры SYST довольно точно соответствуют функциональности этой периферии, описанной в техническом справочном руководстве ARM. В этом API нет ничего вроде «задержки на X миллисекунд» — такую задержку нам приходится грубо реализовывать самостоятельно, с помощью цикла while. Обратите внимание, что обратиться к структуре SYST мы можем только после вызова Peripherals::take(). Это специальная подпрограмма, которая гарантирует, что во всей программе существует только одна структура SYST. Подробнее об этом см. раздел Периферия.
Использование Peripheral Access Crate (PAC)
Далеко же мы уйдём в разработке встраиваемого ПО, если будем ограничиваться только базовой периферией, которая есть в каждом Cortex-M. Рано или поздно нам понадобится писать код, специфичный для конкретного микроконтроллера, который мы используем. В этом примере предположим, что у нас есть Texas Instruments TM4C123 — довольно обычный Cortex-M4 с частотой 80 МГц и 256 КиБ флеш-памяти. Чтобы работать с этим чипом, подключим крейт tm4c123x.
#![no_std]
#![no_main]

use panic_halt as _; // обработчик паники

use cortex_m_rt::entry;
use tm4c123x;

#[entry]
pub fn init() -> (Delay, Leds) {
    let cp = cortex_m::Peripherals::take().unwrap();
    let p = tm4c123x::Peripherals::take().unwrap();

    let pwm = p.PWM0;
    pwm.ctl.write(|w| w.globalsync0().clear_bit());
    // Mode = 1 => режим счёта вверх/вниз
    pwm._2_ctl.write(|w| w.enable().set_bit().mode().set_bit());
    pwm._2_gena.write(|w| w.actcmpau().zero().actcmpad().one());
    // 528 тактов (264 вверх и вниз) = 4 цикла на строку видео (2112 тактов)
    pwm._2_load.write(|w| unsafe { w.load().bits(263) });
    pwm._2_cmpa.write(|w| unsafe { w.compa().bits(64) });
    pwm.enable.write(|w| w.pwm4en().set_bit());
}
Мы обратились к периферии PWM0 точно так же, как раньше обращались к SYST, только вызвали tm4c123x::Peripherals::take(). Поскольку этот крейт сгенерирован с помощью svd2rust, функции доступа к полям наших регистров принимают замыкание, а не числовой аргумент. Хотя кода получается много, компилятор Rust может использовать его, чтобы выполнить за нас множество проверок, а затем сгенерировать машинный код, который очень близок к написанному вручную ассемблеру! Если сгенерированный код не может определить, что все возможные аргументы функции доступа допустимы (например, если SVD определяет регистр как 32-битный, но не указывает, что у некоторых из этих 32-битных значений есть особый смысл), функция помечается как unsafe. Мы видим это в примере выше, когда задаём подполя load и compa с помощью функции bits().
Чтение
Функция read() возвращает объект, который даёт доступ только для чтения к различным подполям этого регистра, как они определены в файле SVD производителя для данного чипа. Все функции, доступные для специального типа возврата R этого регистра, в этой периферии, на этом чипе, можно найти в документации tm4c123x.
if pwm.ctl.read().globalsync0().is_set() {
    // Делаем что-то
}
Запись
Функция write() принимает замыкание с одним аргументом. Обычно его называют w. Этот аргумент даёт доступ на чтение и запись к различным подполям регистра, как они определены в файле SVD производителя для данного чипа. Снова: все функции, доступные для w этого регистра, в этой периферии, на этом чипе, можно найти в документации tm4c123x. Обратите внимание, что все подполя, которые мы не задаём, получат для нас значения по умолчанию — всё текущее содержимое регистра будет потеряно.
pwm.ctl.write(|w| w.globalsync0().clear_bit());Изменение
Если мы хотим изменить только одно подполе регистра и оставить остальные подполя без изменений, можно использовать функцию modify. Она принимает замыкание с двумя аргументами: один для чтения и один для записи. Обычно их называют r и w соответственно. Аргумент r позволяет проверить текущее содержимое регистра, а аргумент w — изменить его.
pwm.ctl.modify(|r, w| w.globalsync0().clear_bit());Функция modify наглядно показывает мощь замыканий. В C нам пришлось бы прочитать значение во временную переменную, изменить нужные биты и записать значение обратно. При этом легко допустить ошибку:
uint32_t temp = pwm0.ctl.read();
temp |= PWM0_CTL_GLOBALSYNC0;
pwm0.ctl.write(temp);
uint32_t temp2 = pwm0.enable.read();
temp2 |= PWM0_ENABLE_PWM4EN;
pwm0.enable.write(temp); // Ой! Не та переменная!
Использование HAL-крейта
HAL-крейт для чипа обычно работает, реализуя собственный трейт для сырых структур, которые предоставляет PAC. Часто этот трейт определяет функцию constrain() для отдельных периферийных блоков или split() для таких вещей, как порты GPIO с несколькими выводами. Эта функция забирает владение базовой сырой структурой периферии и возвращает новый объект с более высокоуровневым API. Такой API может также требовать, например, чтобы функция new для последовательного порта принимала заимствование структуры Clock, которую можно получить только вызовом функции, настраивающей PLL и устанавливающей все частоты тактирования. Таким образом, на этапе компиляции невозможно создать объект последовательного порта, не настроив сначала частоты тактирования, и невозможно, чтобы объект последовательного порта неверно преобразовал скорость передачи в такты. Некоторые крейты даже определяют специальные трейты для состояний, в которых может находиться каждый вывод GPIO, требуя от пользователя перевести вывод в нужное состояние (например, выбрав подходящий режим альтернативной функции), прежде чем передать его в периферию. И всё это без каких-либо затрат во время выполнения!
Посмотрим на пример:
#![no_std]
#![no_main]

use panic_halt as _; // обработчик паники

use cortex_m_rt::entry;
use tm4c123x_hal as hal;
use tm4c123x_hal::prelude::*;
use tm4c123x_hal::serial::{NewlineMode, Serial};
use tm4c123x_hal::sysctl;

#[entry]
fn main() -> ! {
    let p = hal::Peripherals::take().unwrap();
    let cp = hal::CorePeripherals::take().unwrap();

    // Оборачиваем структуру SYSCTL в объект с API более высокого уровня
    let mut sc = p.SYSCTL.constrain();
    // Выбираем настройки генератора
    sc.clock_setup.oscillator = sysctl::Oscillator::Main(
        sysctl::CrystalFrequency::_16mhz,
        sysctl::SystemClock::UsePll(sysctl::PllOutputFrequency::_80_00mhz),
    );
    // Настраиваем PLL с этими параметрами
    let clocks = sc.clock_setup.freeze();

    // Оборачиваем структуру GPIO_PORTA в объект с API более высокого уровня.
    // Обратите внимание, что ему нужно заимствовать `sc.power_control`, чтобы
    // автоматически включить периферию GPIO.
    let mut porta = p.GPIO_PORTA.split(&sc.power_control);

    // Активируем UART.
    let uart = Serial::uart0(
        p.UART0,
        // Выход передачи
        porta
            .pa1
            .into_af_push_pull::<hal::gpio::AF1>(&mut porta.control),
        // Вход приёма
        porta
            .pa0
            .into_af_push_pull::<hal::gpio::AF1>(&mut porta.control),
        // RTS и CTS не нужны
        (),
        (),
        // Скорость передачи
        115200_u32.bps(),
        // Обработка перевода строки на выходе
        NewlineMode::SwapLFtoCRLF,
        // Нам нужны частоты тактирования, чтобы вычислить делители скорости передачи
        &clocks,
        // Нужно, чтобы включить периферию UART
        &sc.power_control,
    );

    loop {
        writeln!(uart, "Hello, World!\r\n").unwrap();
    }
}