Классификация движения и обнаружение аномалий
Промпт DALL·E 3: мультфильм в стиле 1950-х, изображающий лабораторию исследования движения. В центре комнаты стоит имитация контейнера для перевозки грузов на грузовиках, лодках и погрузчиках. Контейнер детализирован заклёпками и маркировкой, характерной для промышленных грузовых ящиков. Вокруг него — старинное оборудование: осциллограф, различные массивы датчиков и большие бумажные рулоны с записанными данными. На стенах висят учебные плакаты о безопасности перевозок и логистике. Общая атмосфера комнаты ностальгическая и научная, с оттенком промышленного стиля.
Обзор
Транспорт — основа мировой торговли. Миллионы контейнеров ежедневно перевозятся кораблями, грузовиками и поездами в города по всему миру. Обеспечить безопасную и эффективную перевозку этих контейнеров — громадная задача, которая требует современных технологий, и TinyML — одна из них.
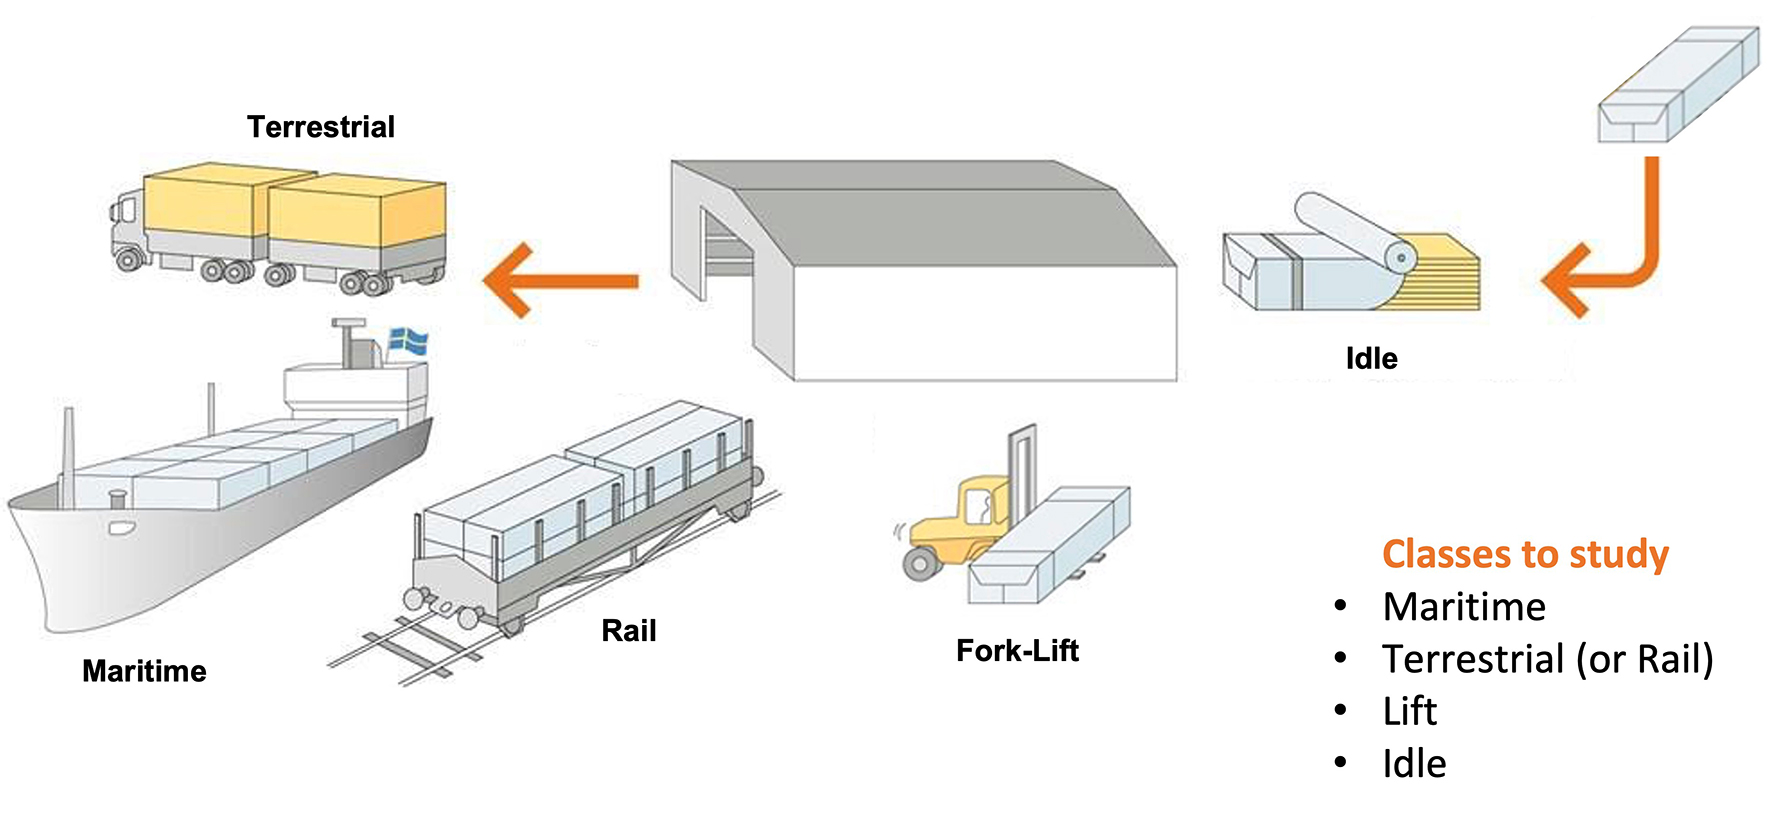
В этой практической работе мы решим реальные задачи, связанные с транспортом. Мы создадим систему классификации движения и обнаружения аномалий на базе платы Arduino Nicla Vision, Arduino IDE и Edge Impulse Studio. Этот проект поможет понять, как контейнеры испытывают различные силы и движения на разных этапах перевозки: наземная и морская перевозка, вертикальное перемещение погрузчиком и периоды простоя на складе.
Цели обучения
- Настройка платы Arduino Nicla Vision
- Сбор и предобработка данных
- Построение модели классификации движения
- Реализация обнаружения аномалий
- Тестирование и анализ в реальных условиях
К концу этого руководства у вас будет работающий прототип, который классифицирует разные виды движения и обнаруживает аномалии при перевозке контейнеров. Этот опыт станет ступенькой к более сложным проектам быстро развивающейся области TinyML, связанным с вибрацией.
Установка и проверка IMU
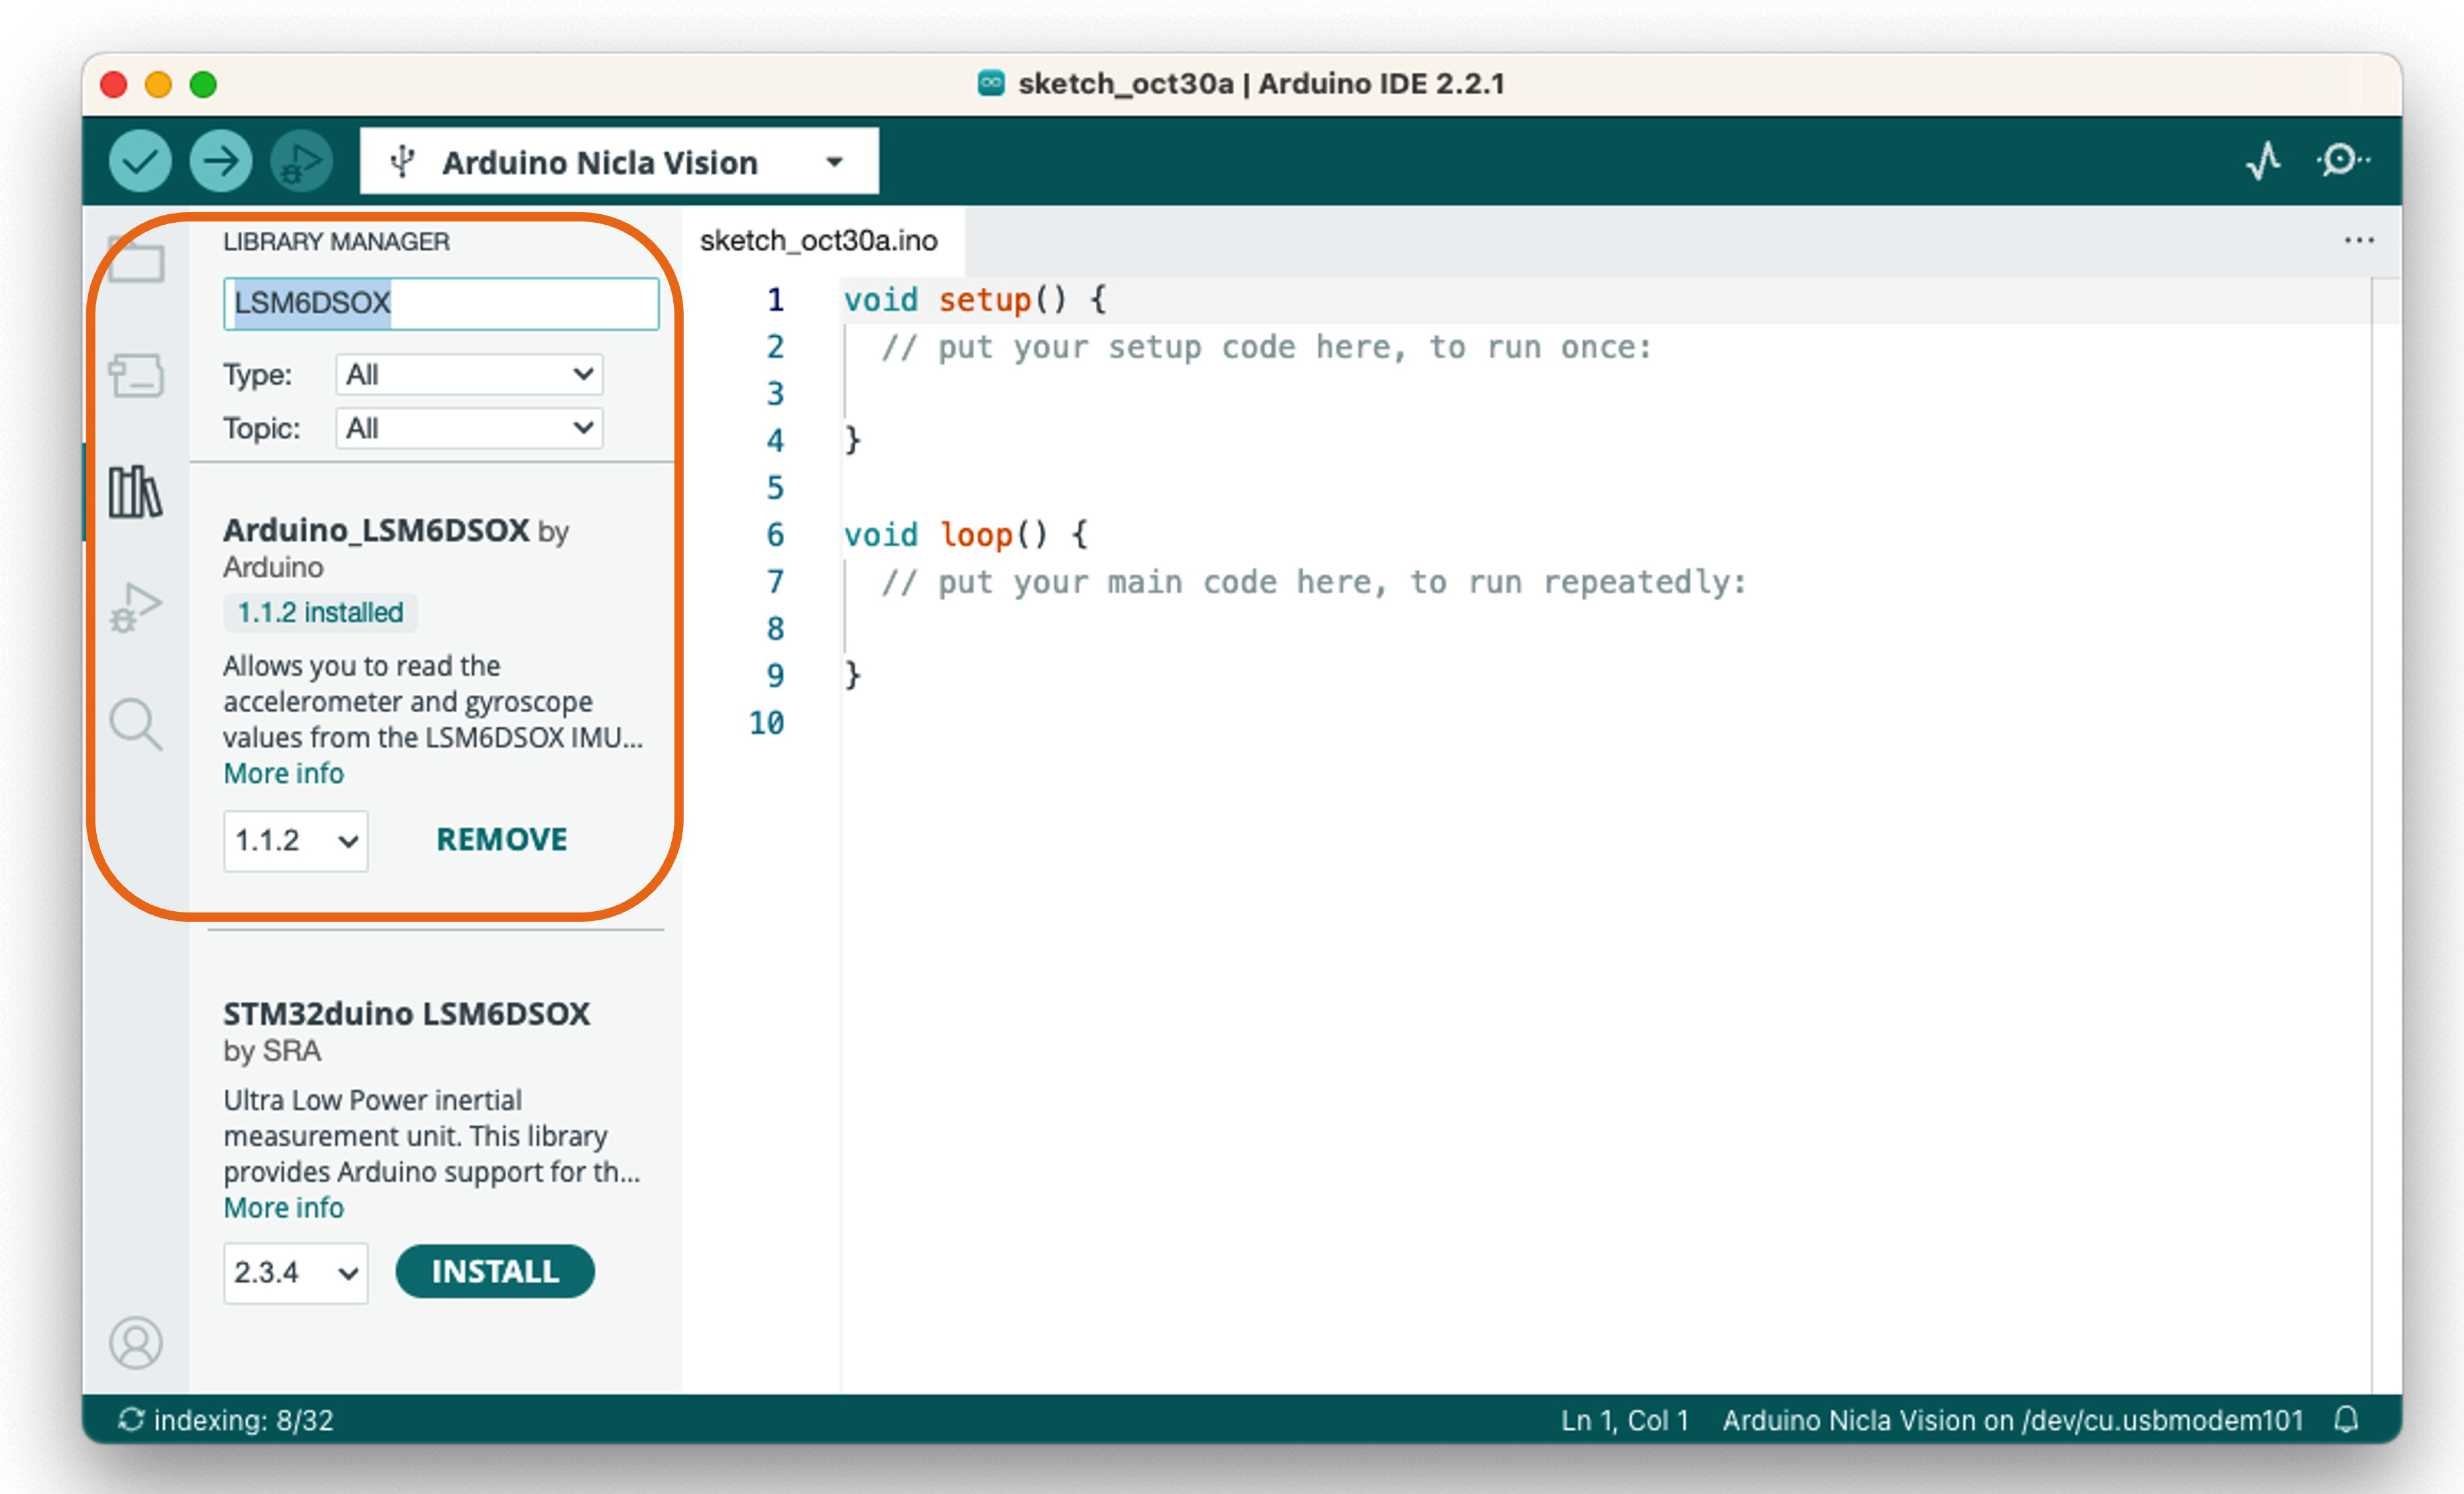
В этом проекте мы будем использовать акселерометр. Как обсуждалось в практической работе «Настройка Nicla Vision», на плате Nicla Vision есть встроенный 6-осевой IMU: 3D-гироскоп и 3D-акселерометр LSM6DSOX. Проверьте, установлена ли библиотека IMU LSM6DSOX. Если нет, установите её.
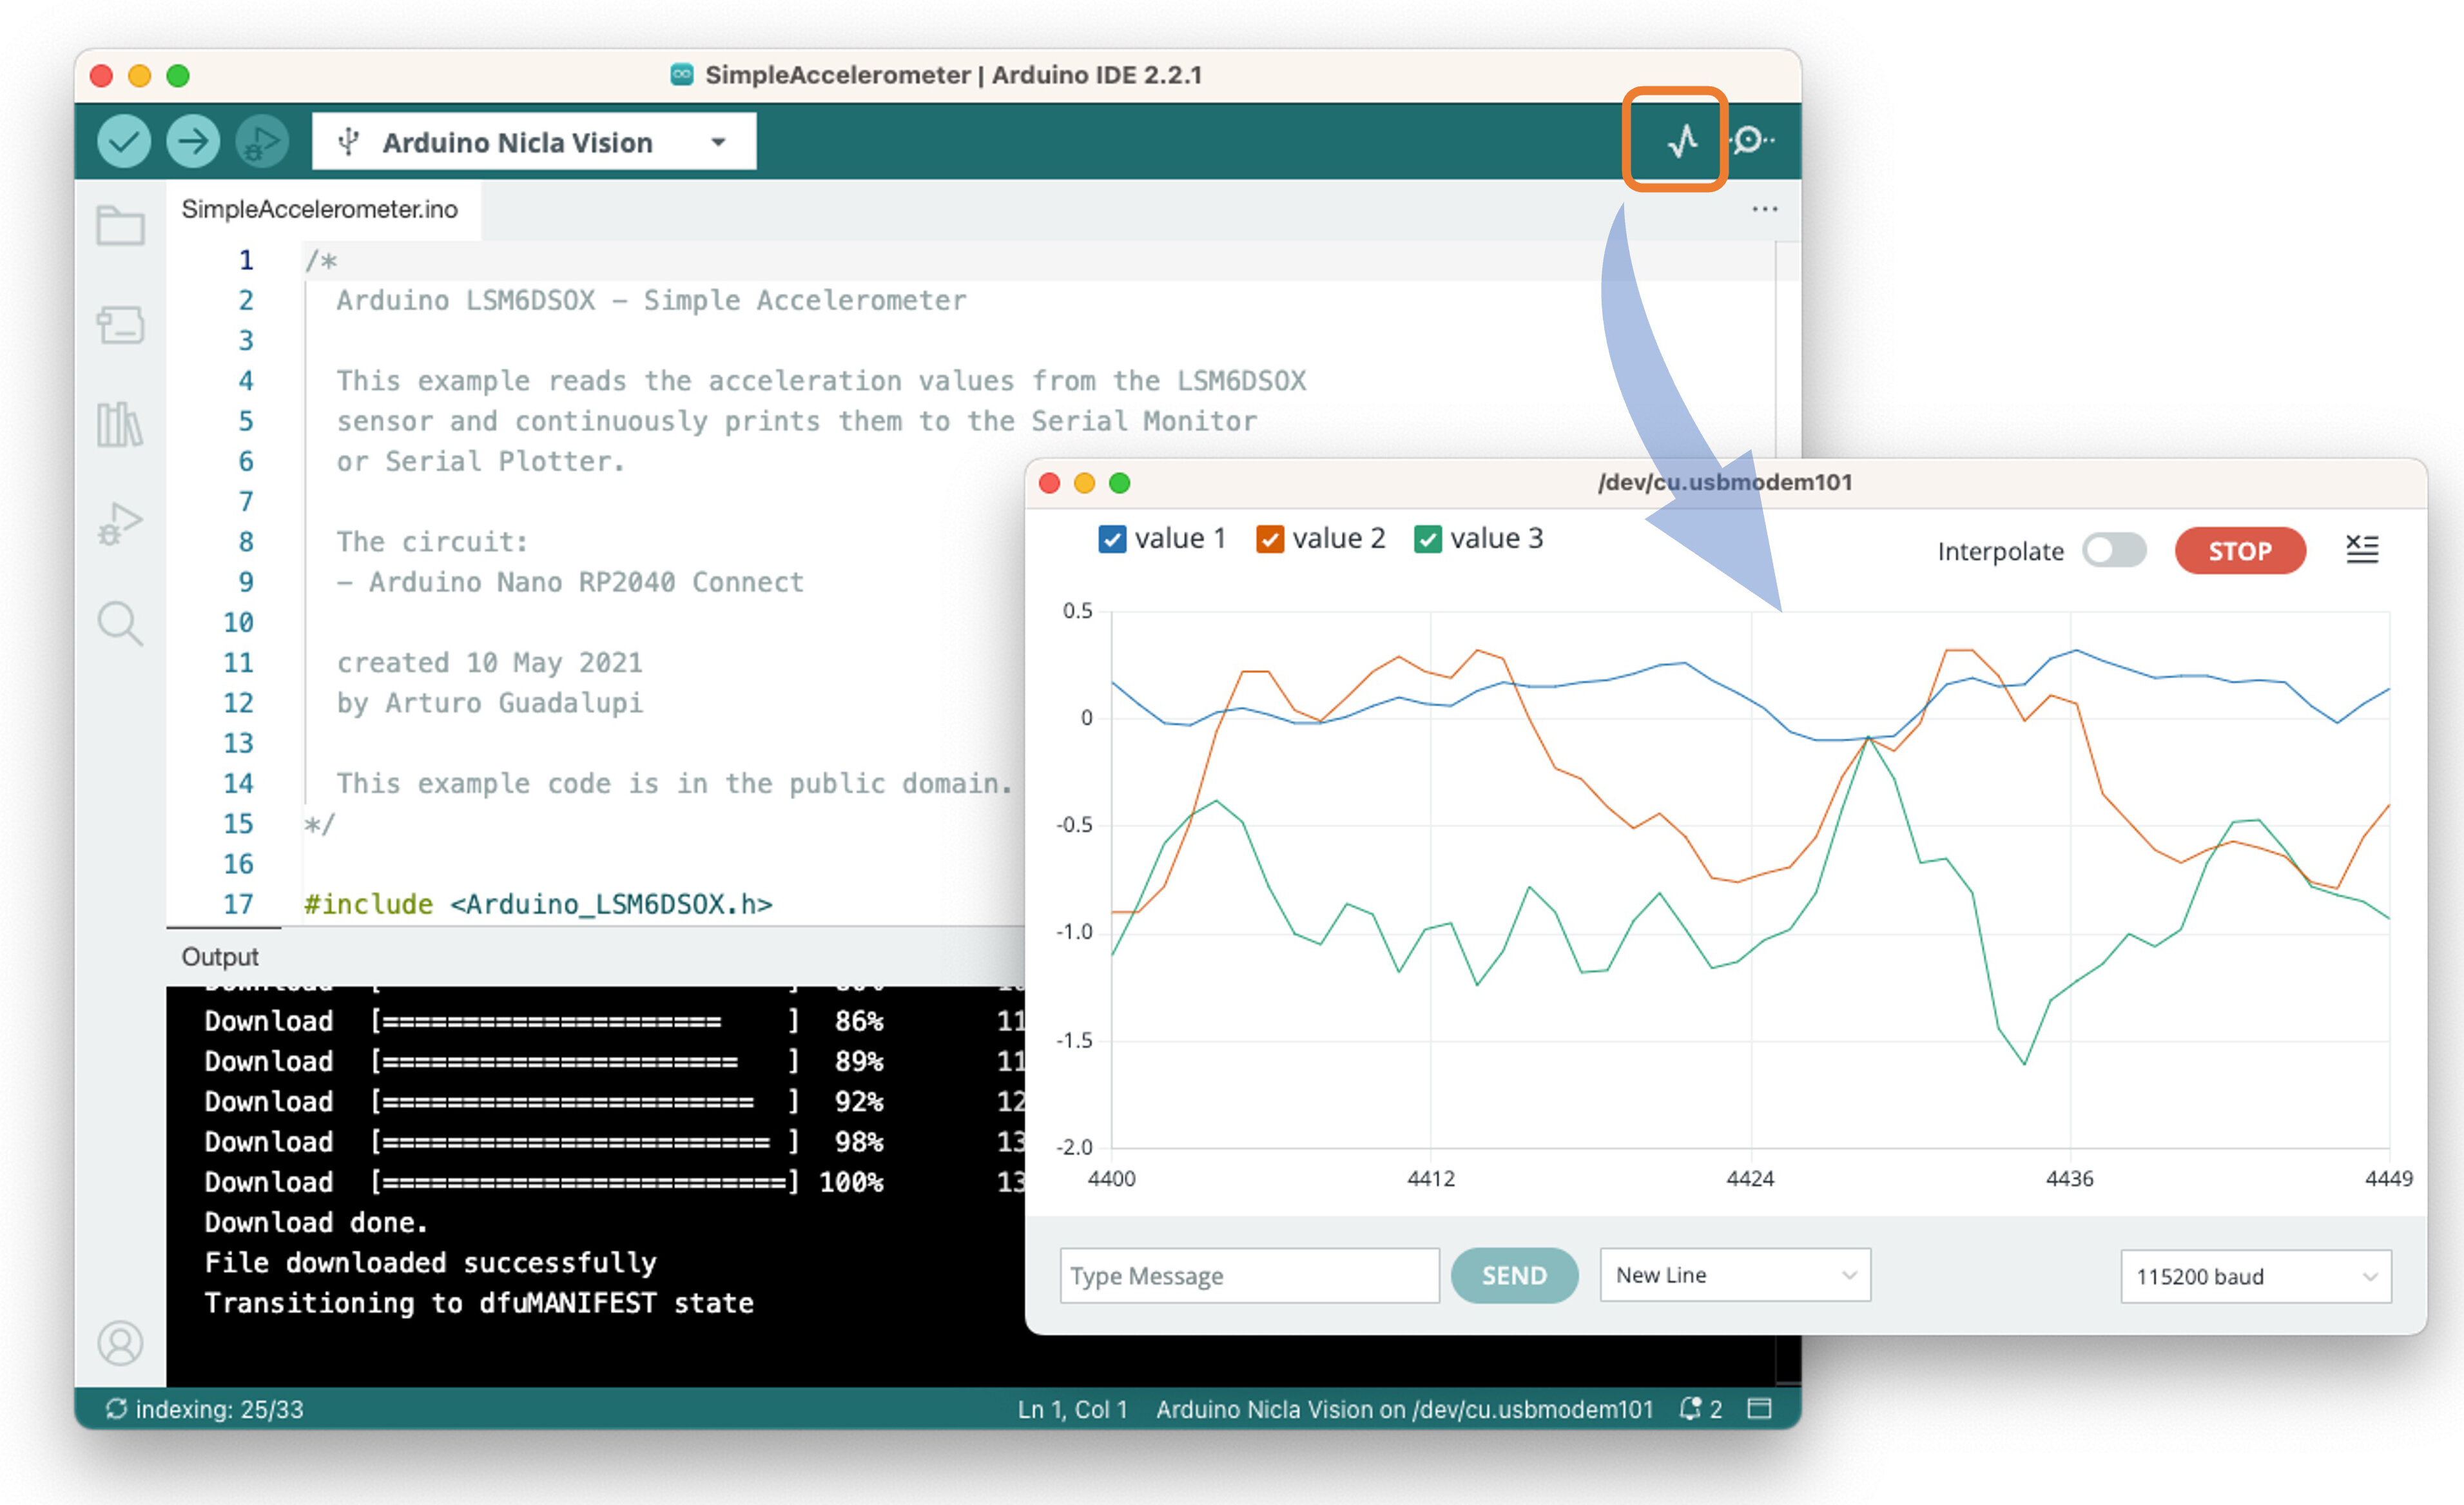
Затем откройте Examples > Arduino_LSM6DSOX > SimpleAccelerometer и запустите тест акселерометра. Работоспособность можно проверить через Serial Monitor или Plotter в IDE. Значения выражены в g (земное ускорение) с диапазоном по умолчанию ±4 g:
Определение частоты дискретизации
Выбор подходящей частоты дискретизации важен для того, чтобы зафиксировать характеристики движения, которые мы изучаем. Теорема Найквиста — Шеннона утверждает, что частота дискретизации должна как минимум вдвое превышать самую высокую частотную составляющую сигнала, чтобы его можно было правильно восстановить. В контексте классификации движения и обнаружения аномалий при перевозке выбор частоты дискретизации зависит от нескольких факторов:
-
Характер движения. Разные виды транспорта (наземный, морской и т. д.) могут включать разные диапазоны частот движения. Более быстрые движения могут требовать более высокой частоты дискретизации.
-
Аппаратные ограничения. Плата Arduino Nicla Vision и связанные с ней датчики могут ограничивать скорость дискретизации данных.
-
Вычислительные ресурсы. Более высокая частота дискретизации создаёт больше данных, что может быть ресурсоёмко, особенно в среде TinyML.
-
Время работы от батареи. Более высокая частота дискретизации потребляет больше энергии. Если система питается от батареи, это важный фактор.
-
Хранение данных. Более частая дискретизация требует больше места для хранения — ещё одно важное соображение для встраиваемых систем с ограниченной памятью.
Во многих задачах распознавания физической активности человека обычно используют частоты дискретизации около 50–100 Гц. Поскольку мы моделируем сценарии перевозки, которые обычно не являются высокочастотными событиями, диапазон 50–100 Гц может быть разумной отправной точкой.
Определим скетч, который позволит собирать данные с заданной частотой дискретизации (например, 50 Гц):
/*
 * Основано на примере Edge Impulse Data Forwarder (Arduino)
  - https://docs.edgeimpulse.com/docs/cli-data-forwarder
 * Разработано M.Rovai @11May23
 */

/* Подключение библиотек ----------------------------- */
#include <Arduino_LSM6DSOX.h>

/* Константы ----------------------------------------- */
#define CONVERT_G_TO_MS2 9.80665f
#define FREQUENCY_HZ        50
#define INTERVAL_MS         (1000 / (FREQUENCY_HZ + 1))

static unsigned long last_interval_ms = 0;
float x, y, z;

void setup() {
  Serial.begin(9600);
  while (!Serial);

  if (!IMU.begin()) {
    Serial.println("Failed to initialize IMU!");
    while (1);
  }
}

void loop() {
  if (millis() > last_interval_ms + INTERVAL_MS) {
    last_interval_ms = millis();

    if (IMU.accelerationAvailable()) {
      // Считываем сырые измерения ускорения с устройства
      IMU.readAcceleration(x, y, z);

      // переводим в м/с2
      float ax_m_s2 = x * CONVERT_G_TO_MS2;
      float ay_m_s2 = y * CONVERT_G_TO_MS2;
      float az_m_s2 = z * CONVERT_G_TO_MS2;

      Serial.print(ax_m_s2);
      Serial.print("\t");
      Serial.print(ay_m_s2);
      Serial.print("\t");
      Serial.println(az_m_s2);
    }
  }
}
Загрузите скетч и посмотрите Serial Monitor: мы видим, что собираем 50 отсчётов в секунду.
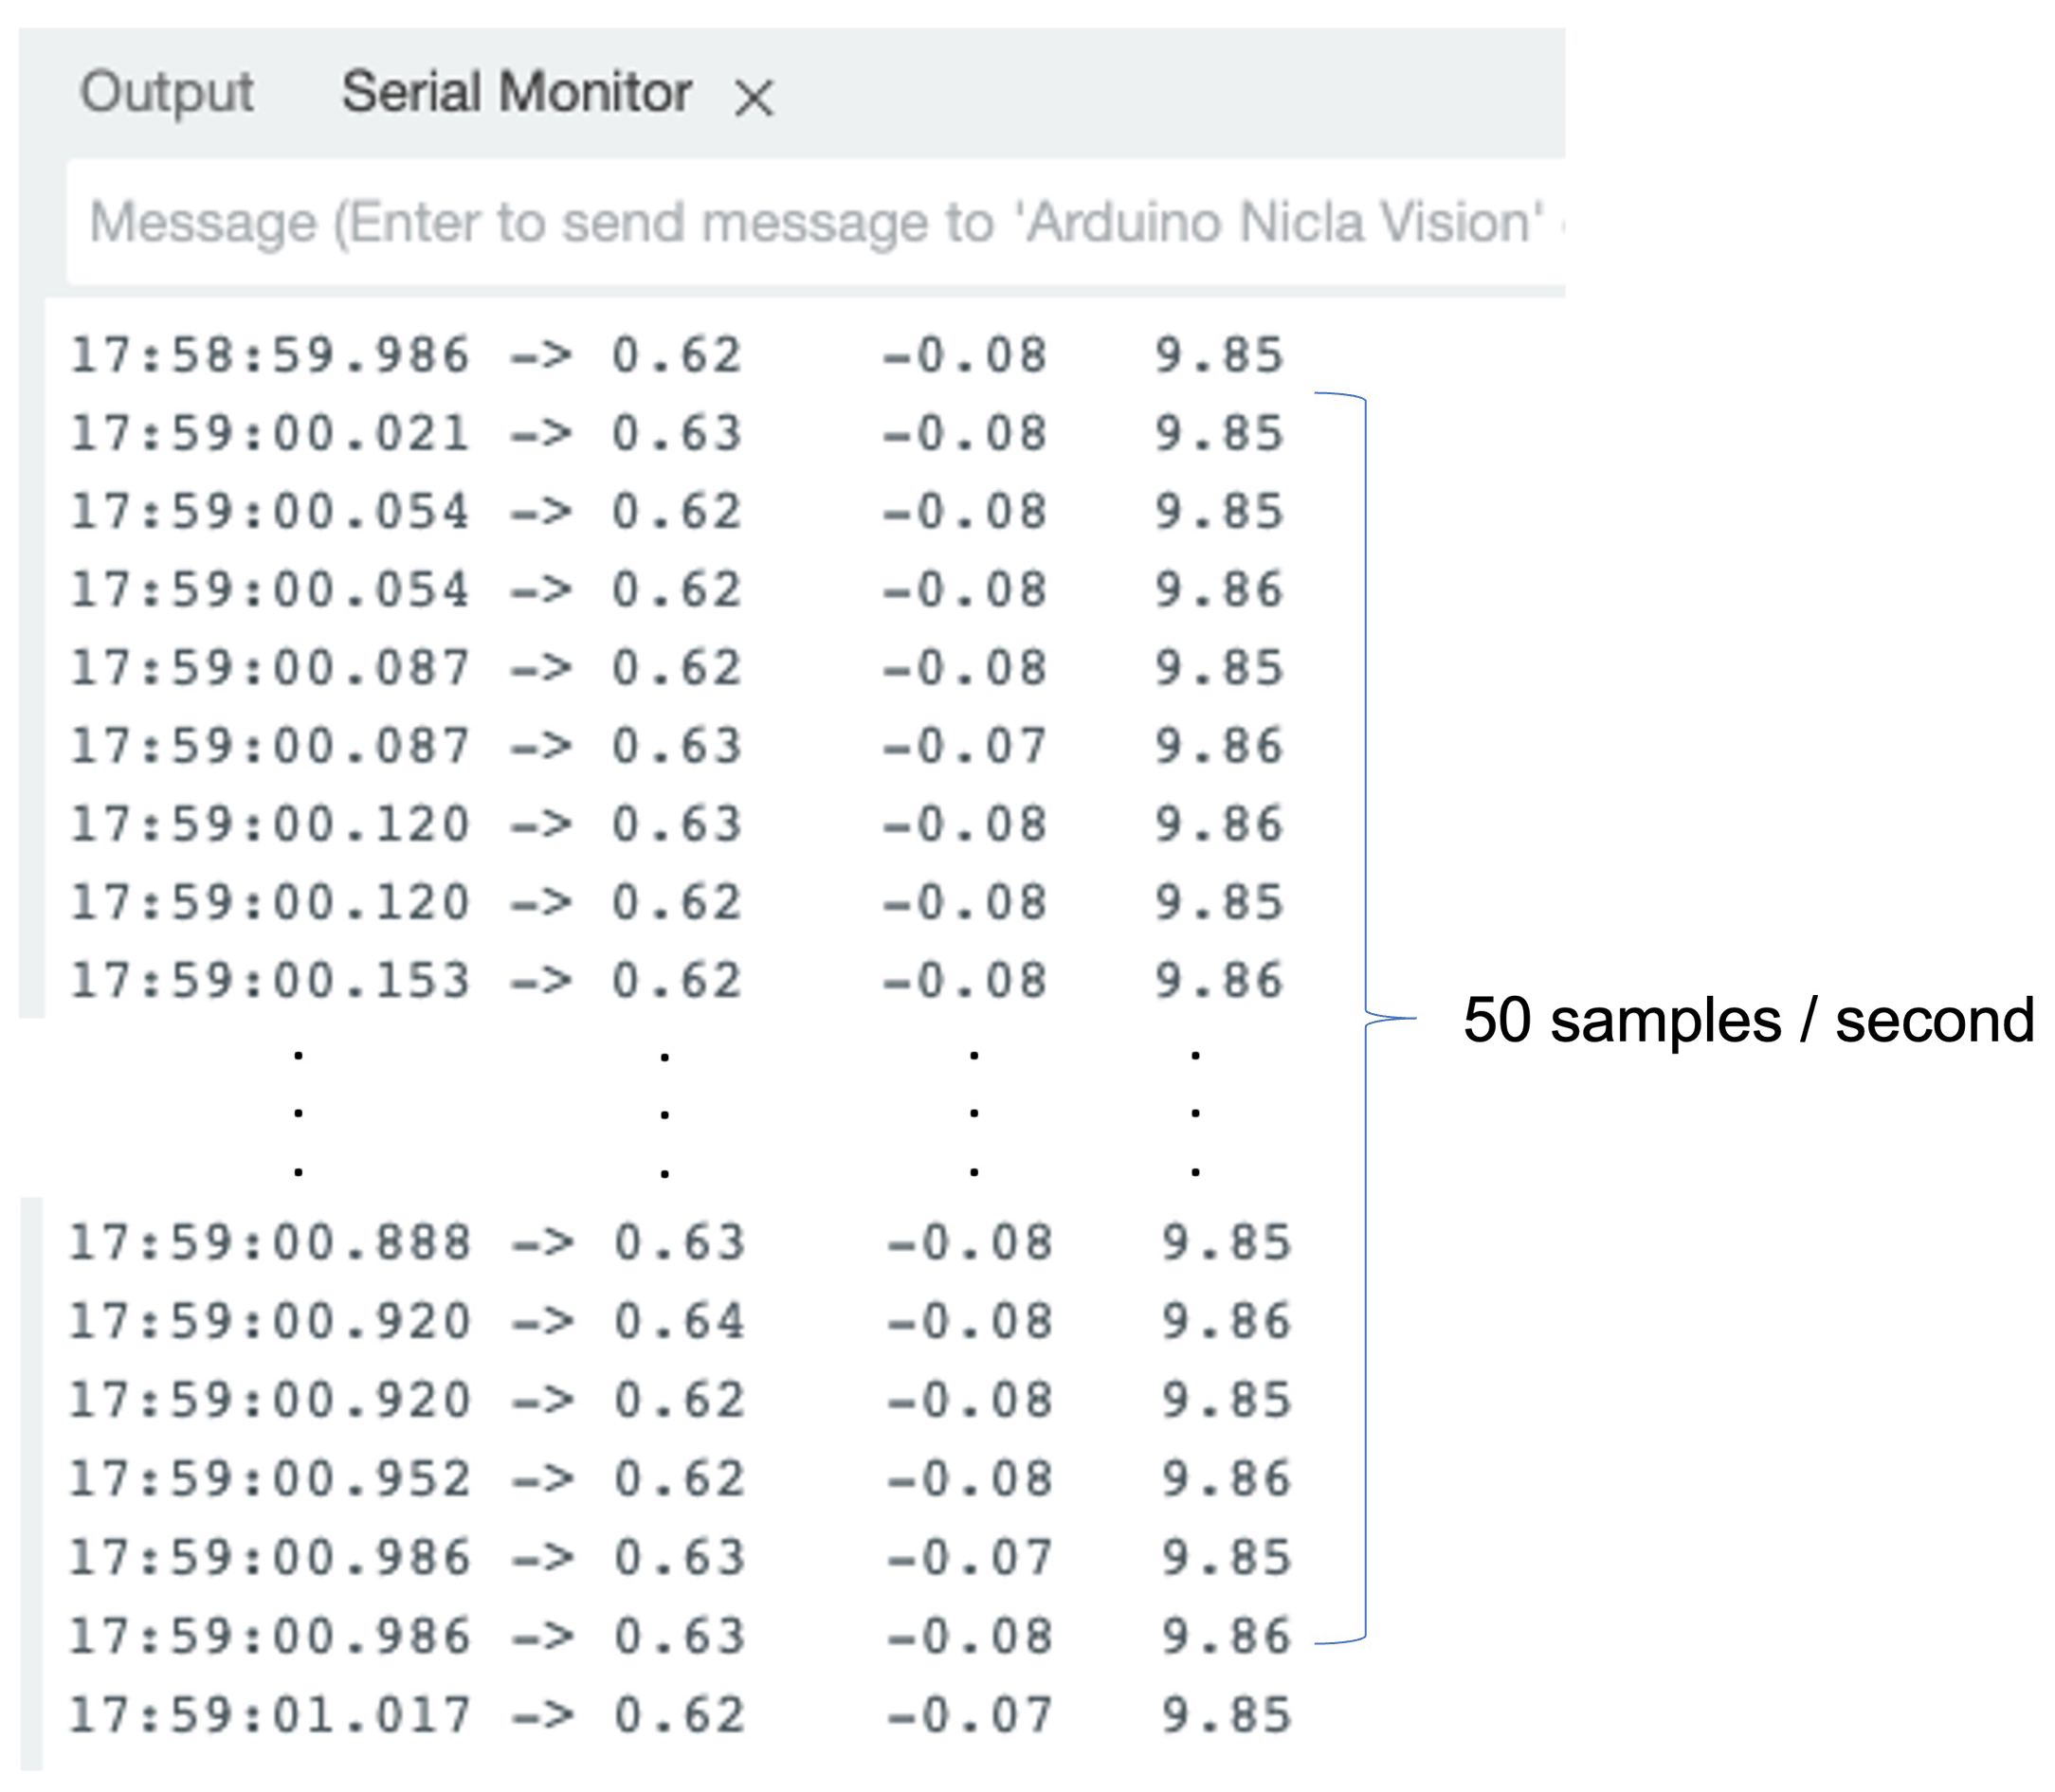
Обратите внимание: когда плата Nicla лежит на столе (камерой вниз), ось показывает около 9,8 м/с — ожидаемое ускорение свободного падения.
Кейс: имитация перевозки контейнера
Чтобы сделать руководство понятнее и ближе к практике, мы смоделируем перевозку контейнера (точнее, пакета) в разных сценариях. С помощью встроенного акселерометра платы Arduino Nicla Vision мы будем записывать данные о движении, вручную имитируя условия:
- Наземная перевозка (автомобилем или поездом);
- Морская перевозка;
- Вертикальное перемещение погрузчиком (fork-lift);
- Стационарный период простоя на складе.
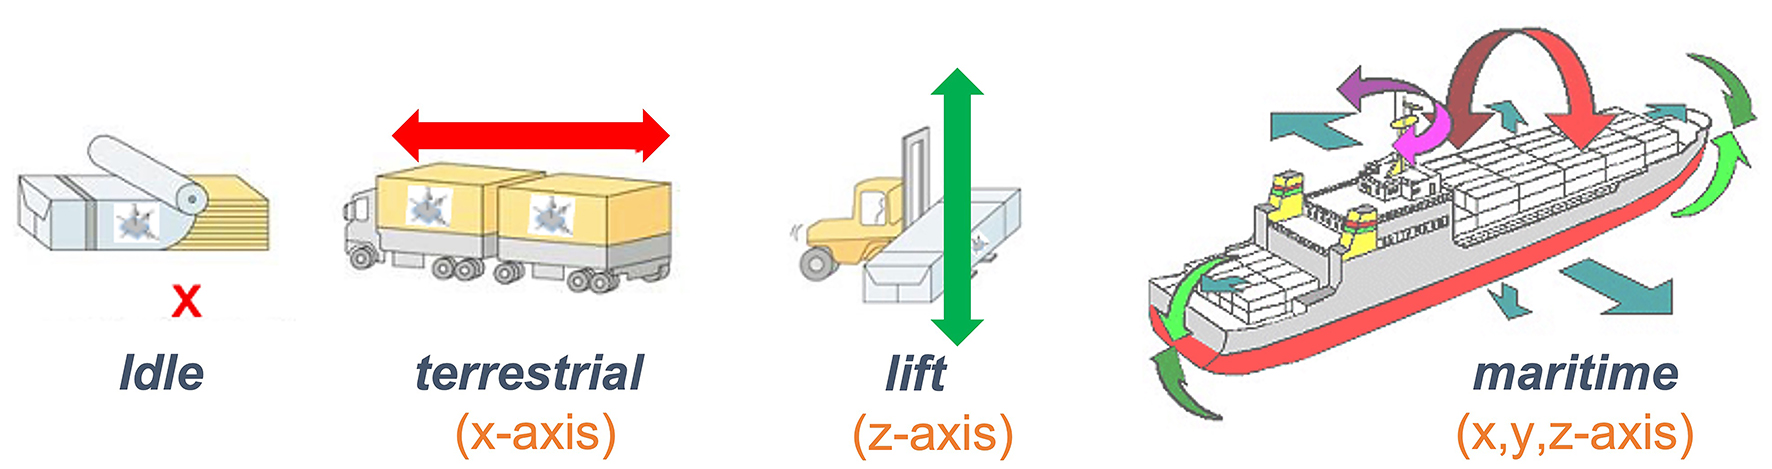
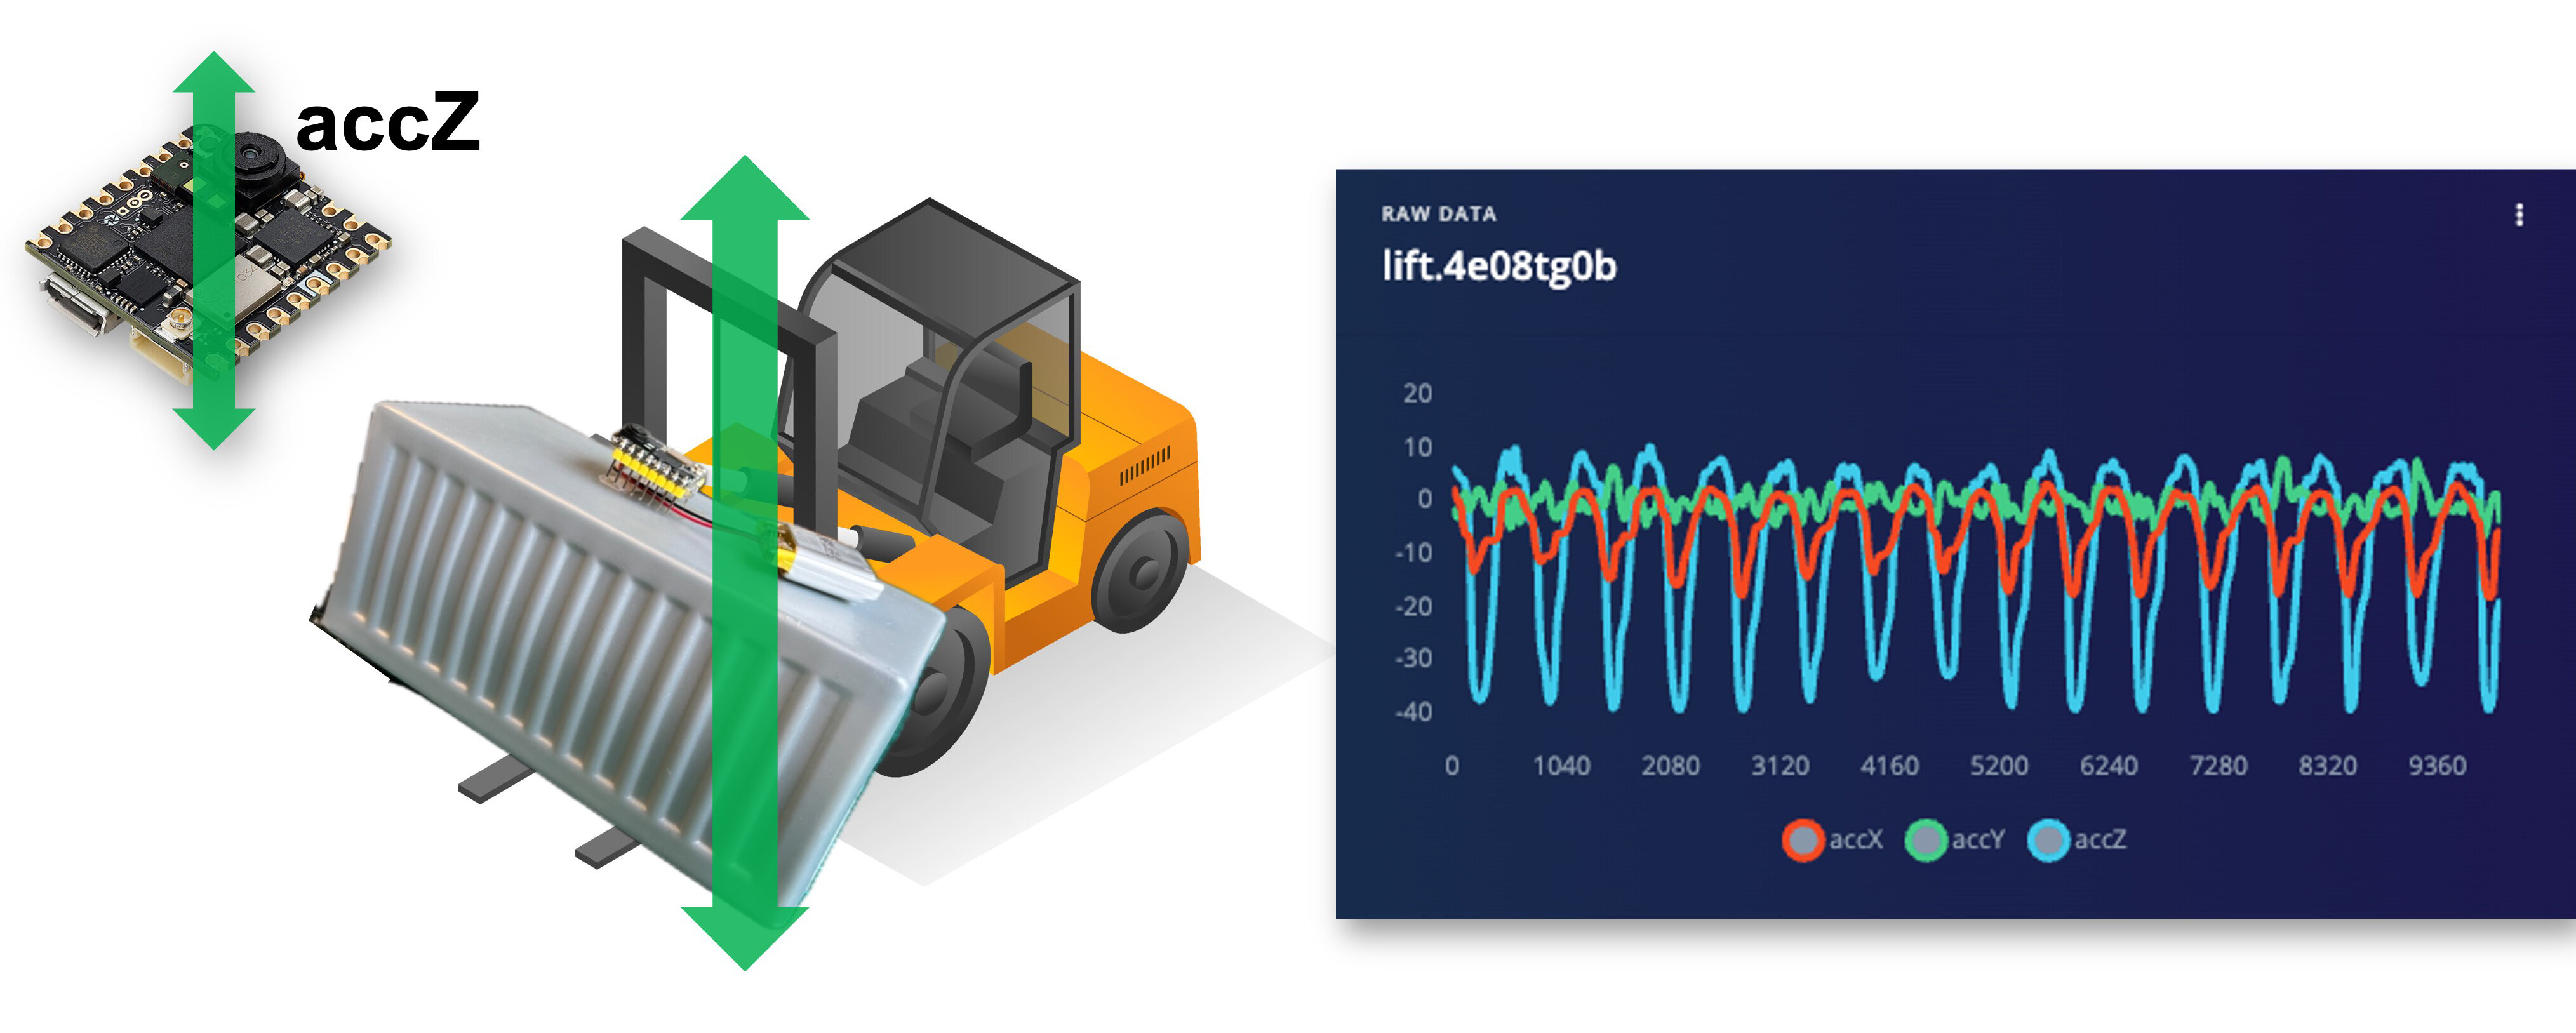
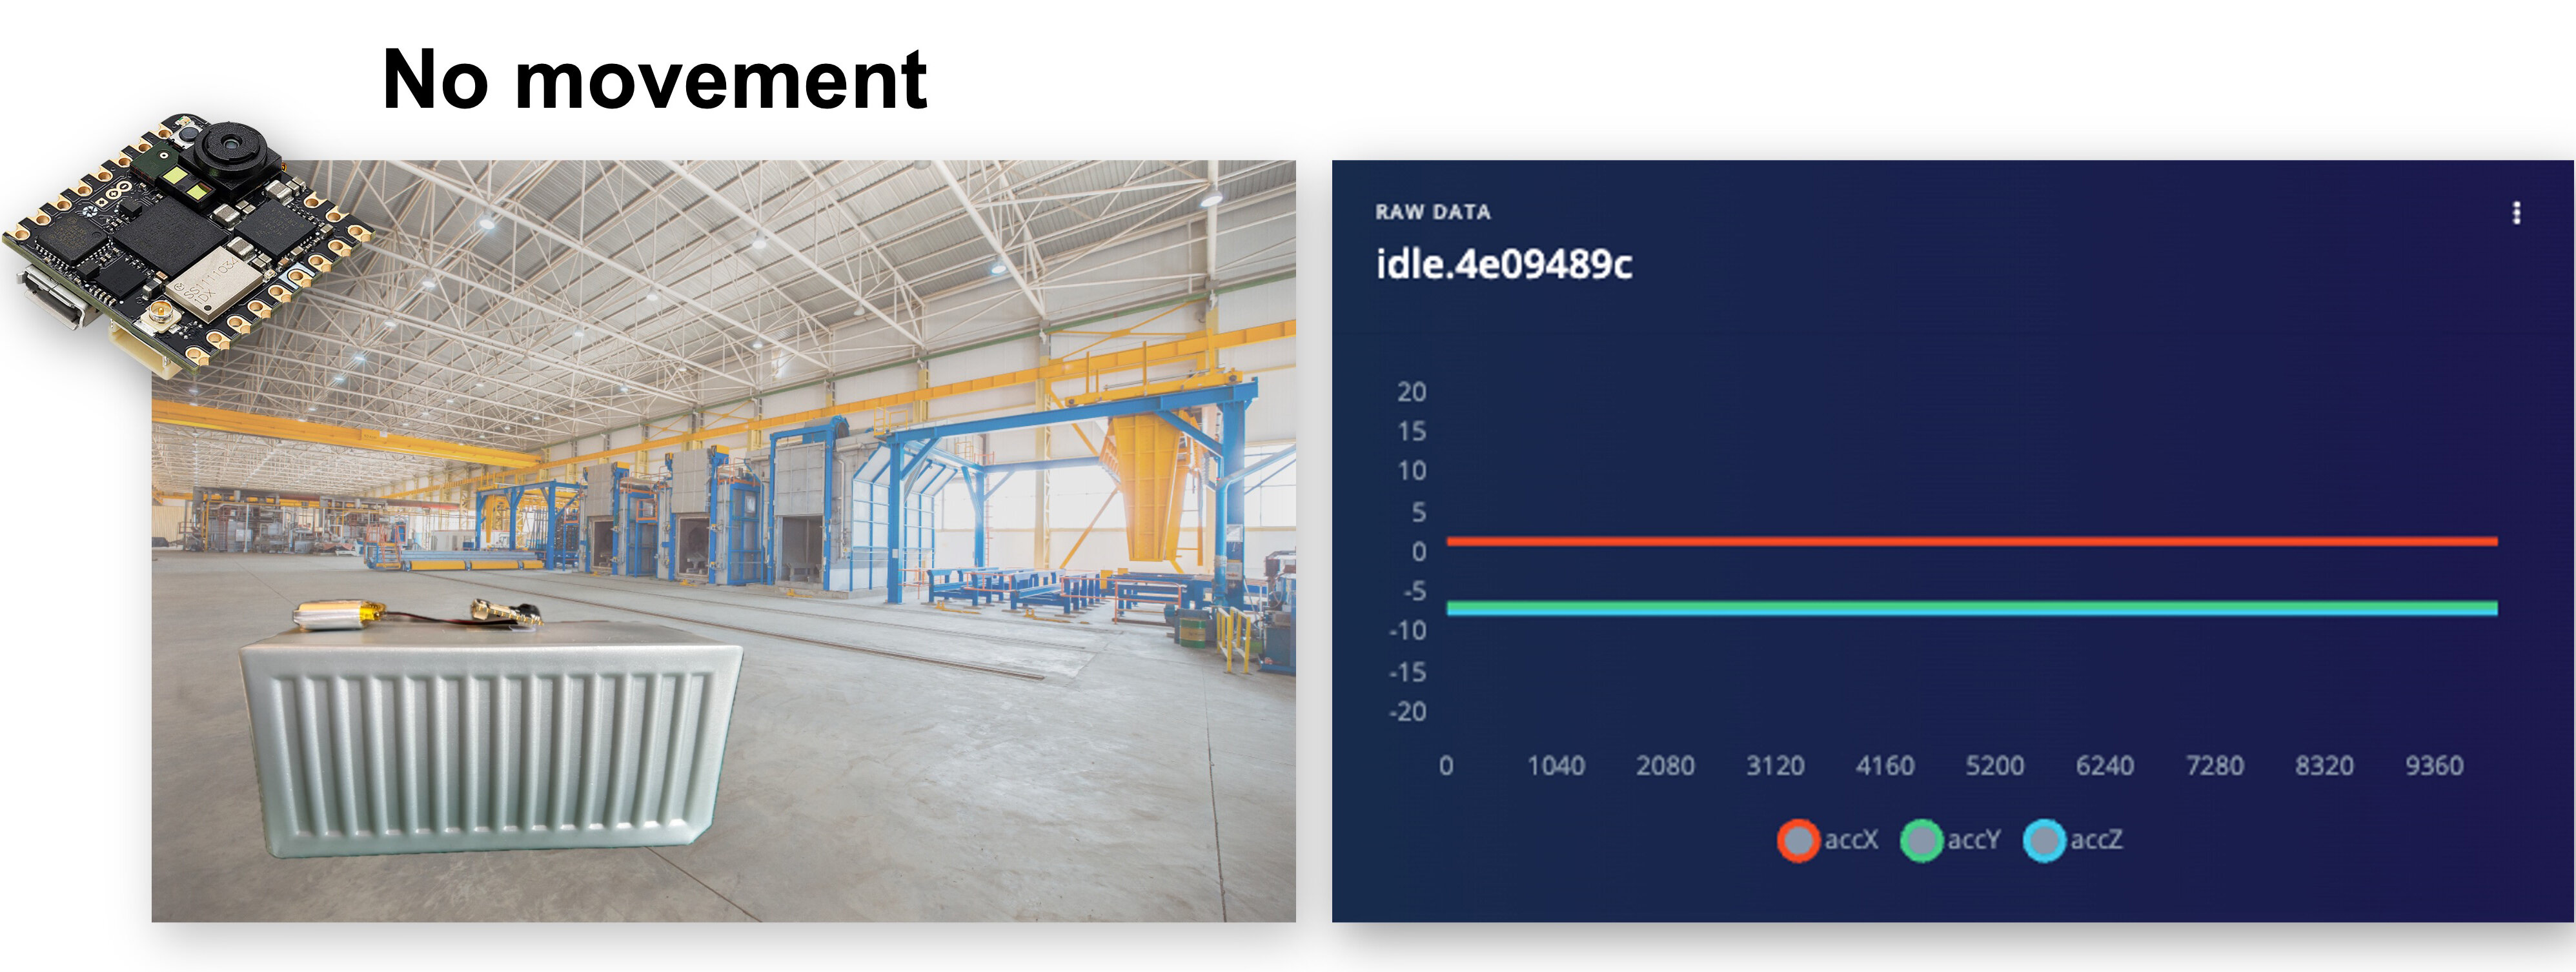
Из приведённых изображений для нашей симуляции следует, что преимущественно горизонтальные движения (по осям или ) относятся к классу «Наземный» (Terrestrial), вертикальные движения (по оси ) — к классу «Погрузчик» (Lift), отсутствие движения — к классу «Простой» (Idle), а движение по всем трём осям — к классу «Морской» (Maritime).
Сбор данных
Для сбора данных есть несколько вариантов. В реальной ситуации устройство можно подключить непосредственно к одному контейнеру, а данные записывать в файл (например, .CSV) на SD-карту (через SPI) или в офлайн-хранилище на компьютере. Данные также можно передавать удалённо на ближайшее устройство, например на телефон, по Bluetooth (как сделано в этом проекте: Sensor DataLogger). Когда набор данных собран и сохранён в файле .CSV, его можно загрузить в Studio с помощью CSV Wizard.
В этом видео вы можете узнать о других способах отправки данных в Edge Impulse Studio.
Подключение устройства к Edge Impulse
Мы подключим Nicla непосредственно к Edge Impulse Studio, которая также будет использоваться для предобработки данных, обучения модели, тестирования и развёртывания. Для этого есть два варианта:
- Скачать последнюю прошивку и подключить её напрямую в разделе
Data Collection. - Использовать CLI Data Forwarder, чтобы собирать данные датчика и отправлять их в Studio.
Первый вариант проще, как мы видели в практической работе «Настройка Nicla Vision», но второй даёт больше гибкости при сборе данных, например при задании частоты дискретизации. Выберем второй вариант.
Создайте новый проект в Edge Impulse Studio (EIS) и подключите к нему Nicla, выполнив следующие шаги:
- Установите Edge Impulse CLI и Node.js на компьютер.
- Загрузите скетч для сбора данных (тот, что обсуждался выше в этом руководстве).
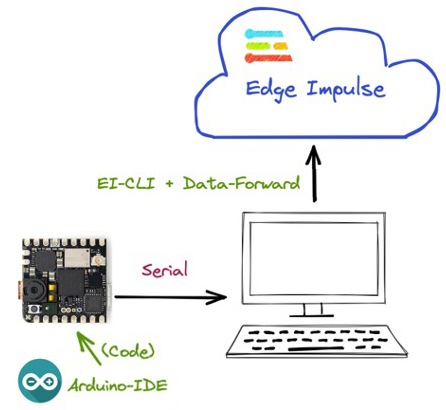
- Используйте CLI Data Forwarder, чтобы собирать данные акселерометра Nicla и отправлять их в Studio, как показано на схеме:
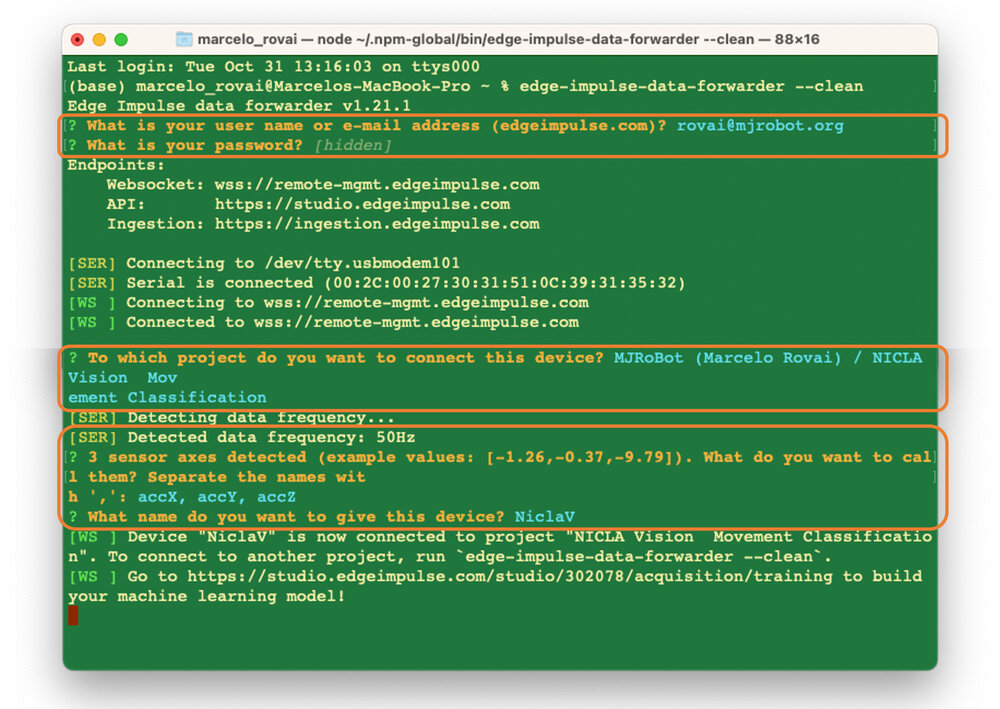
Запустите CLI Data Forwarder в терминале. Если делаете это впервые, введите команду:
$ edge-impulse-data-forwarder --clean
Затем введите учётные данные EI, выберите проект, переменные (например, accX, accY и accZ) и имя устройства (например, NiclaV):
Откройте раздел Devices в своём проекте EI и проверьте, что устройство подключено (точка должна быть зелёной):
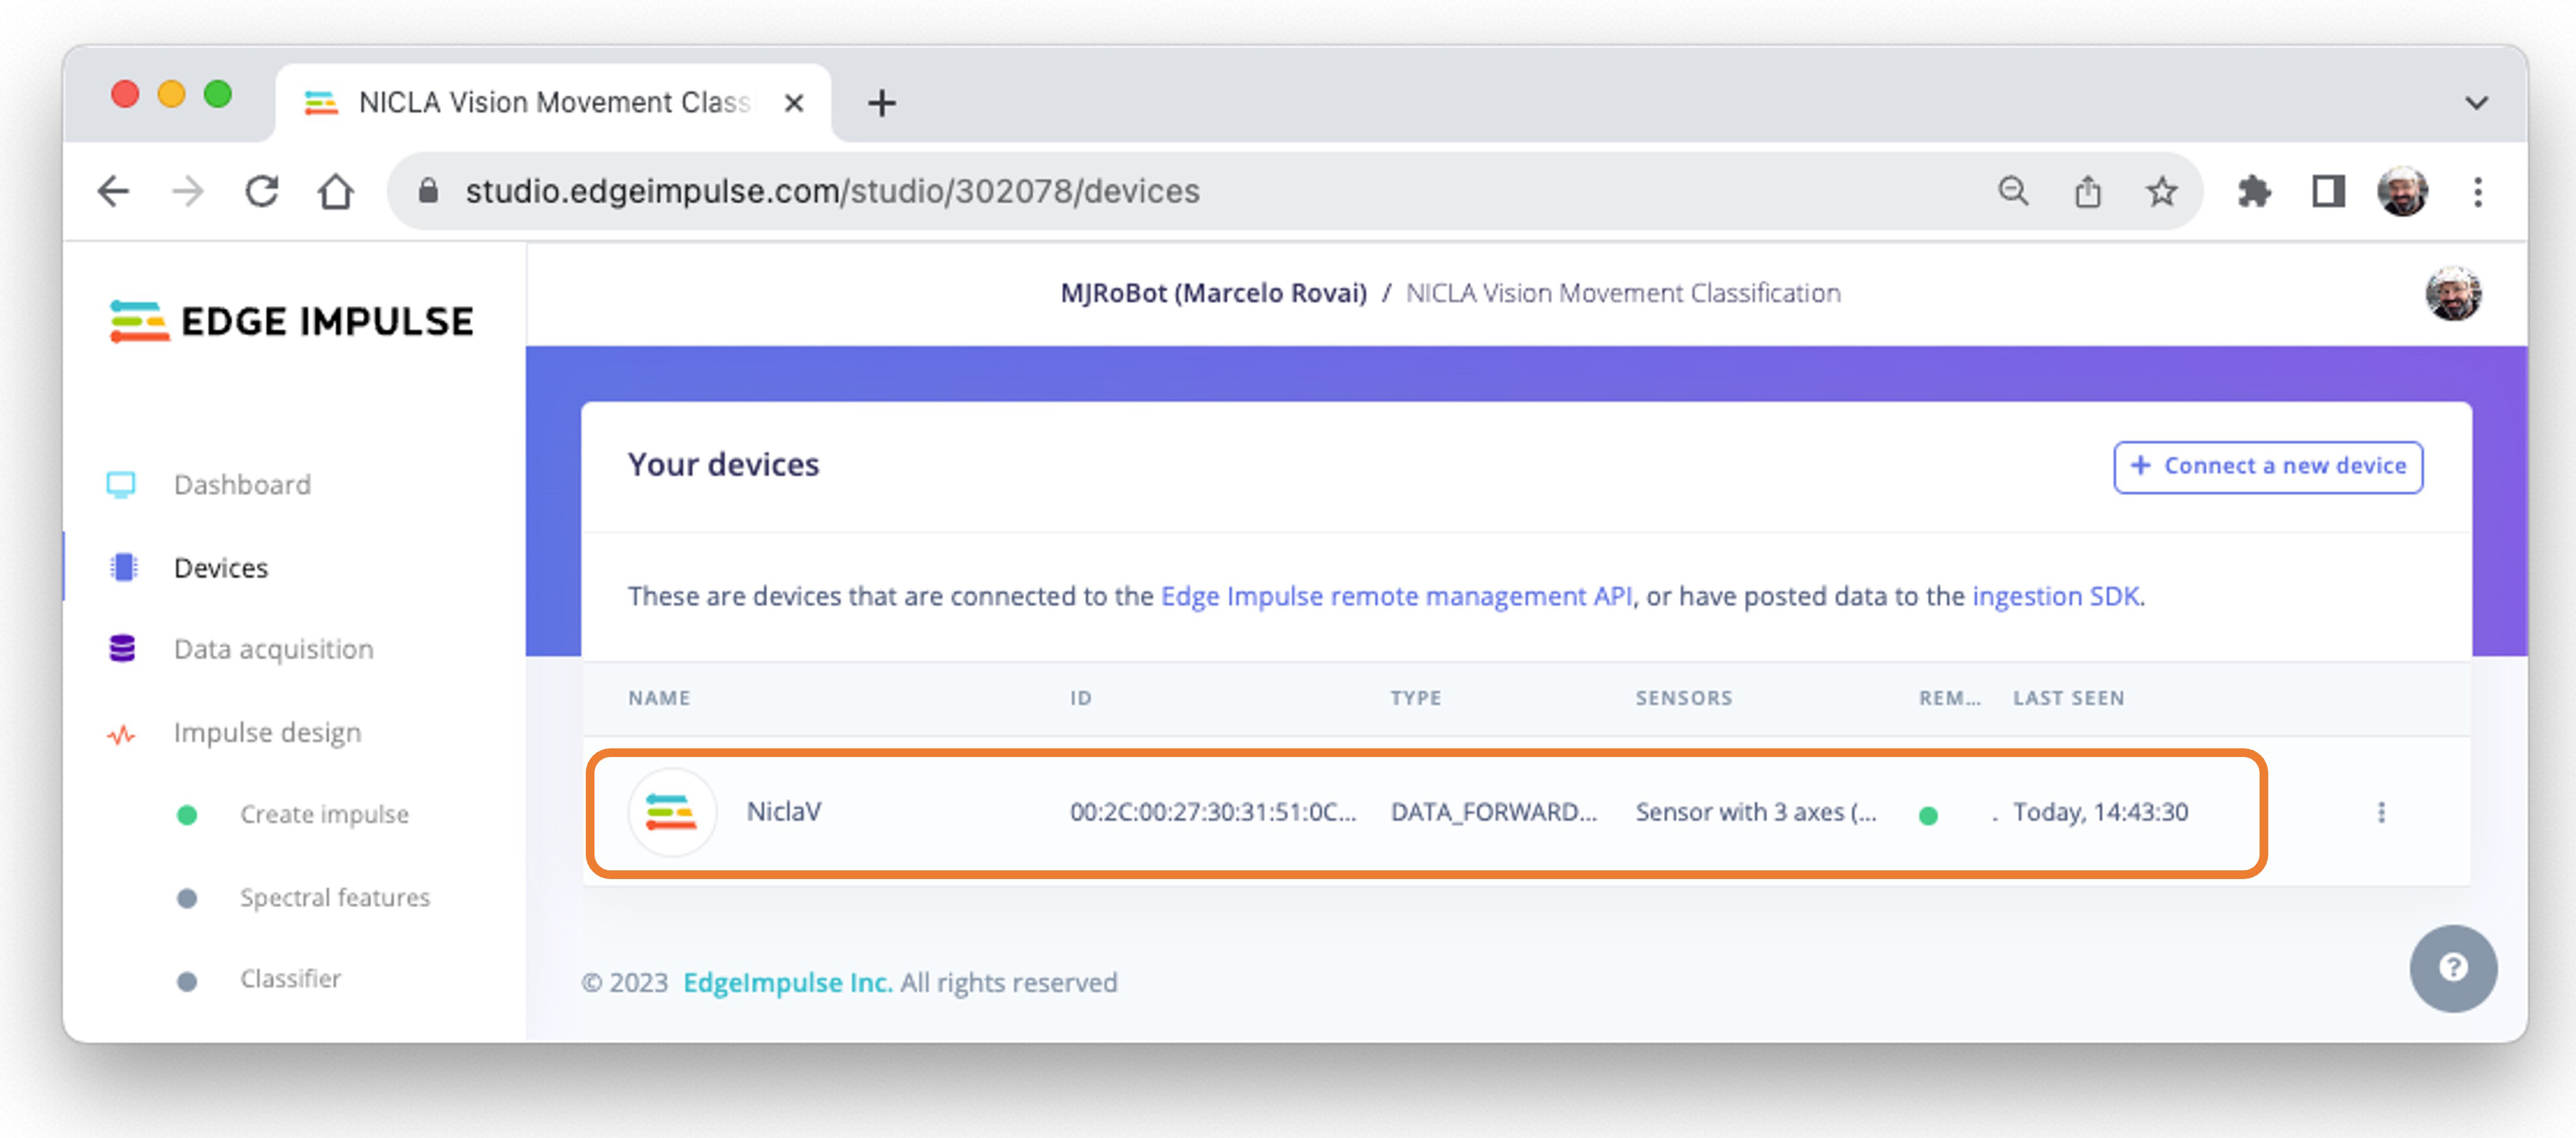
Вы можете клонировать проект, созданный для этой практической работы: NICLA Vision Movement Classification.
Сбор данных в Studio
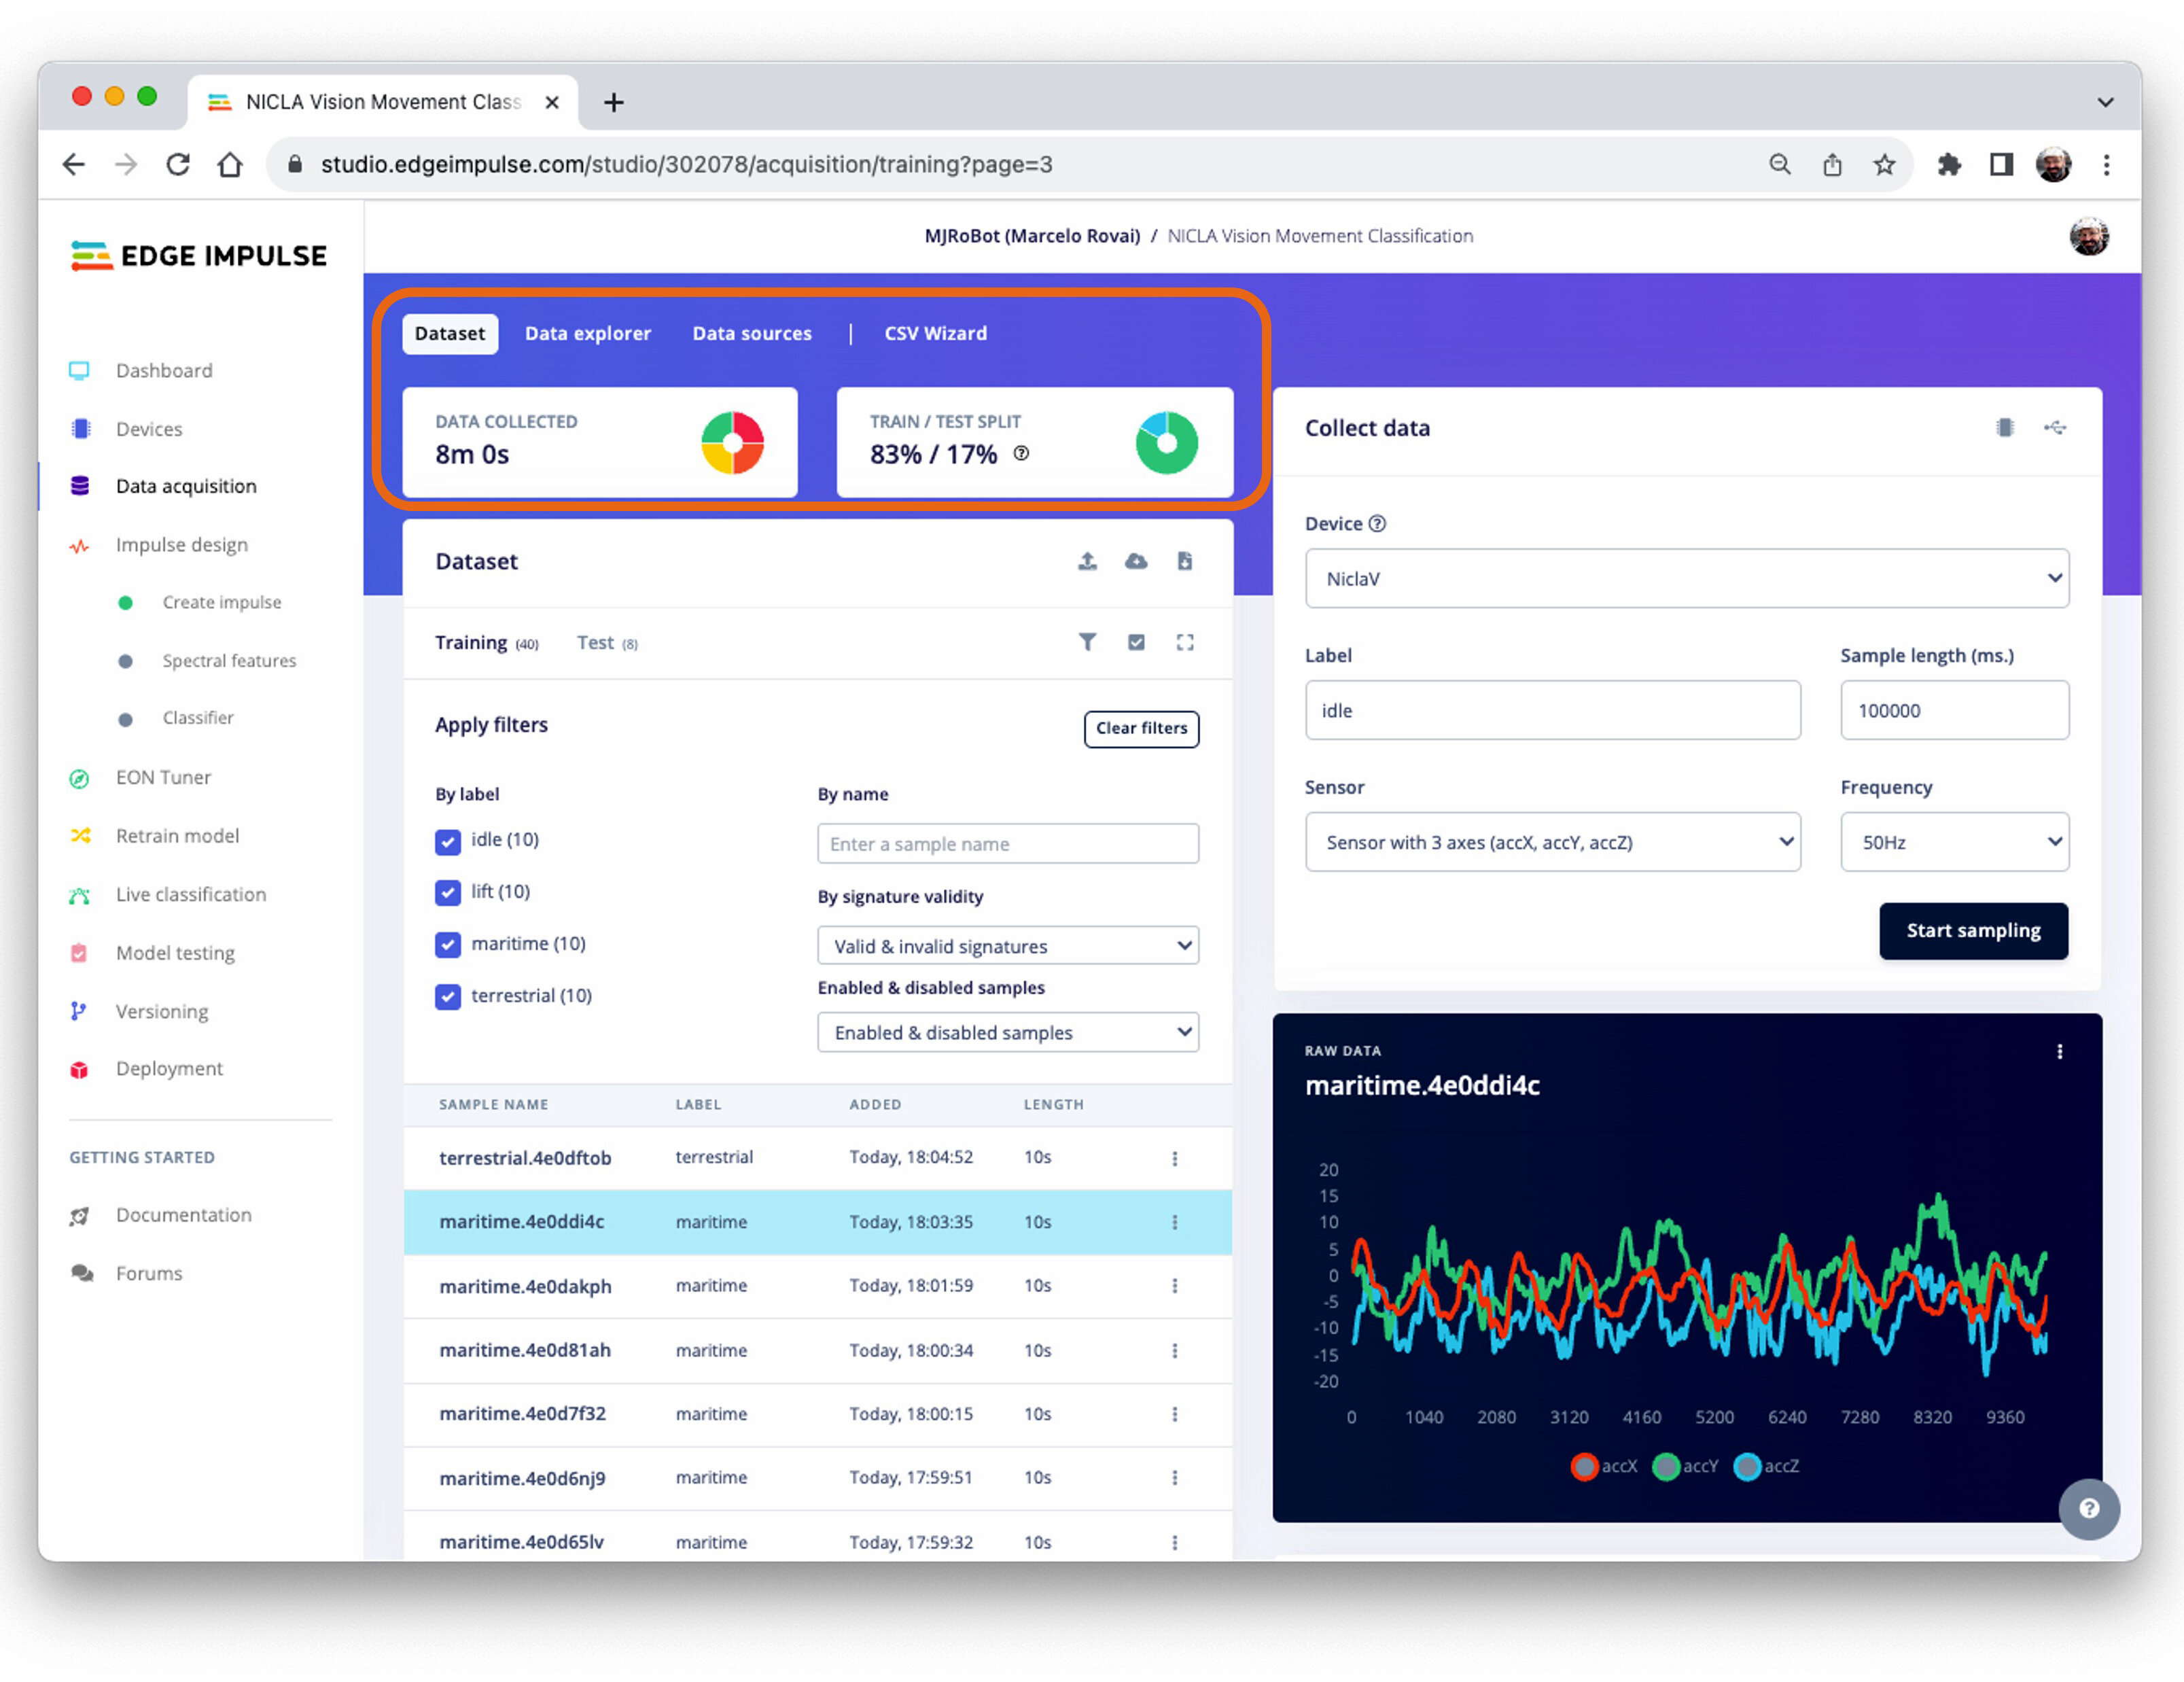
В разделе Data Acquisition вы должны увидеть, что ваша плата [NiclaV] подключена. Датчик доступен: [sensor with 3 axes (accX, accY, accZ)], с частотой дискретизации [50 Hz]. Studio предлагает длительность образца [10000] мс (10 с). Осталось задать метку образца. Начнём с [terrestrial]:
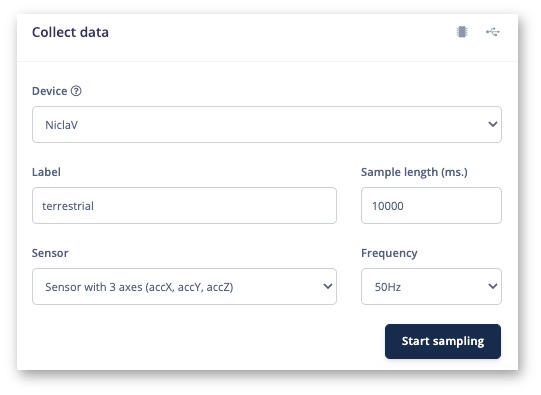
Наземная перевозка (паллеты в грузовике или поезде): движение по горизонтали. Нажмите [Start Sample] и перемещайте устройство горизонтально, сохраняя одно направление над столом. Через 10 с данные загрузятся в Studio. Вот как выглядит записанный образец:
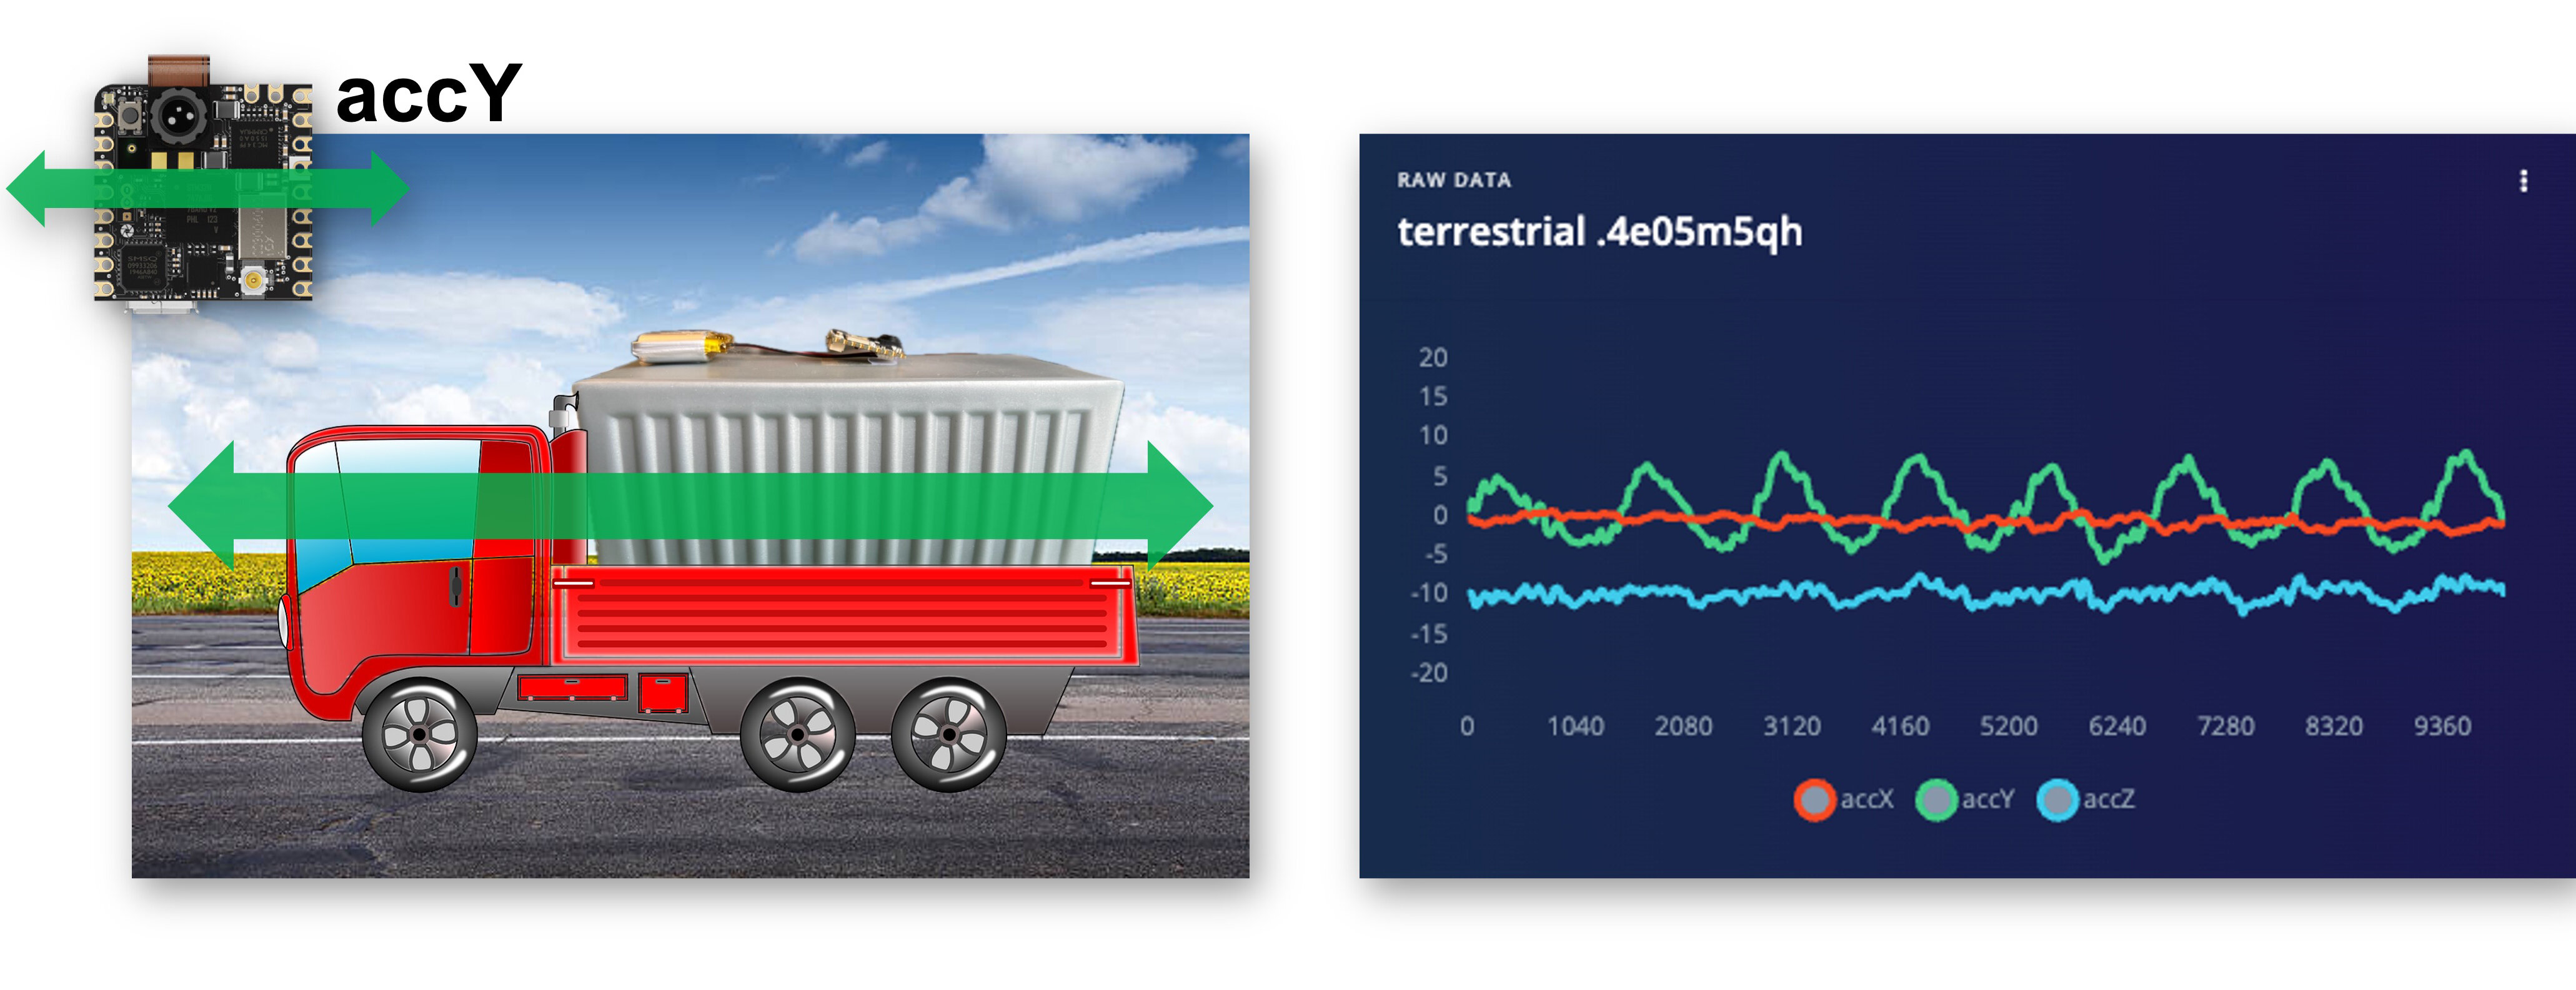
Как и ожидалось, движение зафиксировано в основном по оси (зелёная). Синяя линия — ось , около −10 м/с (камера Nicla смотрит вверх).
Как обсуждалось выше, нужно собрать данные для всех четырёх классов перевозки. Представьте, что у вас есть контейнер со встроенным акселерометром, который оказывается в следующих ситуациях:
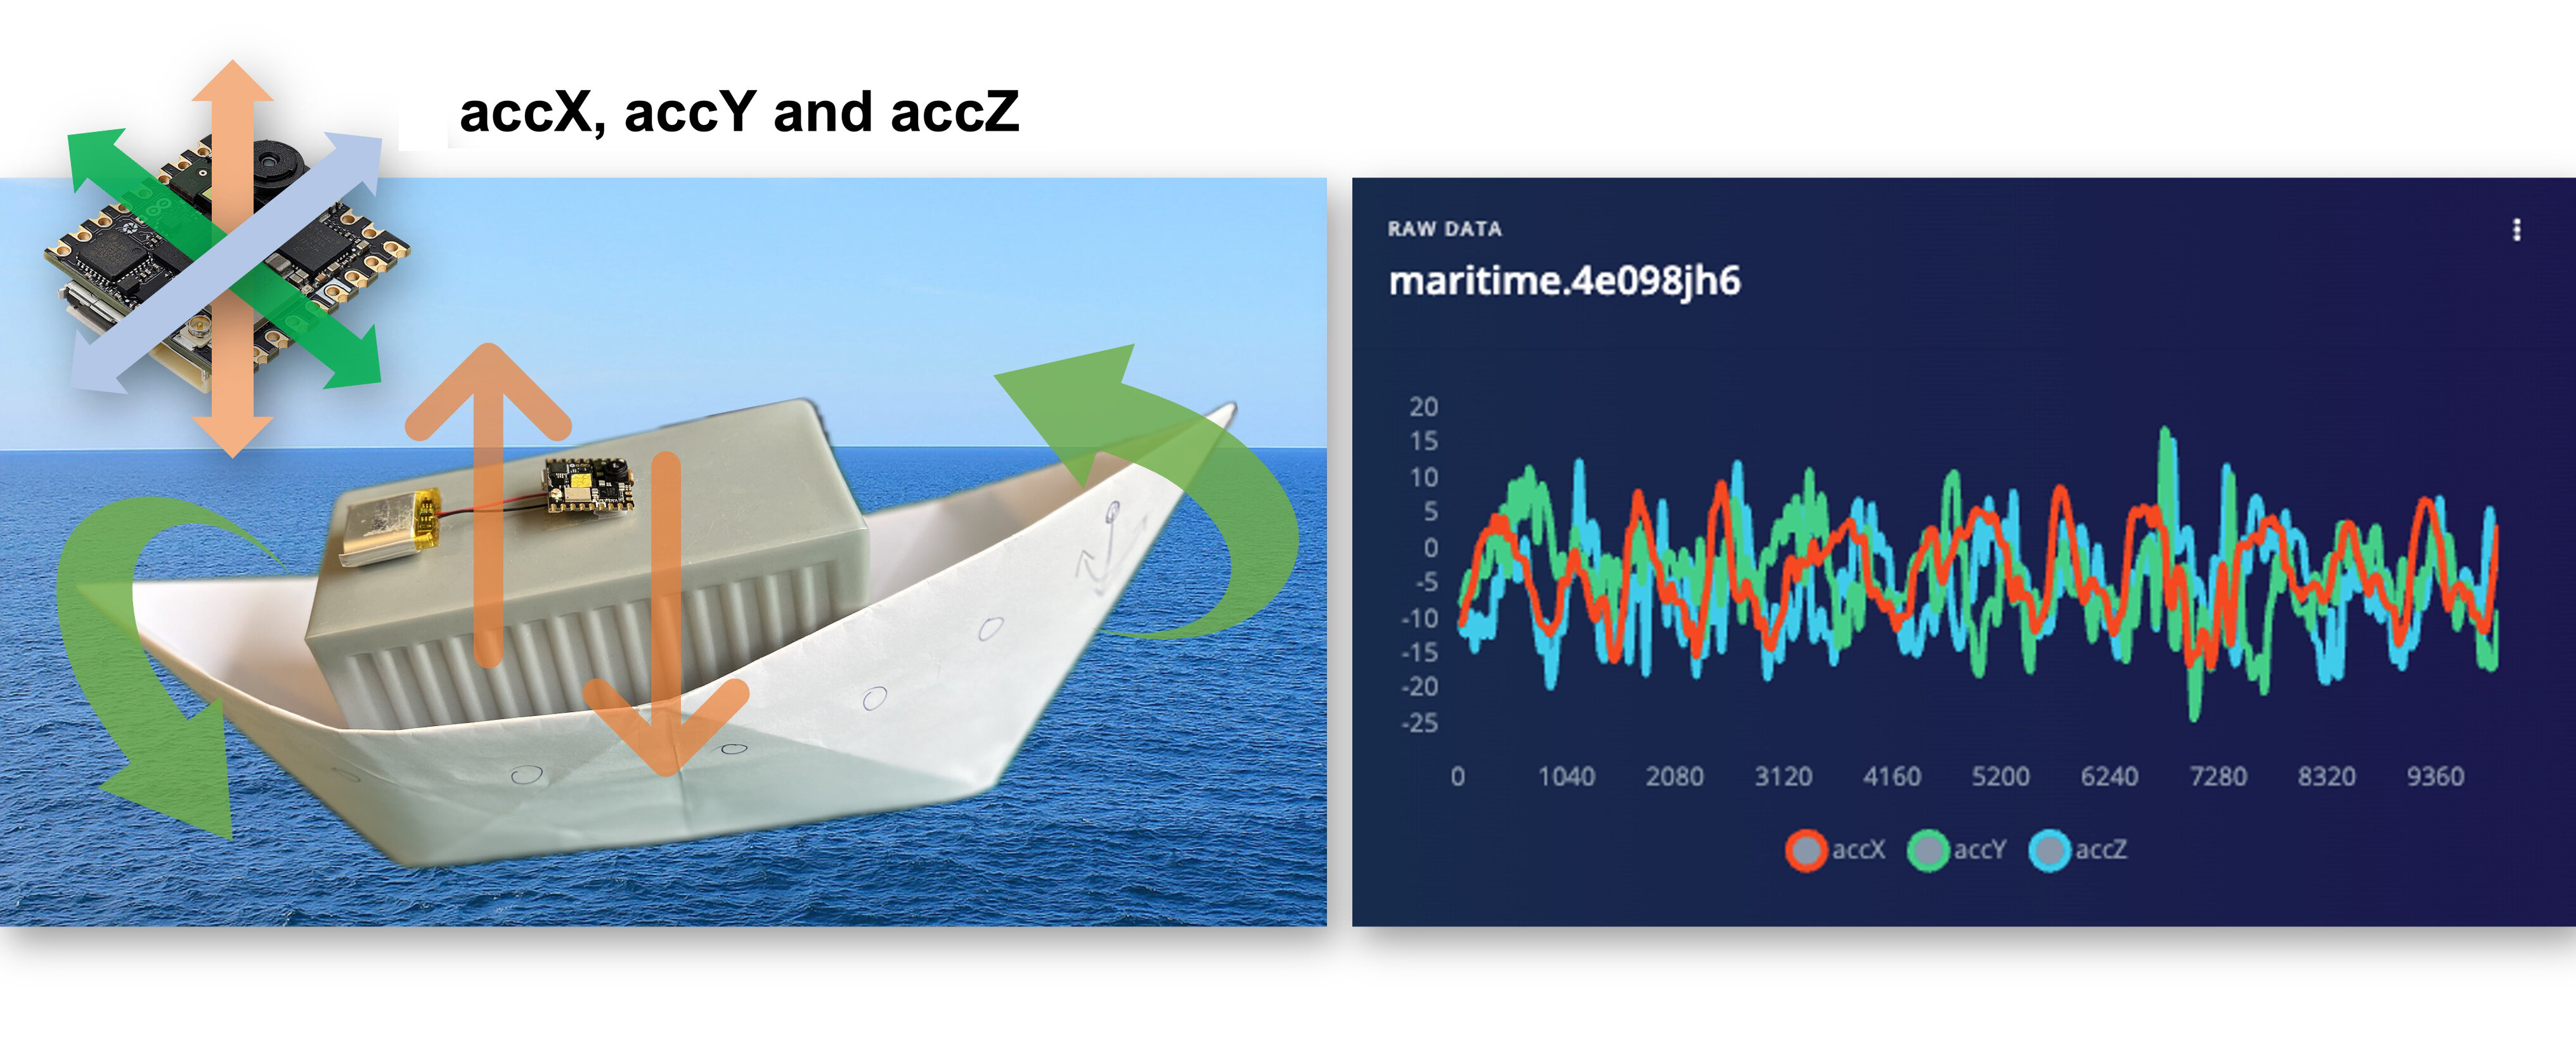
Морская перевозка (паллеты на лодках в бушующем океане). Движение фиксируется по всем трём осям:
Погрузчик (паллеты, которые вертикально поднимает погрузчик). Движение фиксируется только по оси :
Простой (паллеты на складе). Акселерометр не фиксирует движения:
Например, можно записать по 2 минуты (двенадцать образцов по 10 секунд) для каждого из четырёх классов — всего 8 минут данных. Через меню three dots после каждого образца выберите 2 из них и отложите для тестовой выборки. Или можно воспользоваться автоматическим инструментом Train/Test Split в разделе Danger Zone на вкладке Dashboard. Ниже показан итоговый набор данных:
Когда набор данных собран, его можно детальнее изучить с помощью Data Explorer — визуального инструмента для поиска выбросов и неверно размеченных данных (с его помощью их можно исправить). Data Explorer сначала извлекает осмысленные признаки из данных (применяя обработку сигналов и встраивания нейронной сети), а затем использует алгоритм снижения размерности, например PCA или t-SNE, чтобы отобразить эти признаки в двумерное пространство. Так вы получаете обзор всего набора данных одним взглядом.
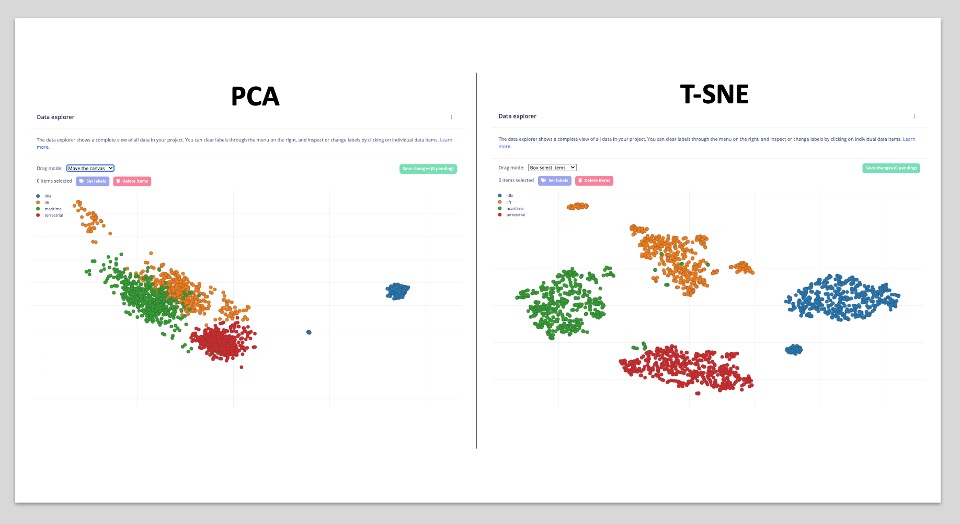
В нашем случае набор данных выглядит корректно (хорошее разделение классов). Однако PCA показывает возможные проблемы между классами «морской» (зелёный) и «погрузчик» (оранжевый). Это ожидаемо: на лодке движение иногда может быть только «вертикальным».
Проектирование Impulse
Следующий шаг — определение нашего Impulse. Он получает сырые данные, с помощью обработки сигналов извлекает признаки и передаёт их как входной тензор в блок обучения для классификации новых данных. Перейдите в Impulse Design и выберите Create Impulse. Studio предложит базовую конструкцию. Добавим также второй блок обучения для Anomaly Detection.
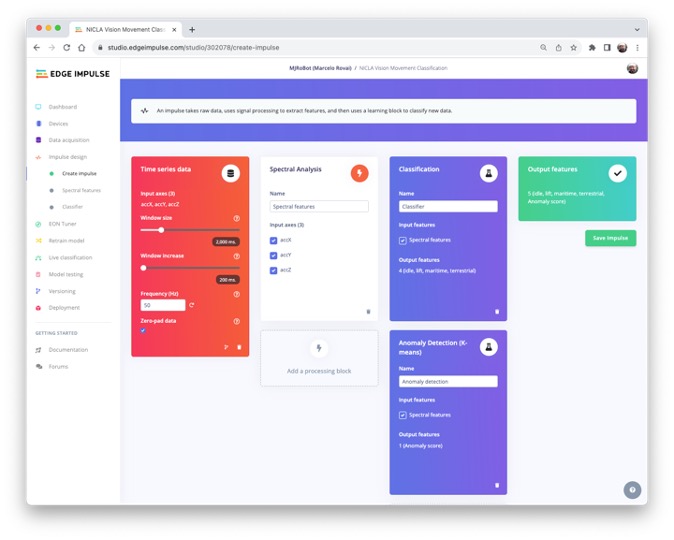
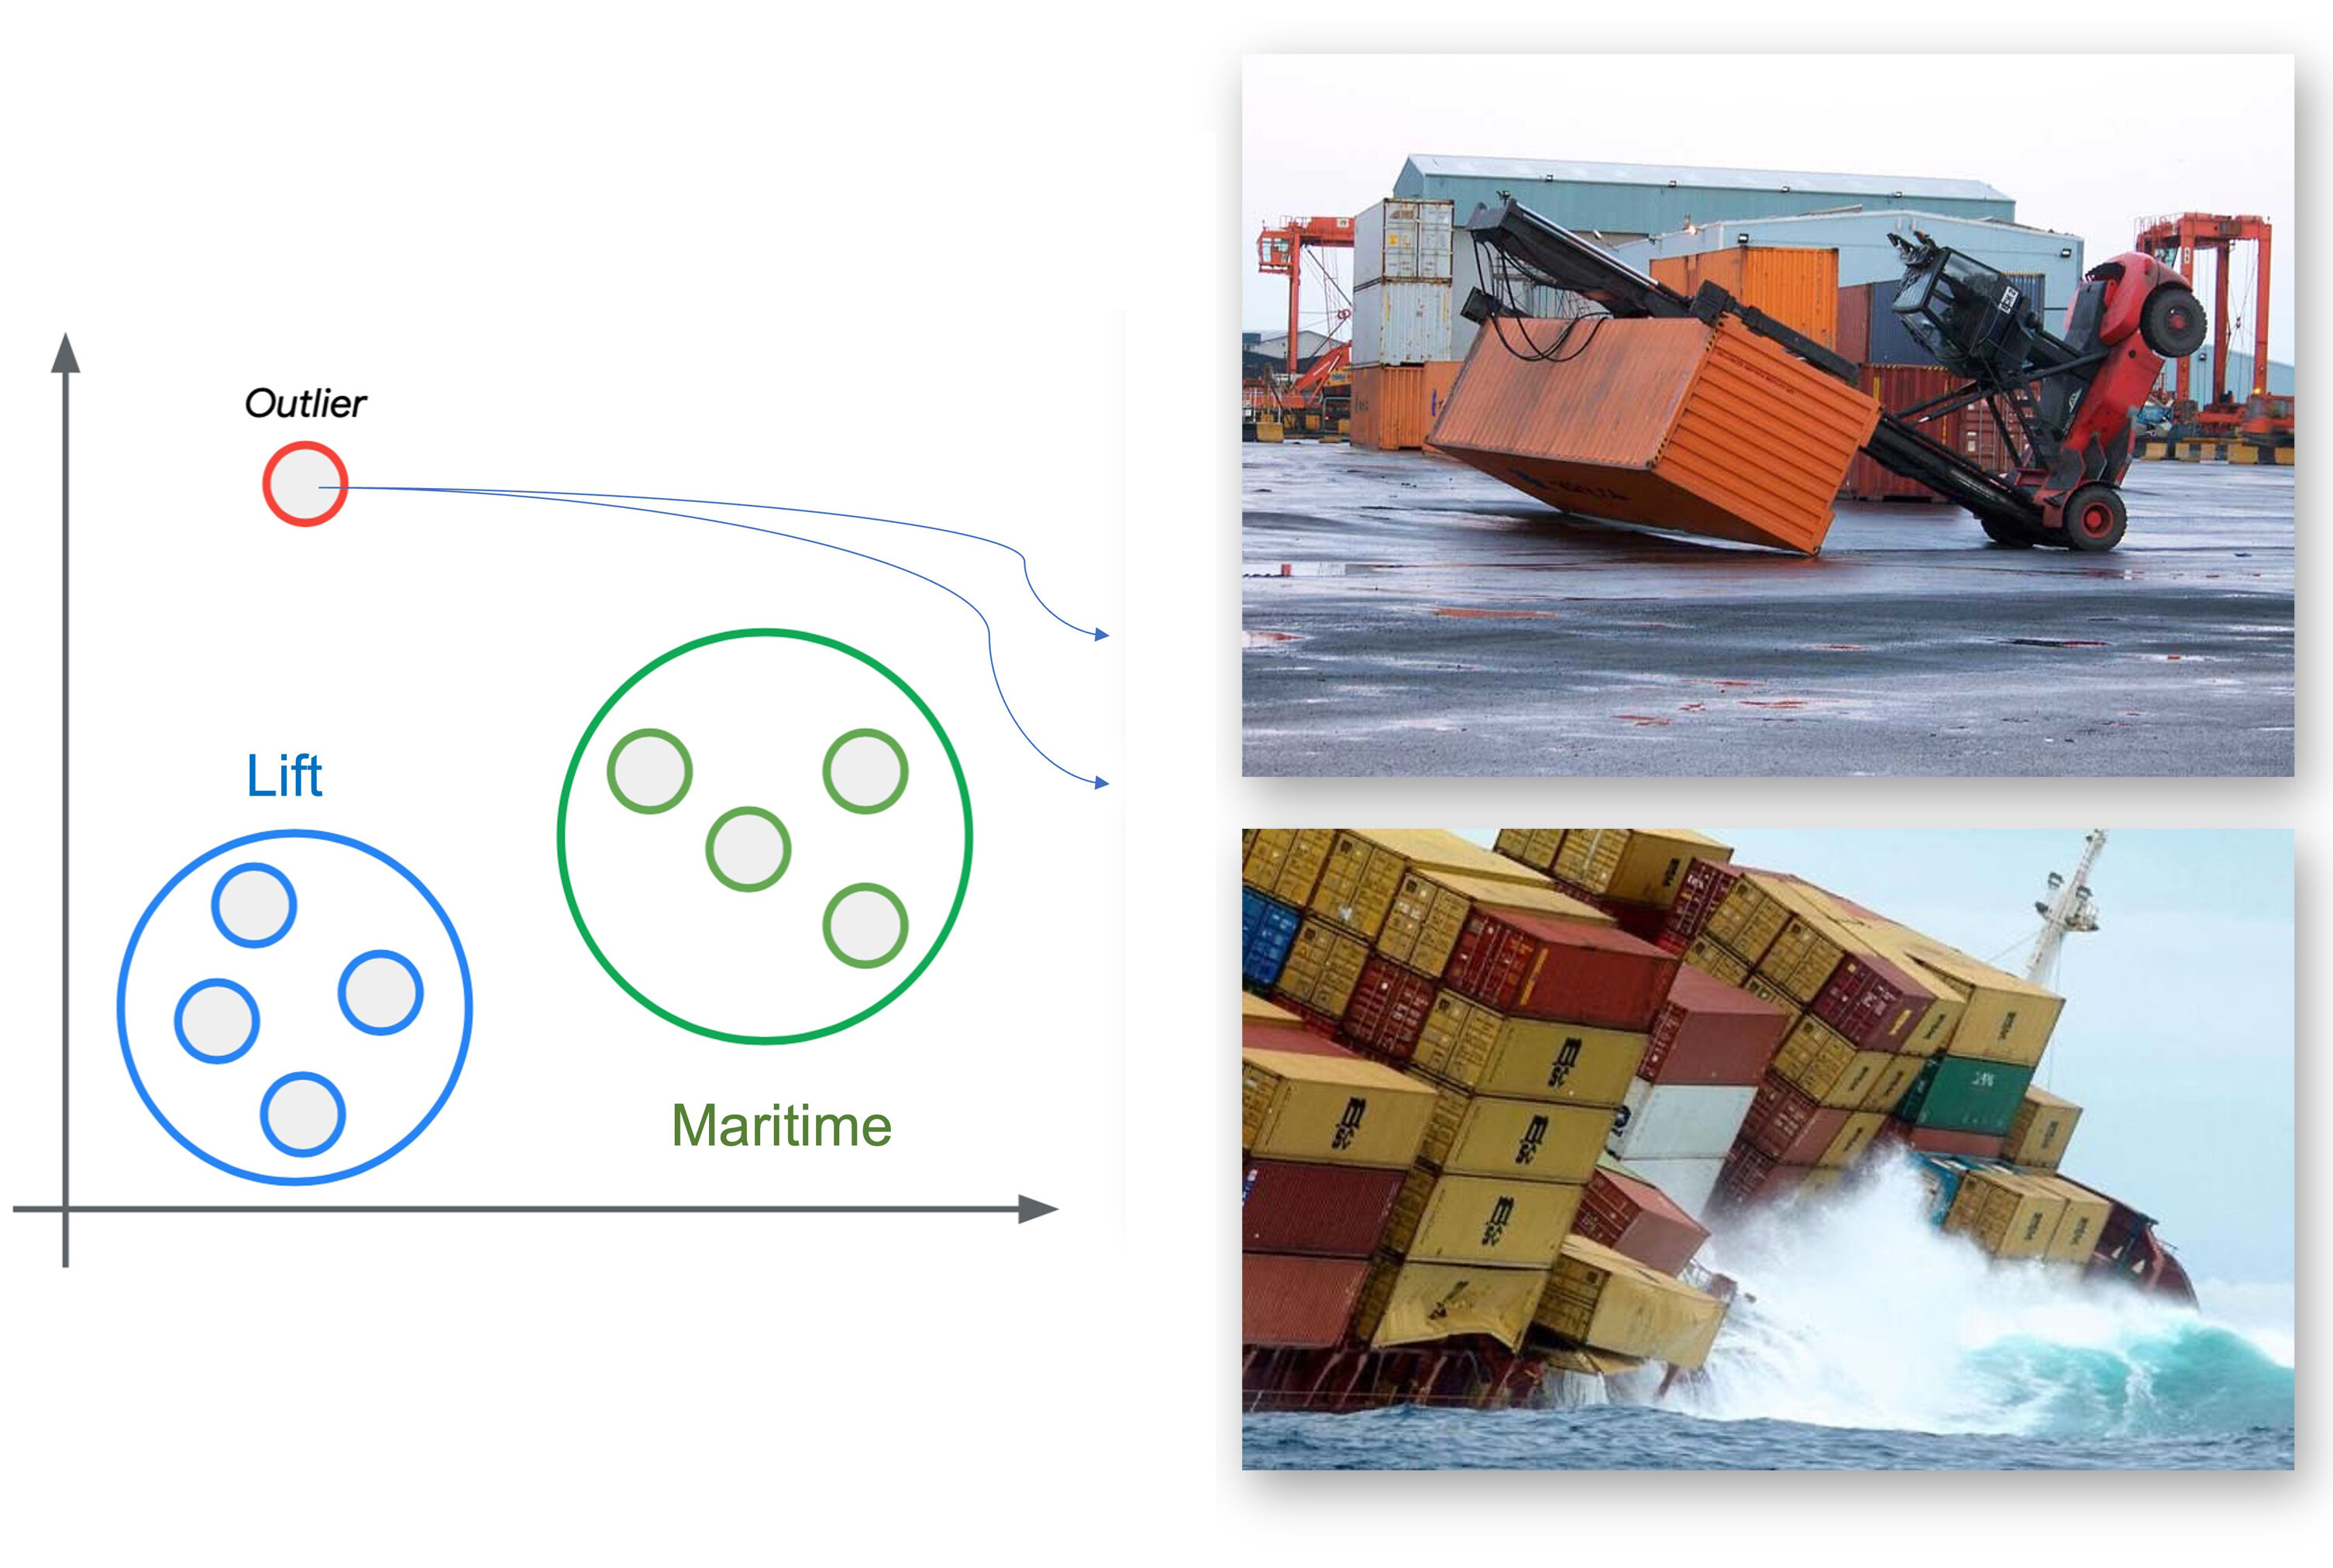
Эта вторая модель использует K-means. Если представить, что известные классы — это кластеры, то любой образец, который не вписывается ни в один из них, может быть выбросом, аномалией: например, контейнер, упавший с корабля в океан или сорвавшийся с погрузчика.
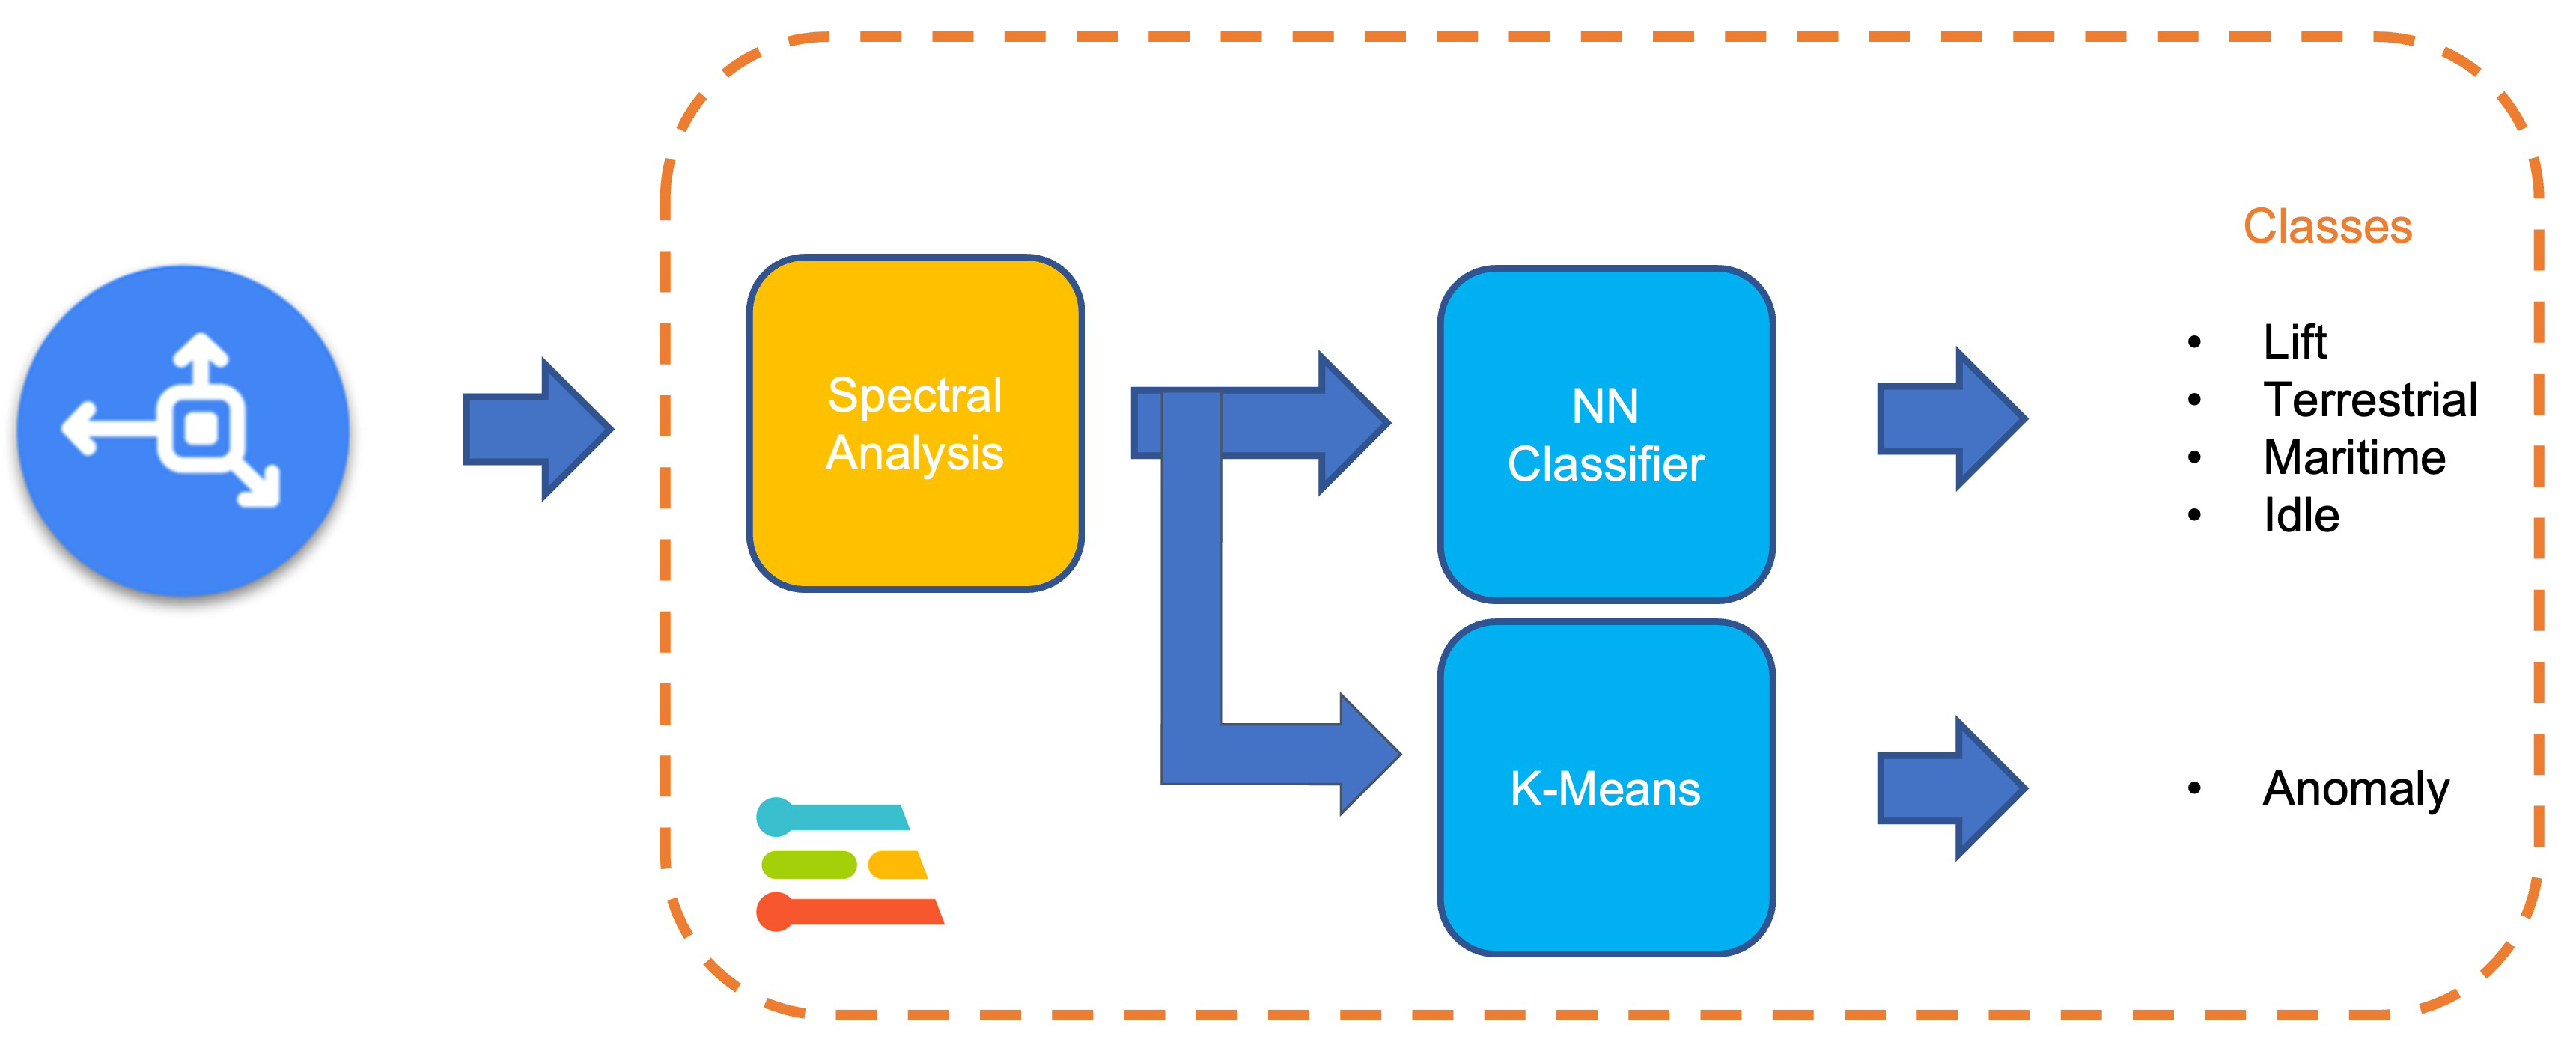
Частота дискретизации должна определиться автоматически; если нет — введите её: [50] Гц. Studio предлагает размер окна 2 секунды ([2000] мс) со скользящим окном шагом [20] мс. На этом шаге мы предобрабатываем захваченные данные (временные ряды), создавая табличный набор признаков, который будет входом для нейронной сети-классификатора (DNN) и модели обнаружения аномалий (K-Means), как показано ниже:
Разберём эти шаги и параметры подробнее, чтобы понять, что мы делаем.
Обзор предобработки данных
Предобработка данных — это извлечение признаков из набора данных, снятого акселерометром: обработка и анализ сырых данных. Акселерометры измеряют ускорение объекта по одной или нескольким осям (обычно по трём, обозначаемым , и ). Эти измерения позволяют понять различные аспекты движения объекта: характер перемещений и вибрации.
Сырые данные акселерометра могут быть зашумлёнными и содержать ошибки или лишнюю информацию. Шаги предобработки, например фильтрация и нормализация, очищают и стандартизируют данные, делая их более подходящими для извлечения признаков. В нашем случае данные нужно разбить на небольшие сегменты, или окна. Это помогает сосредоточиться на конкретных событиях или активности в наборе данных, делая извлечение признаков более управляемым и содержательным. Выбор размера окна и перекрытия (шага окна) зависит от приложения и частоты интересующих событий. Как правило, стоит стремиться захватить пару «циклов данных».
При частоте дискретизации (SR) 50 Гц и размере окна 2 секунды мы получим 100 отсчётов на ось, или 300 всего (3 оси 2 секунды 50 отсчётов). Окно будем сдвигать каждые 200 мс, создавая более крупный набор данных, где каждый экземпляр содержит 300 сырых признаков.
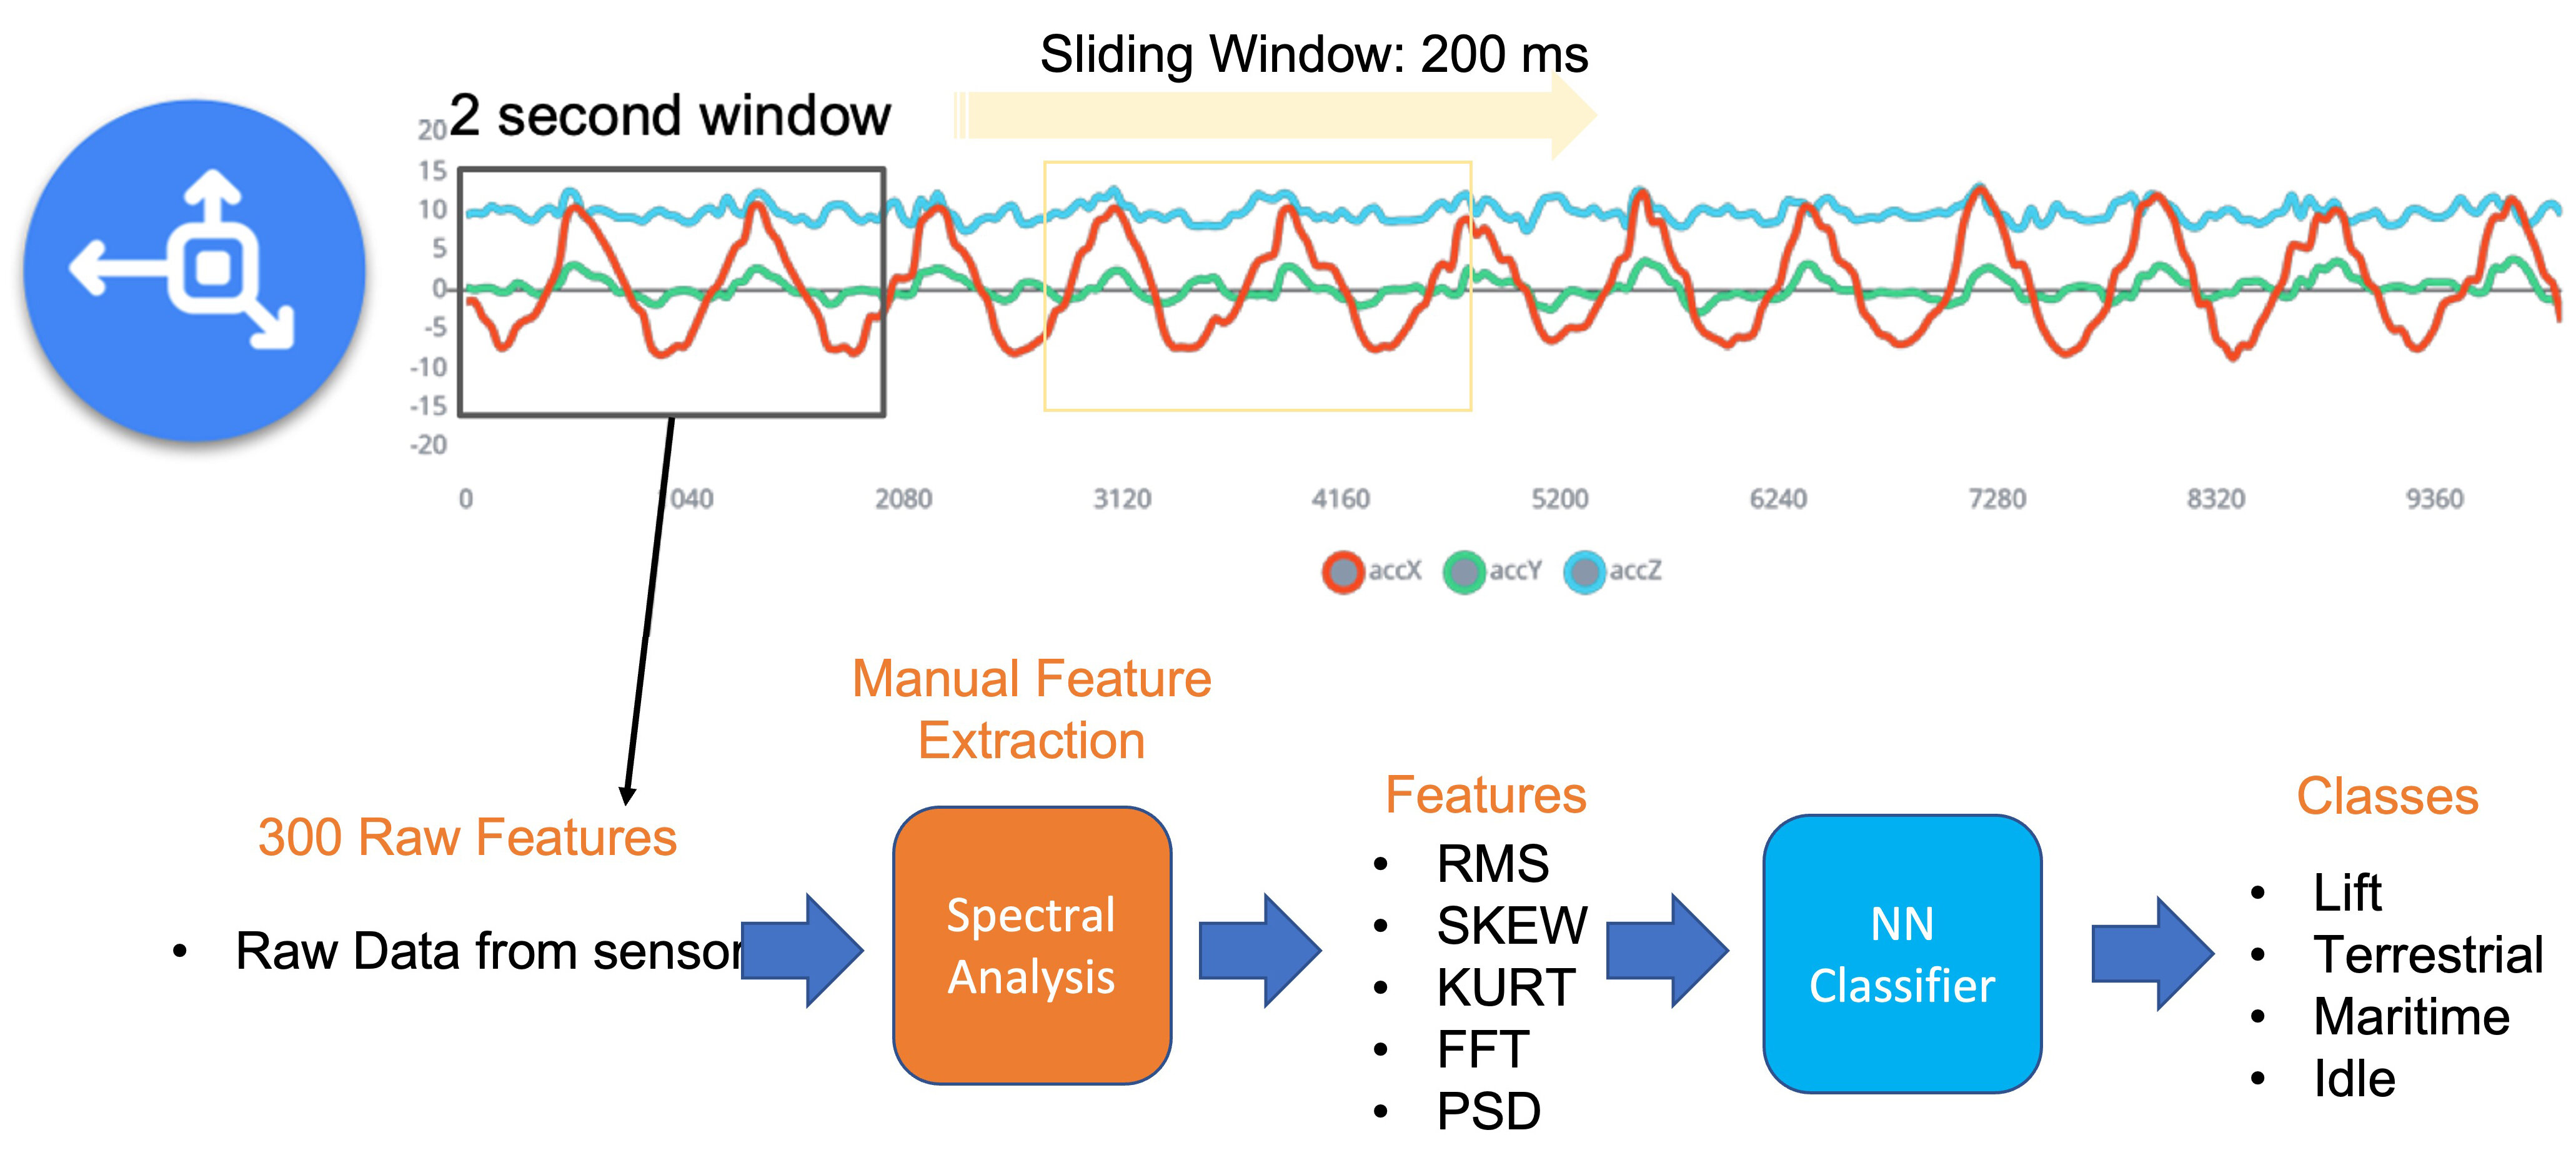
После предобработки и сегментации данных можно извлекать признаки, описывающие характеристики движения. Типичные признаки, извлекаемые из данных акселерометра:
- Признаки временной области описывают статистические свойства данных внутри каждого сегмента: среднее, медиану, стандартное отклонение, асимметрию (skewness), эксцесс (kurtosis) и частоту переходов через ноль (zero-crossing rate).
- Признаки частотной области получают, преобразуя данные в частотную область с помощью таких методов, как быстрое преобразование Фурье (FFT). К типичным признакам частотной области относятся спектр мощности, спектральная энергия, доминирующие частоты (амплитуда и частота) и спектральная энтропия.
- Признаки временно-частотной области объединяют информацию о времени и частоте, например кратковременное преобразование Фурье (STFT) или дискретное вейвлет-преобразование (DWT). Они дают более детальное представление о том, как частотное содержание сигнала меняется во времени.
Во многих случаях количество извлечённых признаков может быть большим, что приводит к переобучению или увеличению вычислительной сложности. Методы отбора признаков, такие как взаимная информация, корреляционные методы или метод главных компонент (PCA), помогают выявить наиболее значимые признаки для конкретного приложения и уменьшить размерность набора данных. Studio может помочь с расчётом важности признаков.
Спектральные признаки в EI Studio
Предобработка данных — сложная область для встраиваемого машинного обучения, но Edge Impulse помогает справиться с ней благодаря шагу цифровой обработки сигналов (DSP) и, в частности, блоку спектральных признаков (Spectral Features Block).
В Studio собранный сырой набор данных становится входом блока спектрального анализа, который отлично подходит для анализа повторяющихся движений, например данных акселерометров. Этот блок выполняет DSP (цифровую обработку сигналов) и извлекает признаки, такие как FFT или вейвлеты.
Для нашего проекта, поскольку временной сигнал непрерывен, стоит использовать FFT с длиной, например, [32].
Статистические признаки временной области для каждой оси (канала):
- RMS (среднеквадратичное значение): 1 признак;
- Skewness (асимметрия): 1 признак;
- Kurtosis (эксцесс): 1 признак.
Спектральные признаки частотной области для каждой оси (канала):
- Spectral Power (спектральная мощность): 16 признаков (длина FFT / 2);
- Skewness (асимметрия): 1 признак;
- Kurtosis (эксцесс): 1 признак.
Таким образом, для длины FFT 32 точки блок спектрального анализа выдаёт 21 признак на ось (всего 63 признака).
Подробнее о том, как вычисляется каждый признак, можно узнать из блокнота Edge Impulse — Spectral Features Block Analysis, из статьи TinyML under the hood: Spectral Analysis или открыв блокнот прямо в Google Colab.
Генерация признаков
Когда мы поняли, что делает предобработка, пора довести дело до конца. Возьмём сырые данные (временные ряды) и преобразуем их в табличные данные. Для этого перейдите в раздел Spectral Features на вкладке Parameters, задайте основные параметры, как обсуждалось в предыдущем разделе ([FFT] с [32] точками), и выберите [Save Parameters]:
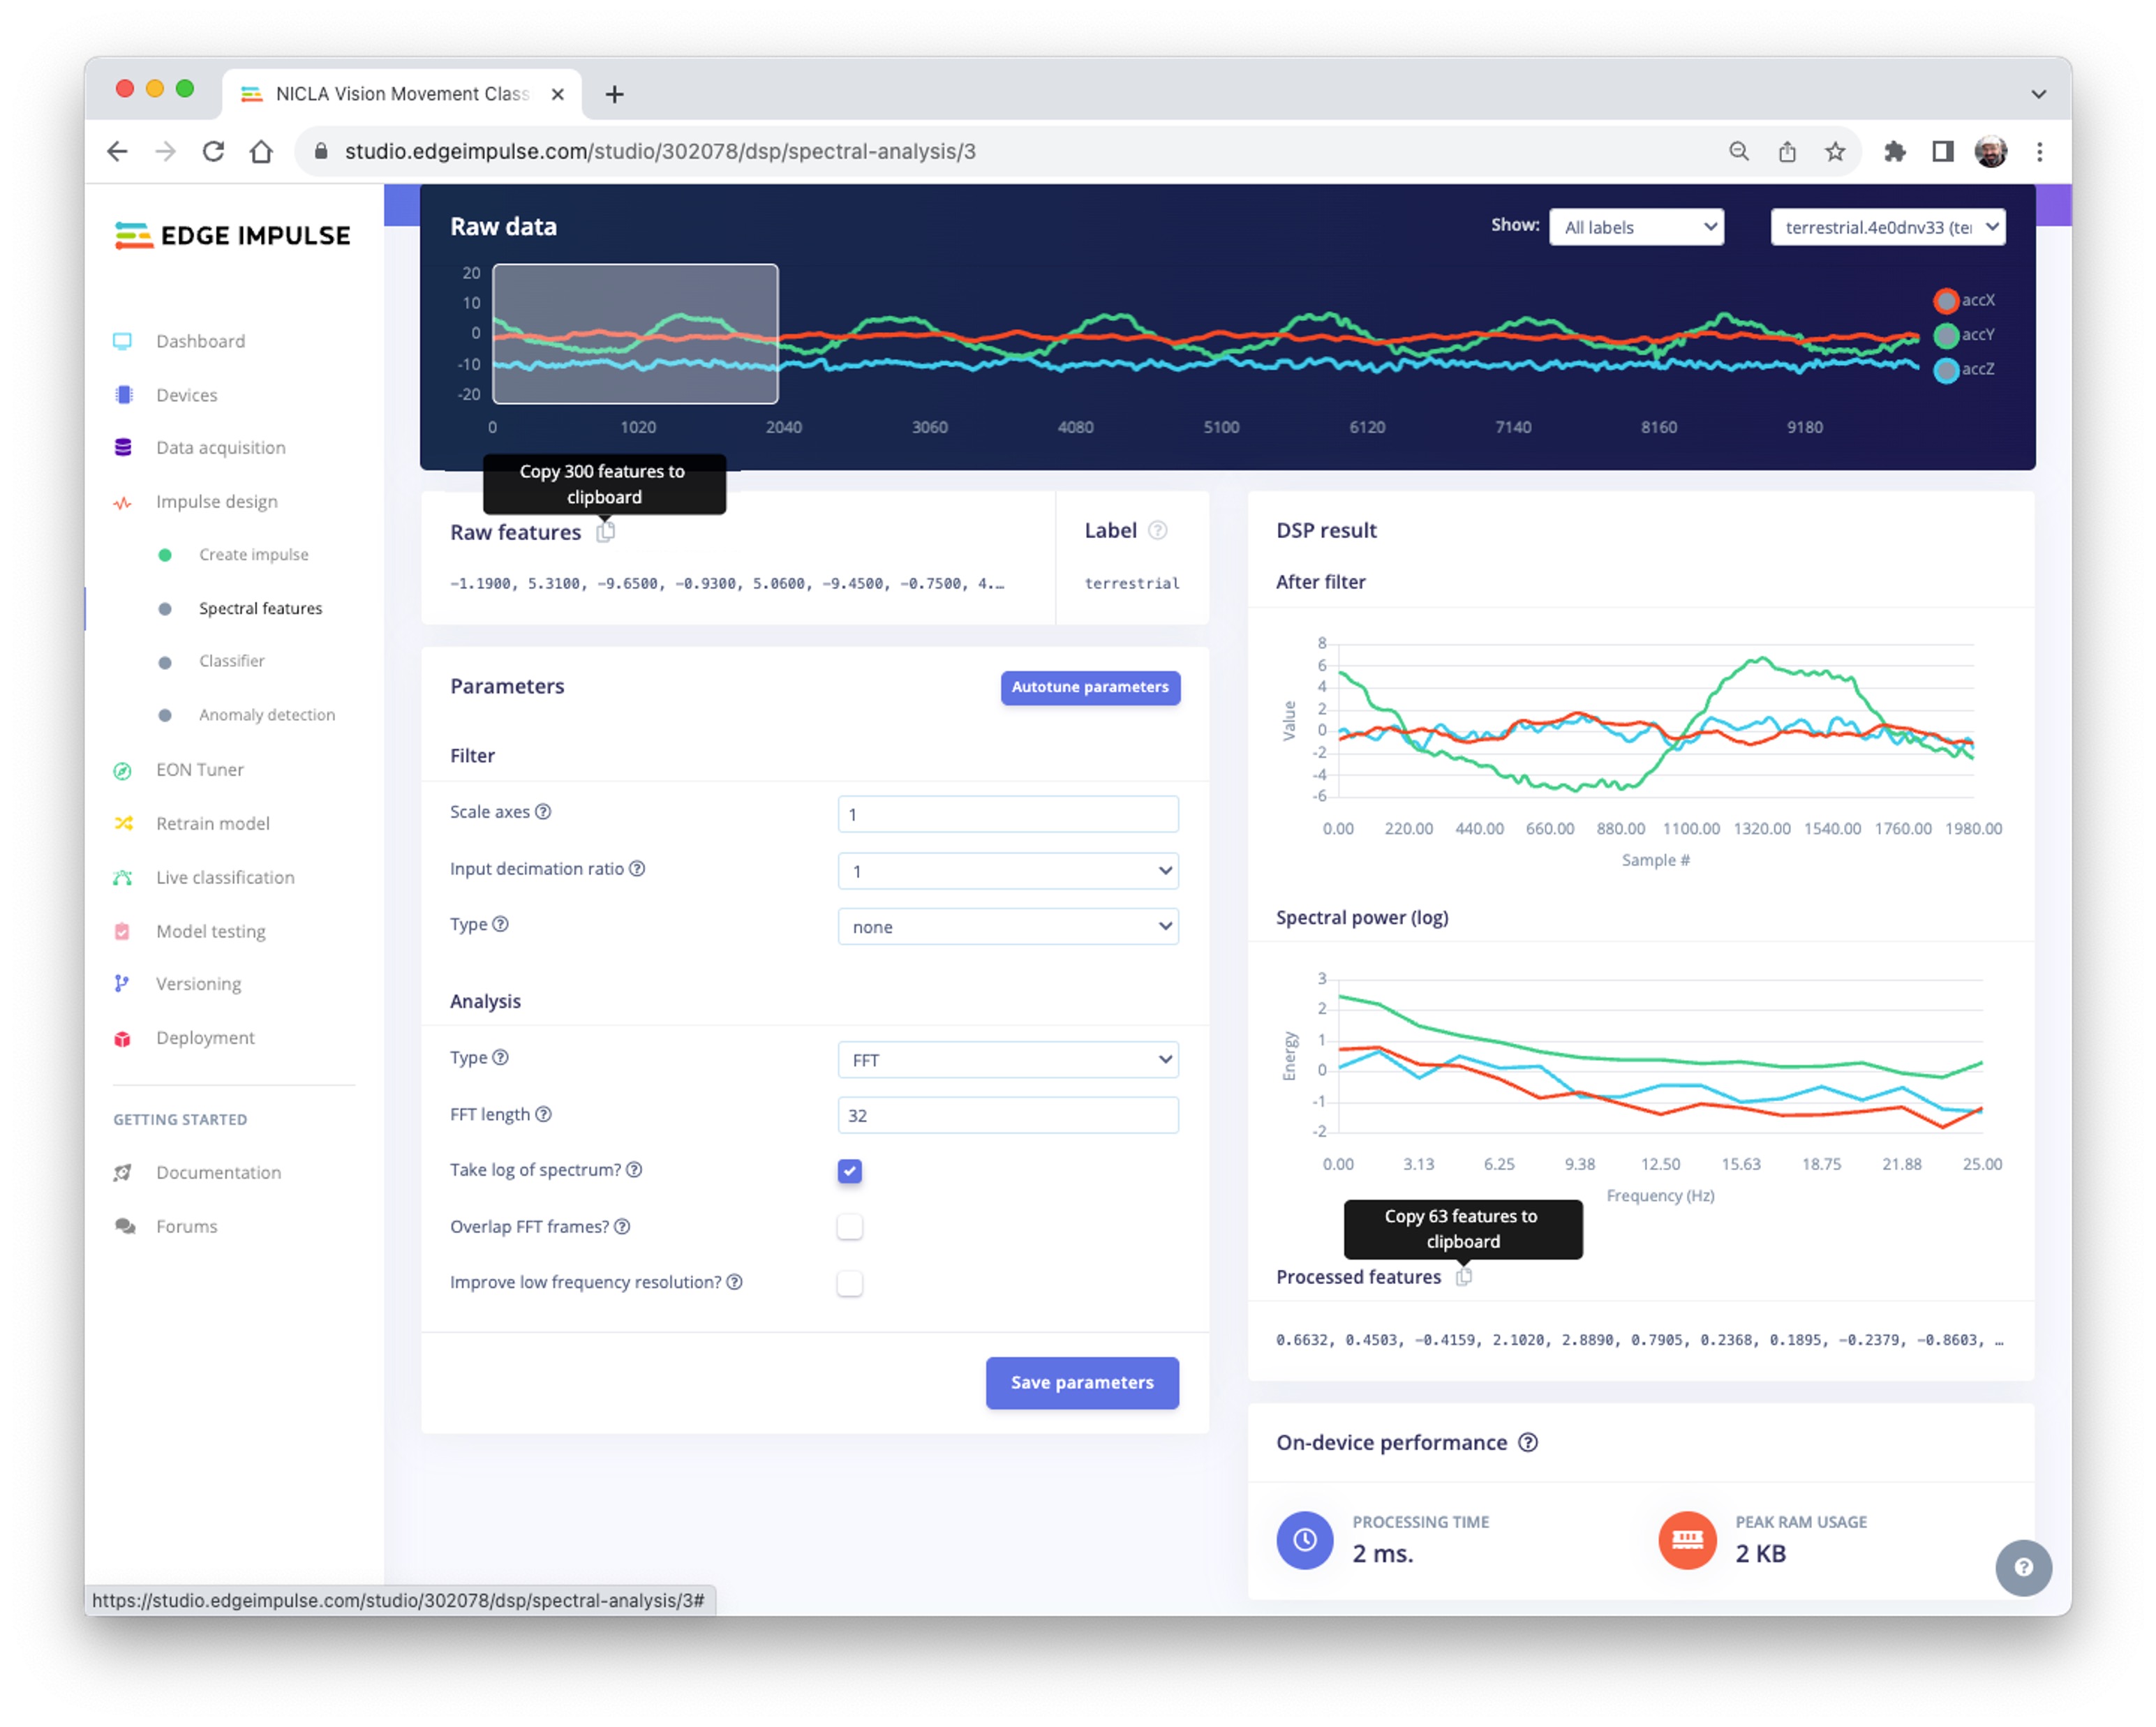
В верхнем меню выберите опцию Generate Features и кнопку Generate Features. Каждое окно данных длительностью 2 секунды будет преобразовано в одну точку данных из 63 признаков.
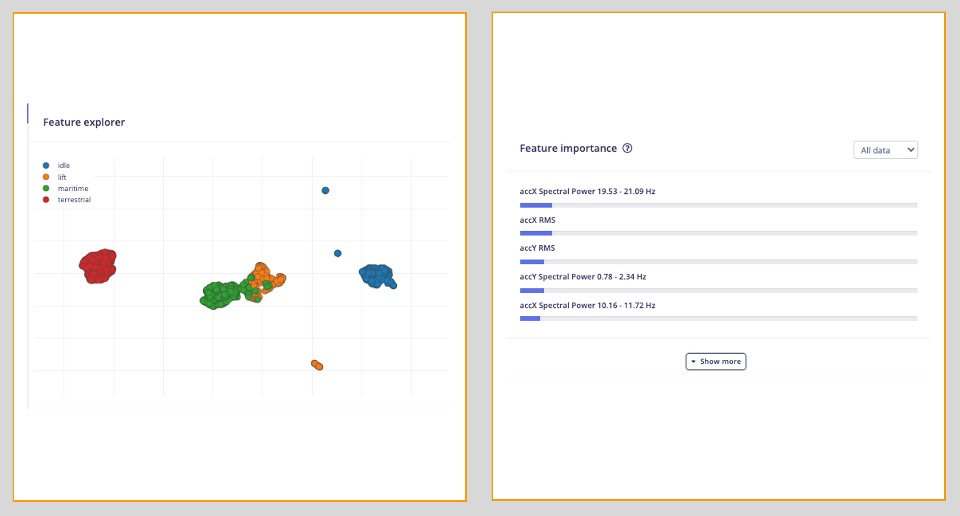
Feature Explorer покажет эти данные в двумерном виде с помощью UMAP. Uniform Manifold Approximation and Projection (UMAP) — метод снижения размерности, который используется для визуализации, как и t-SNE, но применим и для общего нелинейного снижения размерности.
Визуализация позволяет убедиться, что после генерации признаков классы остаются хорошо разделимыми, что говорит о том, что классификатор должен работать хорошо. При желании можно проанализировать, насколько важен каждый признак для одного класса по сравнению с другими.
Обучение моделей
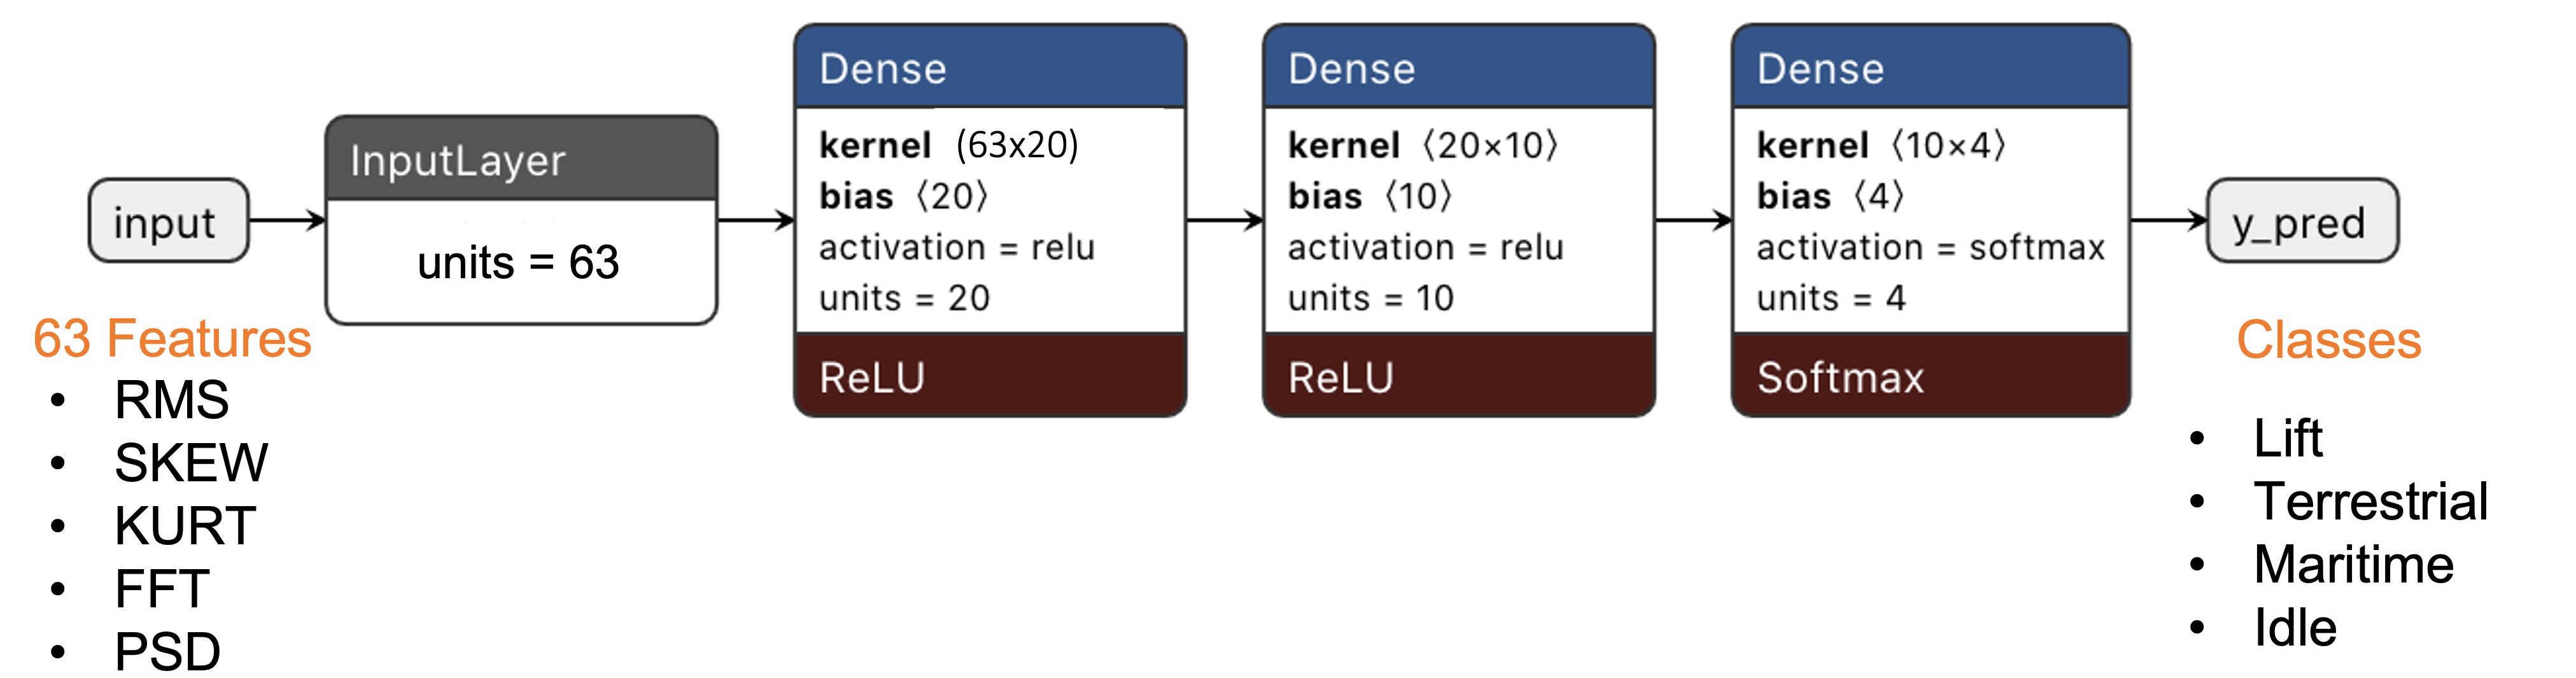
Наш классификатор будет полносвязной нейронной сетью (DNN): входной слой из 63 нейронов, два скрытых слоя с 20 и 10 нейронами и выходной слой из четырёх нейронов (по одному на каждый класс), как показано здесь:
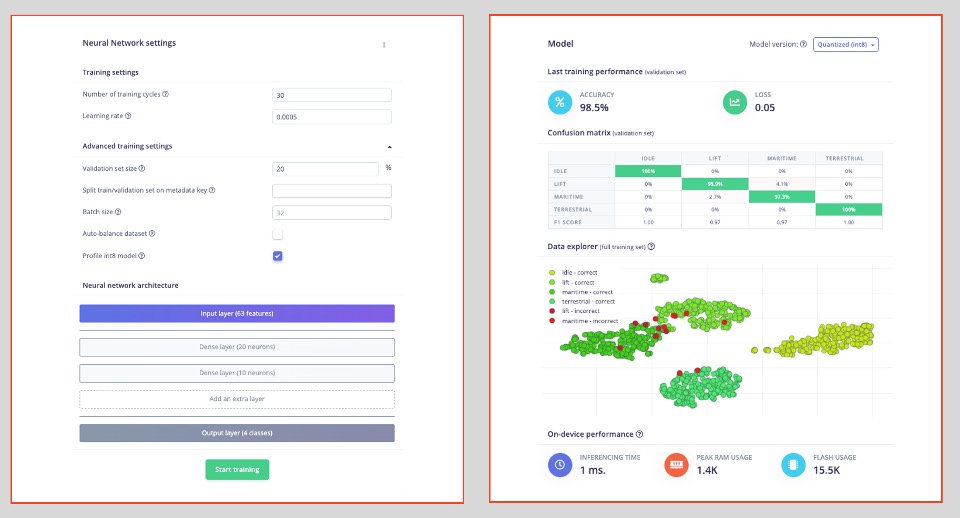
Гиперпараметры: скорость обучения (Learning Rate) [0.005], размер батча (Batch size) [32], доля данных для валидации [20] % и [30] эпох. После обучения точность составляет 98,5 %. Затраты памяти и задержка при этом незначительны.
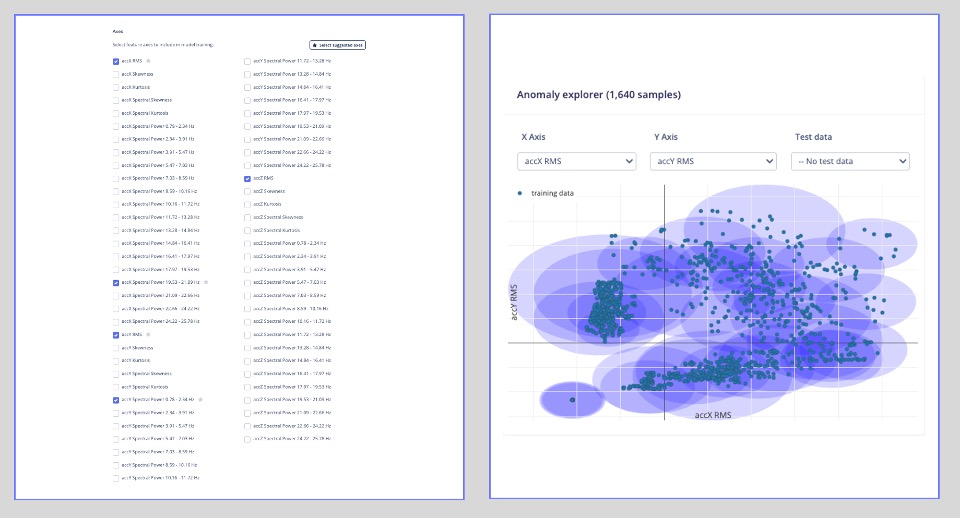
Для обнаружения аномалий мы выберем предложенные признаки — те самые наиболее важные признаки, отобранные при извлечении, плюс RMS по оси accZ. Количество кластеров составит [32], как предлагает Studio:
Тестирование
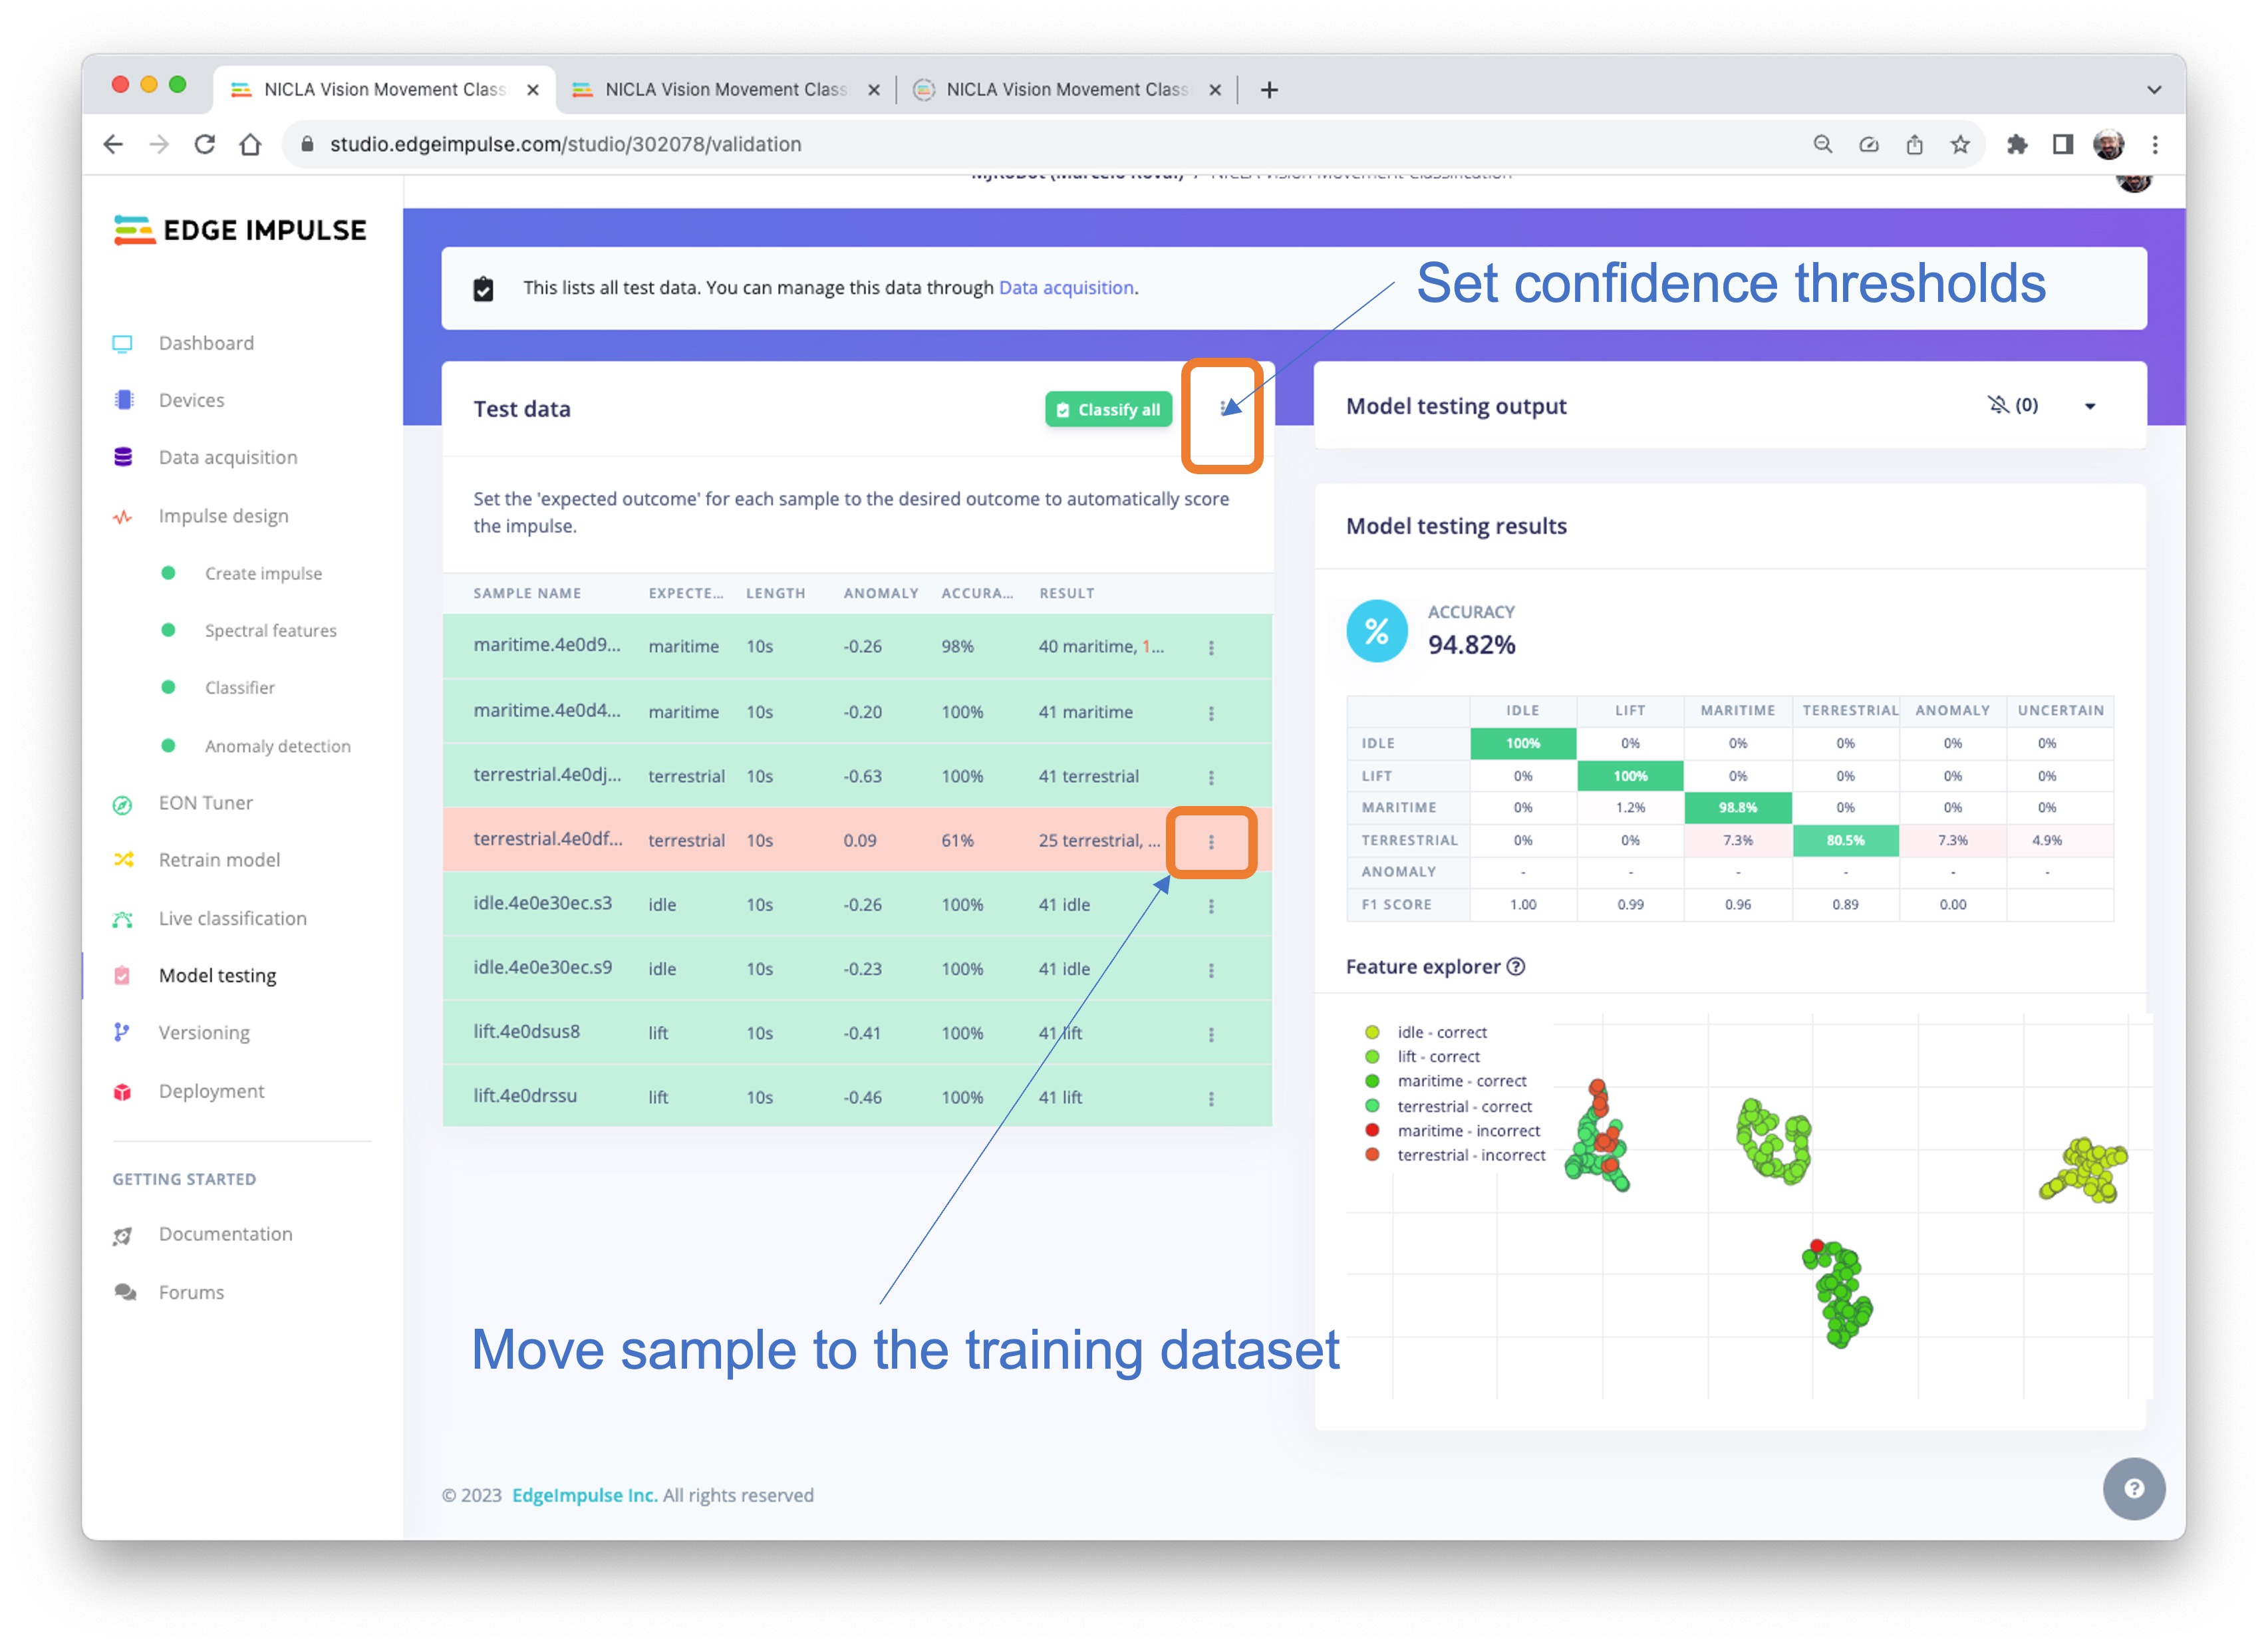
Проверить поведение модели на неизвестных данных можно, используя 20 % данных, отложенных при сборе. Результат составил почти 95 %, что хорошо. Результаты всегда можно улучшить, например разобравшись, что пошло не так в одном из неверных ответов. Если это уникальная ситуация, её можно добавить в обучающий набор и повторить обучение.
По умолчанию минимальный порог для неопределённого результата — [0.6] для классификации и [0.3] для аномалий. Поскольку классов четыре (их сумма должна быть равна 1,0), можно также задать более низкий порог, при котором класс считается допустимым (например, 0,4). Пороги уверенности можно задать через пункт Set confidence thresholds в меню three dots рядом с кнопкой Classify all.
Также можно выполнить классификацию в реальном времени с помощью вашего устройства (оно должно оставаться подключённым к Studio).
Учтите, что в этом случае вы будете записывать реальные данные с устройства и загружать их в Studio, где инференс выполняется с помощью обученной модели (но модель НЕ находится на вашем устройстве).
Развёртывание
Настало время развернуть блок предобработки и обученную модель на Nicla. Studio упакует все нужные библиотеки, функции предобработки и обученные модели и загрузит их на компьютер. Выберите опцию Arduino Library, внизу выберите Quantized (Int8) или Unoptimized (float32) и нажмите [Build]. Будет создан ZIP-файл, который скачается на компьютер.
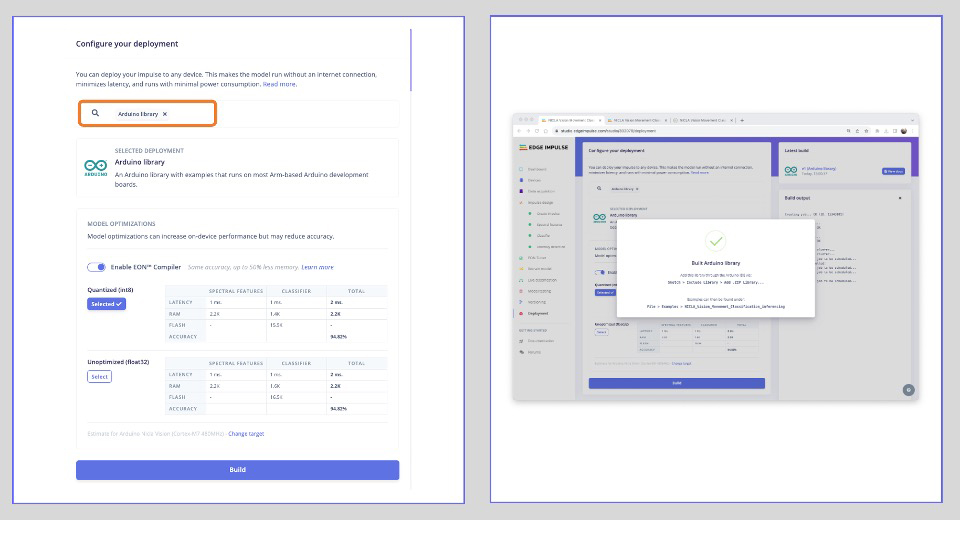
В Arduino IDE откройте вкладку Sketch, выберите Add.ZIP Library и укажите ZIP-файл, скачанный из Studio. В терминале IDE появится сообщение: Library installed (библиотека установлена).
Инференс
Теперь пора провести настоящий тест. Инференс будем выполнять, полностью отключившись от Studio. Изменим один из примеров кода, созданных при развёртывании библиотеки Arduino.
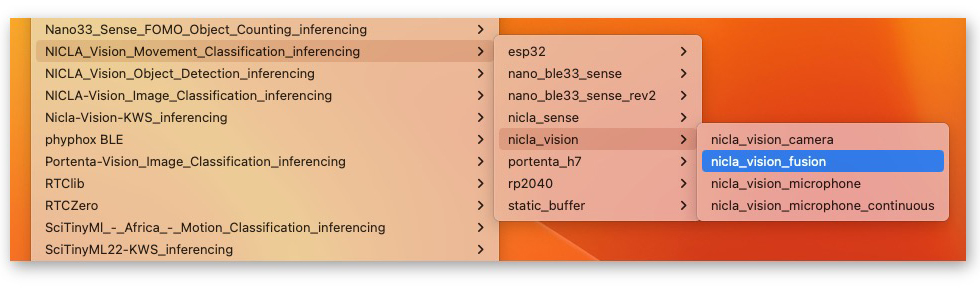
В Arduino IDE откройте вкладку File/Examples, найдите свой проект и в примерах выберите Nicla_vision_fusion:
Обратите внимание: код, созданный Edge Impulse, использует подход слияния данных датчиков (sensor fusion), где применяются IMU (акселерометр и гироскоп) и ToF-датчик. В начале кода находятся библиотеки, связанные с нашим проектом: IMU и ToF:
/* Подключение библиотек ---------------------------------- */
#include <NICLA_Vision_Movement_Classification_inferencing.h>
#include <Arduino_LSM6DSOX.h> // IMU
#include "VL53L1X.h" // ToF
Для тестирования код можно оставить как есть, потому что обученная модель использует только признаки, предобработанные с акселерометра. Но в реальном проекте стоит оставить только те библиотеки, которые нужны.
Вот и всё!
Теперь можно загрузить код на устройство и проводить инференс. Нажмите кнопку [RESET] на Nicla дважды, чтобы перевести её в режим загрузки (если она всё ещё подключена к Studio, отключите её), и загрузите скетч на плату.
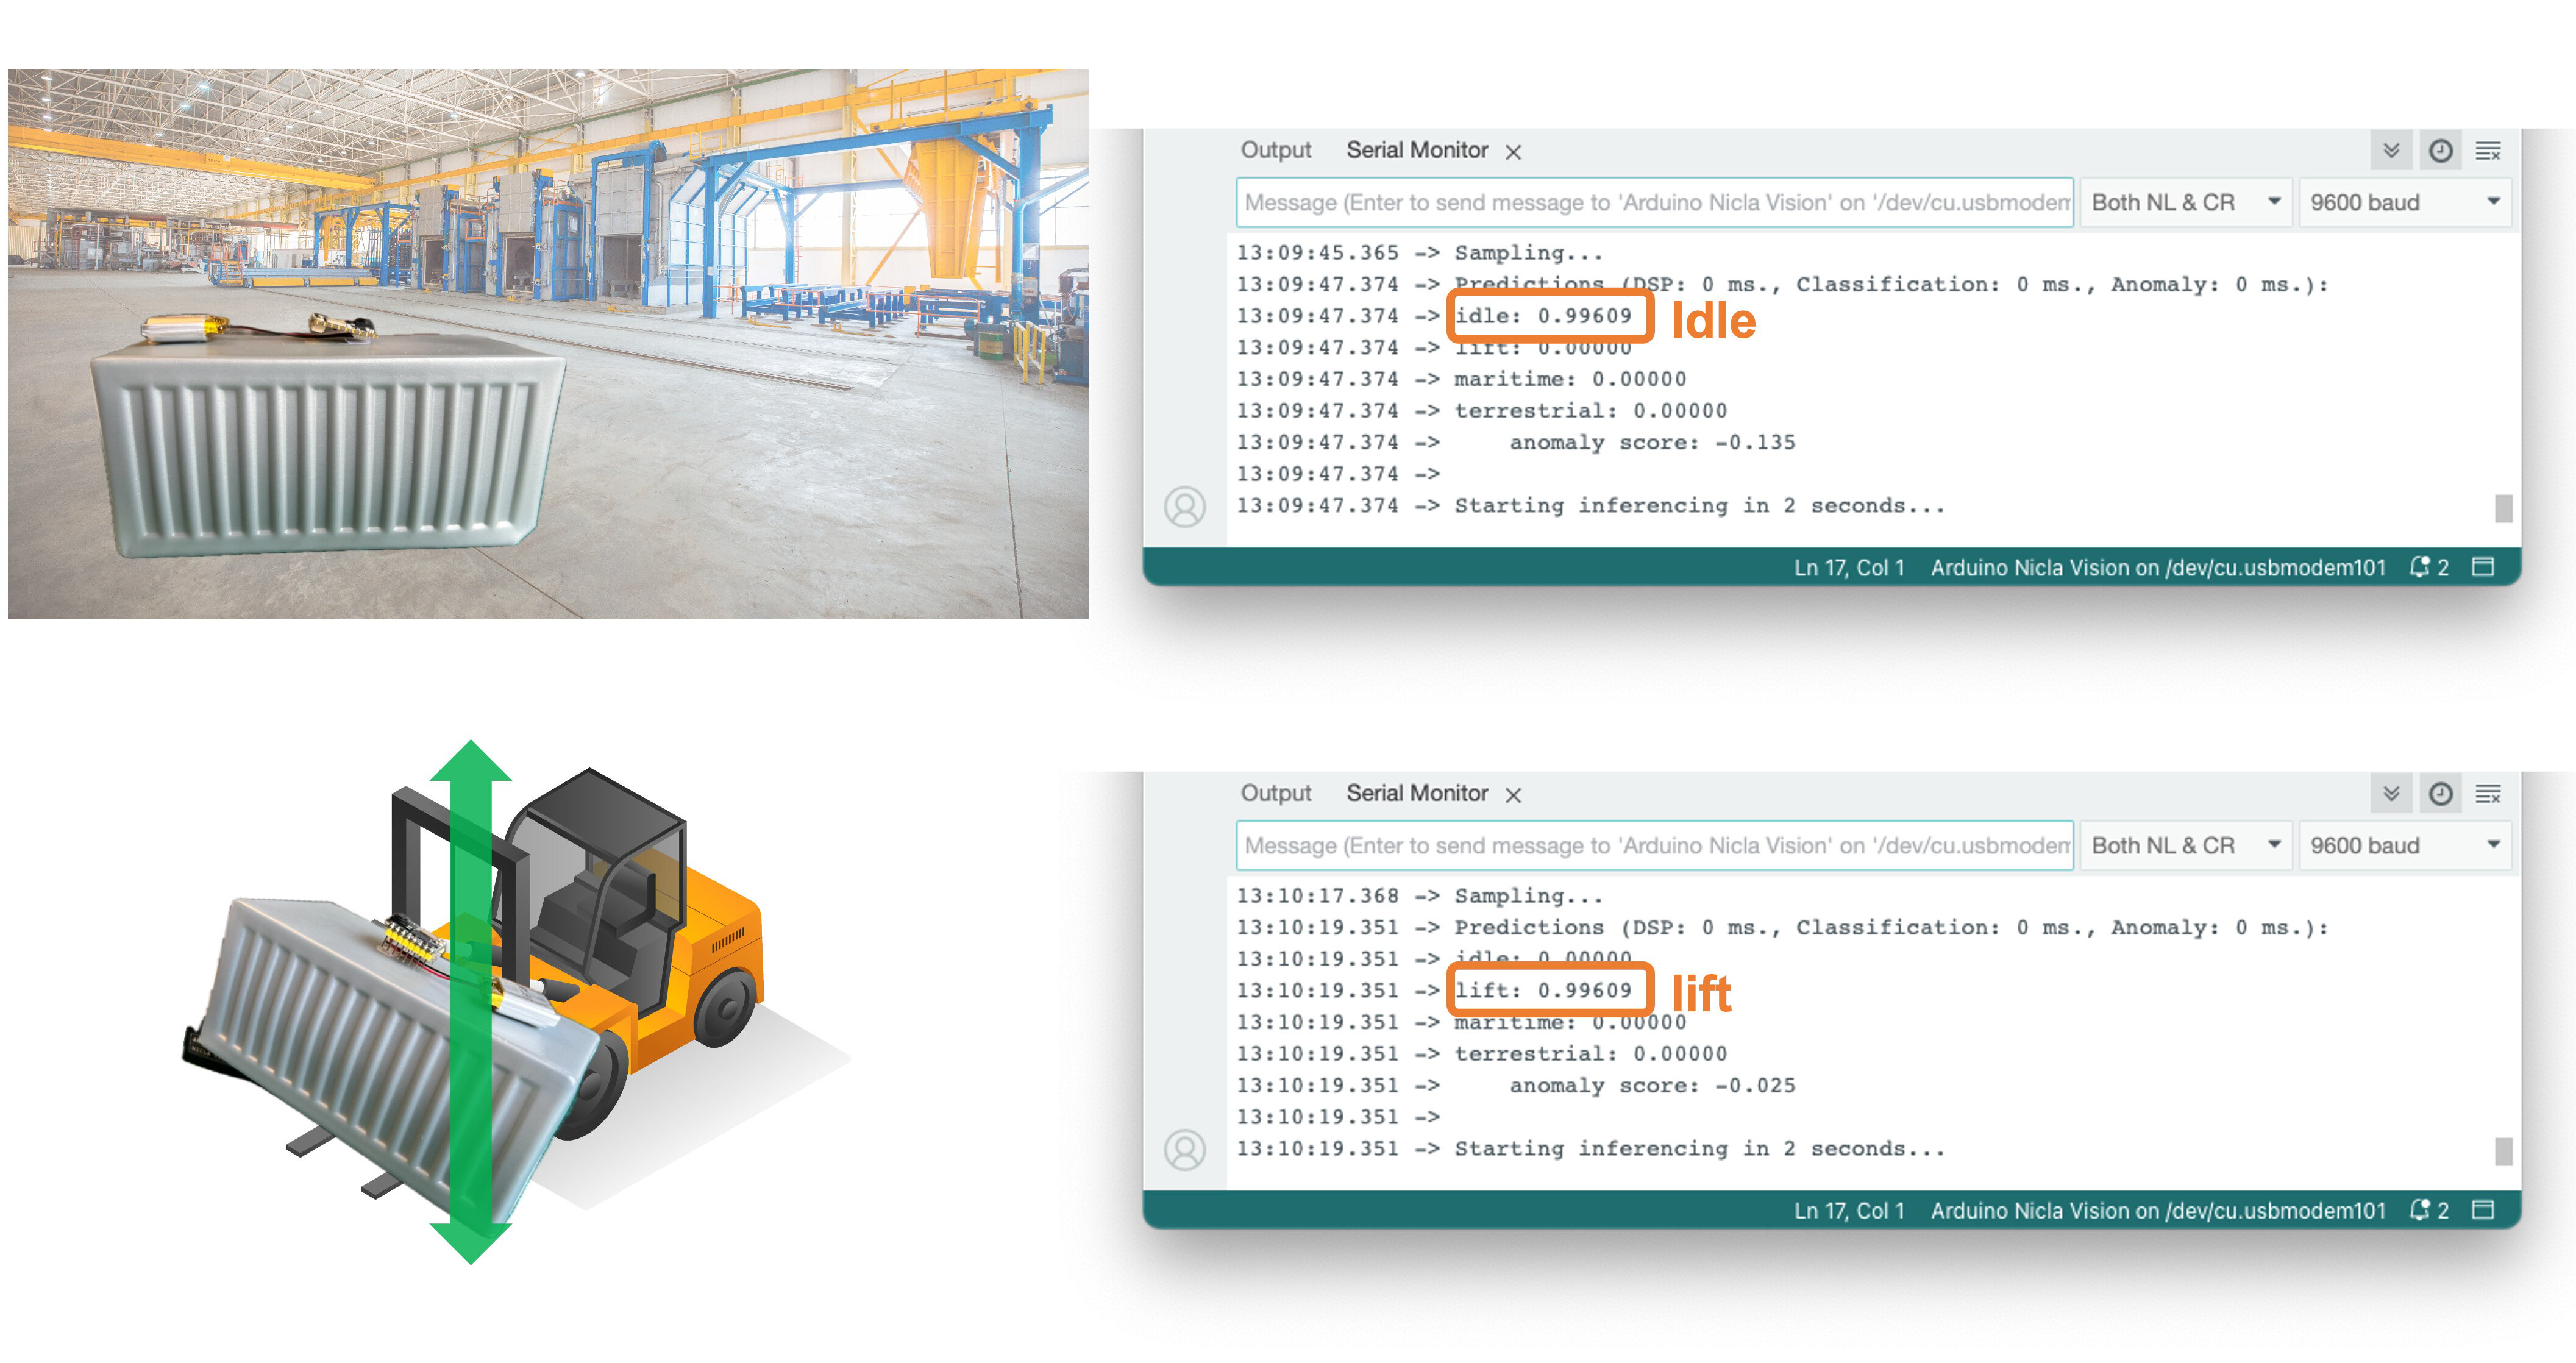
Теперь попробуйте разные движения с платой (похожие на те, что вы записывали при сборе данных), наблюдая результат инференса каждого класса в Serial Monitor:
- Простой и погрузчик:
- Морская и наземная перевозка:
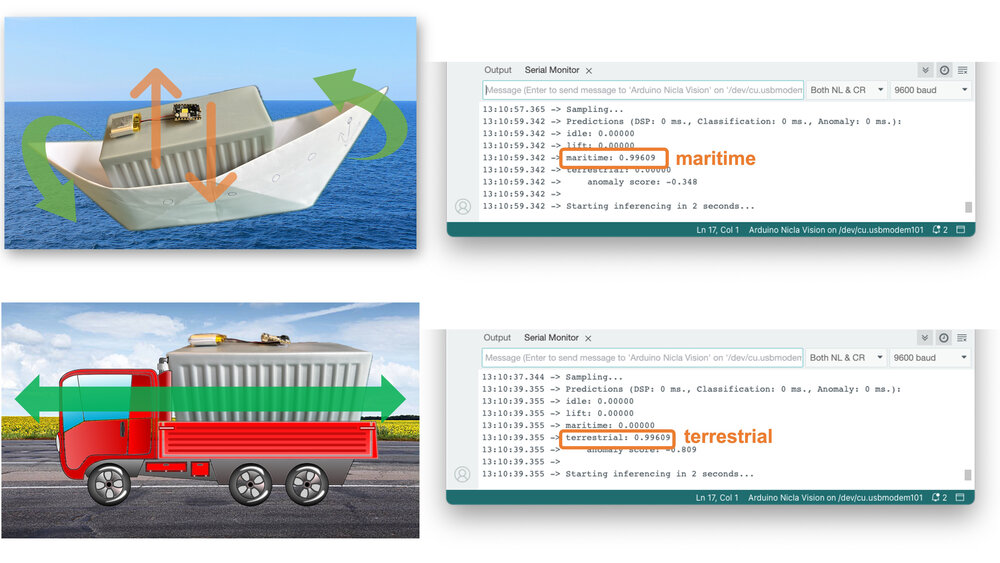
Обратите внимание, что во всех описанных ситуациях значение anomaly score было меньше 0,0. Попробуйте новое движение, которого не было в исходном наборе данных: например, «перекатывание» Nicla, когда камера направлена вниз — как контейнер, упавший с лодки, или даже авария на лодке:
- Обнаружение аномалии:
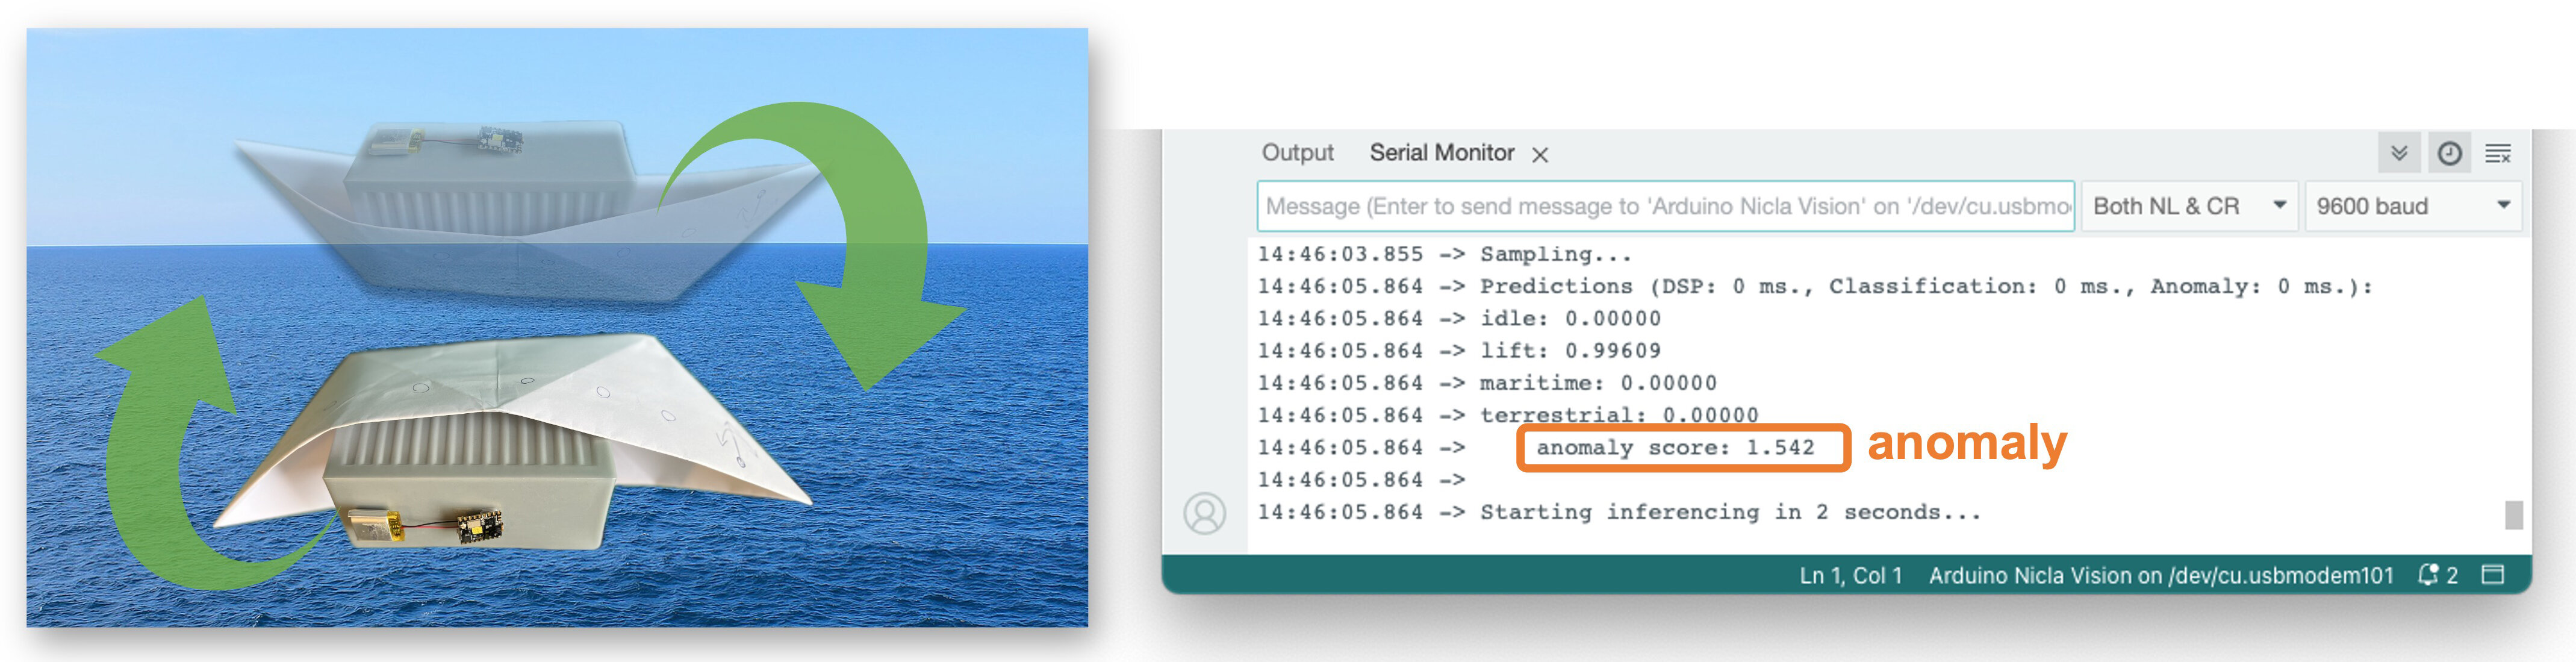
В этом случае аномалия гораздо больше — свыше 1,00.
Постобработка
Теперь, когда мы знаем, что модель работает и распознаёт движения, предлагаем изменить код, чтобы увидеть результат на NiclaV полностью автономно — отключённой от ПК и питающейся от батареи, пауэрбанка или отдельного источника питания 5 В.
Идея та же, что и в проекте KWS: при распознавании определённого движения зажигается определённый светодиод. Например, для наземной перевозки загорится зелёный светодиод, для морской — красный, для погрузчика — синий, а если движения нет (простой), все светодиоды выключены. Можно также добавить условие для обнаружения аномалии: например, использовать белый цвет (все светодиоды горят одновременно).
Итоги
Блокноты и код, использованные в этой практической работе, можно найти в репозитории GitHub.
Прежде чем завершить, учтите: классификация движения и обнаружение аномалий могут применяться во многих областях. Вот некоторые потенциальные приложения:
Примеры применения
Промышленность и производство
- Предиктивное обслуживание: обнаружение аномалий в движении механизмов, чтобы предсказать поломки до их возникновения.
- Контроль качества: мониторинг движения сборочных линий или роботизированных манипуляторов для оценки точности и обнаружения отклонений от стандартного паттерна движения.
- Складская логистика: управление перемещением товаров и их отслеживание автоматизированными системами, которые классифицируют разные виды движения и обнаруживают аномалии при обращении с грузом.
Здравоохранение
- Мониторинг пациентов: обнаружение падений и ненормальных движений у пожилых людей или людей с нарушениями подвижности.
- Реабилитация: мониторинг прогресса пациентов, восстанавливающихся после травм, с помощью классификации паттернов движения во время сеансов физиотерапии.
- Распознавание активности: классификация видов физической активности для фитнес-приложений или наблюдения за пациентами.
Бытовая электроника
- Управление жестами: распознавание определённых движений для управления устройствами, например включение света взмахом руки.
- Игры: улучшение игрового опыта за счёт ввода, управляемого движениями.
Транспорт и логистика
- Телематика транспортных средств: мониторинг движения автомобиля для выявления необычного поведения, например резкого торможения, резких поворотов или аварий.
- Мониторинг груза: обеспечение сохранности товаров при перевозке путём обнаружения необычных движений, которые могут указывать на вмешательство или неправильное обращение.
Умные города и инфраструктура
- Мониторинг состояния конструкций: обнаружение вибраций или перемещений внутри сооружений, которые могут указывать на потенциальные неисправности или необходимость обслуживания.
- Управление дорожным движением: анализ потока пешеходов или транспорта для повышения мобильности и безопасности в городе.
Безопасность и наблюдение
- Обнаружение вторжений: распознавание паттернов движения, типичных для несанкционированного доступа или других нарушений безопасности.
- Мониторинг дикой природы: обнаружение браконьеров или необычного поведения животных на охраняемых территориях.
Сельское хозяйство
- Мониторинг техники: отслеживание производительности и использования сельскохозяйственной техники.
- Анализ поведения животных: мониторинг движения скота для выявления признаков проблем со здоровьем или стресса.
Экологический мониторинг
- Сейсмическая активность: обнаружение нерегулярных паттернов движения, которые предшествуют землетрясениям или другим геологически значимым событиям.
- Океанография: изучение волновых паттернов и морских движений для исследований и обеспечения безопасности.
Трёхмерный корпус для Nicla
Для реальных приложений, как было сказано выше, к устройству можно добавить корпус. Eoin Jordan из Edge Impulse разработал отличный носимый корпус для контроля здоровья человека и механизмов для семейства плат Nicla. Он работает с магнитом 10 мм, винтами M2 и ремешком 16 мм для сценариев использования, связанных со здоровьем человека и машин. Ссылка: Arduino Nicla Voice and Vision Wearable Case.
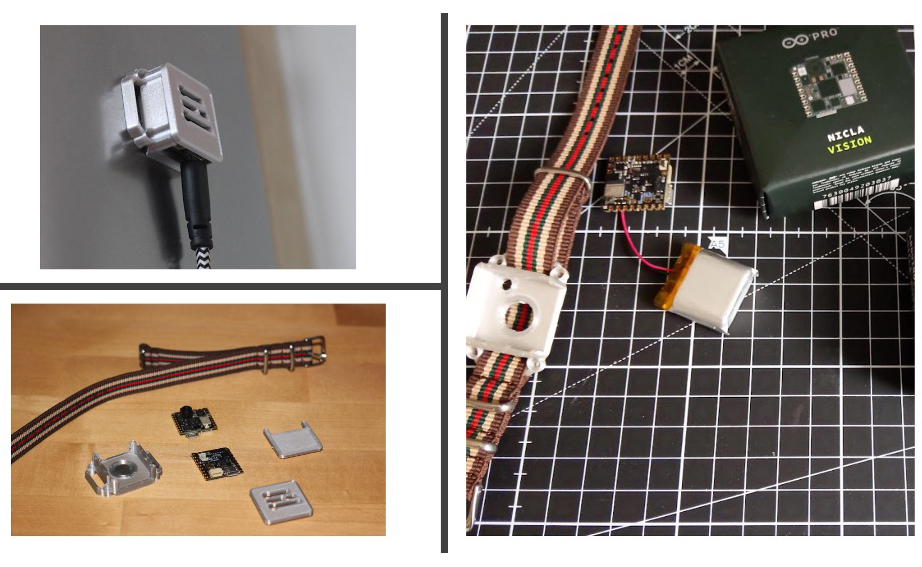
Применения классификации движения и обнаружения аномалий очень разнообразны, а Arduino Nicla Vision хорошо подходит для сценариев, где важны низкое энергопотребление и обработка на периферии. Компактный форм-фактор и эффективность обработки делают её идеальным выбором для портативных и удалённых приложений, где важна обработка в реальном времени, а связь может быть ограничена.