no_main
Если на этом этапе попробовать собрать проект, вы получите ошибку о том, что функции main нужна стандартная библиотека. Что?! (Я удержался от соблазна вставить сюда мем с Мистером Бином, потому что не всем нравятся мемы.) Что же делать? Откуда вообще начинается программа?
Во встраиваемых системах мы не используем обычный fn main, который опирается на стандартную библиотеку. Вместо этого нужно сообщить Rust, что мы предоставим собственную точку входа. Для этого используется атрибут no_main.
Атрибут #![no_main] указывает, что программа не будет использовать стандартную точку входа (fn main).
В начало файла src/main.rs добавьте эту строку:
#![no_main]
Объявление точки входа
Теперь, когда мы отказались от стандартной точки входа, нужно указать Rust, с какой функции начинать. Каждый крейт HAL в экосистеме embedded Rust предоставляет специальный макрос-атрибут, который позволяет пометить точку входа. Этот макрос инициализирует и настраивает всё, что нужно для микроконтроллера.
Если бы мы использовали rp-hal, для чипа RP2350 можно было бы взять rp235x_hal::entry. Однако мы будем использовать Embassy (крейт embassy-rp). Embassy предоставляет макрос embassy_executor::main, который настраивает асинхронную среду выполнения для задач и вызывает нашу функцию main.
Исполнитель Embassy (Embassy Executor) — это исполнитель async/await, созданный для встраиваемых систем, вместе с поддержкой прерываний и таймеров. Чтобы глубже понять, как работает Embassy, можно прочитать официальную книгу Embassy (на английском языке).
Среда выполнения Cortex-M
Если заглянуть в макрос embassy_executor::main, видно, что он использует другой макрос в зависимости от архитектуры. Поскольку Pico 2 — это Cortex-M, используется cortex_m_rt::entry. Он приходит из крейта cortex_m_rt, который предоставляет стартовый код и минимальную среду выполнения для микроконтроллеров Cortex-M.
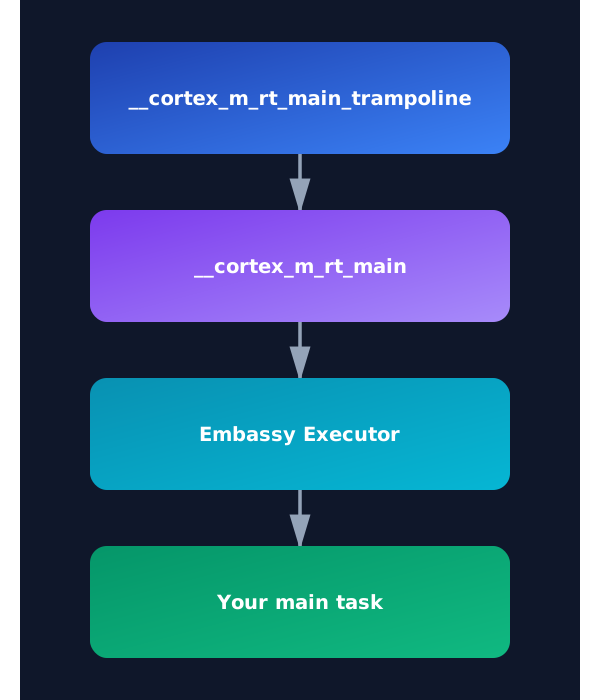
Если выполнить cargo expand в проекте быстрого старта, можно увидеть, как раскрывается макрос, и полный поток выполнения. Если идти по этой цепочке до конца, программа начинается с функции __cortex_m_rt_main_trampoline. Эта функция вызывает __cortex_m_rt_main, которая настраивает исполнитель Embassy и запускает нашу функцию main.
Чтобы всё это работало, нужно добавить в проект крейты cortex-m и cortex-m-rt. Обновим файл Cargo.toml:
cortex-m = { version = "0.7.7" }
cortex-m-rt = "0.7.5"
Теперь можно добавить крейт исполнителя embassy:
embassy-executor = { version = "0.9", features = [
  "arch-cortex-m",
  "executor-thread",
] }
Затем в main.rs задайте точку входа так:
use embassy_executor::Spawner;

#[embassy_executor::main]
async fn main(_spawner: Spawner) {}
Мы изменили сигнатуру функции. Функция должна принимать Spawner как аргумент, чтобы удовлетворить требованиям embassy, а сама функция теперь помечена как async.
Уже близко?
Ура! Теперь попробуйте собрать проект — он должен скомпилироваться успешно.
Сгенерированный бинарный файл можно проверить командой file:
file target/thumbv8m.main-none-eabihf/debug/pico-from-scratch
Вы увидите что-то вроде этого:
target/thumbv8m.main-none-eabihf/debug/pico-from-scratch: ELF 32-bit LSB executable, ARM, EABI5 version 1 (GNU/Linux), statically linked, with debug_info, not stripped
Как видите, бинарный файл собран для 32-битной ARM. Значит, базовая настройка для Pico работает.
Но уже близко? Пока нет. Мы прошли половину пути: теперь у нас есть корректный бинарный файл для Pico, но перед запуском на реальном железе нужно сделать ещё кое-что.
Ресурсы:
- Официальная документация Rust (на английском языке)
- Writing an OS in Rust, раздел о точке входа (на английском языке)