SimplerEnv: подробный разбор системы бенчмарков
1 Обзор
SimplerEnv — замкнутая симуляционная среда, созданная для оценки реальных роботизированных политик (Real-Robot Policies). Она построена на физическом движке ManiSkill2 и призвана сократить разрыв между «симуляцией и реальностью» (Sim-to-Real) и «реальностью и симуляцией» (Real-to-Sim).
В этой главе разобран бенчмарк SimplerEnv. Он оценивает не только способность робота к планированию движений, но и устойчивость политики к изменению визуальных условий и к помехам физических свойств. По официальному стандартному протоколу оценки основной набор тестов делится на 18 стандартных сценариев оценки, которые охватывают две основные платформы: Google Robot и WidowX.
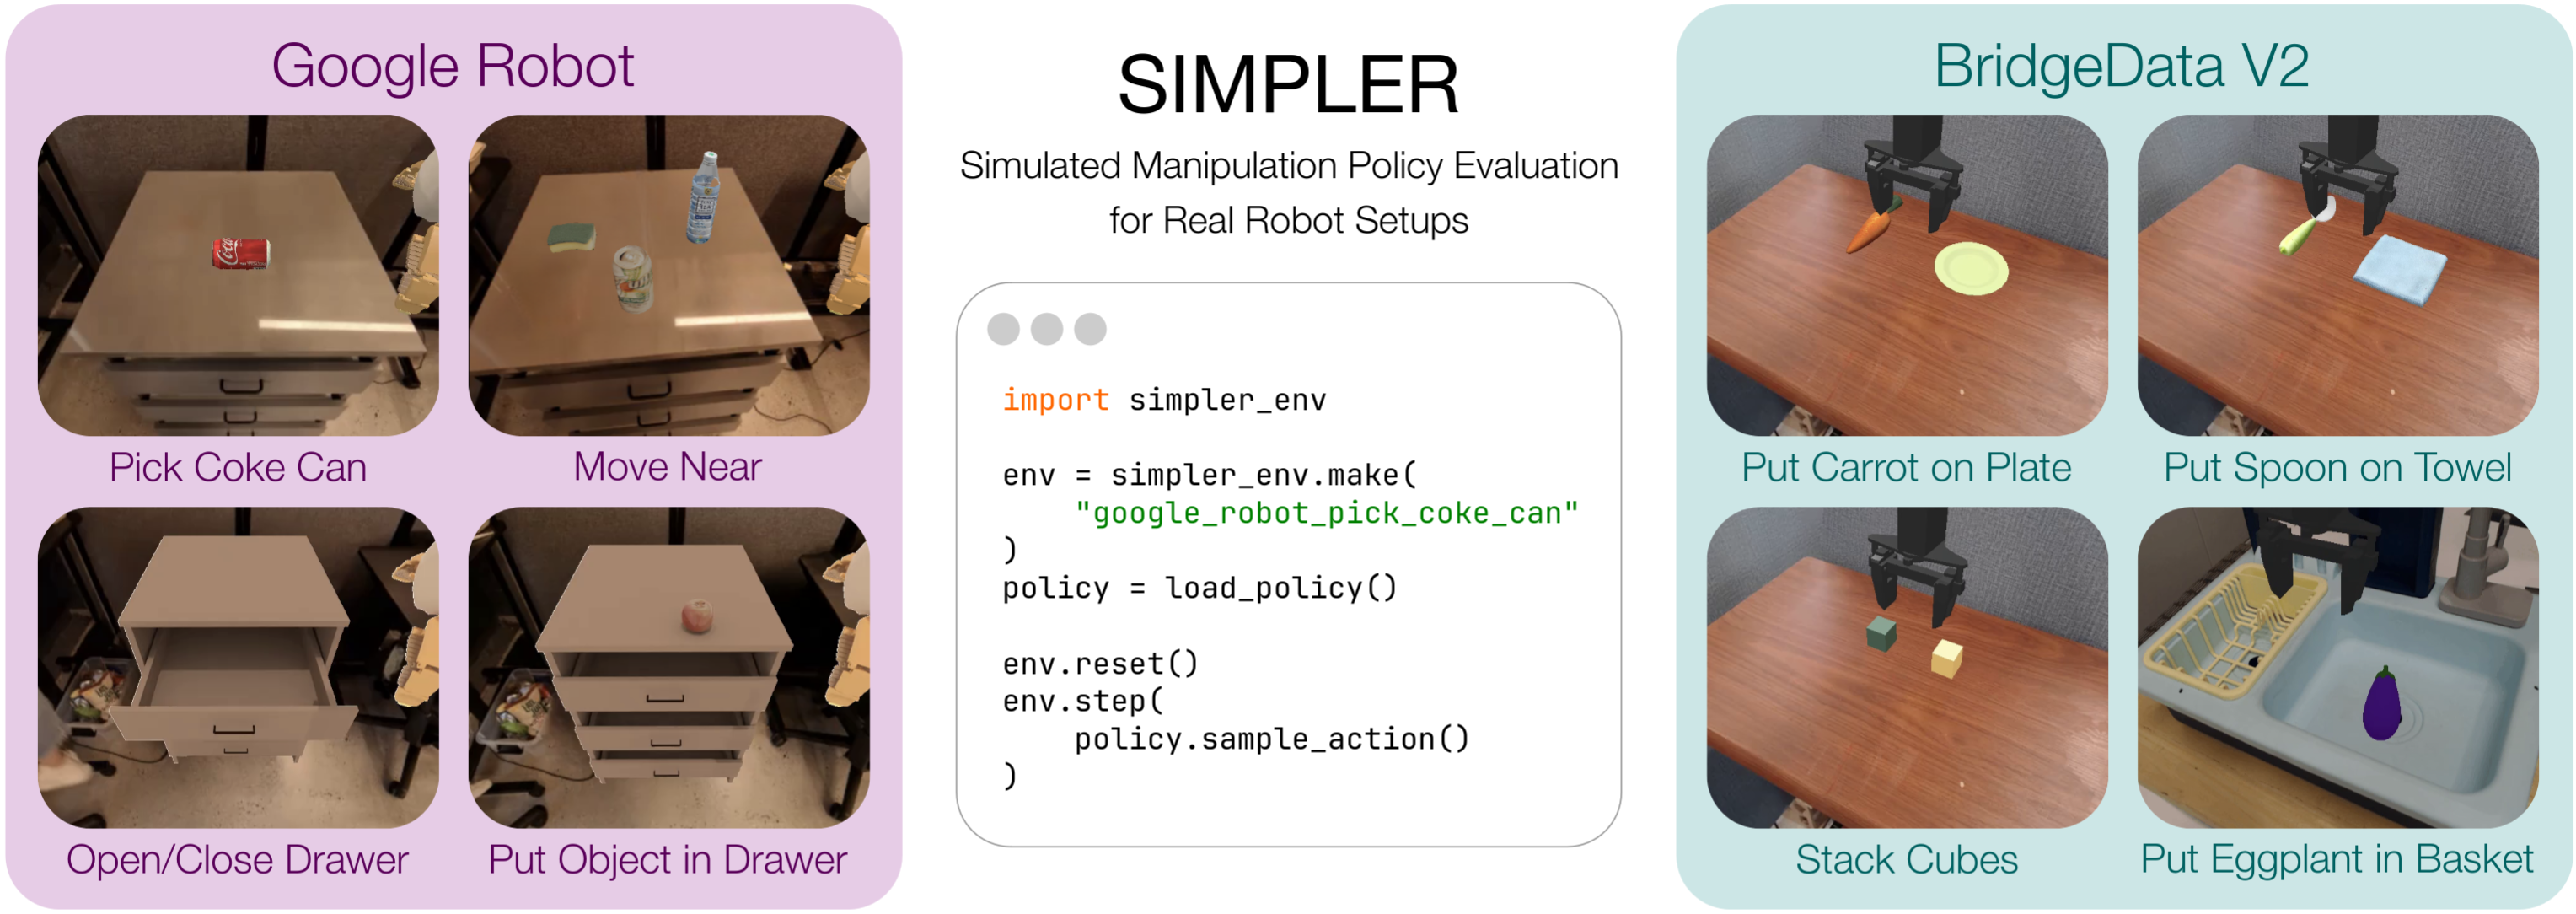
Рисунок 1: Схема среды SimplerEnv
2 Платформы роботов и классификация задач
Задачи SimplerEnv построены по принципу визуального соответствия (Visual Matching): текстуры, освещение и компоновка объектов в симуляции стараются повторить реальные наборы данных роботов (такие как RT-1 и Bridge).
2.1 Группа задач Google Robot (на основе RT-1)
Группа Google Robot имитирует взаимодействие мобильного манипулятора (Mobile Manipulator) в кухонных и офисных сценах. Эти задачи проверяют управление всем телом (База + Рука) и работу с сочленёнными объектами (Articulated Objects), например ящиками.
Мы объединили 14 конкретных сценариев оценки Google Robot в три основные группы способностей:
- Захват и манипуляция (Grasping & Manipulation): захват предметов в разных позах.
- Навигация и подход (Navigation & Reaching): движение к основанию и приближение к цели.
- Взаимодействие с сочленёнными объектами (Articulated Object Interaction): открытие и закрытие ящиков.
Таблица 1: подробный перечень сценариев оценки Google Robot
| Основная способность (Capability) | Код задачи (Task ID) | Описание сценария (Scenario Description) | Число сценариев | Разбор технических трудностей |
|---|---|---|---|---|
| Захват банки (Pick Coke Can) | pick_horizontal_coke_can | Взять горизонтально лежащую банку колы. Целевой предмет лежит на боку на столе; нужно подстроить угол концевого эффектора для бокового или пикирующего захвата. | 1 | Оценка позы объекта, планирование захвата |
pick_vertical_coke_can | Взять вертикально стоящую банку колы. Целевой предмет стоит прямо; это самая стандартная задача захвата. | 1 | Базовая успешность захвата | |
pick_standing_coke_can | Взять стоящую банку колы. (Примечание: в SimplerEnv вариант «vertical/standing» иногда рассматривается как тонкое различие или как синоним для теста.) | 1 | Тест устойчивости | |
| Общий захват (Pick Object) | GraspSingleRandomObject | Взять случайный предмет в сцене. Объекты не ограничиваются банкой колы, а выбираются случайно из геометрических фигур или предметов быта. | 1 | Способность к обобщению (Generalization) |
| Движение рядом (Move Near) | MoveNearGoogleBakedTex | Переместиться к объекту в сцене. Робот должен управлять шасси так, чтобы концевой эффектор подошёл к целевой области без столкновений. | 1 | Управление всем телом (Whole-body Control) |
| Открыть ящик (Open Drawer) | open_top_drawer | Открыть верхний ящик. | 1 | Управление контактной силой, кинематические ограничения |
open_middle_drawer | Открыть средний ящик. | 1 | Другая высота манипуляции | |
open_bottom_drawer | Открыть нижний ящик. | 1 | Планирование работы на низкой высоте | |
| Закрыть ящик (Close Drawer) | close_top_drawer | Закрыть верхний ящик. | 1 | Управление направлением усилия |
close_middle_drawer | Закрыть средний ящик. | 1 | ||
close_bottom_drawer | Закрыть нижний ящик. | 1 | ||
| Положить в ящик (Place in Drawer) | place_in_closed_top_drawer | Положить в закрытый верхний ящик. Составная задача: открыть ящик → положить предмет → (по желанию) закрыть ящик. | 1 | Длинная последовательность (Long-horizon), многоэтапное планирование |
place_in_closed_middle_ | Положить в закрытый средний ящик. | 1 | ||
place_in_closed_bottom_ | Положить в закрытый нижний ящик. | 1 | ||
| Итого | 14 |
2.2 Группа задач WidowX Robot (на основе Bridge Data V2)
Группа WidowX имитирует настольный манипулятор с неподвижным основанием (Tabletop Manipulator). Данные для этих задач взяты из Bridge Data V2; акцент сделан на точные операции на столе, укладку друг на друга и простое размещение предметов. Фон обычно содержит визуальное разнообразие, вызванное разными лабораторными условиями.
Таблица 4-2: подробный перечень сценариев оценки WidowX Robot
| Основная способность (Capability) | Код задачи (Task ID) | Описание сценария (Scenario Description) | Число сценариев | Разбор технических трудностей |
|---|---|---|---|---|
| Точное размещение (Pick & Place) | PutSpoonOnTableCloth | Положить ложку на скатерть. Нужно распознать область деформируемого предмета (скатерти) и точно положить жёсткий предмет (ложку). | 1 | Распознавание целевой области, тонкая манипуляция |
PutCarrotOnPlate | Положить морковь на тарелку. Типичная задача взаимодействия «предмет — контейнер». | 1 | Глубинное восприятие, обход препятствий | |
| Укладка друг на друга (Stacking) | StackGreenCubeOnYellow | Поставить зелёный кубик на жёлтый. Классическая задача укладки кубиков, требующая очень высокой точности вертикального выравнивания. | 1 | Контроль точности, устойчивость объекта, физическое моделирование |
| Взаимодействие с контейнером (Container Interaction) | PutEggplantInBasket | Положить баклажан в корзину. Взаимодействие предмета неправильной формы (баклажана) с глубоким контейнером (корзиной). | 1 | Выбор точки захвата, защита от падения |
| Итого | 4 |
3 Расширяемость системы оценки и агрегирование вариантов
Хотя выше перечислены 18 стандартных сценариев, важно понимать, что основная ценность SimplerEnv — в широте и устойчивости оценки. В реальном коде бенчмарка каждый стандартный сценарий включает сложный механизм «агрегирования вариантов (Variant Aggregation)».
3.1 Что такое агрегирование вариантов?
В SimplerEnv отдельная «задача» (например, pick_coke_can) не статична. Чтобы честно оценить способность робота к обобщению, при каждом сбросе среды (Reset) случайным образом меняются следующие параметры — и так создаются сотни и тысячи реальных состояний запуска:
- Визуальные варианты (Visual Variants):
- Текстуры фона: смена цвета скатерти, материала пола.
- Условия освещения: изменение силы источника света и направления теней.
- Помехи (Distractors): в рабочем пространстве случайно появляются предметы, не относящиеся к задаче, чтобы проверить механизм внимания визуальной модели.
- Физические варианты (Physical Variants):
- Начальное положение объекта: случайные и угол поворота целевого объекта в заданном диапазоне.
- Поза камеры: небольшие возмущения ракурса камеры, имитирующие погрешности калибровки в реальном мире.
3.2 Метрики оценки
Для указанных 18 сценариев SimplerEnv обычно использует следующие метрики:
- Успешность (Success Rate): доля успешно выполненных целей в испытаниях (эпизодах). Обычно рекомендуется , чтобы результаты имели статистическую значимость.
- Среднее число шагов (Average Steps): среднее число шагов управления, необходимых для выполнения задачи; показывает эффективность политики.
- Корреляция «симуляция — реальность» (Sim-to-Real Correlation): самая отличительная метрика SimplerEnv. Она вычисляет корреляцию (коэффициенты Пирсона или Спирмена) между рейтингом политик по успешности в симуляции и рейтингом тех же политик в реальных экспериментах. Хороший симуляционный бенчмарк должен точно предсказывать, какая политика окажется лучше на реальном роботе.
4 Итоги главы
SimplerEnv задаёт 18 базовых сценариев оценки и формирует стандартный тестовый набор, который охватывает как мобильную манипуляцию (Google Robot), так и настольную манипуляцию (WidowX). Эти сценарии простираются от простых задач захвата до сложных длинных операций с сочленёнными объектами. В сочетании с механизмами визуальной и физической рандомизации этот бенчмарк даёт строгое и воспроизводимое «экзаменационное поле» для универсальных политик роботов в области воплощённого ИИ (Embodied AI).