AGILE для локомоции и манипуляций гуманоида: воспроизведение на Isaac Sim 5.1
Сопроводительное чтение: Опыт воспроизведения: диагностика видео, границы оценки и управление ассетами.
В этой главе рассматривается AGILE: A Generic Isaac-Lab based Engine for humanoid loco-manipulation learning от команды NVIDIA Isaac с открытым кодом. Статья — AGILE: A Comprehensive Workflow for Humanoid Loco-Manipulation Learning, официальный репозиторий — nvidia-isaac/WBC-AGILE, arXiv — arXiv:2603.20147.
Глава не представляет AGILE как систему, которая уже стала универсальным домашним роботом. Сначала нужно понять границы: AGILE скорее похож на рабочий процесс обучения с подкреплением для гуманоидных роботов. В одном проекте он объединяет конфигурацию задач, обучение PPO, дистилляцию teacher-student, экспорт политик, отчёты оценки и проверку в MuJoCo. Статья показывает задачи слежения за скоростью, управления высотой, подъёма после падения, имитации движений и ограниченный сценарий захвата и укладки предмета. Она пока не решает напрямую дальнюю навигацию в помещениях, распознавание объектов по открытому словарю, избегание препятствий всем телом и перенос предметов между комнатами.
После этой главы вы сможете:
- понимать, какие гуманоидные задачи AGILE действительно проверяет и почему они проще «полной домашней манипуляции»;
- воспроизвести репозиторий AGILE в окружении Isaac Sim 5.1 / Isaac Lab 2.3.2 и получить короткие видео для задач T1 (слежение за скоростью), G1 (скорость и высота) и сцены захвата G1;
- читать исходный код и понимать, из чего состоит задача AGILE: сцена, команды, действия, наблюдения, награды, условия завершения, события и конфигурация агента.
1. Какую проблему решает AGILE
Обучение с подкреплением гуманоидов легко ограничить тем, что политика «в симуляции может пройти несколько шагов». При реальном воспроизведении и переносе на робота трудности обычно связаны не с формулой PPO, а с инженерными деталями:
- конфигурация задач разбросана по многим слоям наследования, и трудно понять, что на самом деле задают награды, условия завершения и масштаб действий;
- актор на этапе обучения может видеть истинные значения симулятора, а на реальном роботе доступны только IMU, энкодеры суставов и предыдущее действие;
- после экспорта чекпоинта не хватает понятного описания наблюдений и действий, поэтому при переносе в MuJoCo или на робота легко ошибиться с размерностями, порядком суставов и нормировкой;
- по случайным прогонам трудно понять, действительно ли политика отслеживает скорость, высоту, поворот и устойчивость, если смотреть только видео;
- в одном проекте одновременно есть локомоция, подъём, имитация движения и манипуляции, и легко спутать «фреймворк поддерживает» со «статья полностью решила».
Ценность AGILE в том, что он организует эти этапы в проверяемый конвейер. Это не только архитектура нейросети, а шаблон всего пути: от определения задачи до оценки и экспорта.
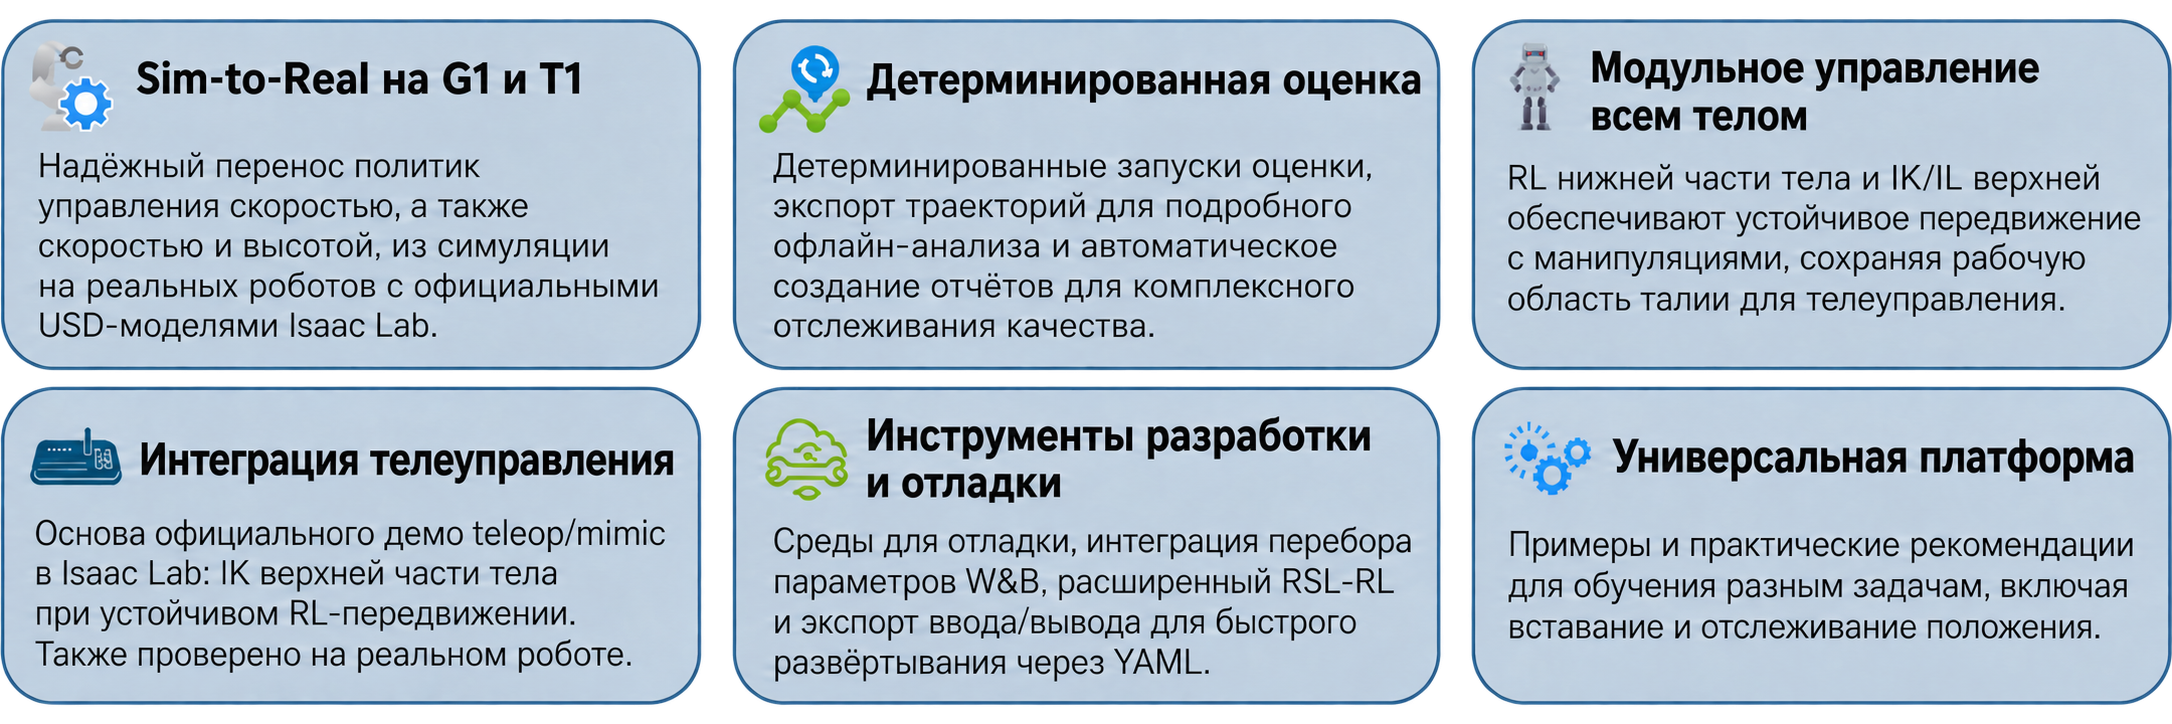
Рисунок 1. Общий обзор задач AGILE от авторов. Рисунок объединяет характерные задачи для роботов Booster T1 и Unitree G1. Так можно быстро понять, что в статье есть: слежение за скоростью, подъём, управление скоростью и высотой, телеуправление и имитация танца. Это не система полной навигации и манипуляций в помещении.
Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/figures/agile_highlights.png`.
2. Какие задачи проверены в статье
В статье задачи разделены на пять групп. Обратите внимание на границы задач: в названии AGILE есть loco-manipulation, но это не готовая система манипуляций в открытой среде.
| Группа задач | Робот | Цель управления | Границы сложности |
|---|---|---|---|
| Слежение за скоростью (Velocity tracking) | Booster T1 / Unitree G1 | Отслеживать команды скорости vx, vy, yaw_rate | Управление нижней частью тела, без зрительной навигации |
| Слежение за скоростью и высотой (Velocity-height tracking) | Unitree G1 | Одновременно отслеживать скорость и высоту корпуса | Дистилляция teacher-student, в основном управление нижней частью тела |
| Подъём (Stand-up) | Booster T1 / Unitree G1 | Подняться из упавшего состояния | Управление всем телом, но не задача манипуляции при движении |
| Имитация движения (Motion imitation) | Unitree G1 | Повторять эталонное движение, например танец | Зависит от данных эталонного движения, не автономное планирование |
| Захват и укладка / генерация данных для VLA (Pick-and-place) | Unitree G1 | Захватить и положить предмет в фиксированной сцене | Нижняя часть тела — замороженная локомоция, верхняя часть отслеживает траекторию или используется для генерации данных VLA |
Поэтому, если спросить, можно ли с помощью этого проекта дойти по комнате до стола, взять там предмет и отнести его в другую комнату, ответ такой: сам репозиторий этого напрямую не делает. AGILE даёт нижний уровень локомоции, локальные манипуляции, дистилляцию и оценку. Для полной манипуляции в помещении понадобятся ещё семантическая карта, локализация и навигация, детекция объектов, оценка 6D-позы, планирование захвата, избегание препятствий всем телом и длинный конечный автомат состояний.
Дальше в главе эта граница объясняется подробнее: AGILE можно использовать как курсовой ориентир по RL для гуманоидов, но не стоит принимать официальные демонстрации за «уже готового бытового робота».
3. Официальные и локальные видео: в чём разница
В официальном репозитории AGILE есть несколько GIF. Они опубликованы авторами и показывают эффекты статьи и проекта. Часть из них загружена в assets/official_videos/ для сравнения. Локальные видео, которые мы записали заново, лежат в assets/local_videos/; они показывают, что окружение, ассеты и скрипты работают на текущей связке Isaac Sim 5.1.
Смысл двух типов видео различается:
- официальные видео показывают, чего хотят добиться авторы статьи и проекта;
- локальные короткие видео показывают, что на нашей машине создаётся среда, загружается политика, работает рендеринг и выполняется короткий rollout;
- короткие smoke-test видео не означают, что политика переобучена до сходимости или что её можно сразу ставить на реального робота.
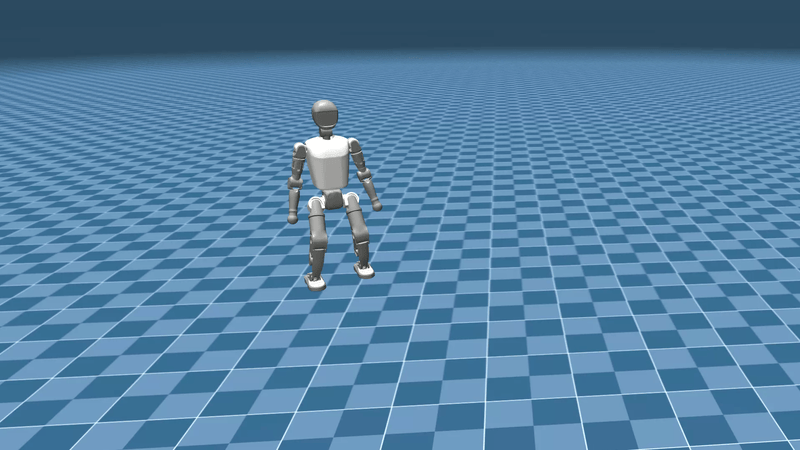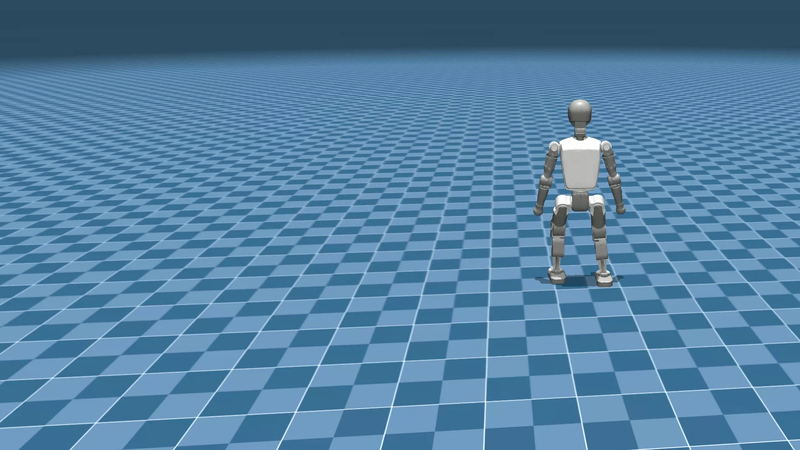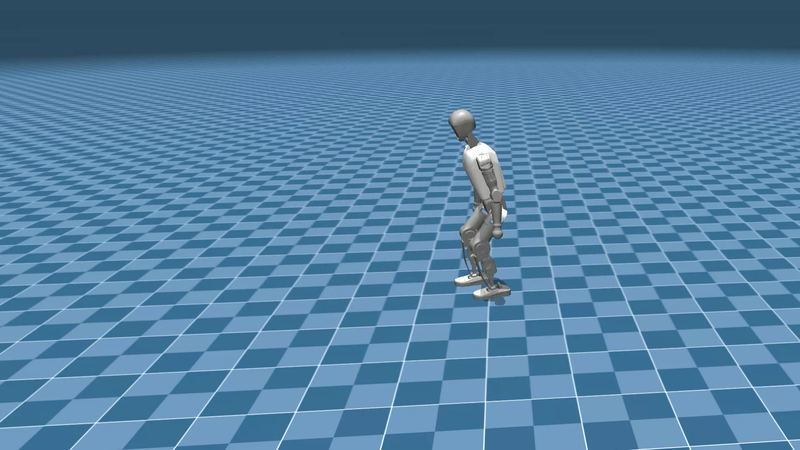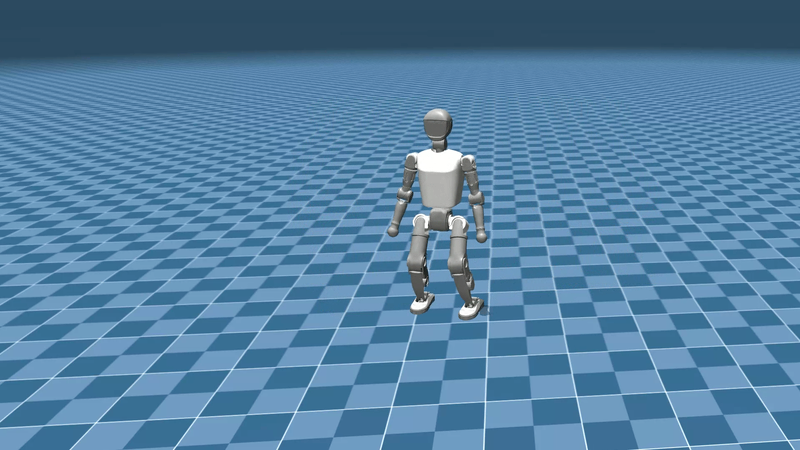
Видео 1. Официальный результат Booster T1 в симуляции: слежение за скоростью. Видео показывает, как T1 следует командам скорости в симуляции. Это базовая способность задач локомоции в AGILE. Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/videos/booster_t1_vel_sim2sim.gif`. |
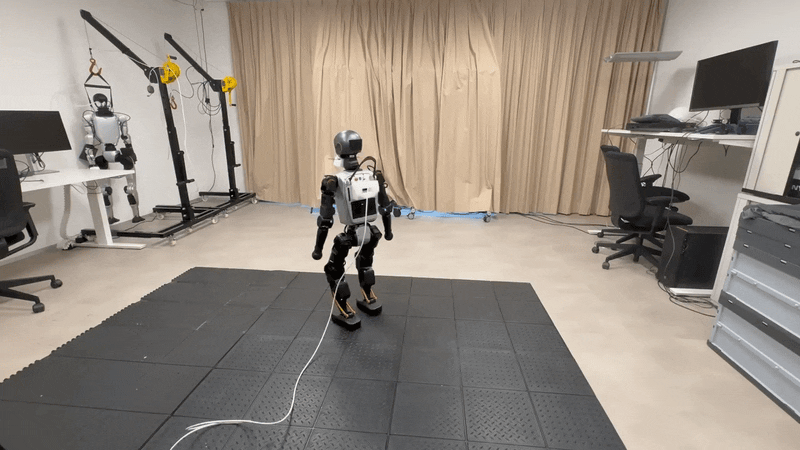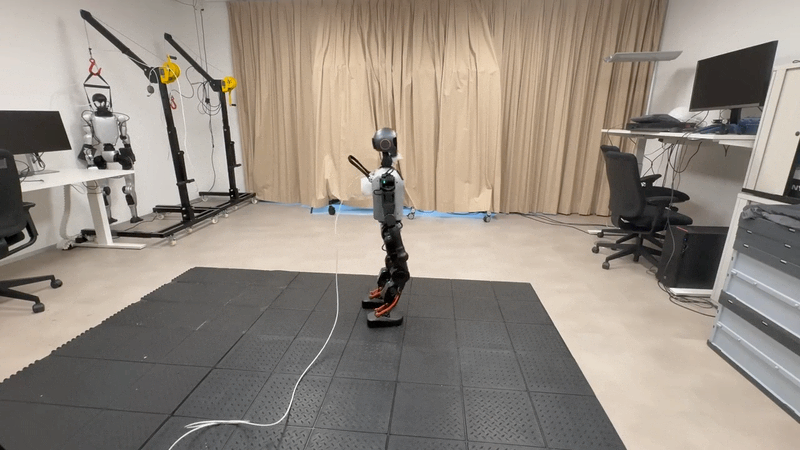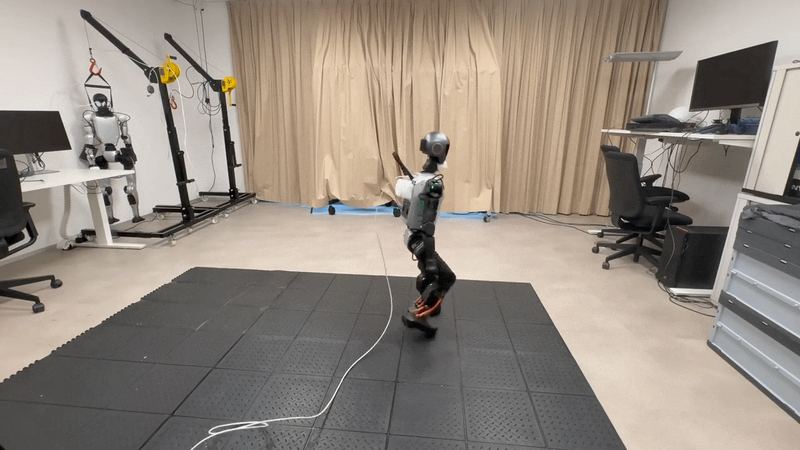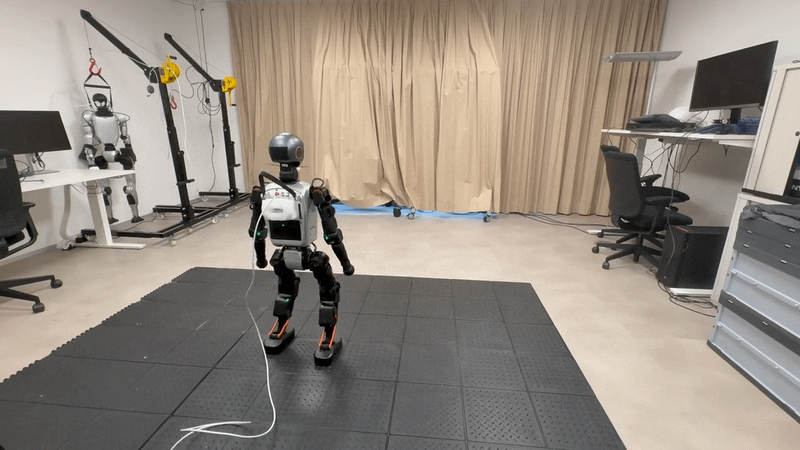
Видео 2. Официальный результат Booster T1 на реальном роботе: слежение за скоростью. Видео иллюстрирует цель переноса из симуляции в реальность, о которой говорит статья. Не смешивайте его с локальными короткими видео этой главы. Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/videos/booster_t1_vel_sim2real.gif`. |
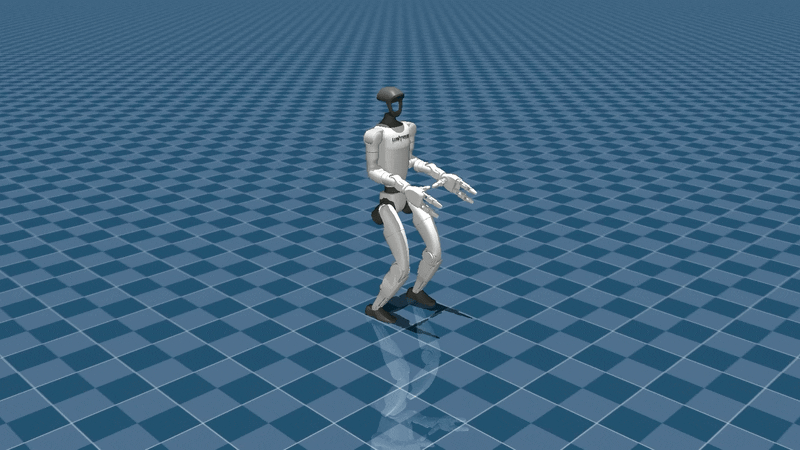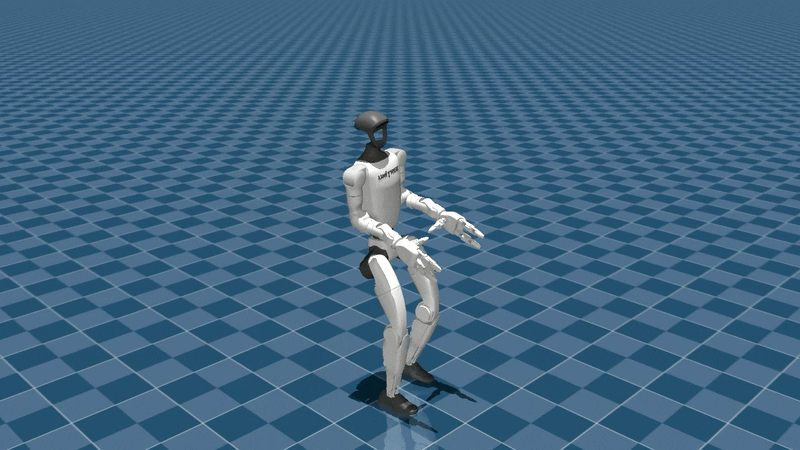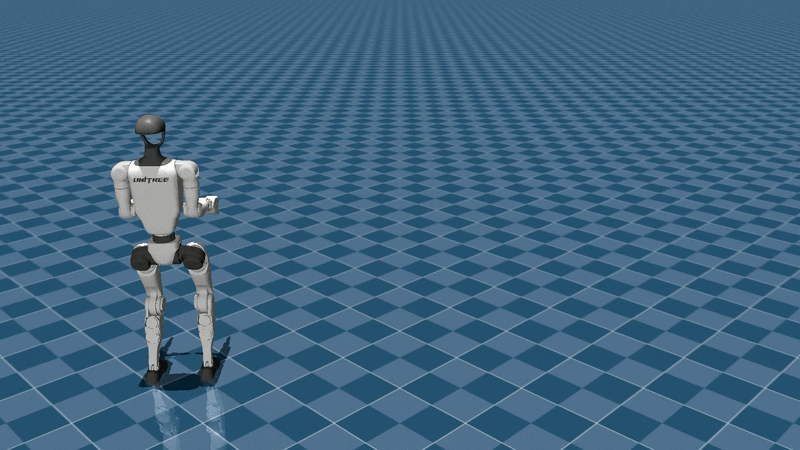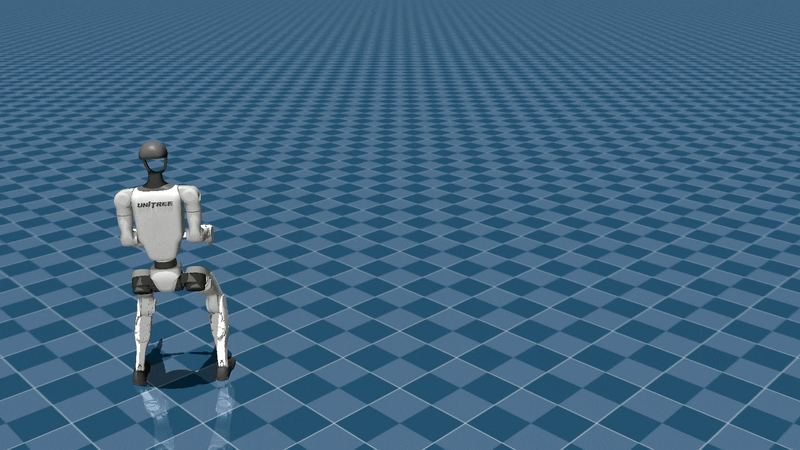
Видео 3. Официальный результат Unitree G1 в симуляции: скорость и высота. Здесь G1 одновременно отслеживает скорость движения и высоту корпуса. За этим стоит подход teacher-student, который повышает реализуемость на роботе. Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/videos/unitree_g1_vel_height_sim2sim.gif`. |
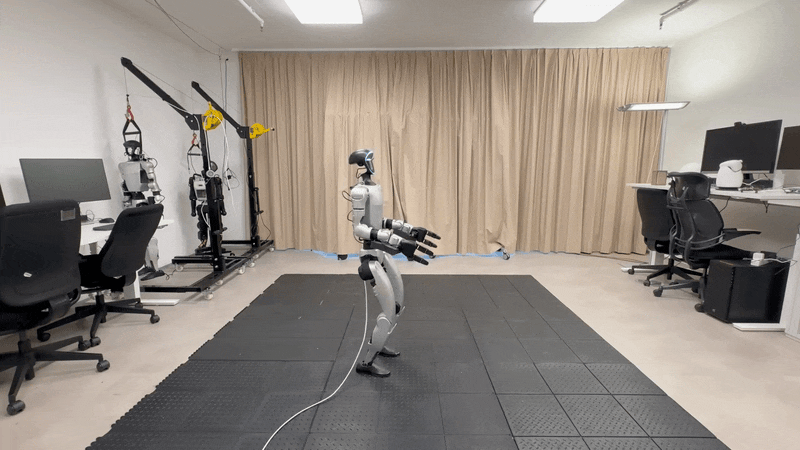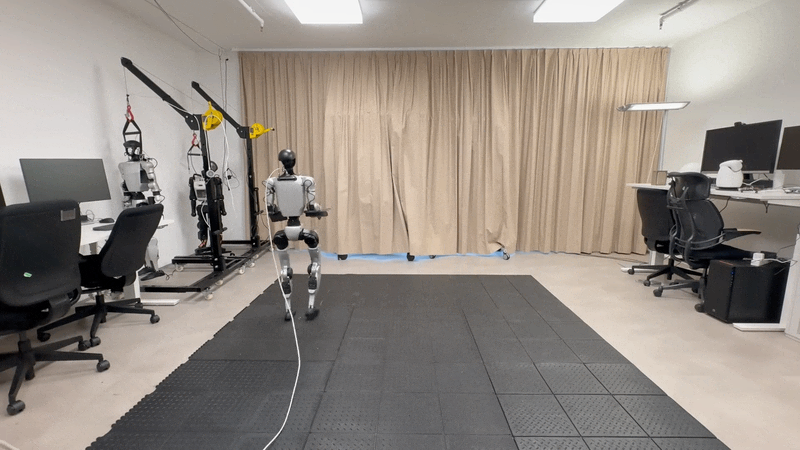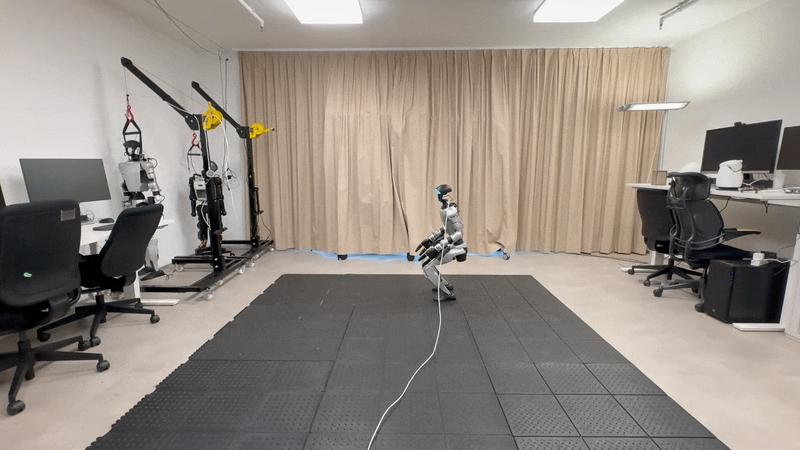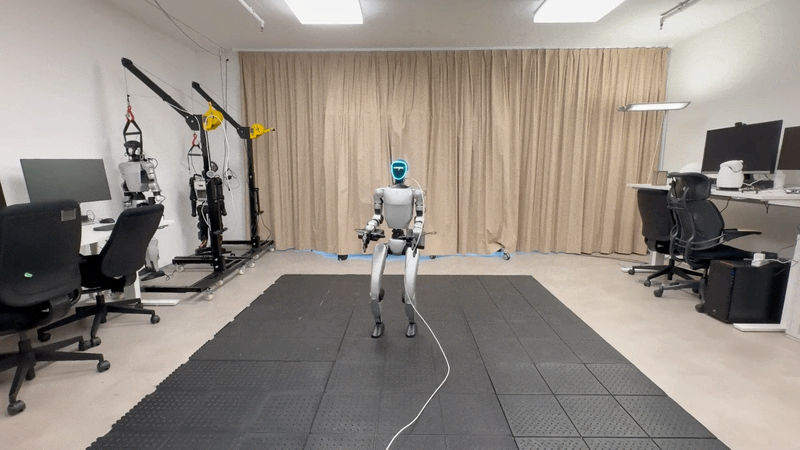
Видео 4. Официальный результат Unitree G1 на реальном роботе: скорость и высота. Видео соответствует эксперименту статьи по управлению скоростью и высотой G1. Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/videos/unitree_g1_vel_height_sim2real.gif`. |
Видео 5. Официальная демонстрация захвата и укладки Unitree G1. Видно захват и укладку предмета на фиксированном столе. Важно понимать: это ближе к локальной манипуляции и генерации данных, а не к длинной навигации по открытому помещению.
Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/videos/g1_apple_grasp_black_sort_bin_multi_objects_no_marker_reduced.gif`.
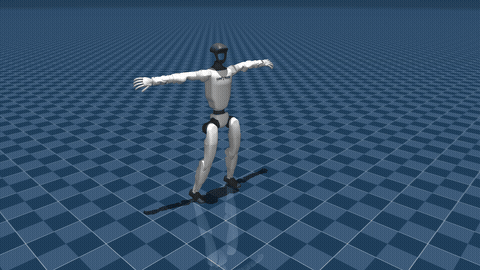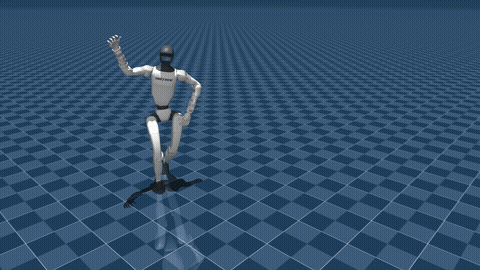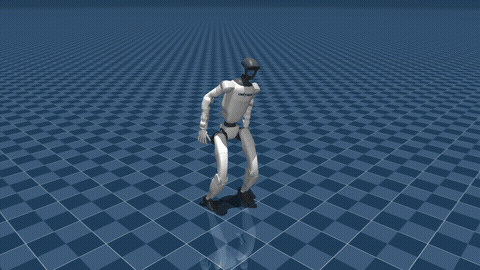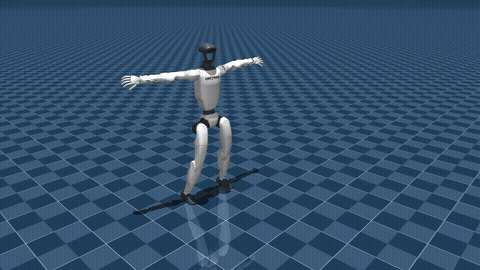
Видео 6. Официальная симуляция имитации движения Unitree G1. Это задача, связанная с танцем из статьи: робот повторяет эталонное движение. Она не означает автономного сочинения танца или планирования задач в помещении.
Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/videos/unitree_g1_dancing_sim.gif`.
4. Инженерный конвейер AGILE
Общую структуру AGILE можно понимать как «конфигурация задач + алгоритм RL + оценка и экспорт + перекрёстная проверка в другом симуляторе».
flowchart LR
  A["Конфигурация задачи: scene / command / action / obs / reward / done / event"] --> B["Параллельные среды Isaac Lab"]
  B --> C["Обучение PPO в RSL-RL"]
  C --> D["Политика учителя или обычная политика"]
  D --> E["Дистилляция в ученика / рекуррентный ученик"]
  E --> F["Оценка и отчёт в Isaac Lab"]
  F --> G["Экспорт JIT / ONNX / IO-дескриптор"]
  G --> H["Проверка Sim2MuJoCo или интерфейс развёртывания"]
Важная особенность AGILE по сравнению с обычным Isaac Lab: проект не поощряет глубокие цепочки наследования конфигураций. Каждый файл *_env_cfg.py стремится быть самодостаточным. Открыв один файл, вы видите сцену, наблюдения, действия, награды, условия завершения и учебный план.
Основные каталоги:
| Путь | На что смотреть |
|---|---|
agile/rl_env/tasks/ | Полная конфигурация MDP каждой задачи и регистрация в gym |
agile/rl_env/mdp/ | Общие функции наблюдений, наград, действий, событий и завершения |
agile/rl_env/assets/robots/ | Имена суставов G1 и T1, масштаб действий, конфигурации USD и приводов |
agile/rl_env/rsl_rl/ | Адаптация AGILE к обёртке и конфигурации RSL-RL |
agile/algorithms/rsl_rl/ | Форк PPO, дистилляции и рекуррентных политик |
agile/sim2mujoco/ | Перенос политики в MuJoCo через IO-дескриптор для проверки |
scripts/train.py | Точка входа обучения: загрузка конфигурации задачи, создание среды и runner |
scripts/eval.py | Точка входа оценки и экспорта: видео, траектории, отчёты, IO-дескрипторы |
scripts/play.py | Проверка среды без загрузки политики; подходит для smoke test и отладочных видео |
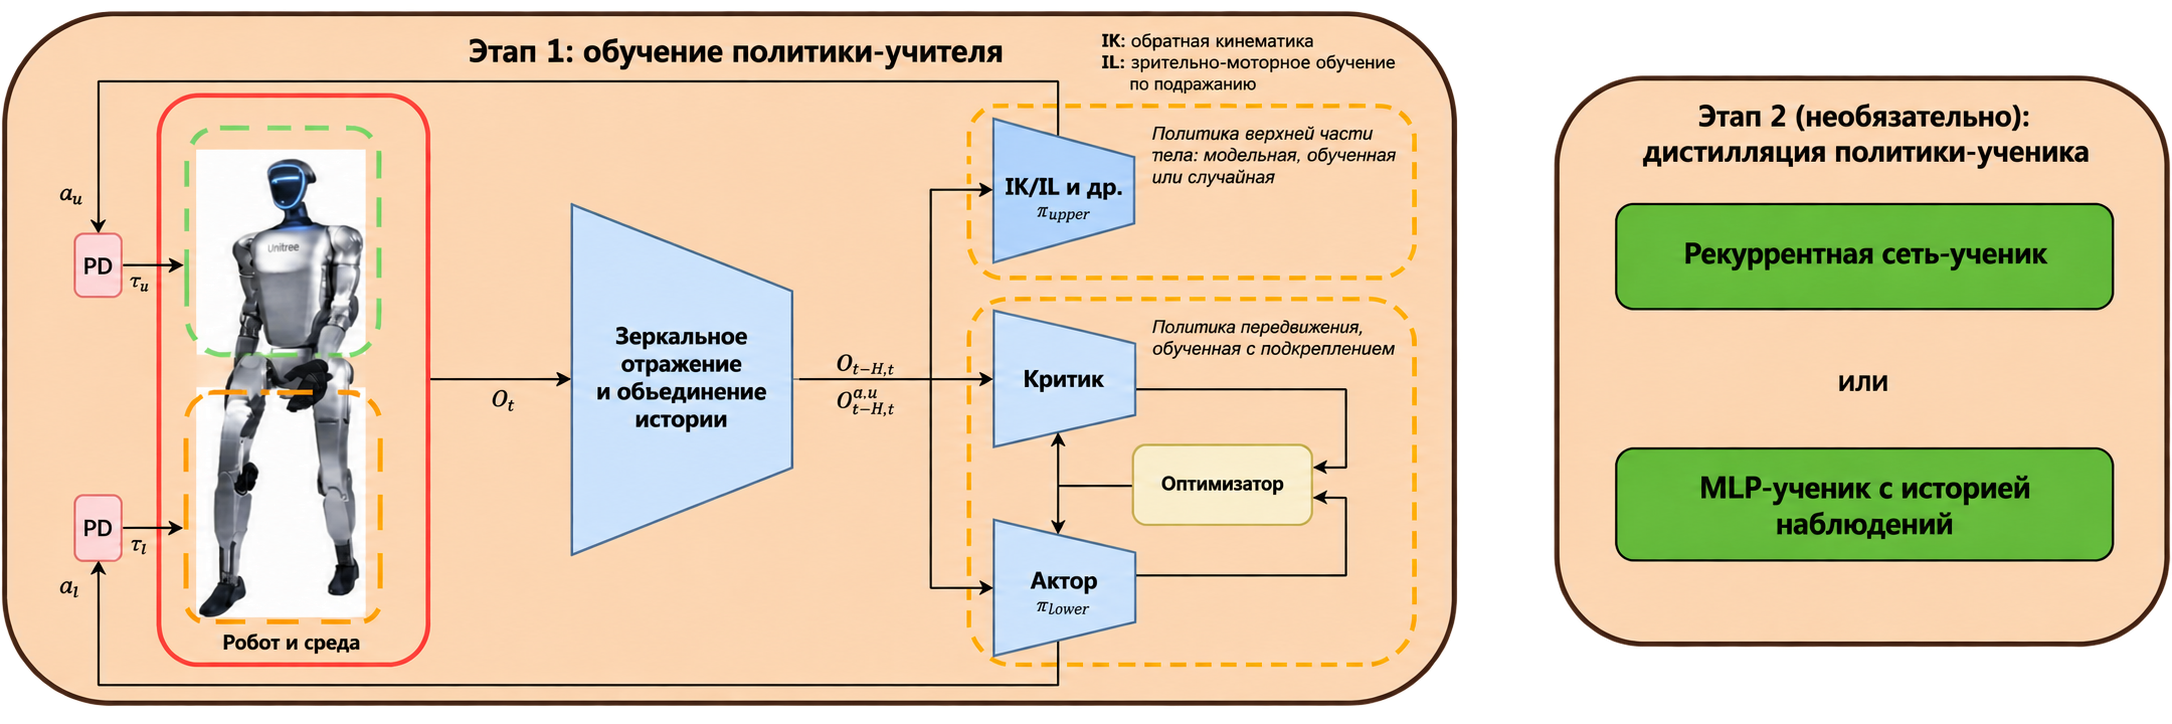
Рисунок 2. Разделение политик верхней и нижней частей тела в AGILE. На официальной схеме показан ключевой для захвата и укладки приём: нижняя часть тела использует замороженную политику локомоции для устойчивости, а верхняя часть отдельно обучается или отслеживает траекторию манипуляции. Такой слоистый подход полезен при проектировании мобильных манипуляций, но AGILE пока не является полной системой навигации и захвата в помещении.
Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/figures/separate_upper_lower_body_policy_diagram.png`.
5. Как конфигурация задачи превращается в код
Возьмём задачу локомоции. Конфигурация задачи AGILE обычно включает несколько групп параметров.
1. Сцена: робот, рельеф и датчики
SceneCfg задаёт рельеф, USD-модель робота, датчики контакта, ray caster и освещение. Например, задача скорости T1 создаёт неровный рельеф, помещает в сцену booster_t1.T1_DELAYED_DC_CFG, а также подключает датчик силы контакта и ray caster для измерения высоты.
Этот этап отвечает на вопрос, в каком мире обучается робот. Для тех, кто работает с RL роботов, сцена — не декорация: она определяет контакты, трение, рельеф, датчики и начальное состояние.
2. Команды: что должна отслеживать политика
Команды для задачи скорости обычно имеют вид:
lin_vel_x, lin_vel_y, ang_vel_z
В задаче скорости и высоты добавляется команда высоты корпуса:
lin_vel_x, lin_vel_y, ang_vel_z, base_height
Эти команды не выдаёт сама сеть. Их выбирает среда, а задача политики — по текущей проприоцепции и команде вычислить управление суставами.
3. Действия: как выход политики становится целями суставов
AGILE часто использует управление по положению суставов. Политика выдаёт нормированный вектор действий, а среда по именам суставов, масштабу действий, смещению по умолчанию и диапазону ограничения переводит его в целевые положения суставов. Здесь легко допустить ошибку в порядке суставов и масштабе действий, поэтому AGILE экспортирует IO-дескриптор, который помогает согласовать политику в MuJoCo или на роботе.
4. Наблюдения: актор, критик, учитель и ученик видят разное
Многие задачи AGILE используют асимметричный actor-critic или схему teacher-student. Для G1 с управлением скоростью и высотой это выглядит так:
- учитель и критик могут использовать привилегированные наблюдения, например карту высот рельефа под роботом;
- ученик видит данные, ближе к реальным на роботе: величины IMU, положения и скорости суставов, предыдущее действие и команды;
- рекуррентный ученик использует LSTM, чтобы компенсировать отсутствующие привилегированные наблюдения памятью о предыстории.
Эта схема перекликается с работами по локомоции ног: на этапе обучения используется истинная информация симулятора, а при развёртывании политика опирается на доступные датчики.
5. Награды и условия завершения: превращение цели задачи в сигнал обучения
Награды для задач локомоции обычно включают:
- отслеживание линейной и угловой скорости;
- высоту основания и плоскую ориентацию;
- штрафы за момент, скорость и ускорение суставов и изменение действия;
- штрафы за скольжение стоп, позу стоп, расстояние между стопами и столкновения;
- штрафы за выход из пределов суставов и ограничений момента.
Условие завершения отвечает за конец эпизода: падение, недопустимое касание, слишком большой наклон, аномальное расстояние стопа—колено или тайм-аут. В AGILE также добавлено формирование «хороших» и «плохих» завершений, поэтому причина конца эпизода влияет на обучение PPO.
6. События: доменная рандомизация
Для перехода из симуляции в реальность AGILE сильно опирается на рандомизацию событий. Обычно варьируются:
- трение и коэффициент восстановления твёрдых тел;
- жёсткость и демпфирование приводов;
- трение и armature суставов;
- масса и центр масс звеньев;
- внешние силы и моменты;
- начальные положения корня и суставов при сбросе.
Эта рандомизация нужна не для красоты симуляции, а чтобы политика выучила закономерности управления, устойчивые к изменению физических параметров.
6. Teacher-student: зачем нужна дистилляция в G1
Задача G1 со скоростью и высотой — один из самых поучительных примеров в AGILE. Здесь не просто обучается один MLP: сначала тренируется учитель, а затем он дистиллируется в ученика, который годится для развёртывания.
Учитель получает привилегированные наблюдения, например карту высот под стопами. В симуляции ему легче научиться подстраивать нижнюю часть тела под рельеф и команду высоты. Проблема в том, что такая информация на реальном роботе не всегда доступна.
Ученик получает входы ближе к реальным. В AGILE есть два варианта:
- рекуррентный ученик: LSTM или GRU запоминает скрытое состояние по истории;
- ученик с историей: несколько кадров истории подаются в MLP.
При дистилляции ученик повторяет выходы учителя. Тогда при развёртывании ученику не нужен прямой доступ к привилегированной информации симулятора, но он наследует управление учителя. Эту схему полезно запомнить для собственных роботов: учитель использует информацию симулятора, чтобы выучить задачу, а ученик переносит поведение на наблюдения, доступные на реальном роботе.
7. Почему захват и укладка — ещё не полная мобильная манипуляция
Захват и укладка в AGILE хорошо подходят для обучения, потому что показывают связь локомоции нижней части тела с манипуляцией верхней. Но границы задачи надо назвать прямо.
В AGILE захват G1 не означает, что робот самостоятельно идёт из любой комнаты к столу, распознаёт любой предмет, планирует захват и укладку всем телом. Скорее всё устроено так:
- в сцене уже есть стол, целевой предмет и эталонная траектория манипуляции;
- нижняя часть тела управляется замороженной политикой локомоции и поддерживает устойчивость;
- верхнюю часть тела, кисть и корпус ведёт политика верхней части тела или отладочные действия;
- задача в основном проверяет локальную манипуляцию, отслеживание траектории и цепочку генерации данных.
Чтобы расширить задачу до навигации и захвата в помещении, нужно добавить:
- карту помещения или SLAM;
- детекцию объектов и оценку 6D-позы;
- навигацию по точкам пути и выбор позы подхода;
- переключение стойки и избегание препятствий всем телом;
- планирование захвата, укладки и восстановления после неудачи;
- верхний конечный автомат состояний или VLA/VLM для планирования задач.
Поэтому эту главу мы относим к «RL-фундаменту гуманоидов», а не к готовой системе бытового агента.
Полная оценка захвата требует дополнительного чекпоинта
Предобученные политики из agile/data/policy/ в официальном репозитории в основном относятся к скорости, скорости с высотой и управлению нижней частью тела. При воспроизведении этой главы мы не нашли в репозитории или в локальных журналах обучения чекпоинт RL для верхней части тела задачи G1-PickPlace-Tracking-v0. Официальная документация data-recording также требует указать --checkpoint <path/to/rl/checkpoint.pt> для G1-PickPlace-Tracking-v0-Record как предварительное условие.
Поэтому для полной оценки захвата сначала нужна обученная политика захвата. Когда чекпоинт получен, оценку можно запустить так:
cd "$AGILE_ROOT"
OMNI_KIT_ACCEPT_EULA=YES \
ISAACLAB_PATH="$ISAACLAB_PATH" \
"$AGILE_PY" scripts/eval.py \
  --task G1-PickPlace-Tracking-v0 \
  --num_envs 1 \
  --headless \
  --video \
  --video_length 300 \
  --num_steps 300 \
  --checkpoint /path/to/g1_pick_place_tracking_checkpoint.pt \
  --run_evaluation \
  --save_trajectories
Если такого чекпоинта нет, можно выполнить только проверку сцены, визуализацию эталонной траектории или сравнение с официальными GIF, но нельзя заявлять, что полная оценка захвата пройдена.
8. Подготовка локального окружения
В этой главе используется связка Isaac Sim 5.1 и Isaac Lab 2.3.2. Чтобы не испортить уже существующее окружение Isaac, лучше создать новое, а не выполнять pip install в исходном.
Команды ниже используют переменные путей. Замените их на пути своей машины:
export WORKSPACE=/path/to/06Agile-Loco-Manipulation
export ISAACLAB_PATH=$WORKSPACE/IsaacLab
export AGILE_ROOT=$WORKSPACE/WBC-AGILE
export AGILE_ENV=/path/to/envs/agile-wbc-isaac51-py311
export AGILE_PY=$AGILE_ENV/bin/python
Контрольная точка 1. Клонируем репозиторий и фиксируем Isaac Lab
mkdir -p "$WORKSPACE"
cd "$WORKSPACE"

git clone https://github.com/nvidia-isaac/WBC-AGILE.git
git clone https://github.com/isaac-sim/IsaacLab.git

cd "$ISAACLAB_PATH"
git checkout v2.3.2
README AGILE требует Isaac Lab v2.3.2 и Isaac Sim 5.1. Не смешивайте в одном окружении Isaac Lab 1.x, 2.0 или Isaac Sim 4.x.
Контрольная точка 2. Загружаем ассеты Git LFS
Предобученные политики и официальные медиа AGILE хранятся через Git LFS. После клонирования выполните:
cd "$AGILE_ROOT"
git lfs install
git lfs pull
git lfs ls-files
Если файлы .pt или .onnx весят всего сто с небольшим байт, у вас указатель Git LFS, а не настоящие веса.
Ключевые файлы политик, которые мы проверяли:
| Файл | Назначение |
|---|---|
agile/data/policy/velocity_t1/booster_t1_velocity_v0.pt | Предобученная политика слежения за скоростью Booster T1 |
agile/data/policy/velocity_g1/unitree_g1_velocity_history.pt | Политика G1 с историей скорости |
agile/data/policy/velocity_height_g1/unitree_g1_velocity_height_teacher.pt | Учитель G1 для скорости и высоты |
agile/data/policy/velocity_height_g1/unitree_g1_velocity_height_recurrent_student_checkpoint.pt | Полный чекпоинт рекуррентного ученика G1 |
agile/data/policy/velocity_height_g1/unitree_g1_velocity_height_recurrent_student.pt | Политика ученика G1 в экспорте TorchScript |
agile/data/policy/velocity_height_g1/unitree_g1_velocity_height_recurrent_student.onnx | Политика ученика G1 в экспорте ONNX |
Контрольная точка 3. Устанавливаем AGILE в копию окружения
Способ создания окружения зависит от машины. В этой главе использован вариант «скопировать уже работающее окружение Isaac 5.1 из micromamba и установить AGILE в копии», чтобы не сломать исходное. Вы также можете создать окружение по официальной инструкции.
cd "$AGILE_ROOT"
export ISAACLAB_PATH="$ISAACLAB_PATH"

"$AGILE_PY" -m pip install -e "$ISAACLAB_PATH/source/isaaclab"
"$AGILE_PY" -m pip install -e "$ISAACLAB_PATH/source/isaaclab_tasks"
"$AGILE_PY" -m pip install -e "$ISAACLAB_PATH/source/isaaclab_assets"
"$AGILE_PY" -m pip install -e .
Если при запуске Isaac появляется много предупреждений о кэше расширений, можно докачать пакеты extscache для Isaac Sim 5.1. Они очень большие, поэтому лучше скачать их в общий кэш, проверить хэш и только потом установить в копию окружения. Не экспериментируйте в исходном окружении Isaac.
9. Локальный smoke test: что именно мы проверили
В этой главе получены три коротких видео. Это не финальные результаты обучения, а подтверждение работоспособности цепочки воспроизведения:
- Предобученная политика T1 для скорости загружается и рендерит короткий rollout;
- Полный чекпоинт рекуррентного ученика G1 со скоростью и высотой загружается и рендерит короткий rollout;
- Сцена захвата G1 загружается и записывает короткое видео для проверки сцены, робота, маркеров эталонной траектории и цепочки действий.
1. Короткое видео политики скорости T1
cd "$AGILE_ROOT"
OMNI_KIT_ACCEPT_EULA=YES \
ISAACLAB_PATH="$ISAACLAB_PATH" \
"$AGILE_PY" scripts/eval.py \
  --task Velocity-T1-v0 \
  --num_envs 1 \
  --headless \
  --video \
  --video_length 180 \
  --num_steps 180 \
  --checkpoint agile/data/policy/velocity_t1/booster_t1_velocity_v0.pt
Видео 7. Локальное воспроизведение: smoke test политики скорости Booster T1. Видео показывает, что окружение может запустить Isaac Lab, загрузить предобученную политику T1, создать сцену и записать короткий rollout. Это не результат переобучения.
Источник: локальное воспроизведение в этой главе, команда приведена выше.
2. Короткое видео рекуррентного ученика G1 со скоростью и высотой
Экспортированная TorchScript-версия рекуррентного ученика G1 (.pt) в eval.py попадает в ветку рекуррентного fallback и при прямой загрузке как обычного чекпоинта может не загрузиться. Поэтому для локального короткого видео использован полный чекпоинт:
cd "$AGILE_ROOT"
OMNI_KIT_ACCEPT_EULA=YES \
ISAACLAB_PATH="$ISAACLAB_PATH" \
"$AGILE_PY" scripts/eval.py \
  --task Velocity-Height-G1-Distillation-Recurrent-v0 \
  --num_envs 1 \
  --headless \
  --video \
  --video_length 120 \
  --num_steps 120 \
  --checkpoint agile/data/policy/velocity_height_g1/unitree_g1_velocity_height_recurrent_student_checkpoint.pt
Видео 8. Локальное воспроизведение: минимальный запуск политики G1 со скоростью и высотой. Видео подтверждает, что полный чекпоинт загружается и рендерится в Isaac Sim 5.1 / Isaac Lab 2.3.2. Это проверка инференса, а не завершённое переобучение.
Источник: локальное воспроизведение в этой главе, команда приведена выше.
3. Короткое видео сцены захвата G1
Здесь записывается основная (не отладочная) задача G1-PickPlace-Tracking-v0, а не её Debug-вариант. Это не финальная оценка политики захвата, а проверка сцены с синусоидальными действиями из scripts/play.py. По сравнению с Debug-вариантом исходные действия верхней и нижней части тела не заменяются GUI-действиями, поэтому запись без интерфейса лучше подходит для демонстрации.
cd "$AGILE_ROOT"
OMNI_KIT_ACCEPT_EULA=YES \
ISAACLAB_PATH="$ISAACLAB_PATH" \
"$AGILE_PY" scripts/play.py \
  --task G1-PickPlace-Tracking-v0 \
  --num_envs 1 \
  --headless \
  --video \
  --video_length 180 \
  --num_steps 180
Видео 9. Локальное воспроизведение: smoke test сцены захвата G1. Видео используется для изучения загрузки сцены захвата, визуализации эталонной траектории и цепочки действий, но не показывает замкнутый захват политикой. Настоящий эффект захвата нужно сверять с официальной демонстрацией или оценивать обученной политикой верхней части тела.
Источник: локальное воспроизведение в этой главе, команда приведена выше.
10. Оценка и отчёты: не судите только по видео
Механизм оценки в AGILE сложнее простой записи видео. Поддерживаются два пути:
- оценка в Isaac Lab: параллельный rollout на GPU, сохранение траекторий в Parquet, метрики и HTML-отчёт;
- оценка Sim2MuJoCo: проверка на одной среде CPU MuJoCo с тем же расписанием команд в YAML, чтобы понять, как политика ведёт себя в другом симуляторе.
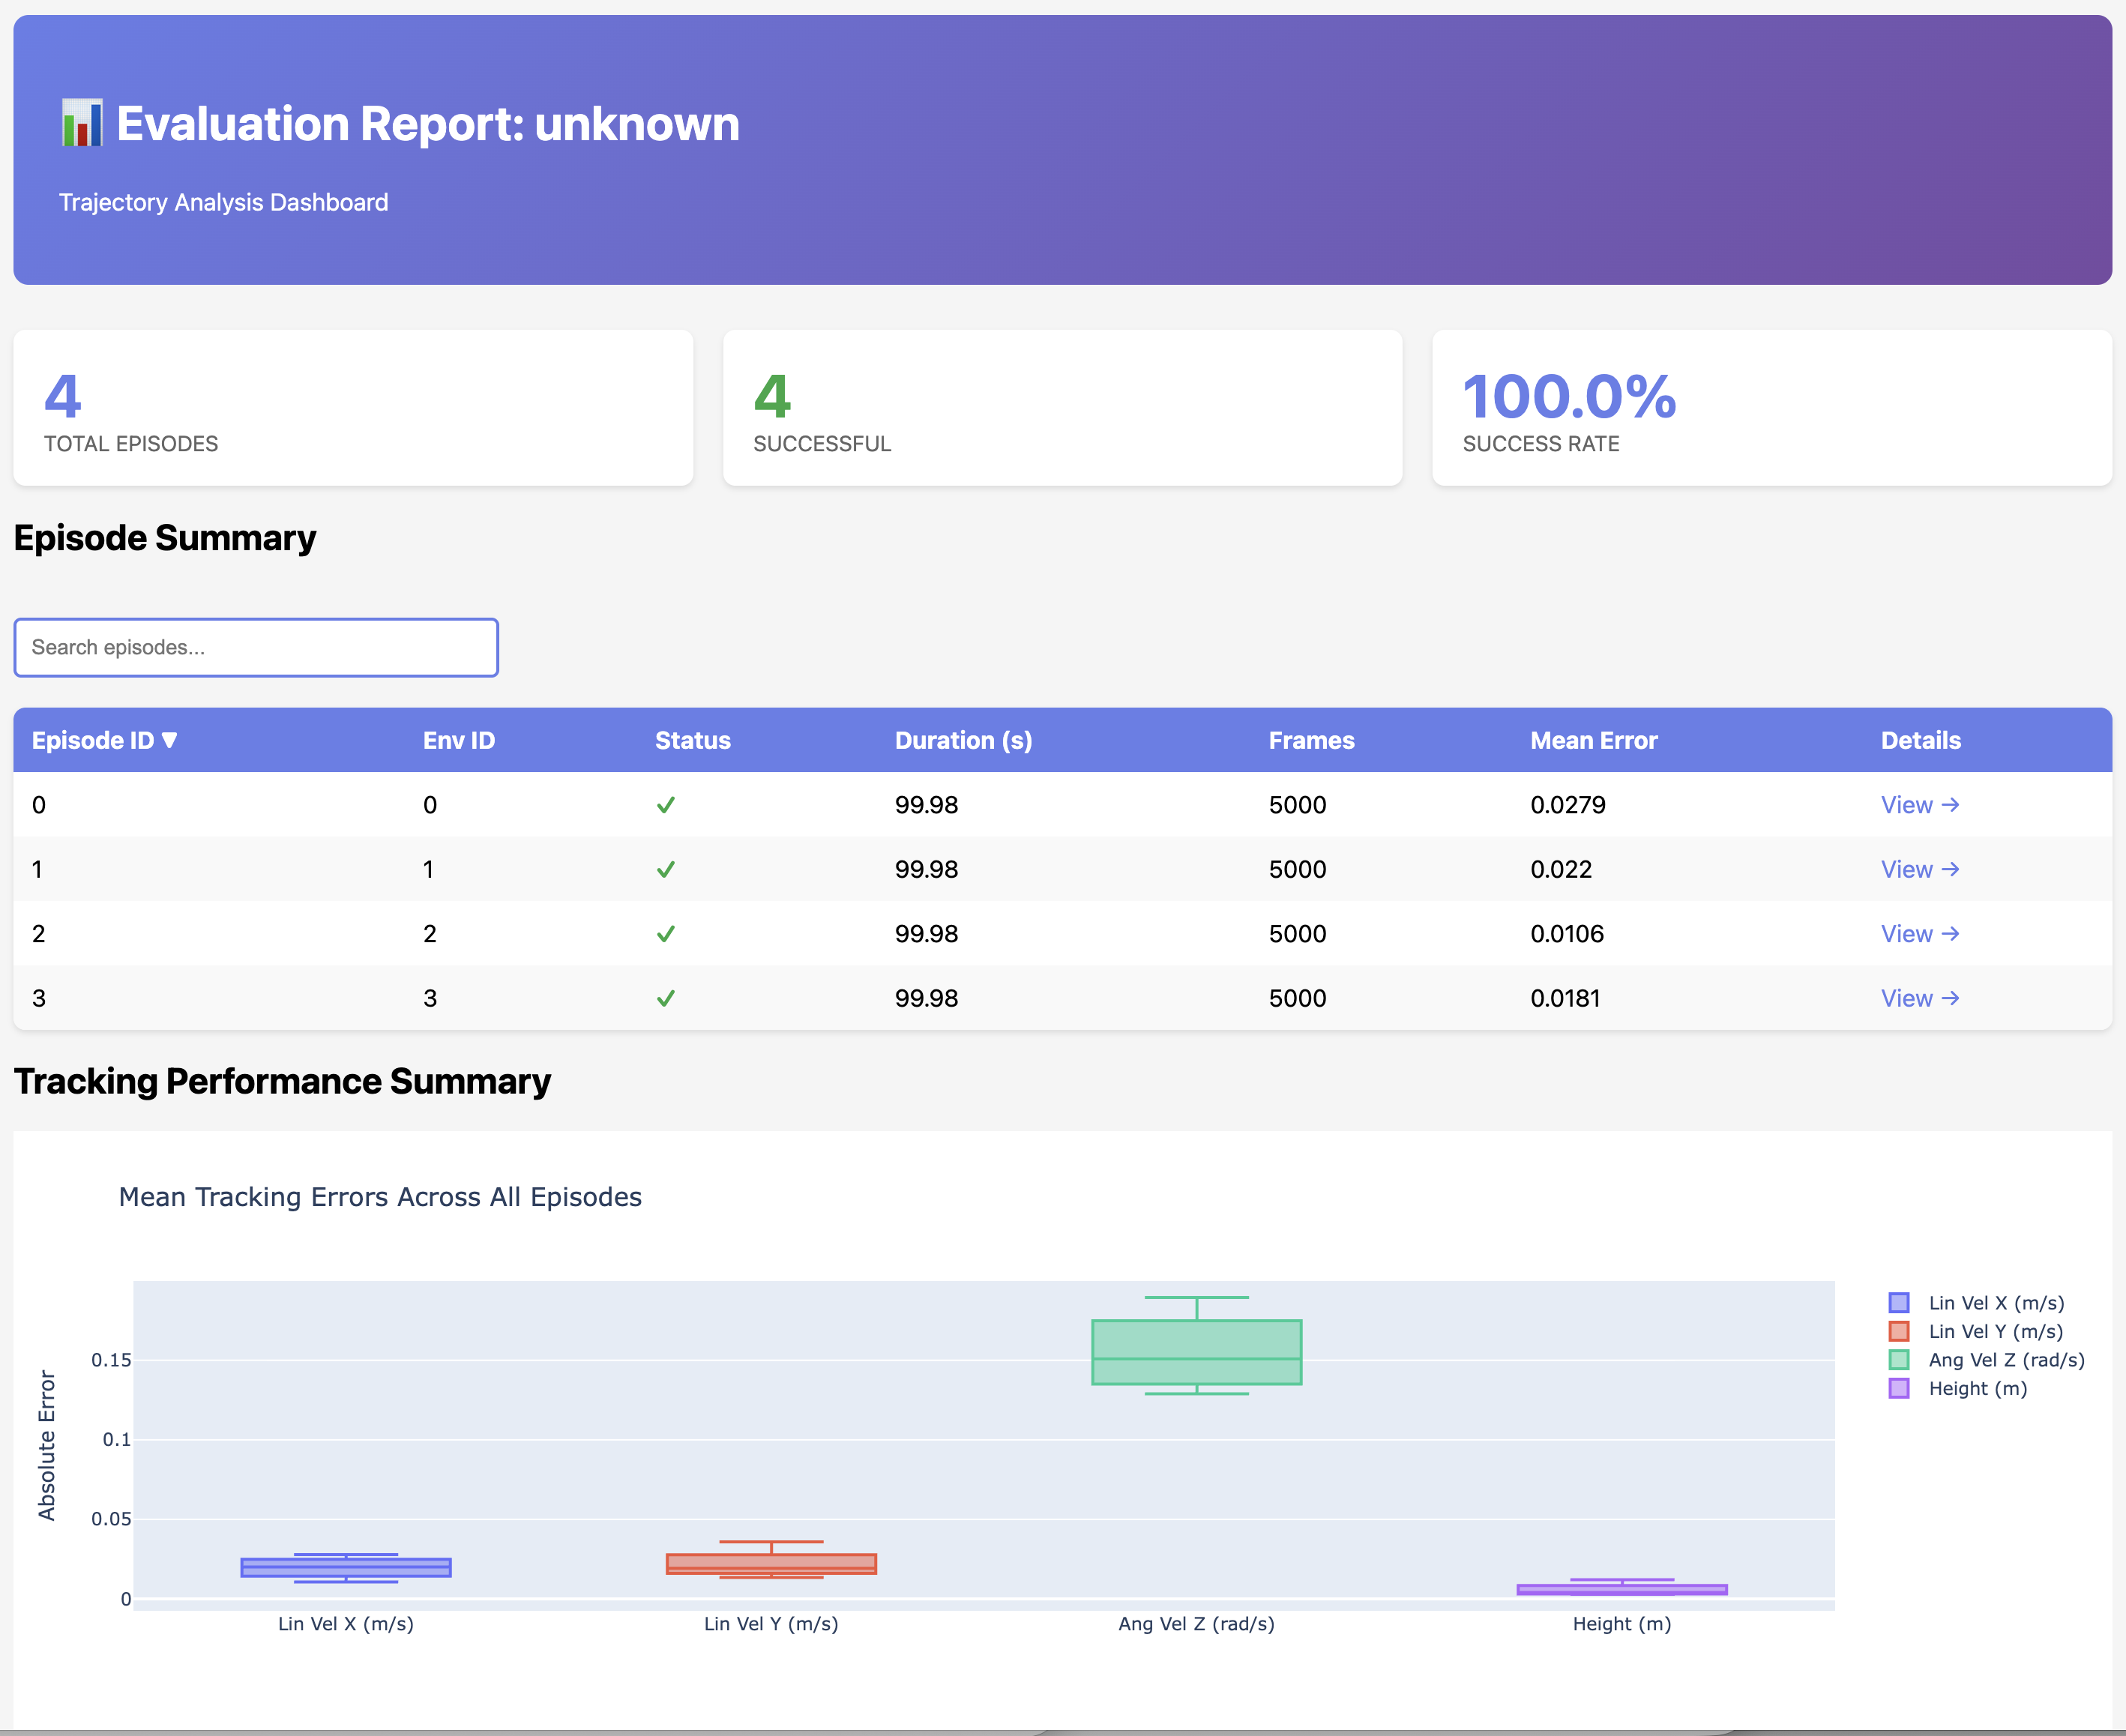
Рисунок 3. Официальная сводка отчёта оценки AGILE. На рисунке показаны агрегированные метрики отчёта. При изучении стоит смотреть вместе на отслеживание скорости, отслеживание высоты, завершение эпизодов и плавность действий, а не судить о политике только по видео.
Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/figures/evaluation_report_summary.png`.
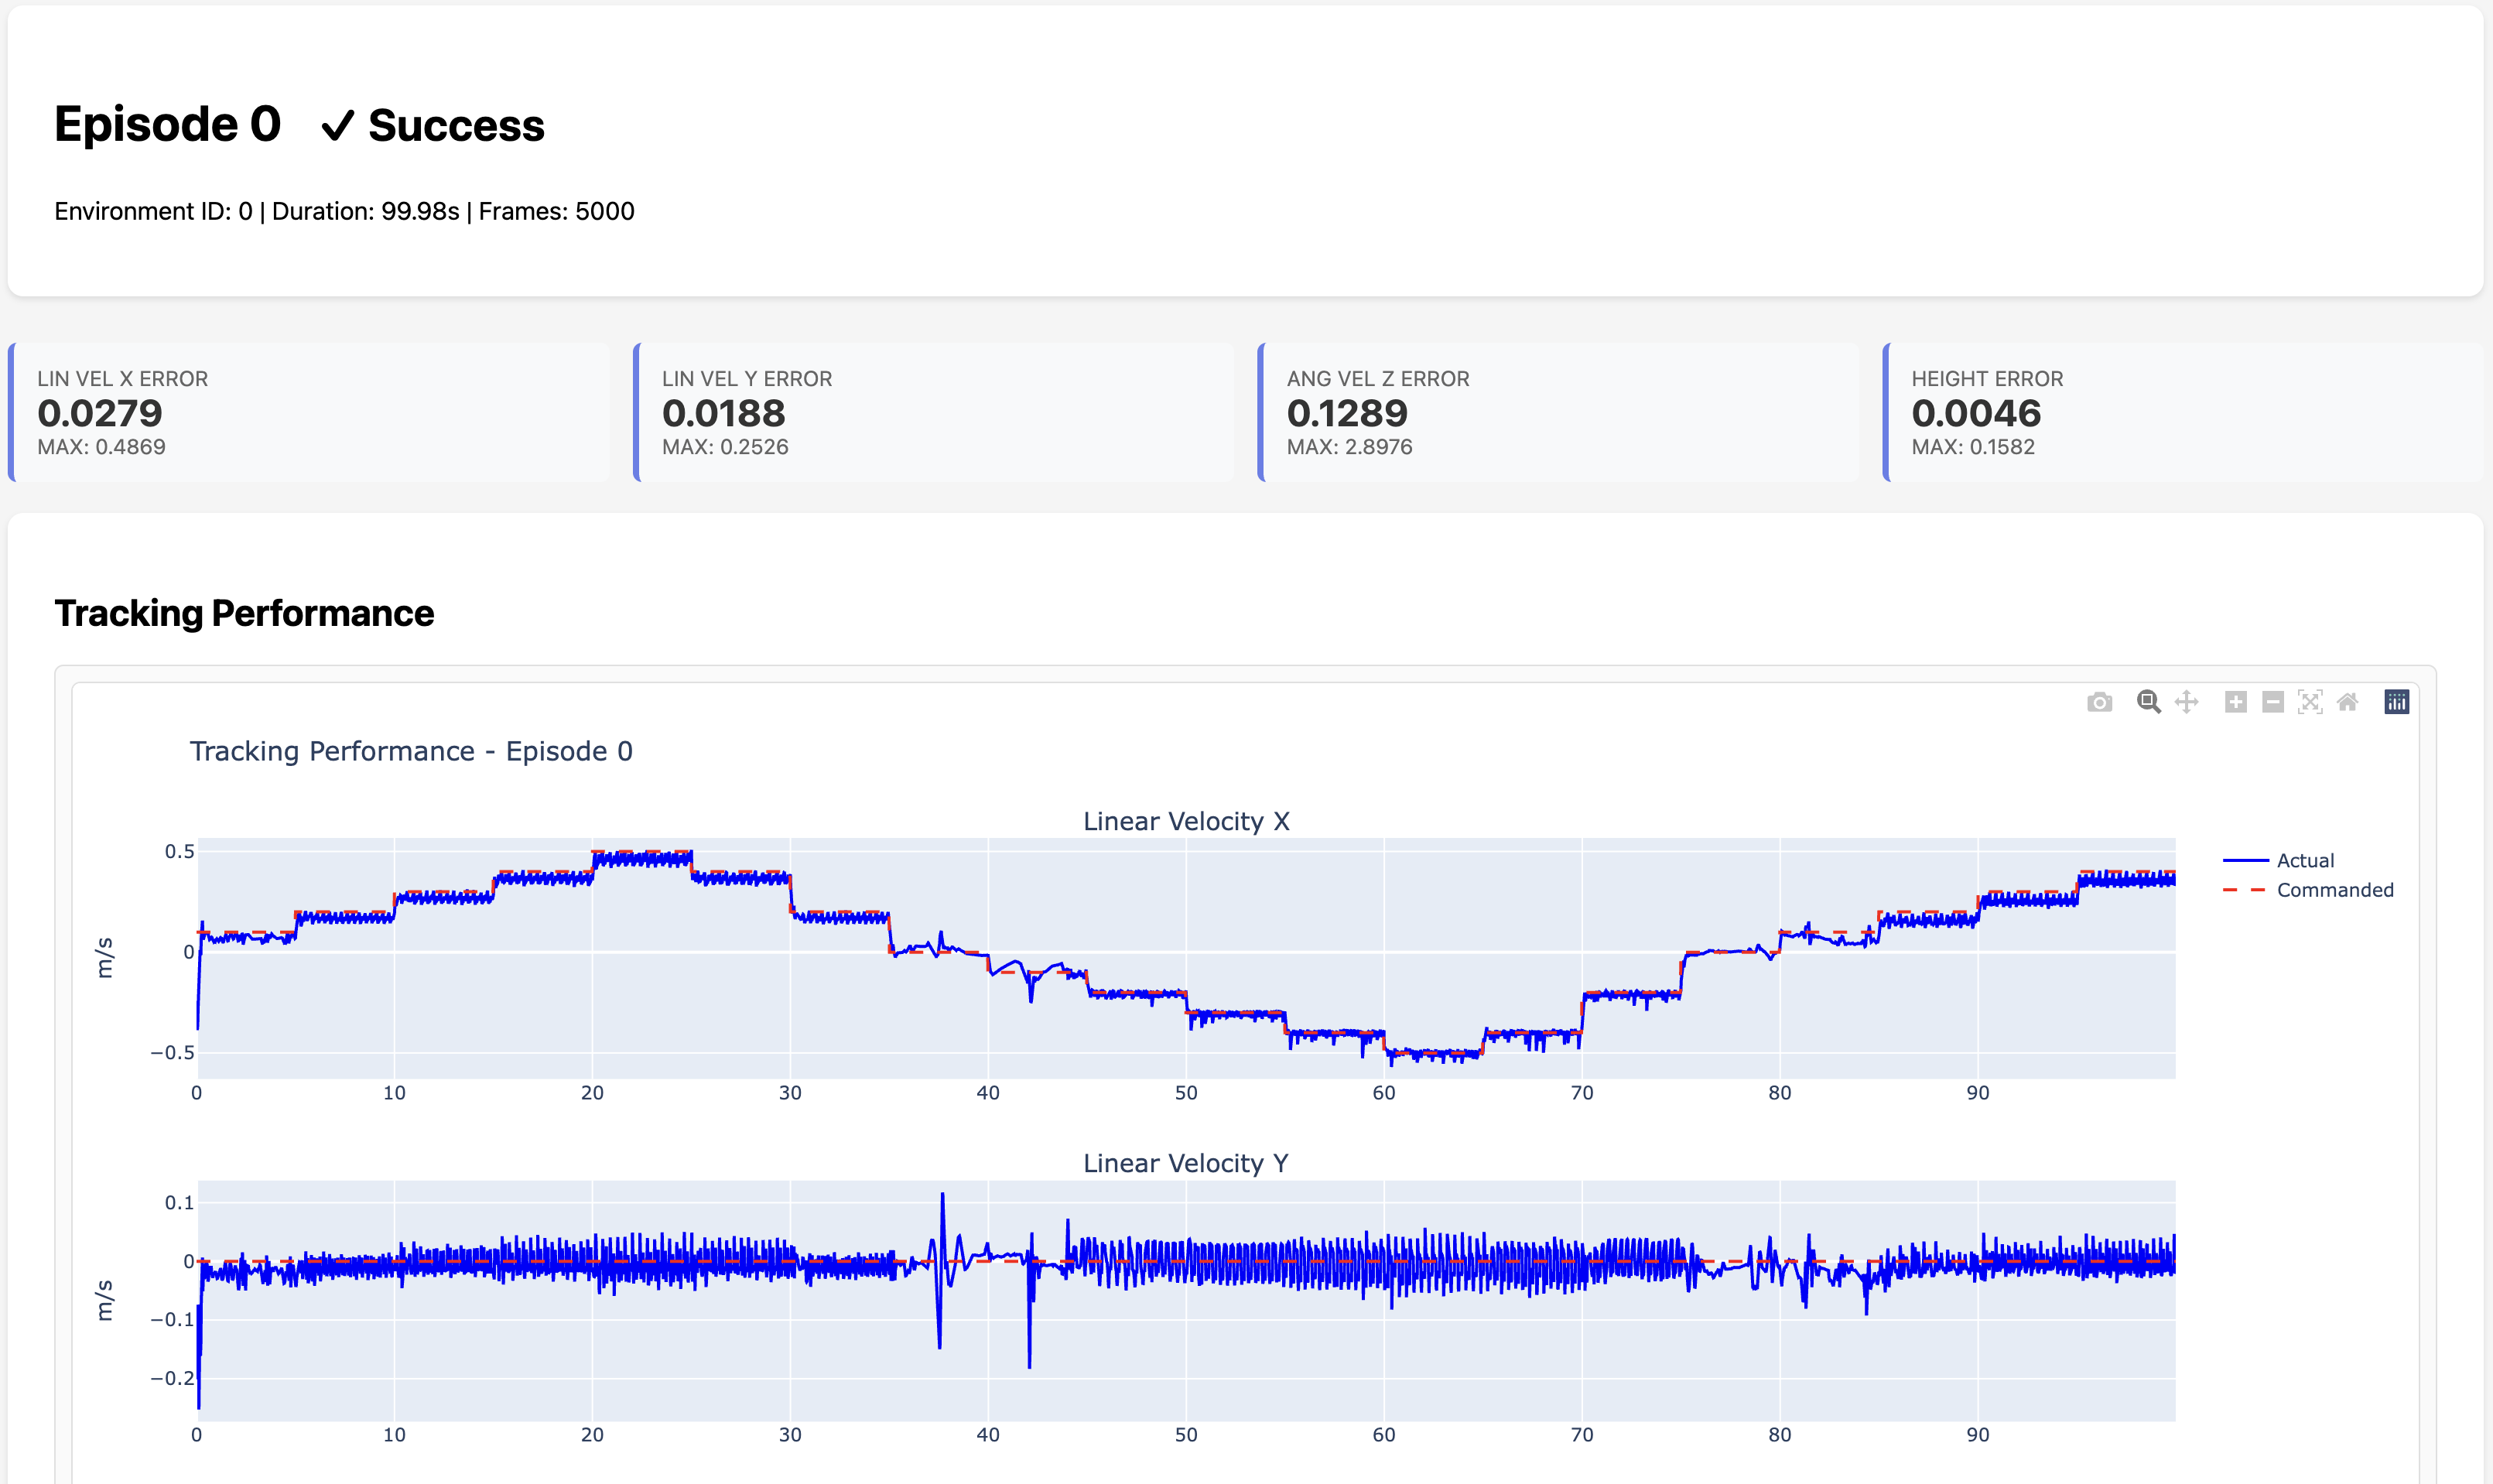
Рисунок 4. Кривые отслеживания в официальном отчёте AGILE. По таким кривым видно ошибку между командой и фактическим движением, например успевает ли политика за изменением команды скорости.
Источник: официальный репозиторий NVIDIA Isaac WBC-AGILE, `docs/figures/evaluation_report_tracking.png`.
Типичная команда оценки в Isaac Lab:
cd "$AGILE_ROOT"
OMNI_KIT_ACCEPT_EULA=YES \
ISAACLAB_PATH="$ISAACLAB_PATH" \
"$AGILE_PY" scripts/eval.py \
  --task Velocity-T1-v0 \
  --num_envs 32 \
  --checkpoint agile/data/policy/velocity_t1/booster_t1_velocity_v0.pt \
  --run_evaluation \
  --save_trajectories \
  --generate_report
Для детерминированного перебора параметров можно передать конфигурацию оценки из AGILE:
"$AGILE_PY" scripts/eval.py \
  --task Velocity-Height-G1-v0 \
  --num_envs 16 \
  --checkpoint /path/to/model.pt \
  --run_evaluation \
  --eval_config agile/algorithms/evaluation/configs/examples/x_velocity_sweep.yaml
11. Sim2MuJoCo: зачем проверять в другом симуляторе
В agile/sim2mujoco/ есть инструменты для переноса экспортированной политики в MuJoCo. Смысл здесь не в том, что MuJoCo «реалистичнее» Isaac. Второй физический бэкенд помогает понять, не зависит ли политика от особенностей контактов, суставов, задержек или реализации приводов конкретного симулятора.
Базовый порядок такой:
- Экспортировать политику и IO-дескриптор из чекпоинта Isaac Lab;
- Подготовить MJCF робота, например официальный
unitree_mujoco; - Выполнить короткий rollout в MuJoCo с тем же расписанием команд;
- Сохранить траекторию в Parquet и сравнить её с результатами Isaac Lab.
Пример команд:
cd "$AGILE_ROOT"

"$AGILE_PY" scripts/export_IODescriptors.py \
  --task Velocity-G1-History-v0 \
  --output_dir /path/to/exported_policy

"$AGILE_PY" scripts/sim2mujoco_eval.py \
  --checkpoint /path/to/exported_policy/policy.pt \
  --config /path/to/exported_policy/config.yaml \
  --mjcf /path/to/unitree_mujoco/unitree_robots/g1/scene_29dof.xml \
  --eval-config agile/sim2mujoco/configs/x_velocity_sweep.yaml \
  --save-data \
  --no-viewer
Если в MuJoCo робот заметно неустойчив, можно попробовать --pd-scale 0.3, чтобы снизить коэффициенты PD. Это не окончательное решение, а способ понять, связана ли нестабильность с усилением управления или с различиями симуляторов.
12. Частые проблемы и диагностика
1. При запуске Isaac появляется много предупреждений extscache
Если предупреждения указывают на отсутствие isaacsim/extscache/.../extension.toml, обычно не докачаны пакеты расширений Isaac Sim. Можно установить соответствующие версии isaacsim-extscache-kit, isaacsim-extscache-kit-sdk и isaacsim-extscache-physics. Эти пакеты очень большие, поэтому скачивайте их заранее, проверяйте хэш и устанавливайте в копию окружения.
2. Пути к ассетам Nucleus выглядят как None/Isaac/...
Если запускать SimulationApp напрямую, настройки корня ассетов Isaac Lab могут не загрузиться. Лучше использовать isaaclab.app.AppLauncher или скрипты AGILE: тогда ISAAC_NUCLEUS_DIR и ISAACLAB_NUCLEUS_DIR будут указывать на официальный корень ассетов Isaac 5.1 в S3.
3. Прямая оценка TorchScript рекуррентного ученика G1 завершается ошибкой
В нашем воспроизведении unitree_g1_velocity_height_recurrent_student.pt распознаётся eval.py как рекуррентный TorchScript, после чего он переключается на путь обычного чекпоинта и не загружается. Для локального короткого видео используйте полный чекпоинт:
agile/data/policy/velocity_height_g1/unitree_g1_velocity_height_recurrent_student_checkpoint.pt
С ним можно выполнить локальный короткий smoke test с видео.
4. В отладочной задаче захвата в режиме headless объекты не двигаются
G1-PickPlace-Tracking-v0-Debug отключает исходные upper_body_joint_pos и lower_body_joint_pos и подставляет управление суставами через GUI, управление позой объекта через GUI и визуализатор наград. При записи без интерфейса никто не двигает GUI и не подаёт вход на объект, поэтому в конце видео всё почти неподвижно. В этой главе для локального видео сцены взята основная (не отладочная) задача G1-PickPlace-Tracking-v0.
5. Что доказывает smoke test
Smoke test показывает:
- цепочка Python, Isaac Sim, Isaac Lab и импорт AGILE работает;
- USD-модель робота и ассеты Nucleus загружаются;
- предобученная политика или чекпоинт проходит через путь инференса;
- rendering без графического интерфейса записывает короткое видео.
Smoke test не доказывает:
- что переобучение сошлось;
- что политику можно сразу ставить на реального робота;
- что захват и укладка обобщаются в открытой среде помещения;
- что навигация по помещению, семантическое восприятие и планирование длинных задач уже реализованы.
13. Как расширить до навигации и захвата в помещении
Если цель — «пройти по комнате, взять предмет со стола и отнести в другое место», AGILE можно взять как базовый слой навыков, но понадобится ещё системный уровень.
Разумный путь исследования:
- Воспроизвести
Velocity-G1-History-v0илиVelocity-Height-G1-Distillation-Recurrent-v0, получив стабильный интерфейс команд нижней части тела; - Подключить простой модуль следования по точкам пути (waypoint follower), который переводит выход навигатора в
vx, vy, yaw_rate; - Воспроизвести
G1-PickPlace-Tracking-v0и понять, как замороженная нижняя часть тела сочетается с действиями верхней части; - Получить позы объекта, позы захвата и позы укладки от модуля зрения или VLA;
- Организовать конечный автомат:
навигация -> подход -> стабилизация -> тянуться -> захват -> перенос -> укладка -> восстановление; - Добавить проверку столкновений всем телом, избегание рук и повторные попытки при неудаче.
То есть AGILE — хорошая «база RL для гуманоидов», но полноценная мобильная манипуляция в помещении требует совместной работы навигации, восприятия, планирования и управления задачами.
Источники и материалы
- Статья: Huihua Zhao и соавт., AGILE: A Comprehensive Workflow for Humanoid Loco-Manipulation Learning, arXiv:2603.20147.
- Официальный репозиторий: nvidia-isaac/WBC-AGILE.
- Официальная документация: NVIDIA Isaac WBC-AGILE Documentation.
- Isaac Lab: isaac-sim/IsaacLab, в этой главе использована версия v2.3.2.
- Официальные изображения и GIF взяты из
docs/figures/иdocs/videos/репозитория WBC-AGILE и для учебных целей размещены вassets/official_figures/иassets/official_videos/. - Короткие локальные видео созданы скриптами AGILE в окружении Isaac Sim 5.1 / Isaac Lab 2.3.2 и сохранены в
assets/local_videos/.