1.2 Состав и классификация робототехнических систем
Автор: Хо Хайцзе | Контакты: howe12@126.com
Вступление: в предыдущем разделе мы говорили о происхождении и развитии робототехники — от древних автоматов до современных умных роботов. Но что на самом деле составляет настоящего робота? Как и у человека, у робота есть «скелет», «мышцы», «органы чувств», «мозг» и «душа». Понимание этих частей позволяет понять, как робот работает. В этом разделе мы систематически разберём «тело» робота.
1. Зачем роботу нужны эти части?
1.1 Как человек — сравнение робота с телом человека
Представьте простое действие: вы протягиваете руку и берёте со стола стакан с водой.
На первый взгляд это просто, но на самом деле здесь работает несколько систем тела. Сначала глаза видят положение стакана (система восприятия). Затем мозг вычисляет, насколько нужно вытянуть руку и под каким углом (система управления). Потом нервная система передаёт команду мышцам (система привода). Наконец мышцы сокращаются и двигают кости (механическая конструкция), и рука тянется к цели. Весь процесс занимает доли секунды и выглядит плавным.
Любой роботизированный комплекс для выполнения задач опирается на эти же четыре системы, которые тесно взаимодействуют друг с другом.
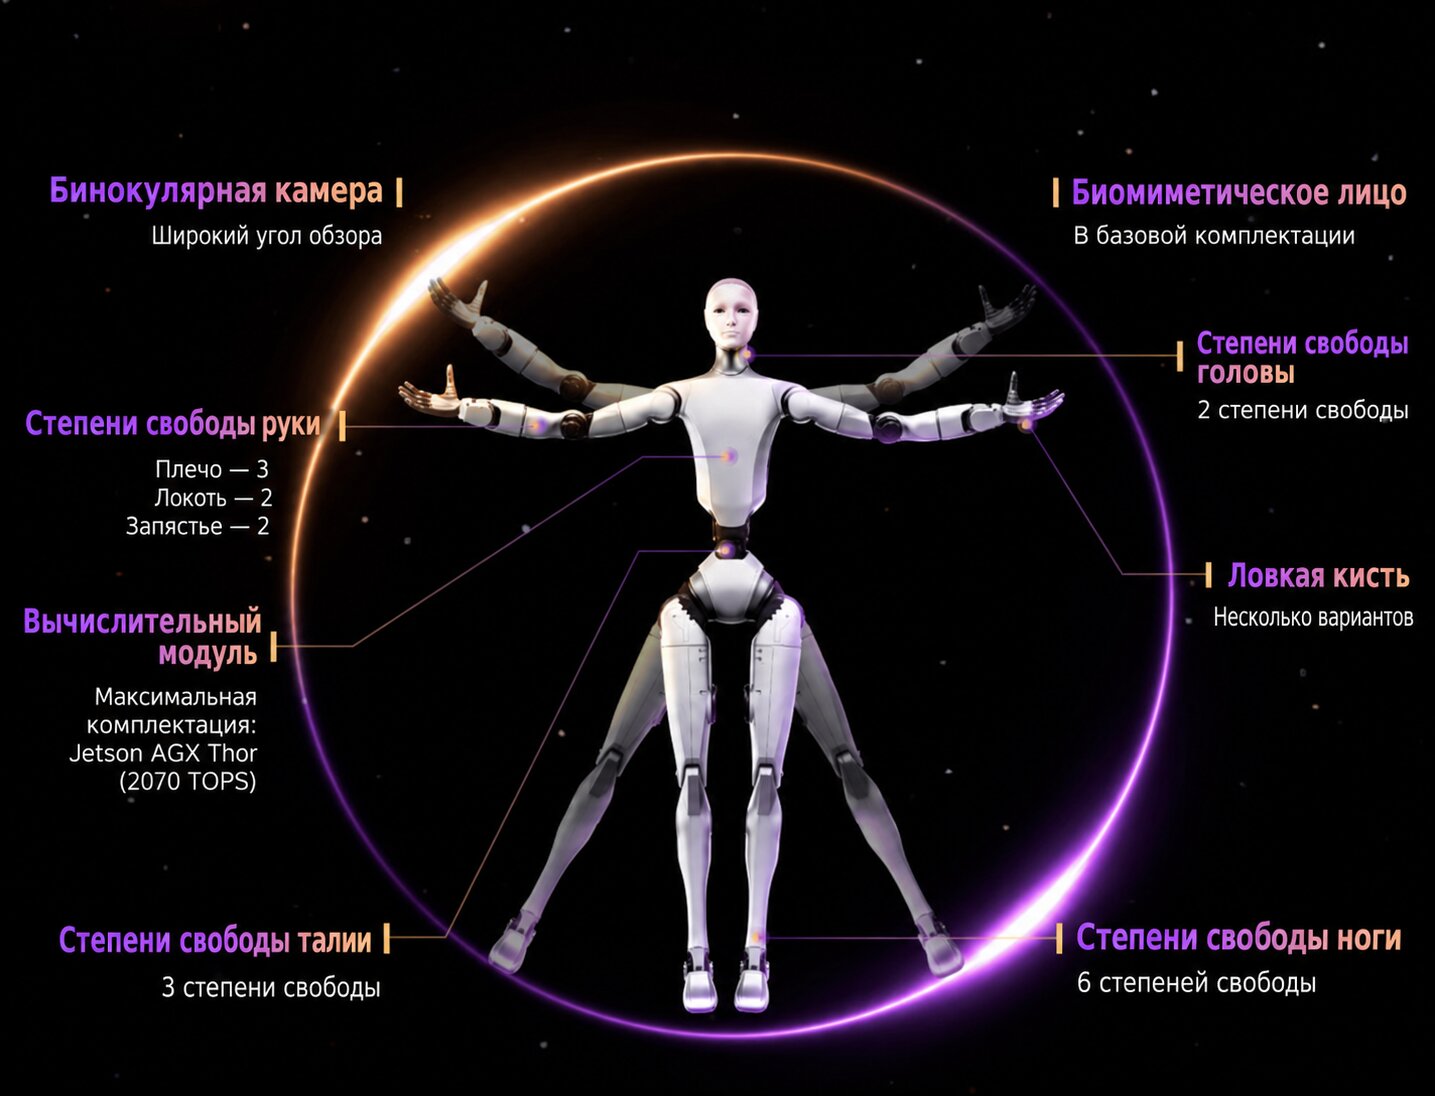
Аналогия между системами робота и телом человека — механическая конструкция соответствует скелету, привод — мышцам, восприятие — органам чувств, управление — мозгу, программное обеспечение — душе
Ни одной части нельзя пропустить. Если сравнить робота с человеком, то:
- Механическая конструкция — это скелет, который определяет базовую форму тела
- Система привода — это мышцы, которые создают движущую силу
- Система восприятия — это глаза, уши и кожа, благодаря которым мы знаем, что происходит вокруг
- Система управления — это мозг, который думает и принимает решения
Все четыре части обязательны и вместе составляют полноценную робототехническую систему.
1.2 Четыре основные системы
Полноценная робототехническая система обычно состоит из четырёх основных частей:
| Система | Аналог в теле человека | Функция | Основные компоненты |
|---|---|---|---|
| Механическая конструкция | Скелет | Обеспечивает опору и основу для движения | Суставы, звенья, концевой эффектор |
| Система привода | Мышцы | Создаёт движущую силу | Электродвигатели, гидроцилиндры, пневмоцилиндры |
| Сенсорная система | Органы чувств | Получает внутреннюю и внешнюю информацию | Датчики, обработка сигналов |
| Система управления | Мозг | Обрабатывает информацию и подаёт команды | Контроллер, алгоритмы |
Эти четыре системы не существуют изолированно: через точную связь и обмен данными они образуют единое целое. Датчики получают данные об окружении и передают их системе управления. Система управления вычисляет решение, а система привода выполняет действие. Программное обеспечение координирует весь процесс и позволяет роботу самостоятельно выполнять сложные задачи.
2. Механическая конструкция — тело робота
2.1 Суставы и степени свободы
Механическая конструкция — это «тело» робота. Она определяет, как робот выглядит и какие движения способен выполнять.
Зайдя на любой автомобильный завод, вы увидите множество роботизированных рук разной формы. Одни мощные и тяжёлые — они переносят массивные стальные детали. Другие тонкие и ловкие — они точно выполняют точечную сварку в каждом шве. Все эти манипуляторы устроены по одному и тому же базовому принципу — сочетанию суставов и звеньев.
Что такое сустав?
Сустав — это подвижная часть механической конструкции, которая соединяет две детали. Представьте свою руку: плечевой, локтевой и лучезапястный суставы — каждый из них может поворачиваться. Суставы робота работают похожим образом.
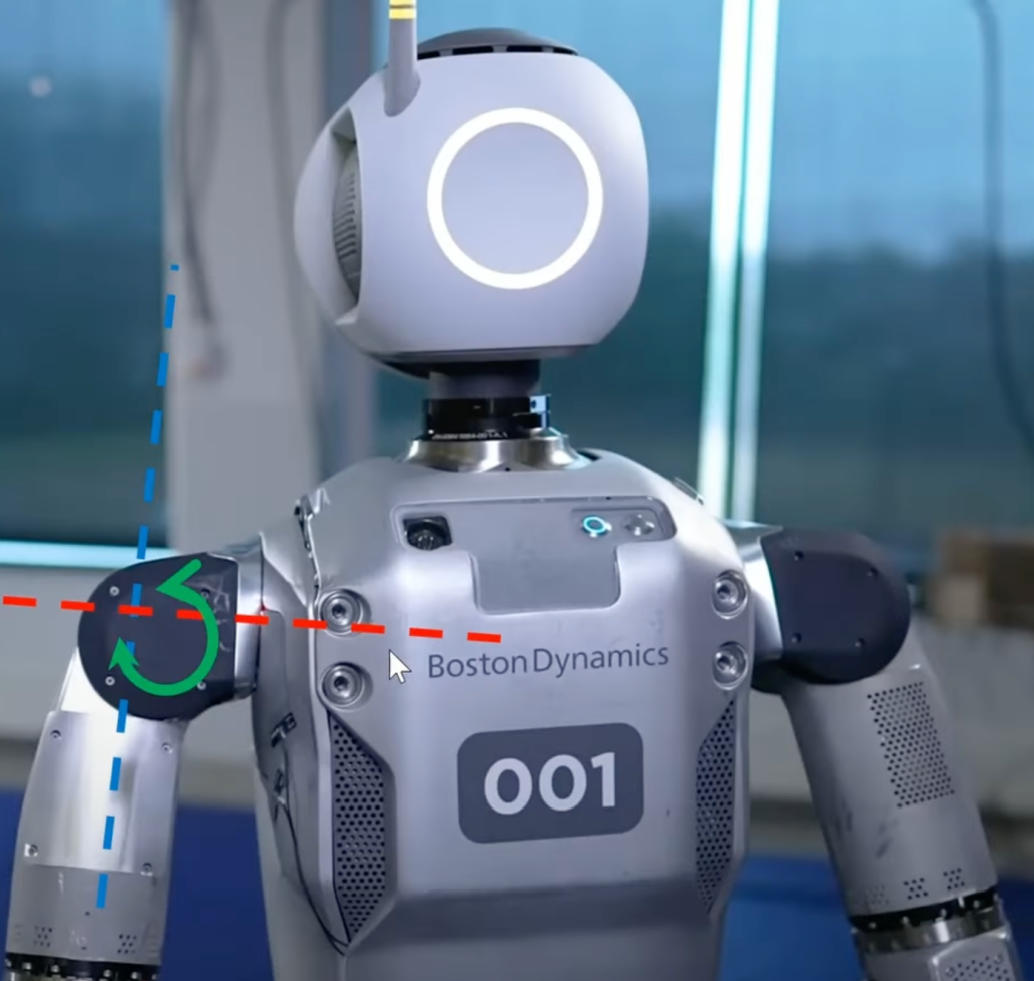
Плечевой сустав Atlas от Boston Dynamics имеет три вращательные степени свободы: сгибание/разгибание (движение вперёд и назад), отведение/приведение (как при взмахе крыльями) и вращение вокруг оси плеча
Суставы роботов делятся в основном на два типа:
- Вращательный сустав (R-сустав): вращается вокруг оси, как дверная петля. Это самый распространённый тип суставов в манипуляторах.
- Поступательный сустав (P-сустав): движется по прямой, как ящик стола. Такие суставы встречаются реже, но в некоторых сценариях они незаменимы.
Степени свободы — насколько гибкий робот?
В робототехнике ключевое понятие — степень свободы (Degree of Freedom, DOF). Это количество независимых движений, которые может совершить робот. Проще говоря, сколько у робота суставов, способных двигаться независимо, столько и степеней свободы.
Обычный шестиосевой промышленный манипулятор имеет 6 суставов, то есть 6 степеней свободы. Он может достичь любой точки в трёхмерном пространстве (нужны 3 степени свободы) и принять любую ориентацию (ещё 3 степени свободы).
Шесть суставов шестиосевого манипулятора обеспечивают разные функции движения
Концевой эффектор — «рука» робота
Суставы и звенья образуют «руку» манипулятора, а концевой эффектор — это «ладонь» или инструмент на её конце. В зависимости от задачи концевым эффектором может быть:
- Захват (схват): для захвата предметов
- Вакуумная присоска: для захвата гладких поверхностей
- Сварочная горелка: для сварки
- Распылитель: для равномерной покраски
- Сверло: для сверления
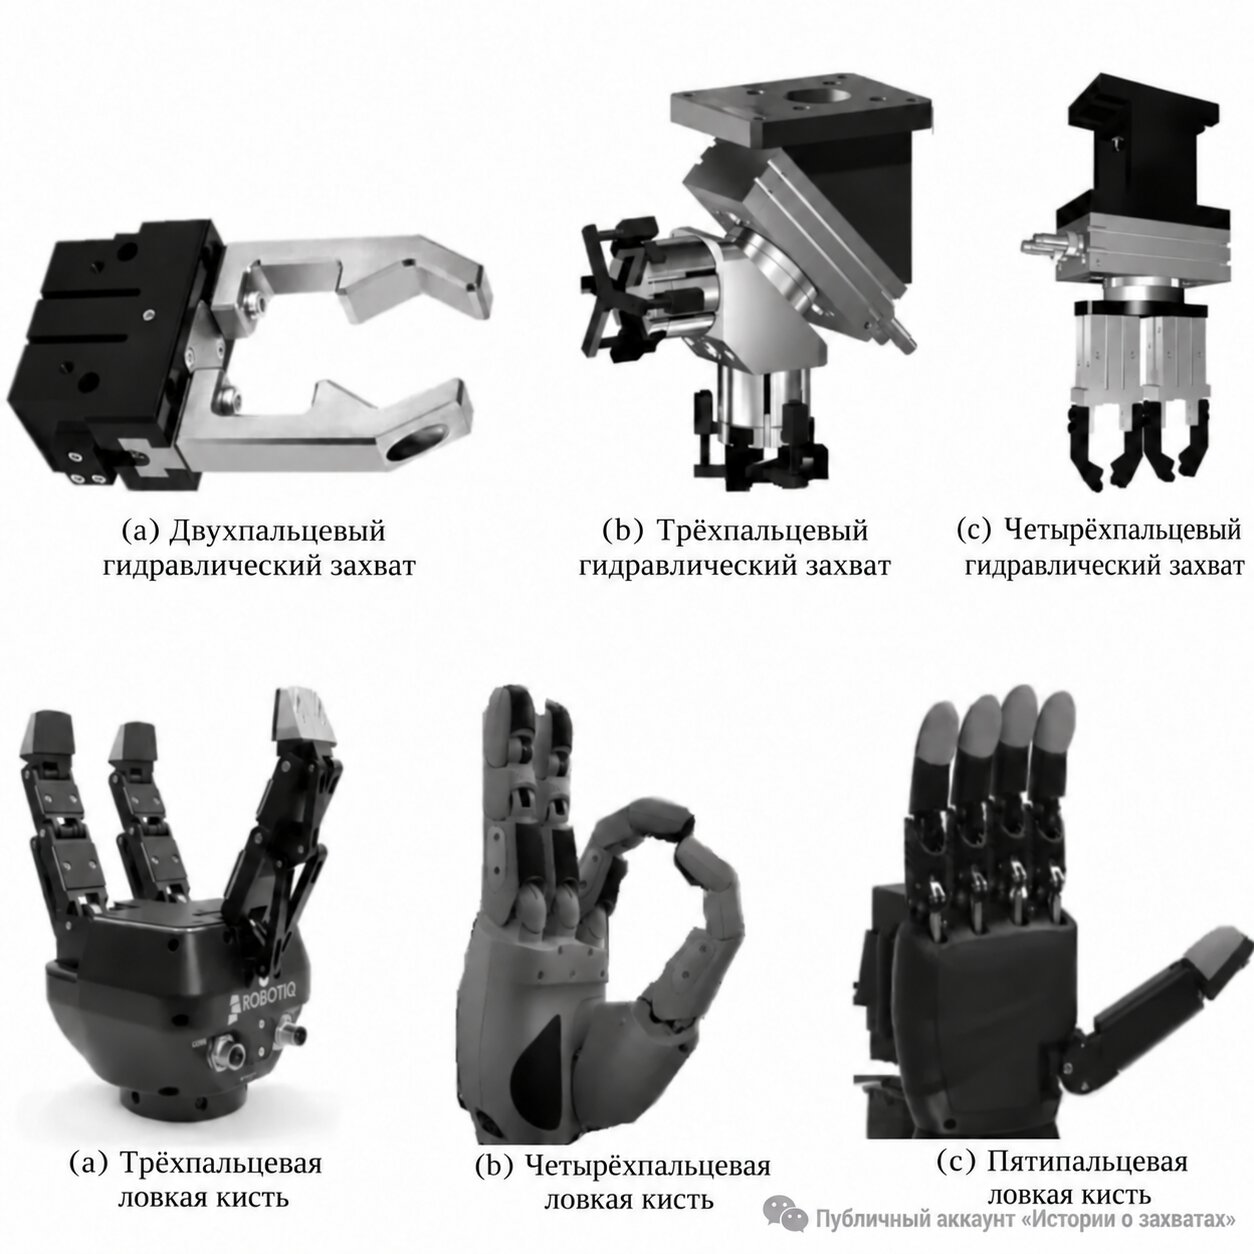
Гидравлические захваты и многопалые ловкие кисти — разные концевые эффекторы для разных рабочих задач
3. Система привода — мышцы робота
3.1 Электрический привод
Если механическая конструкция — это скелет, то система привода — мышцы. Она создаёт движущую силу, которая приводит в движение суставы.
На заводе электроники слышен мерный гул электродвигателей. Крошечные сервоприводы установлены внутри каждого сустава и точно управляют каждым движением манипулятора. Такой способ называется электрическим приводом — сегодня он самый распространённый способ привода роботов.
Типичная система сервопривода промышленного манипулятора, где двигатель и редуктор объединены в одном блоке
Почему электрический привод так популярен?
- Высокая точность управления: регулируя ток, можно обеспечить очень точное управление положением и скоростью
- Быстрый отклик: время пуска и остановки двигателя измеряется миллисекундами
- Высокий КПД: преобразование электрической энергии в механическую достигает 90 % и выше
- Чистота и экологичность: в отличие от гидравлических систем, здесь нет риска утечки масла
Распространённые двигатели для привода роботов:
- Сервоприводы: самый частый выбор для промышленных роботов, позволяют точно управлять положением, скоростью и моментом
- Бесщёточные двигатели постоянного тока: высокий КПД и долгий срок службы, часто используются в мобильных роботах и небольших манипуляторах
- Шаговые двигатели: простое управление и низкая стоимость, подходят для систем с управлением без обратной связи
3.2 Гидравлический и пневматический привод
Электрический привод хорош, но в некоторых сценариях другие способы приводов дают больше преимуществ.
Гидравлический привод — выбор силачей
Если вы видели, как работает большой экскаватор, вы наверняка впечатлялись его силой. Экскаваторы используют гидравлический привод, который передаёт энергию давлением жидкости и может создавать огромный крутящий момент.
Схема гидравлического четырёхногого робота HDU. (a) Четырёхногий гидравлический робот; (b) одна нога гидравлического робота; (c) блок HDU и его корпус; (d) схема распределения напряжений в корпусе HDU
Особенности гидравлического привода:
- Большой крутящий момент: при том же объёме гидравлический привод даёт в несколько раз больше усилия, чем электродвигатель
- Высокая жёсткость: изменение нагрузки мало влияет на движение
- Но: система сложная, требует обслуживания и есть риск утечки масла
Именно поэтому гидравлический привод встречается в тяжёлых специальных роботах и крупном промышленном оборудовании.
Пневматический привод — король скорости
На линиях упаковки пищевых продуктов манипуляторы с невероятной скоростью берут и кладут продукцию. Это применение пневматического привода.
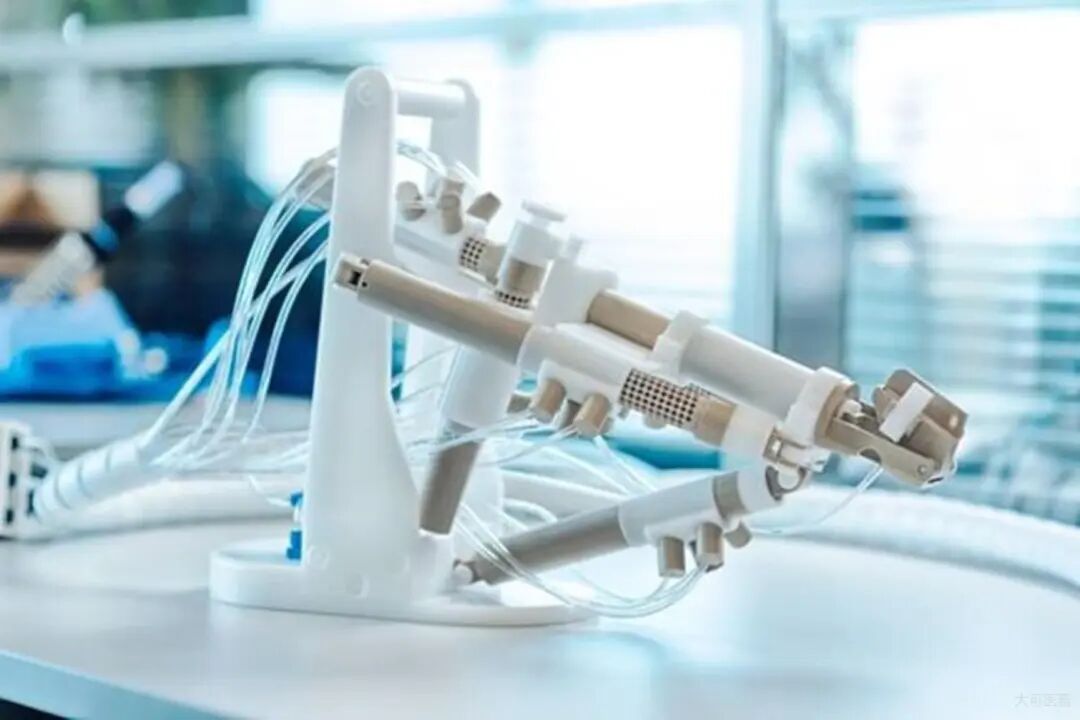
Пневматический робот для пункции простаты: в качестве рабочей среды используется сжатый воздух, а скорость отклика очень высока
Особенности пневматического привода:
- Высокая скорость: сжатый воздух выходит очень быстро, что подходит для быстрых возвратно-поступательных движений
- Простая конструкция: система проста и недорога
- Но: точность управления невысока, а энергопотребление выше
Пневматические роботы распространены в пищевой упаковке, сортировке лекарств и других лёгких быстрых задачах.
4. Сенсорная система — органы чувств робота
4.1 Внешнее восприятие
Если робот может только двигаться по заранее заданной программе, он всего лишь автоматический механизм (automated machine). Настоящий робот (robot) должен воспринимать окружающий мир.
Зрение — важнейший орган чувств робота
Среди информации, которую получает человек, более 80 % приходит через зрение. У робота то же самое.
Самый распространённый датчик зрения — камера. Современные роботы обычно оснащаются глубинными камерами: они не только «видят» предметы, но и воспринимают расстояние до них, подобно стереозрению человеческих глаз.
Глубинная камера получает трёхмерную информацию о сцене и даёт роботу пространственное восприятие
Лидар — точный инструмент измерения расстояния
На беспилотных автомобилях и продвинутых роботах часто видна вращающийся «колпак» — это лидар (LiDAR).
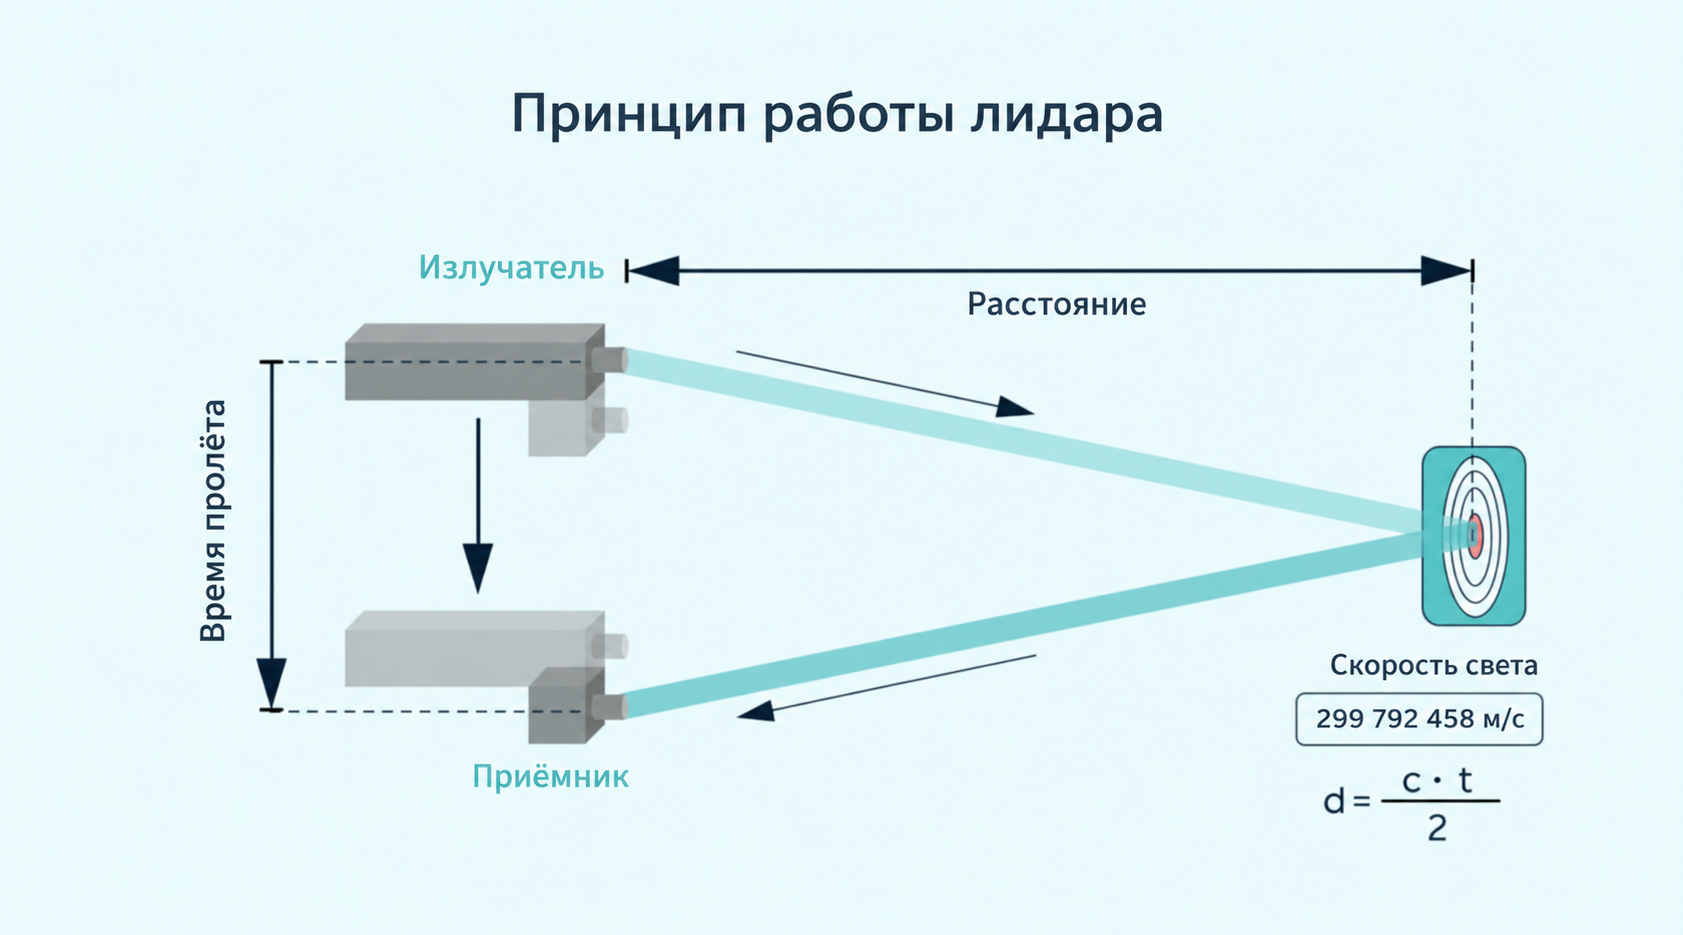
Лидар испускает лазерный луч и вычисляет расстояние по времени отражения; точность измерения очень высокая
Особенности лидара:
- Высокая точность измерения расстояния: до сантиметров
- Хорошее угловое разрешение: позволяет точно воспринимать форму окружающей среды
- Не зависит от освещённости: работает одинаково и днём, и ночью
Поэтому практически все беспилотные автомобили и складские AGV оснащаются лидарами.
Прочие внешние датчики
Помимо зрения, у робота есть и другие «органы чувств»:
- Ультразвуковые датчики: испускают ультразвук для обнаружения препятствий, дешёвые и простые
- Инфракрасные датчики: обнаруживают источники тепла или препятствия на небольшом расстоянии
- Тактильные датчики: воспринимают силу контакта и распределение давления
4.2 Внутреннее восприятие — знание о себе
Роботу нужно знать не только окружающий мир, но и то, где он сам находится и какие движения совершает.
Энкодер — «счётчик положения» сустава
Почти у каждого двигателя есть энкодер, который точно измеряет угол поворота ротора. По этим данным система управления вычисляет текущий угол каждого сустава. Так робот «знает» свою позу.
Энкодер установлен в задней части двигателя и точно измеряет положение и скорость ротора
IMU — «вестибулярная система» робота
Когда вы идёте с закрытыми глазами, вы всё равно понимаете, движетесь ли вперёд или назад, наклонены вы или стоите прямо: это вестибулярный аппарат во внутреннем ухе воспринимает ваши движения и положение тела.
У робота аналогичную функцию выполняет инерциальный измерительный блок (IMU). Он состоит из акселерометра и гироскопа, измеряет ускорение и угловую скорость и помогает роботу понимать своё движение.
Датчик IMU объединяет акселерометр и гироскоп и определяет состояние движения робота
Датчик момента — ощущение силы
Высокотехнологичные манипуляторы часто оснащают датчиками момента в суставах. Они измеряют крутящий момент, который выдаёт сустав.
Суставный датчик момента определяет силы, возникающие при взаимодействии робота со средой
Зачем это нужно? Когда вы хотите, чтобы робот «аккуратно» взял яйцо, датчик момента позволяет ему почувствовать, какое усилие подходит: и яйцо не раздавится, и не выскользнет.
5. Система управления — мозг робота
5.1 Аппаратная часть контроллера
Если сенсорная система — это «глаза и уши», то система управления — это «мозг». Она получает информацию, обрабатывает её, принимает решения и подаёт команды.
«Мозгом» робота является контроллер (Controller). В шкафу управления роботом находится промышленный компьютер — именно он образует ядро всей системы управления.
Контроллеры малых роботов обычно представляют собой высокопроизводительные встраиваемые системы, которые выполняют алгоритмы управления и распределяют задачи
Работа контроллера:
- получает данные с датчиков
- выполняет алгоритмы управления движением
- отправляет команды приводам
- обменивается данными с другими системами
Распространённые типы контроллеров:
- Промышленный ПК: мощный и гибкий
- ПЛК (программируемый логический контроллер): надёжен и подходит для промышленных условий
- Встраиваемый контроллер: компактный и маломощный
5.2 Принципы управления движением
Основная задача контроллера — заставить робота двигаться так, как задумано. Здесь возникают две базовые задачи:
Прямая кинематика — по известным углам суставов найти положение конца
Если известен угол каждого сустава, где находится концевой эффектор? Это задача прямой кинематики.
Обратная кинематика — по известному положению конца найти углы суставов
Если нужно, чтобы конец манипулятора попал в определённую точку, на сколько должен повернуться каждый сустав? Это обратная кинематика — одна из самых важных и сложных задач управления роботом.
Решение этих двух задач закладывает математическую основу точного управления роботом.
6. Программная часть — душа робота
6.1 Операционная система для роботов
Если аппаратная часть — это «тело» робота, то программное обеспечение — его «душа». Оно даёт роботу интеллект, гибкость и способность учиться.
Представьте: без программного обеспечения точная механическая конструкция — всего лишь куча металлолома. Программа оживляет холодное железо.
ROS2 — ядро программной платформы робота
В области робототехнического ПО ROS2 (Robot Operating System 2) — самая популярная платформа разработки.
ROS2 использует распределённую архитектуру узлов и обменивается данными через топики, сервисы и действия
Основные понятия ROS2:
- Узел (Node): каждый функциональный модуль — отдельная программа
- Топик (Topic): узлы «рассылают» и «подписываются» на данные
- Сервис (Service): взаимодействие узлов по схеме «запрос — ответ»
- Действие (Action): «обратная связь» при выполнении долгих задач
Такая распределённая архитектура делает программное обеспечение робота модульным и удобным в поддержке: каждый функциональный модуль можно разрабатывать и тестировать отдельно, а потом собирать, как конструктор.
6.2 Слой прикладного программного обеспечения
Поверх такой базовой платформы, как ROS2, находятся различные прикладные программы:
- Алгоритмы восприятия: обрабатывают данные камер и лидаров, распознают объекты и обнаруживают препятствия
- Локализация и построение карты: алгоритмы SLAM позволяют роботу в незнакомой среде понять, где он находится
- Планирование пути: вычисляет безопасный путь от текущей точки до цели
- Управление движением: точно контролирует движение каждого сустава
В последние годы развитие искусственного интеллекта делает программное обеспечение роботов всё «умнее». Глубокое обучение позволяет роботам распознавать изображения, понимать язык и принимать решения. Обучение с подкреплением помогает им осваивать новые навыки методом проб и ошибок.
7. Классификация роботов
По назначению: промышленные, сервисные, специальные
Роботы применяются в самых разных областях. По назначению их можно разделить на три большие группы:
Промышленные роботы — опора производства
Промышленные роботы — «старшие братья» робототехники. С момента появления первого промышленного робота в 1961 году они прослужили в производстве более 60 лет.
Промышленные роботы широко используются в автомобилестроении, сборке электроники и других отраслях
Особенности промышленных роботов:
- Высокая точность: повторяемость позиционирования до 0,02 мм
- Высокая скорость: скорость движения более 2 м/с
- Большая грузоподъёмность: максимальная нагрузка до нескольких тонн
- Высокая жёсткость: высокая жёсткость обеспечивает устойчивость движений
Типичные применения: сварка, окраска, перемещение, сборка, укладка на паллеты…
Сервисные роботы — спутники повседневной жизни
От робота-пылесоса до доставщика еды в ресторане — сервисные роботы всё активнее входят в дома и заведения.
Сервисные роботы охватывают уборку, доставку, общение и другие сценарии
Особенности сервисных роботов:
- Высокая интерактивность: нужно естественно общаться с людьми
- Высокая безопасность: работают близко к людям, безопасность обязательна
- Высокая адаптивность: должны гибко реагировать на неструктурированную среду
Типичные применения: роботы-пылесосы, роботы-доставщики, сервис в отелях, роботы в банковских залах…
Специальные роботы — исследователи экстремальных сред
Есть места, куда человеку трудно добраться: глубина пожара, морское дно, руины после катастроф, космос… Именно здесь работают специальные роботы.
Специальные роботы применяются в военной сфере, спасении, под водой и в воздухе
Типичные применения: военные разведывательные роботы, спасательные роботы, подводные исследовательские роботы, дроны для разминирования…
8. Типовые примеры
8.1 AGV — «курьер» склада
Если вы покупали что-то в интернете, скорее всего, вы уже встречались с AGV, даже не заметив этого.
На складах логистики Amazon, Alibaba и JD.com тысячи AGV (автоматических управляемых тележек) работают без остановки. Они перевозят стеллажи по складу и доставляют нужные вам товары к сотруднику.
Складская AGV LEO от Shenzhen Chuangxiang Weilai существенно повышает эффективность логистики
Как работает AGV?
- Навигация: ранние AGV ориентировались по магнитным полосам или цветным лентам на полу; новое поколение использует лазерную навигацию или визуальный SLAM и по-настоящему самостоятельно определяет своё положение
- Избегание препятствий: оснащены лидарами и ультразвуковыми датчиками и обнаруживают препятствия впереди
- Связь: обмениваются данными с верхней системой по Wi-Fi, получают задания и сообщают о статусе
- Зарядка: при низком заряде автоматически возвращаются на зарядную станцию и работают круглосуточно
Почему AGV так важны?
В традиционном складе рабочие каждый день проходят по огромному помещению десятки тысяч шагов, перенося товары. Это неэффективно, утомительно и ведёт к ошибкам.
С AGV схема «товар к человеку» повышает эффективность более чем в 5 раз. Сотрудник просто стоит на рабочем месте и ждёт, пока AGV привезёт стеллаж. Это не только резко снижает нагрузку на людей, но и уменьшает число ошибок.
8.2 Коллаборативные манипуляторы — рабочие партнёры человека
Традиционные промышленные роботы эффективны, но у них есть недостаток: они слишком «опасны». Они сильны и быстры, поэтому их ставят за защитные ограждения и отделяют от людей.
Коллаборативные роботы изменили эту ситуацию.
Коллаборативные роботы могут безопасно находиться в одном пространстве с людьми
«Секрет безопасности» коллаборативных роботов
- Ограничение момента: при обнаружении столкновения робот немедленно останавливается, чтобы не причинить вреда
- Лёгкая конструкция: общая масса значительно меньше, чем у традиционных роботов
- Обнаружение столкновений: встроенные датчики момента фиксируют аномальный контакт
- Визуальное восприятие: камеры безопасности обнаруживают приближение людей
Коллаборативные роботы оснащены датчиками момента и зрения, что обеспечивает безопасность человека
Направляемое обучение — может каждый
Главная особенность коллаборативных роботов — простота использования. Традиционные промышленные роботы требуют программирования и наладки квалифицированным инженером. Коллаборативные роботы поддерживают направляемое обучение: вы просто рукой перемещаете манипулятор в нужную точку, а робот сам запоминает траекторию.
Пользователь может напрямую перемещать коллаборативный манипулятор, чтобы его обучить
Это значит, что даже рабочий без опыта программирования может легко научить робота новой задаче. Поэтому коллаборативные роботы любят малые и средние предприятия: автоматизация становится доступна и им.
8.3 Домашние сервисные роботы — помощники в быту
Утром, пока вы ещё спите, робот-пылесос тихо убирает комнату. Это уже привычная картина во многих домах.
Домашние сервисные роботы стали первопроходцами, которые привели робототехнику в миллионы семей.
Робот-пылесос стал самым распространённым домашним сервисным роботом
Насколько «умён» робот-пылесос?
Современные роботы-пылесосы объединяют несколько интеллектуальных технологий:
- Лазерный дальномер или глубинная камера: воспринимают окружение и строят карту
- Алгоритм SLAM: одновременная локализация и построение карты — робот понимает, где он находится
- Алгоритм планирования пути: продумывает маршрут уборки так, чтобы ничего не пропустить и не повторять
- Датчики защиты от падения: обнаруживают перепады высоты и не дают упасть с лестницы
- Автоматический возврат на зарядку: при низком заряде возвращается на базу
Робот-пылесос оснащён лидаром, одометрами, датчиками столкновений и другими средствами восприятия
Не только уборка
Семейство домашних сервисных роботов становится всё разнообразнее:
- Робот для мытья окон: прилипает к стеклу и моет его автоматически
- Робот-очиститель воздуха: передвижной очиститель воздуха
- Робот-компаньон: умеет разговаривать и общаться с пожилыми людьми и детьми
- Умная колонка: хотя она «неподвижна», это тоже одна из форм домашнего сервисного робота
С развитием искусственного интеллекта домашние сервисные роботы будут становиться всё умнее и станут ключевой точкой входа в экосистему умного дома.
Итоги главы
В этой главе мы познакомились с «телом» робота — его системным составом и классификацией.
Ключевые выводы:
- Пять основных систем: робот состоит из механической конструкции, системы привода, сенсорной системы, системы управления и программного обеспечения; каждая часть выполняет свою роль, и все они работают согласованно
- Механическая конструкция: суставы и степени свободы определяют возможности движения; концевой эффектор — «рука» робота
- Система привода: чаще всего используется электрический привод, гидравлический — для мощных задач, пневматический — для быстрых лёгких задач
- Сенсорная система: внешнее восприятие знакомит с окружением, внутреннее — с состоянием самого робота; слияние нескольких датчиков — тренд
- Система управления: контроллер — «мозг» робота; управление движением опирается на прямую и обратную кинематику
- Программное обеспечение: ROS2 — ведущая платформа, а искусственный интеллект делает роботов всё умнее
- Классификация: по назначению — промышленные, сервисные, специальные; по форме движения — мобильные, манипуляторы, комбинированные
- Типовые примеры: AGV, коллаборативные манипуляторы, домашние сервисные роботы — разные сценарии требуют разных решений
Вопросы и задания
- Подумайте: какие роботы есть у вас дома или вокруг? К какому типу они относятся? Из каких систем состоят?
- Поищите: какой тип роботов вам интереснее всего? Какие у него ключевые технологии?
- Обсудите: каким будет дальнейшее развитие отношений между роботами и людьми? Заменят ли роботы людей или будут работать вместе с ними?
Список литературы
Основы робототехнических систем
- Craig, J. J. Introduction to Robotics: Mechanics and Control («Введение в робототехнику: механика и управление»)
- Сюн Юлунь. «Основы робототехники»
- IEEE Transactions on Robotics
ROS2 и программное обеспечение
- «Практика программирования роботов на ROS2»
- Официальная документация ROS2: https://docs.ros.org/en/rolling/
Классификация и применение роботов
- «Отчёт о развитии китайской робототехнической отрасли»
- International Federation of Robotics (IFR)
Первая глава закончена. Дальше мы перейдём к основам: системам координат, кинематике и динамике робота, а также к координации «рука — глаз». Готовы? Давайте продолжим!